
آخرین به روزرسانی: 7 مه 2026
بازگشت سرمایه سلول جوشکاری رباتیک: هزینه سرمایه، زمان چرخه و محاسبه بازگشت سرمایه برای خریداران سال 2026
یک سلول جوشکاری رباتیک کاملاً یکپارچه، هزینهها را جبران میکند. 12 به ماه 22 در عملیات تک شیفت و 8 به ماه 14 در دو شیفت. سه محرک اصلی عبارتند از افزایش زمان قوس (جوشکاران دستی به طور متوسط حدود ۲۵٪ زمان قوس تولیدی دارند؛ سلولهای رباتیک با سرعت ۷۰ تا ۸۵٪ کار میکنند)، کاهش نرخ نقص از ۵ تا ۸٪ در حالت دستی به زیر ۱٪ و آربیتراژ هزینه نیروی کار در بازاری که انجمن جوشکاری آمریکا کمبود ۳۳۰،۰۰۰ جوشکار واجد شرایط آمریکایی را تا سال ۲۰۲۸ پیشبینی میکند.
این مقاله به بررسی سطوح هزینههای سرمایهای، محاسبات زمان چرخه و محاسبه گام به گام بازگشت سرمایه میپردازد: چارچوبی که خریداران میتوانند آن را با تعداد فروشگاههای خود تطبیق دهند.
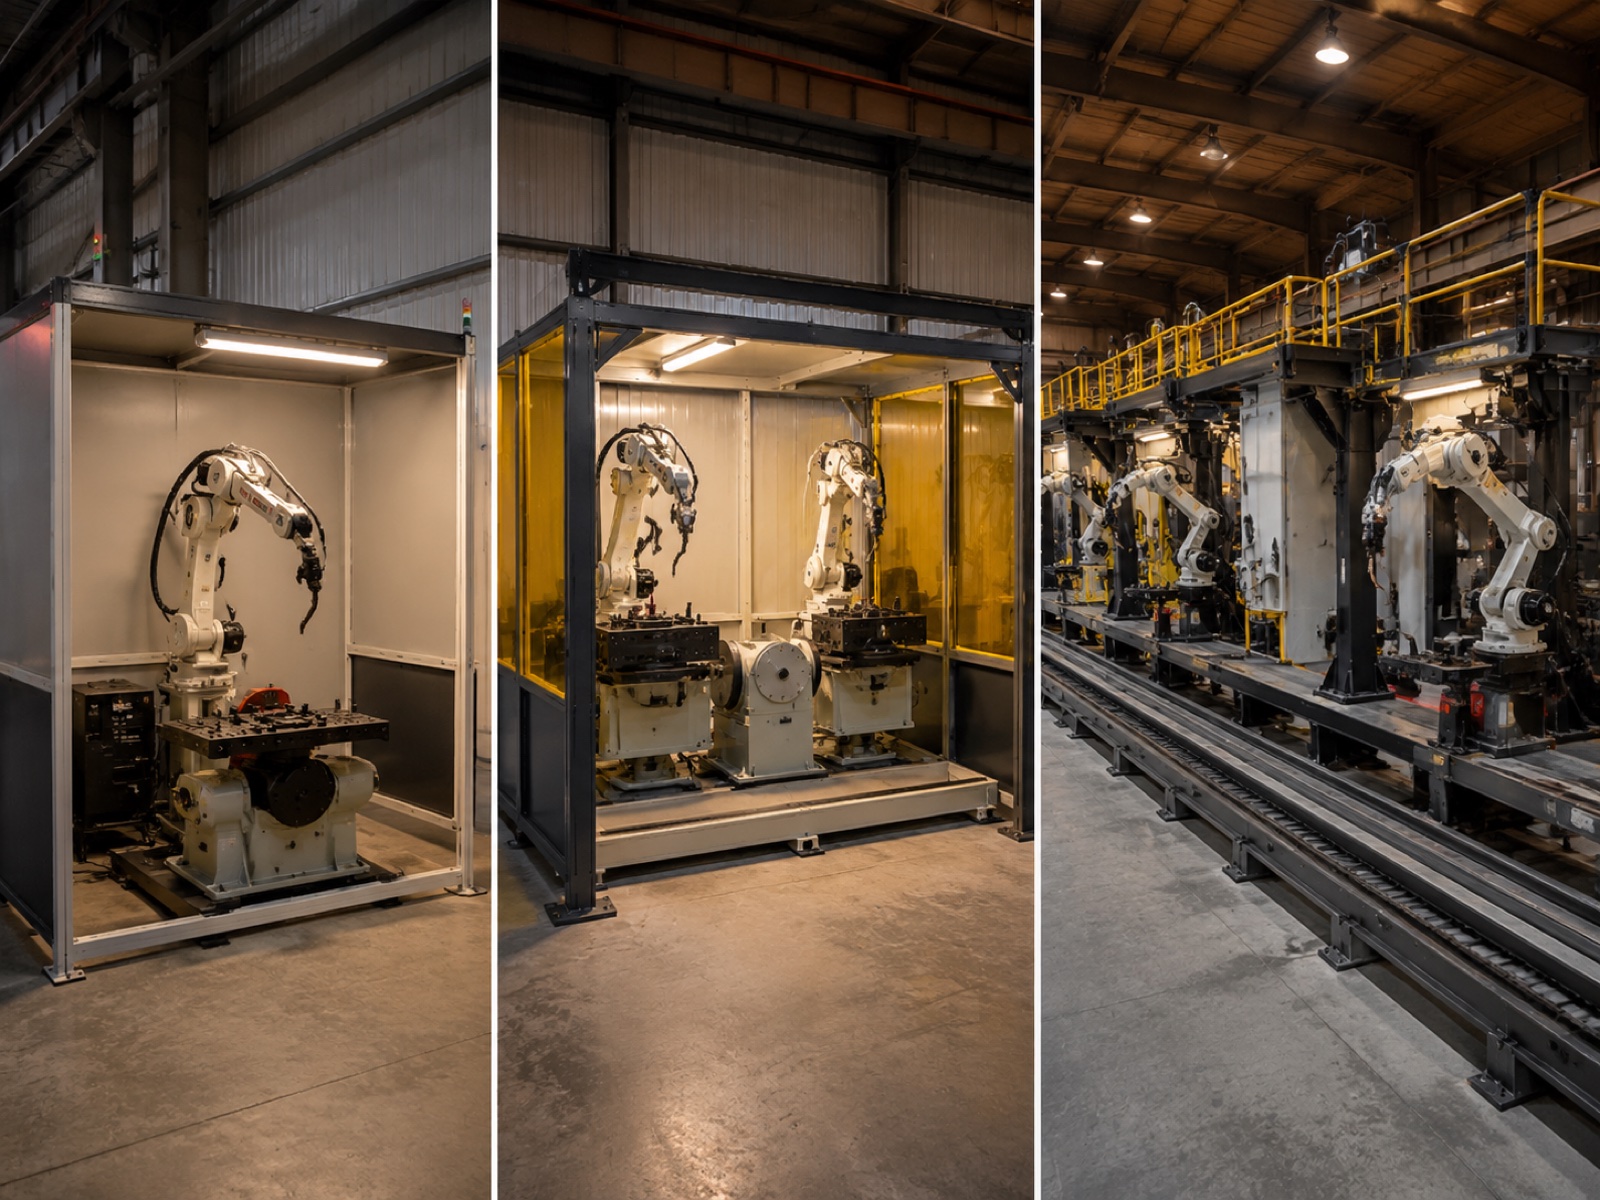
تجزیه و تحلیل هزینههای سرمایهای: سه رده سلولی برای سال ۲۰۲۶
ارزیابی خریداران سرمایه گذاری سلول جوشکاری برای اولین بار، اغلب شکاف بین قیمت خرید بازوی رباتیک و یک سلول کاملاً یکپارچه و آماده تولید را دست کم میگیرند. جدول زیر سه سطح نماینده را پوشش میدهد.
| ردیف سلول | محدوده هزینه سرمایه (دلار آمریکا) | زمان چرخه در مقابل دستی | نرخ نقص معمول | بازپرداخت تک شیفتی | بازپرداخت دو شیفته | بهترین برای |
|---|---|---|---|---|---|---|
| ورود | 80 هزار دلار - 120 هزار دلار | ۳–۵ برابر سریعتر | 16–22 ماه | 10–14 ماه | شرکتهای کوچک و متوسط، کارگاههای ساختمانی، قطعات هندسی ساده | |
| نیمه | 150 هزار دلار - 220 هزار دلار | ۳–۵ برابر سریعتر | 12–18 ماه | 8–12 ماه | رده ۲-۳ خودرو، ساخت عمومی، دو ایستگاهه | |
| ستون | 280 هزار دلار - 450 هزار دلار | ۳–۵ برابر سریعتر | 18–28 ماه | 11–16 ماه | سازه سنگین، OEM درجه 1، چند ایستگاه / مسیر خطی |
سطح ورودی (۸۰ هزار تا ۱۲۰ هزار دلار)
یک ربات جوشکاری قوسی ۶ محوره، یک موقعیتیاب ساده، منبع تغذیه جوشکاری، تغذیهکننده سیم، مشعل، حصار ایمنی و کنترلکننده. بدون ردیابی درز، بدون برنامهنویسی CAD آفلاین (فقط به صورت Teach-Pindent). محرک بازگشت سرمایه، جایگزینی نیروی کار در قطعات با هندسه تکراری در SMEها و کارگاههای ساختوساز است. سربار برنامهنویسی به ازای هر شماره قطعه جدید، به طور قابل توجهی بیشتر از ردیف میانی یا ستونی است.
رده متوسط (۱۵۰ هزار تا ۲۲۰ هزار دلار)
یک ایستگاه جوشکاری دوگانه اضافه میکند تا اپراتور یک فیکسچر را بارگذاری کند در حالی که ربات دیگری را جوش میدهد، یک موقعیتیاب دو محوره و ردیابی درز با لیزر یا ولتاژ قوس. پیکربندی دو ایستگاهه، زمان قوس ربات را از زمان جابجایی اپراتور جدا میکند، که دلیل اصلی بهبود زمان چرخه به ۲.۵ تا ۳.۲ برابر نسبت به حالت دستی است. ردیابی درز، تغییر گام به گام کیفیت است: این قابلیت تغییرات فیکسچر را در زمان واقعی جبران میکند، به همین دلیل است که سلولهای رده متوسط به طور مداوم به زیر ۱٪ نرخ نقص میرسند. خریداران اصلی، تأمینکنندگان رده ۲-۳ خودرو و سازندگان عمومی هستند.
ردیف ستون (۲۸۰ هزار تا ۴۵۰ هزار دلار)
یک مسیر خطی برای پیمایش چند ایستگاهی، موقعیتیابهای بالابر شیبدار برای جوشهای سنگین و تشخیص درز هوش مصنوعی که مسیرهای جوش را از ابرهای نقطهای سهبعدی بدون نقاط آموزش دستی تولید میکند، اضافه میکند. طبق گزارش فدراسیون بینالمللی رباتیک (IFR) World Robotics 2025، جوشکاری تقریباً 23٪ از کل نصب رباتهای صنعتی در سطح جهان را تشکیل میدهد و خطوط تولید سنگین سازهای و Tier 1 Automotive سهم نامتناسبی از پیکربندیهای ردیف ستون را به خود اختصاص میدهند. بازگشت سرمایه در این ردیف در حالت تک شیفت طولانیتر است اما در حالت دو شیفت به 11 تا 16 ماه کاهش مییابد.
ریاضی زمان چرخه: ساعتها واقعاً کجا میروند
صرفهجویی در زمان چرخه جوشکاری رباتیک از چهار عامل قابل اندازهگیری ناشی میشوند: زمان قوس، سرعت انتقال جوش، سربار چند پاسی و زمان شاخص موقعیتیاب. بررسی هر یک از این عوامل، تخمین بازگشت سرمایه (ROI) قابل اعتمادتری نسبت به یک ضریب کلی «۳ برابر سریعتر» ارائه میدهد.
زمان روشن بودن قوس: معیار اصلی
زمان قوس الکتریکی، درصد زمانی از یک شیفت است که در طی آن جوشکار در واقع قوس الکتریکی ایجاد میکند. برای یک جوشکار ماهر دستی، زمان معمول قوس الکتریکی ۲۰ تا ۳۰ درصد است و معیار رایج در صنعت تقریباً ۲۵ درصد است. باقیمانده به موقعیتیابی قطعه، جوشکاری تکی، سنگزنی بین پاسها، تعویض فیکسچر، تمیز کردن پاشش، بررسی کیفیت و بازیابی خستگی اختصاص مییابد.
یک سلول رباتیک با پیکربندی مناسب، با ۷۰ تا ۸۵ درصد زمان قوس الکتریکی روی یک خانواده قطعه ثابت و تکراری کار میکند. در یک شیفت استاندارد ۸ ساعته، این تقریباً ۵.۶ تا ۶.۸ ساعت جوشکاری واقعی در مقابل ۱.۶ تا ۲.۴ ساعت جوشکاری دستی است. این شکاف ساختاری در توان عملیاتی را نمیتوان با تنظیمات زمانبندی پر کرد.
چرخه انتقال جوش به جوش
جوشکاران دستی با سرعت راه رفتن انسان بین اتصالات جوش حرکت میکنند و قطعه را با دست یا با یک موقعیتیاب دستی جابجا میکنند و بسته به هندسه قطعه، ۱۵ تا ۶۰ ثانیه به زمان هر اتصال اضافه میکنند. یک بازوی رباتیک که حرکات برنامهریزیشده اتصال به اتصال را با سرعت ۲۵۰ تا ۱۰۰۰ میلیمتر بر ثانیه انجام میدهد، معمولاً همین انتقال را در ۱ تا ۴ ثانیه انجام میدهد. در قطعهای با ۴۰ اتصال جوش، این تفاوت به تنهایی ۸ تا ۴۰ دقیقه در هر چرخه قطعه را تشکیل میدهد.
مثال کار شده: درز جوش ۱۶ متری
یک مجموعه قاب سازهای را در نظر بگیرید که طول درز جوش آن در چندین اتصال، مجموعاً ۱۶ متر است. یک جوشکار دستی ماهر، این مجموعه را تقریباً در مدت زمان زیر تکمیل میکند: ساعت 4.2شامل تغییر موقعیت، پاسهای تکضرب، پاسهای نهایی و پاکسازی بین پاسها.
همین مونتاژ روی یک سلول رباتیک میانرده با موقعیتیاب دو محوره و ردیاب درز تقریباً در مدت زمان زیر تکمیل میشود: ساعت 1.3. این یک ۳.۲× کاهش زمان چرخهدر عملیات دو شیفته، سلول تقریباً ۱۲ فریم تکمیلشده در روز تولید میکند، در حالی که در سناریوی دستی با دو دستگاه جوش، این تعداد کمتر از ۴ فریم است. افزایش توان عملیاتی، نه فقط جایگزینی نیروی کار، چیزی است که بازگشت سرمایه را برای این خانواده از قطعات به محدوده ۸ تا ۱۲ ماه محدود میکند.
جوشهای چند پاسه و اندیسگذاری موقعیتیاب، هر کدام زمان بدون قوس را افزایش میدهند، اما تأثیر آنها تقریباً بین جوشکاری دستی و رباتیک در سطح هر اتصال قابل مقایسه است. ربات هر پاس را با پارامترهای ثابتی اجرا میکند، نه با تغییر ±۱۵٪ گرمای ورودی که معمولاً در کار چند پاسه دستی وجود دارد. زمان اندیسگذاری موقعیتیاب برای واحدهای دو محوره سروو-محور، ۵ تا ۲۰ ثانیه برای هر اندیسگذاری است. بهینهسازی توالی جوش برای به حداقل رساندن تعداد اندیسگذاری، یک روش استاندارد در راهاندازی است.
نرخ نقص و صرفهجویی در هزینه ضایعات
طبق گزارش انجمن جوشکاری آمریکا (AWS)، دوبارهکاری و ضایعات ناشی از نقص جوش یکی از بزرگترین هزینههای کیفیت در عملیات ساخت را تشکیل میدهند، به طوری که دادههای میدانی نشان میدهد هزینه دوبارهکاری به ازای هر اتصال جوش معیوب معمولاً بین 35 تا 180 دلار است که به پیچیدگی اتصال، جنس و اینکه آیا نقص در حین فرآیند یا پس از مونتاژ در مراحل بعدی تشخیص داده میشود، بستگی دارد. هرچه تأثیر نقص در مراحل بعدی قبل از تشخیص گستردهتر باشد، هزینه هر حادثه بیشتر خواهد بود.
میزان نقص جوشکاری دستی در محیطهای تولیدی با توجه به تعداد اتصالات جوش، 5 تا 8 درصد است که ناشی از فاصله نامنظم مشعل تا قطعه کار، سرعت حرکت متغیر و تغییرات مرتبط با خستگی در شیفتهای طولانی است. یک سلول رباتیک کالیبره شده با ردیابی درز و مدیریت استاندارد مواد مصرفی، به طور مداوم به زیر 1 درصد میرسد. نقصهای باقیمانده در عملیات رباتیک معمولاً به عدم تراز فیکسچر (که با ردیابی درز برطرف میشود) یا تعداد نادرست سیمها برمیگردد که بیشتر یک مشکل مدیریت مواد مصرفی است تا مشکل ربات.
صرفهجویی در ضایعات در عمل
کارگاهی که روزانه ۴۰۰ اتصال جوش با نرخ نقص ۶٪ تولید میکند، روزانه ۲۴ اتصال معیوب ایجاد میکند. با میانگین هزینه دوبارهکاری ۷۵ دلار (پیچیدگی متوسط، در حین فرآیند شناسایی میشود)، این مبلغ تقریباً ۴۵۰،۰۰۰ دلار در سال میشود. کاهش نرخ نقص رباتیک به ۰.۸٪ در همان حجم، این رقم را به ۵۶،۰۰۰ دلار کاهش میدهد، که معادل صرفهجویی سالانه ۳۹۴،۰۰۰ دلار است که به عنوان یک مورد مستقل بازگشت سرمایه قبل از محاسبه سود نیروی کار یا توان عملیاتی محسوب میشود. برای کارگاههای جوشکاری مطابق با AWS D1.1 یا EN 1090، نرخ نقص زیر ۱٪ ثابت، تعداد دفعات بازرسیهای NDT مورد نیاز را نیز کاهش میدهد، که صرفهجویی در هزینه بیشتری است که قابل توجه است اما تعیین مقدار آن از قبل دشوارتر است.
آربیتراژ هزینه نیروی کار: بازار جوشکار ۲۰۲۶
طبق چشمانداز کمبود جوشکار انجمن جوشکاری آمریکا در سال ۲۰۲۴، ایالات متحده با کمبود پیشبینیشده بیش از ... مواجه خواهد شد. ۳۳۰،۰۰۰ جوشکار واجد شرایط تا سال ۲۰۲۸کمبود نیرو اکنون قابل مشاهده است: میانگین دستمزد جوشکار دارای گواهینامه در ایالات متحده در سال ۲۰۲۵، سالانه ۴۸۰۰۰ تا ۵۸۰۰۰ دلار است، در حالی که هزینه استخدام کامل در بسیاری از مناطق سالانه ۶۷۰۰۰ تا ۹۳۰۰۰ دلار برای هر جوشکار است. در عمل، کارگاههای واقع در خوشههای صنعتی با تقاضای بالا، زمان انتظار استخدام سه تا نه ماه را برای یک جوشکار دارای گواهینامه AWS D1.1 گزارش میدهند. این هزینه جای خالی (از دست دادن ظرفیت تولید در حالی که یک موقعیت شغلی خالی است) واقعی است اما به ندرت در مدلهای رسمی بازگشت سرمایه (ROI) ظاهر میشود.
اقتصاد اپراتور رباتیک
یک اپراتور آموزشدیده معمولاً بر دو تا چهار سلول نظارت دارد. این نقش (بارگذاری فیکسچرها، نظارت بر مواد مصرفی، مدیریت برنامهها، فراخوانی تعمیر و نگهداری) نیازی به مدارک جوشکاری معتبر ندارد. هزینه سالانه بارگذاری شده تقریباً ۴۶۰۰۰ تا ۵۴۰۰۰ دلار برای هر اپراتور است، در حالی که برای یک جوشکار دارای گواهینامه ۶۷۰۰۰ تا ۹۳۰۰۰ دلار است. برای یک نصب دو سلولی که جایگزین دو جوشکار میشود، صرفهجویی خالص سالانه نیروی کار تقریباً ۱۱۰۰۰۰ دلار قبل از هرگونه افزایش در توان عملیاتی یا کیفیت است. در طول پنج سال، این اختلاف نیروی کار به تنهایی از هزینه سرمایه یک سلول رده متوسط بیشتر میشود.
مزایای جانبی که به ندرت در مدل اولیه بازگشت سرمایه ظاهر میشوند
سه مزیت دیگر وزن اقتصادی واقعی دارند، اما معمولاً در محاسبات بازگشت سرمایه اولیه لحاظ نمیشوند. اول، یک سلول رباتیک میتواند در شیفت دوم یا سوم بدون اختلاف شیفت، بدون خاموشی یا با حداقل نظارت کار کند. با توجه به بازارهای کار فعلی، تعداد کمی از کارگاهها میتوانند یک تیم جوشکاری کامل در شیفت شب را استخدام کنند، بنابراین توانایی انجام 16 تا 22 ساعت تولید از یک دارایی سرمایهای واحد، یک عامل مؤثر در اقتصاد تولید است. دوم، برای سازندگانی که مطابق با استانداردهای صدور گواهینامه ساختاری (AWS D1.1، AWS D1.5، ASME بخش IX یا EN 1090) کار میکنند، سلولهای رباتیک هر پارامتر جوش (ولتاژ، آمپراژ، سرعت حرکت، نرخ تغذیه سیم) را به طور خودکار ثبت میکنند. در عمل، سلولهایی که مطابق با این استانداردها کار میکنند، میتوانند تعداد دفعات آزمایشهای غیرمخرب رادیوگرافی یا اولتراسونیک مورد نیاز در هر قطعه تولید را کاهش دهند که صرفهجویی مستقیم در هزینه است. سوم، متمرکز کردن تولید دود در یک محفظه رباتیک ثابت و محصور، مهندسی تهویه را ساده میکند و تعداد کارگرانی را که نیاز به نظارت پزشکی تحت OSHA 29 CFR 1910.1000 دارند، کاهش میدهد.
کل هزینه مالکیت طی هفت سال
دوره بازگشت سرمایه یک تصویر لحظهای است؛ TCO تصویر کامل است. در طول یک عمر هفت ساله، یک سلول رده متوسط با هزینه سرمایهای ۱۸۰ هزار دلار تقریباً ۲۹۶۰۰۰ دلار هزینههای جاری جمعآوری میکند: حدود ۷۴۰۰۰ دلار برای نگهداری (۵ تا ۷٪ از هزینه سرمایهای در سال)، ۱۲۶۰۰۰ دلار برای مواد مصرفی (سیم، گاز، نازل، نازل)، ۵۹۵۰۰ دلار برای برق (بار متوسط ۱۸ تا ۲۲ کیلووات) و ۳۷۰۰۰ دلار برای قطعات یدکی ذخیره. TCO هفت ساله نزدیک به ۴۷۶۰۰۰ دلار است، تقریباً ۲.۰ تا ۲.۵ برابر هزینه سرمایهای اولیه. سلولهای رده ستونی با مسیرهای خطی و دید هوش مصنوعی به سمت انتهای بالایی تمایل دارند.
در مقابل، دو جوشکار ماهر با دستمزد ۸۰،۰۰۰ دلار برای هر کدام، طی هفت سال، قبل از دوباره کاری، اضافه کاری و استخدام، ۱،۱۲۰،۰۰۰ دلار هزینه نیروی کار جمع میکنند. هزینه کل مالکیت هفت ساله ۴۷۶،۰۰۰ دلاری این واحد، تنها در بخش نیروی کار، ۶۴۴،۰۰۰ دلار صرفهجویی خالص ایجاد میکند.
محاسبهگر بازگشت سرمایه (ROI) کار شده: کارگاه جوشکاری ۱۶ متری، ۴ جوشکار، ۲ شیفت
مثال زیر از چارچوب فوق برای یک کارگاه تولیدی متوسط استفاده میکند. همه ارقام توضیحی هستند؛ دادههای دستمزد، حجم قطعات و قیمتهای پیشنهادی خودتان را جایگزین کنید.
ورودی ها: ۴ جوشکار (با هزینه ۸۰ هزار دلار برای هر کدام = مجموع ۳۲۰ هزار دلار در سال)، عملیات دو شیفت، ۱۹۲۰۰۰ اتصال جوش در سال، نرخ نقص ۶٪ با میانگین هزینه دوبارهکاری ۷۵ دلار (۸۶۴ هزار دلار هزینه دوبارهکاری سالانه)، دو سلول رده متوسط با میانگین ۱۷۰ هزار دلار = مجموع هزینههای سرمایهای ۳۴۰ هزار دلار، یک اپراتور جایگزین چهار جوشکار شد (با هزینه ۵۰ هزار دلار در سال).
پس انداز سالانه: صرفهجویی در نیروی کار ۲۷۰ هزار دلار (۳۲۰ هزار دلار منهای ۵۰ هزار دلار اپراتور) + کاهش دوبارهکاری ۳۷۴ هزار دلار (کاهش از ۶٪ به ۰.۸٪ در ۱۹۲۰۰۰ اتصال با قیمت ۷۵ دلار) + افزایش ظرفیت توان عملیاتی محافظهکارانه ۸۷ هزار دلار = ۷۳۱ هزار دلار در سال.
بازپرداخت: ۳۴۰ هزار دلار ÷ ۷۳۱ هزار دلار = ۵.۶ ماه در حالت پایدار. با در نظر گرفتن یک دوره راهاندازی ۹۰ روزه واقعبینانه با ۶۰٪ خروجی در حالت پایدار، تقریباً ۵ ماه به این زمان اضافه میشود که نتیجه آن ... بازپرداخت ۱۰ تا ۱۱ ماهه برای این سناریوی دو سلولی و دو شیفت. طبق گزارش Interact Analysis Welding Cell Market 2025، عملیات دو شیفته اکنون پیکربندی غالب برای نصب سلولهای جوشکاری رباتیک جدید در آمریکای شمالی و اروپا است، و دقیقاً به همین دلیل است که محاسبات بازگشت سرمایه در مقایسه با تخمینهای تک شیفته به شدت فشرده میشود.
عوامل خطری که میتوانند بازگشت سرمایه سلول جوشکاری را از بین ببرند
چهار عامل خطر، دلیل اکثر کمبودهای بازگشت سرمایه (ROI) مشاهده شده در آزمایشگاههای جوشکاری رباتیک هستند.
پیچیدگی قطعه کار با اختلاط بالا. کارگاههایی که بیش از ۴۰ قطعه فعال در ماه دارند، با سربار برنامهنویسی مواجه هستند که میتواند ۳۰ تا ۶۰ درصد از افزایش زمان چرخه را در تیراژهای تولید کوتاه مصرف کند. نرمافزار برنامهنویسی آفلاین این بار را کاهش میدهد، اما ۱۵۰۰۰ تا ۳۵۰۰۰ دلار به بودجه اولیه اضافه میکند. کارگاههای با ترکیب بالا باید زمان برنامهریزی واقعبینانه برای هر قطعه را مدلسازی کرده و قبل از تعهد، آن را در محاسبات بازگشت سرمایه لحاظ کنند.
زمان رمپ راهاندازی. نوشتن یک کتابخانه برنامه اولیه قطعات، بررسی صلاحیت رویههای جوشکاری و آموزش اپراتورها معمولاً برای یک سلول میانرده چهار تا دوازده هفته طول میکشد. در طول این دوره، سلول هیچ بازگشت سرمایه تولیدی ایجاد نمیکند. مدلهای محافظهکار یک دوره دوازده هفتهای بافر در ۵۰٪ از صرفهجویی در حالت پایدار اضافه میکنند که تقریباً پنج ماه اضافه در یک محاسبه ساده بازگشت سرمایه است.
کیفیت اجرای یکپارچهساز. طراحی فیکسچر، مدیریت کابل، معماری برنامه و راهاندازی سیستم ایمنی تأثیر زیادی بر زمان کارکرد سلول و زمان چرخه حاصل دارند. برای پیچیدگی قطعه مشابه، انتگرالگیرها را بر اساس منابع خاص سلول جوشکاری انتخاب کنید، نه فقط بر اساس آشنایی با برند ربات یا قیمت اصلی.
قطعات یدکی و پشتیبانی میدانی. برای فروشگاههای واقع در مناطق دورافتاده یا بازارهای صادراتی، قطعات یدکی انبار نشده با زمان تحویل دو تا چهار هفتهای میتواند یک نقص جزئی را به یک ضرر تولید چند هفتهای تبدیل کند. عمق شبکه مهندسی میدانی یک عامل هزینهساز منطقی است: تأمینکنندگانی که پشتیبانی فنی در داخل کشور و انبار منطقهای دارند، اقتصاد پس از فروش به مراتب بهتری ارائه میدهند. به عنوان مثال، EVST توانایی مهندسی میدانی را در بیش از ۱۰۰ کشور با تأمین قطعات یدکی منطقهای با هدف پاسخگویی ۲۴ تا ۷۲ ساعته در محل در بازارهای تحت پوشش، حفظ میکند، که یک وجه تمایز مرتبط برای خریداران در جنوب شرقی آسیا، خاورمیانه یا اروپای شرقی است که در آنها دسترسی به خدمات OEM میتواند یک تنگنای واقعی باشد.
چشمانداز OEM: چه کسی سیستمهای سلول جوشکاری چند لایه را ارائه میدهد؟
بازار سلولهای جوشکاری رباتیک هر سه سطح را در بر میگیرد. شرکتهای FANUC، ABB و KUKA با بستههای دارای گواهینامه جهانی و روابط مستقیم با تولیدکنندگان اصلی تجهیزات خودرو (OEM) در صدر قرار دارند. یاسکاوا موتومن (Yaskawa Motoman) با مدلهای بهینهشده برای جوشکاری و منابع تغذیه یکپارچه، جایگاه قدرتمندی در کاربردهای جوشکاری قوسی دارد. ESTUN سبد محصولات میانرده خود را با ارائه محصولات رقابتی برای زنجیرههای تأمین سطح ۲ بازارهای نوظهور گسترش داده است.
EVST برای خریدارانی که در رده میانی تا ستون قرار دارند و قابلیت یکپارچهسازی کلید در دست و پوشش میدانی پس از فروش را در اولویت قرار میدهند، موقعیتی درخور توجه دارد. این پلتفرم رباتیک طیف کاملی از محمولهها را از محمولههای مشترک گرفته تا بازوهای صنعتی سنگین در بر میگیرد و پیکربندیهای سلول جوشکاری آن (شامل طرحبندیهای چند ایستگاهی با سریهای موقعیتیاب EVS-SWP و EVS-DWP و مسیر خطی اختیاری) از نوعی معماری مقیاسپذیر پشتیبانی میکند که به تأسیسات سطح مبتدی اجازه میدهد تا به مرور زمان به سمت قابلیت سطح ستون رشد کنند. سلولهای EVST دارای گواهینامه تولید در سطح خودرو IATF16949 به علاوه گواهینامههای شخص ثالث CE، SGS و TUV هستند که آنها را واجد شرایط احراز صلاحیت زنجیره تأمین خودرو میکند. این شرکت به بیش از ۱۰۰ کشور صادرات دارد و از قابلیت اعزام مهندسی میدانی برخوردار است، که یک وجه تمایز مشروع پس از فروش برای خریداران در بازارهایی است که پوشش خدمات محلی OEM در آنها کم است.
طبق گزارش IFR World Robotics 2025، جوشکاری تقریباً 23٪ از کل نصب رباتهای صنعتی در سطح جهان را تشکیل میدهد. هنگام مقایسه تولیدکنندگان اصلی تجهیزات (OEM)، درخواست مرجع نصب را به طور خاص برای بخش صنعت و پیچیدگی قطعه خود (نه آمار کلی زمان آماده به کار) ارائه دهید.
سوالات متداول: ROI سلول جوشکاری رباتیک
چقدر سریع میتوانم پولم را برای یک سلول جوشکاری رباتیک پس بگیرم؟
تک شیفت: ۱۲ تا ۲۲ ماه. دو شیفت: ۸ تا ۱۴ ماه. مثال عملی در این مقاله (۴ جوشکار، ۲ سلول، ۲ شیفت) پس از یک دوره راهاندازی ۹۰ روزه، به ۱۰ تا ۱۱ ماه میرسد. دستیابی به زمان قوس الکتریکی، نرخ نقص فعلی شما و دستمزد جوشکار محلی، سه متغیری هستند که بیشترین تغییر را در این عدد ایجاد میکنند.
پرریسکترین فرض در مدل بازگشت سرمایه (ROI) سلول جوشکاری چیست؟
افزایش زمان قوس الکتریکی در یک خط تولید با ترکیب بالا. رقم ۷۰ تا ۸۵ درصد زمان قوس الکتریکی برای خانوادههای قطعات ثابت و تکراری اعمال میشود. کارگاههایی که بیش از ۳۰ تا ۴۰ قطعه در هفته با تغییرات مکرر تولید میکنند، باید زمان قوس الکتریکی را ۵۰ تا ۶۰ درصد مدلسازی کنند و ۱۵ تا ۲۰ درصد به عنوان پیش فرض به برآوردهای بازگشت سرمایه اضافه کنند تا هزینههای سربار برنامهنویسی و زمان تغییر فیکسچر را در نظر بگیرند.
آیا گزینههای مالی یا اجاره برای سلولهای جوشکاری رباتیک موجود است؟
بله. اکثر یکپارچهسازان و تولیدکنندگان تجهیزات اصلی (OEM) در معیارهای وامدهی تجاری، تأمین مالی تجهیزات یا اجاره عملیاتی ۳۶ تا ۶۰ ماهه را ارائه میدهند. اجاره عملیاتی، دارایی را از ترازنامه خارج نگه میدارد. اگر ارتقاء در عرض پنج سال برنامهریزی شده است، بهطور خاص در مورد ساختارهای ارزش باقیمانده سوال کنید.
آیا میتوانم بعداً از یک سلول سطح مبتدی به یک سلول سطح ستونی ارتقا دهم؟
بله، با گزینههای طراحی اولیه: کنترلر با معماری باز، ظرفیت اضافی ورودی/خروجی، مسیرهای لولهای برای محورهای اضافی، پنلهای محفظه قابل جابجایی. محدودیت فیزیکی اصلی، فضای کف است؛ چیدمانهای ردیف ستون معمولاً به ۴۰ تا ۶۰ درصد فضای بیشتر نسبت به ردیف پایه نیاز دارند.
آیا بازگشت سرمایه جوشکاری رباتیک برای کارگاههای کم حجم و با ترکیب مواد بالا جواب میدهد؟
بله، اما محرک اصلی از صرفهجویی در زمان چرخه به کاهش نرخ نقص و ثبات نیروی کار تغییر میکند. نرمافزار برنامهنویسی آفلاین، فیکسچرینگ ماژولار و تشخیص درز با هوش مصنوعی، هزینه برنامهنویسی هر قطعه را کاهش میدهد. کارگاههایی با کمتر از 20 قطعه فعال در ماه با حجم تولید معقول، معمولاً در 14 تا 24 ماه به بازگشت سرمایه میرسند. به [لینک] مراجعه کنید. راهنمای کامل جوشکاری رباتیک (۲۰۲۶) برای راهنمایی طراحی سلول بر اساس نوع تولید.
خواندن مرتبط
- راهنمای کامل جوشکاری رباتیک (۲۰۲۶)مقاله اصلی شامل انتخاب فرآیند، طراحی سلول و نگاشت کاربرد
- 10 برند برتر ربات جوشکاری در سال 2026مقایسه OEM با امتیازدهی در زمینه پشتیبانی یکپارچهسازی، محدوده بار مفید و پوشش خدمات منطقهای
- نحوه ساخت یک سلول جوشکاری رباتیک: چک لیست طرح بندی (2026): نقشه طبقه، حصار ایمنی، تاسیسات و ملاحظات طراحی تجهیزات
- جوشکاری رباتیک در تولید خودرو: استانداردها و مطالعات موردی (۲۰۲۶)الزامات سیستم کیفیت AWS D1.1، EN 1090 و IATF16949
- اجزا و یکپارچهسازی سلولهای جوشکاری رباتیک (۲۰۲۶): موقعیتیابها، ردیابهای درز، تغذیهکنندههای سیم و معماری کنترلکننده
مراجع خروجی:
انجمن جوشکاری آمریکا (AWS)دادههای نیروی کار جوشکار و استانداردهای صدور گواهینامه
فدراسیون بین المللی رباتیک (IFR)گزارش جهانی رباتیک ۲۰۲۵
سری ISO 10218استانداردهای ایمنی رباتهای صنعتی
آخرین به روزرسانی: 7 مه 2026