
درخواست بررسی درخواست یا اطلاعات مربوط به قطعه، حامل، رابط تجهیزات و طرحبندی را به آدرس sales@evsrobot.com ایمیل کنید.
این فیلم یک ربات مشارکتی سفید و سبز را نشان میدهد که در کنار یک ایستگاه کاری سیمپیچی استاتور حرکت میکند. سیمپیچیهای استاتور حلقهای شکل یا موقعیتهای ابزار آنها، همراه با یک نوار نقاله یا محل قرارگیری مجاور و تجهیزات محصور، قابل مشاهده هستند. سوال مفید مهندسی این است که چگونه میتوان حالت را در هر انتقال بدون فرض توالی انتقالی که دوربین به طور کامل آن را مشخص نمیکند، تعریف کرد.
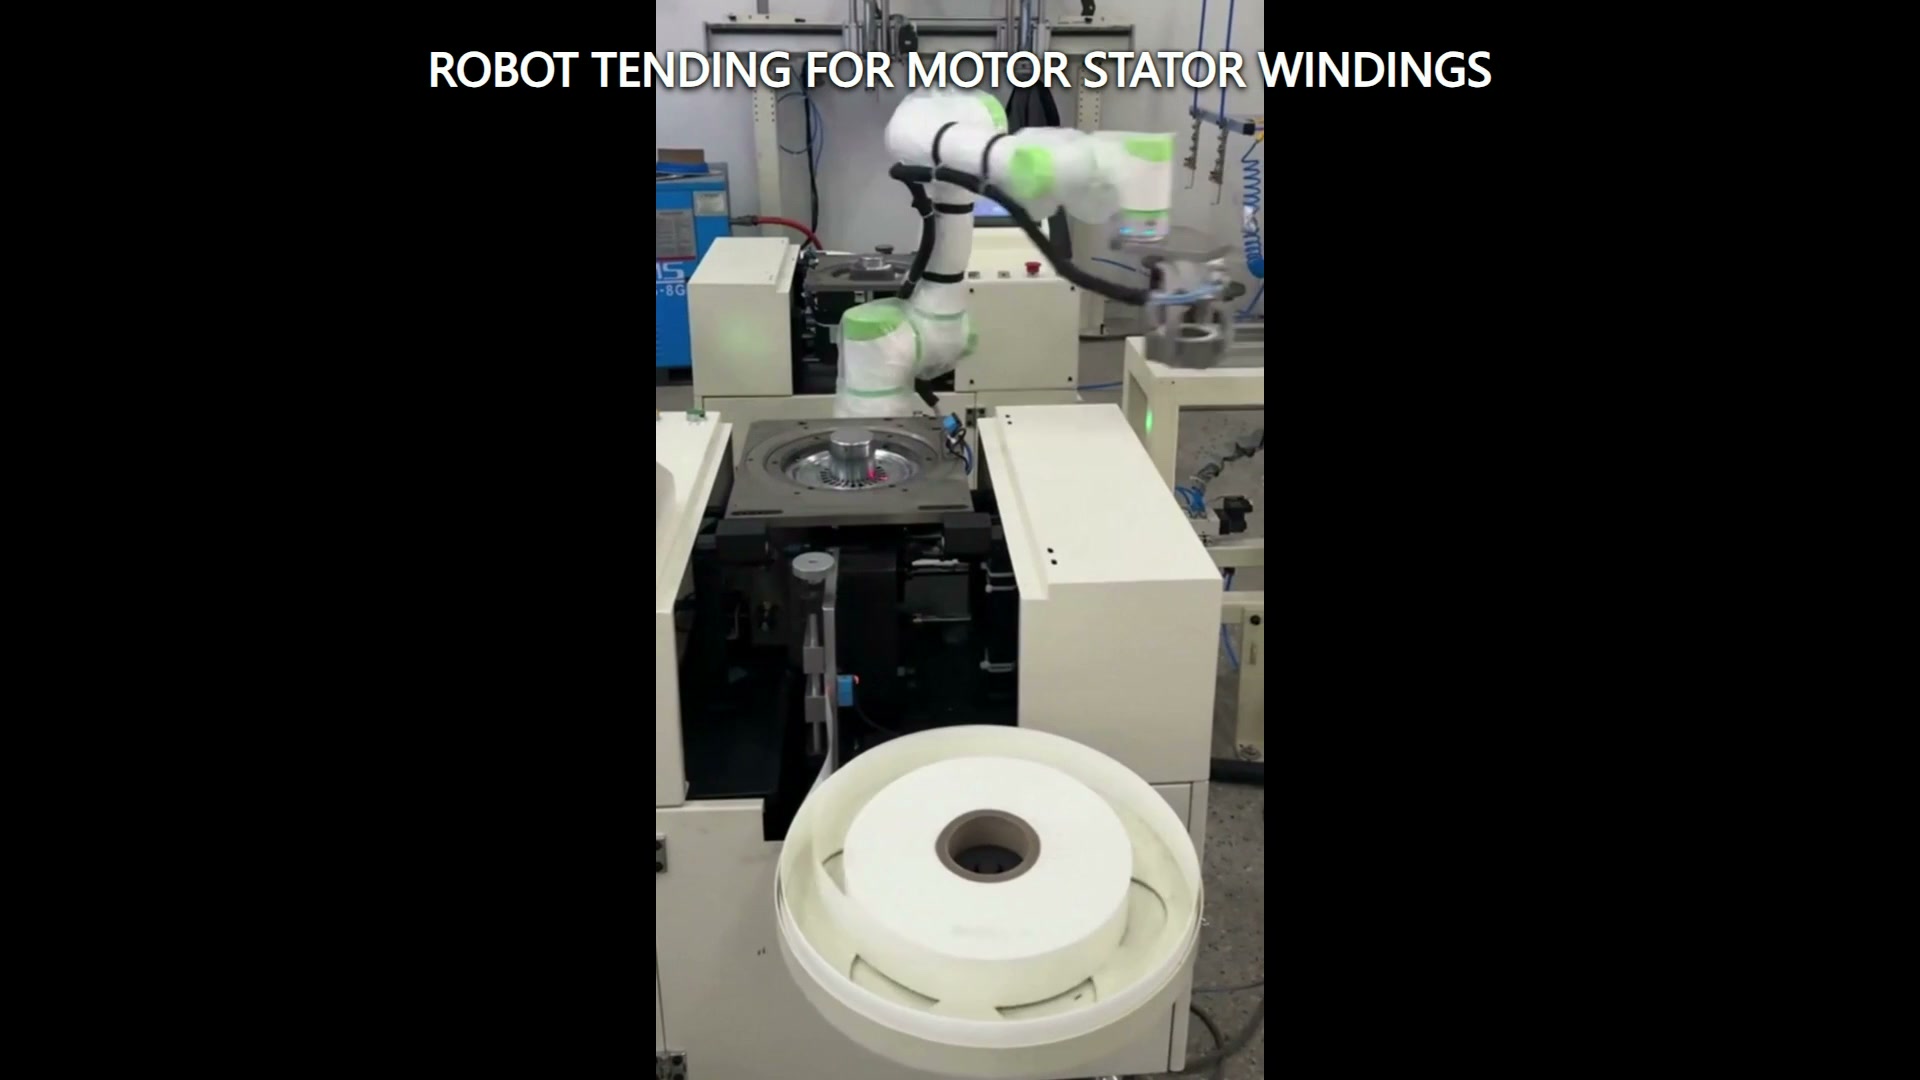
مرز را در دو طرف انتقال تعریف کنید
رباتهای نظافتچی دو سیستم را به هم متصل میکنند. یک طرف، قطعه یا حامل را ارائه میدهد؛ طرف دیگر باید آماده دریافت آن باشد. یک مطالعه امکانسنجی باید هر دو حالت را توصیف کند. برای طرف ارائهدهنده، ویژگیهای مکانیابی، تغییر وضعیت مجاز، سیگنال اشغال و فضای خالی بالا و اطراف قطعه را ثبت کنید. برای طرف دریافتکننده، جهتگیری مورد نیاز، وضعیت نشستن، فضای باز موجود و تأیید اینکه مقصد میتواند بار را بپذیرد، تعریف کنید.
این توصیف مرز مفیدتر از یک درخواست کلی برای جابجایی یک قطعه حلقهای شکل از یک نقطه به نقطه دیگر است. این به تیم پروژه میگوید که ربات قبل از شروع حرکت میتواند به چه چیزی تکیه کند و قبل از رهاسازی چه چیزی باید درست باشد.
هندسه قطعه را از هندسه حامل جدا کنید
یک سیمپیچ حلقهای شکل ممکن است توسط یک پالت، لانه، مندرل، جداکننده یا فیکسچر فرآیند پشتیبانی شود. ابزار ربات و مسیر باید در برابر پوشش ترکیبی قطعه، تکیهگاه آن، موقعیتهای مجاور و دهانه تجهیزات بررسی شوند.
نواحی تماس مجاز و هر ناحیهای که باید دستنخورده باقی بماند را علامتگذاری کنید. سپس کوچکترین و بزرگترین پوششهای مورد انتظار، شامل حالتهای ارائه جابجا شده یا کج شده را مدلسازی کنید که تجهیزات بالادستی هنوز ممکن است به عنوان موجود طبقهبندی شوند. اگر حاملها در خط در گردش باشند، سایش حامل، آوار و تغییر محل قرارگیری را جدا از تغییر قطعه ثبت کنید.
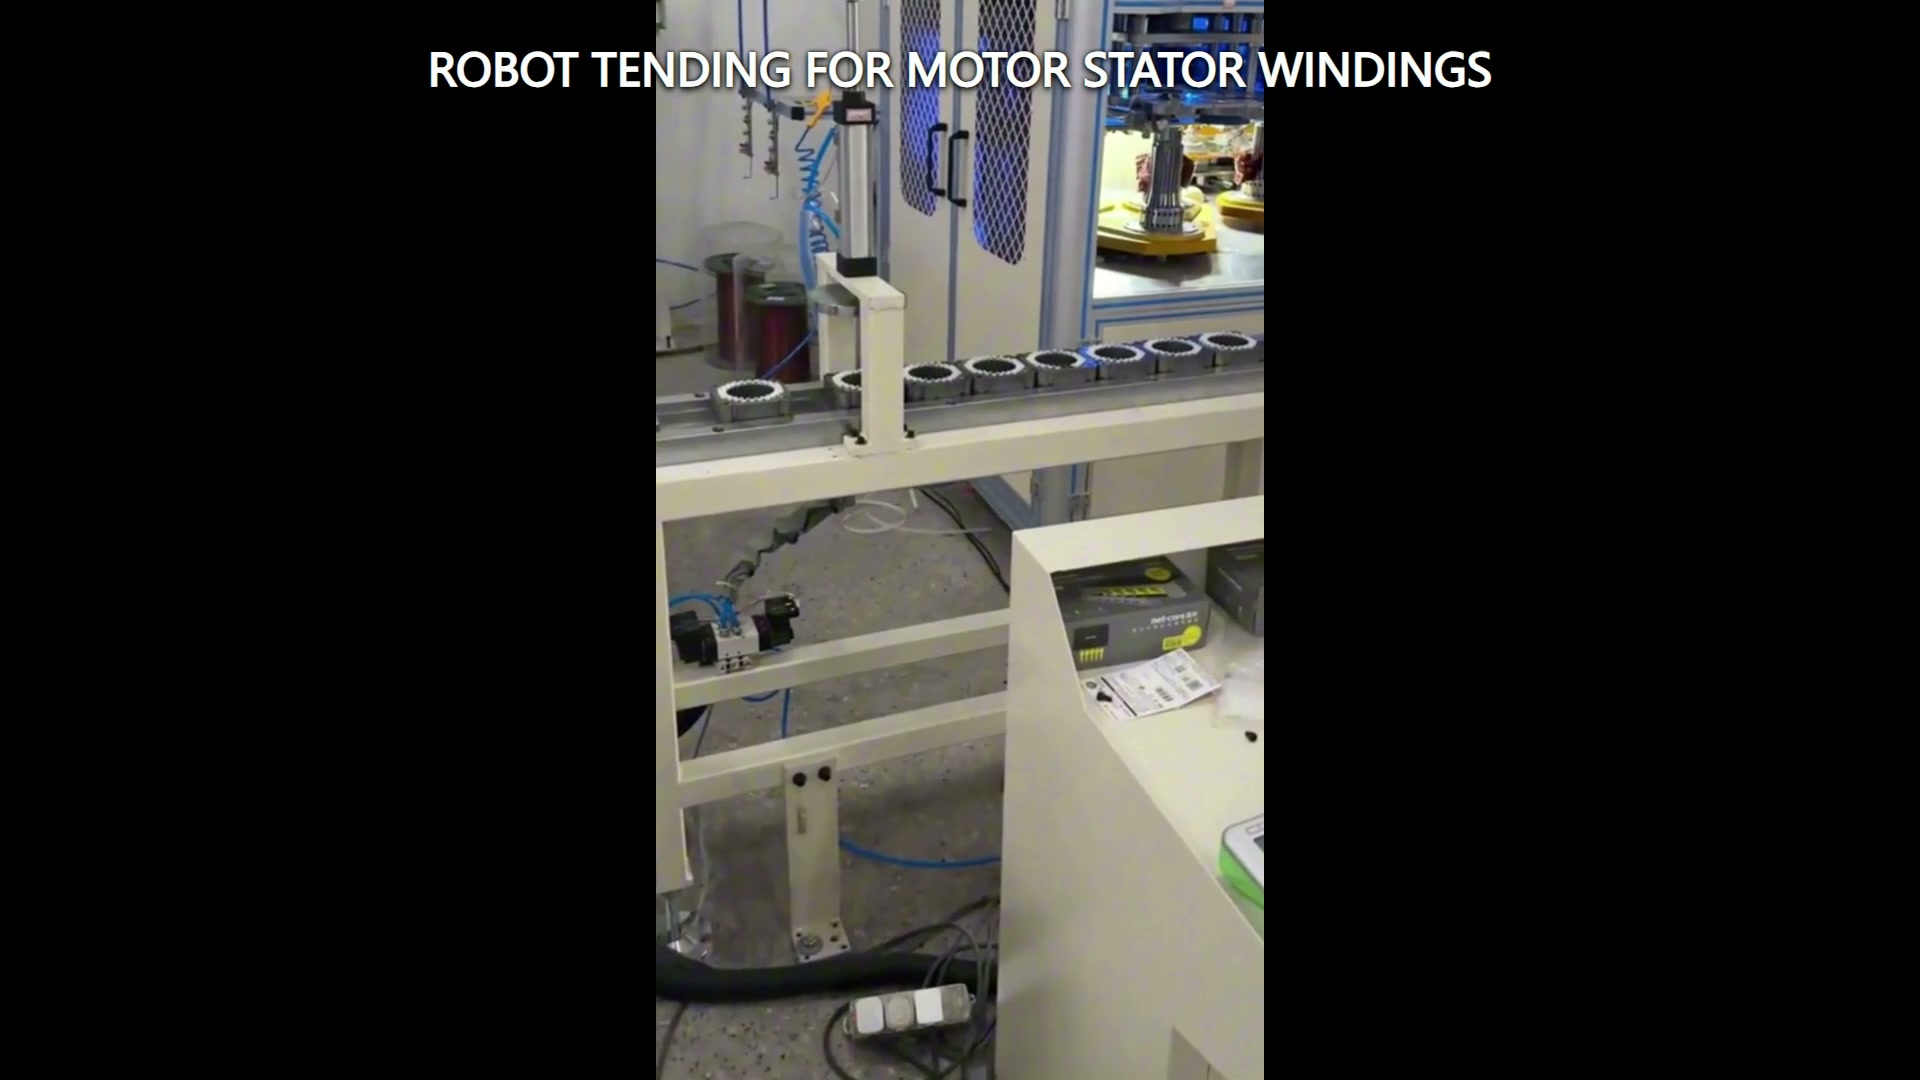
وضعیت تبادل را صریح بیان کنید
تحویل به مقصد باید یک وضعیت تبادل تعریفشده داشته باشد، نه اینکه صرفاً به زمانبندی متکی باشد. یک جدول وضعیت عملی میتواند شامل موارد زیر باشد: منبع اشغال شده، مقصد در دسترس، ربات تخلیه شده، حرکت تجهیزات در صورت لزوم توسط ارزیابی ریسک متوقف شده، وضعیت ابزار تأیید شده و قطعه پس از قرارگیری در جای خود قرار گرفته است. سیگنالهای دقیق و عملکردهای ایمنی به برنامه یکپارچه بستگی دارند و باید برای پروژه طراحی و اعتبارسنجی شوند.
بازیابی نیز در جدول جای دارد. اگر قطعه وجود ندارد، کج شده است، رها نشده است یا در جای خود قرار نگرفته است، تیم به یک پاسخ توافق شده نیاز دارد: برای بازرسی توقف کنید، به موقعیت شناخته شده برگردید، تحت شرایط کنترل شده دوباره تلاش کنید، یا قطعه را به مکان دیگری هدایت کنید. پاسخ انتخاب شده را در جدول رابط ثبت کنید و آن را در طول آزمایشهای نمونه تأیید کنید.
راهروی انتقال کامل را بررسی کنید
مطالعه مسیر باید شامل بیش از دو نکته آموزش داده شده باشد. بازوی ربات، مچ دست، ابزار انتهایی، قطعه، کابلها، حاملها، لبههای نقاله، درب یا محفظه تجهیزات و سازههای مجاور را به عنوان یک پوشش متحرک بررسی کنید. نزدیک شدن، درگیر شدن، بلند کردن یا عقبنشینی، انتقال، قرارگیری، رهاسازی و عقبنشینی را مرور کنید.
فیلم عمودی اصلی میتواند رابطه ایستگاه کاری را واضح نشان دهد، در حالی که زمینه افقی محدودی را باقی میگذارد. بنابراین، مطالعه طرحبندی به هندسه اندازهگیری شده یا یک مدل تأیید شده نیاز دارد، نه تخمینهایی که از نمای دوربین گرفته شده است. باید توجه ویژهای به دهانه تجهیزات و فضای مورد نیاز برای جدا شدن ابزار پس از قرارگیری شود.
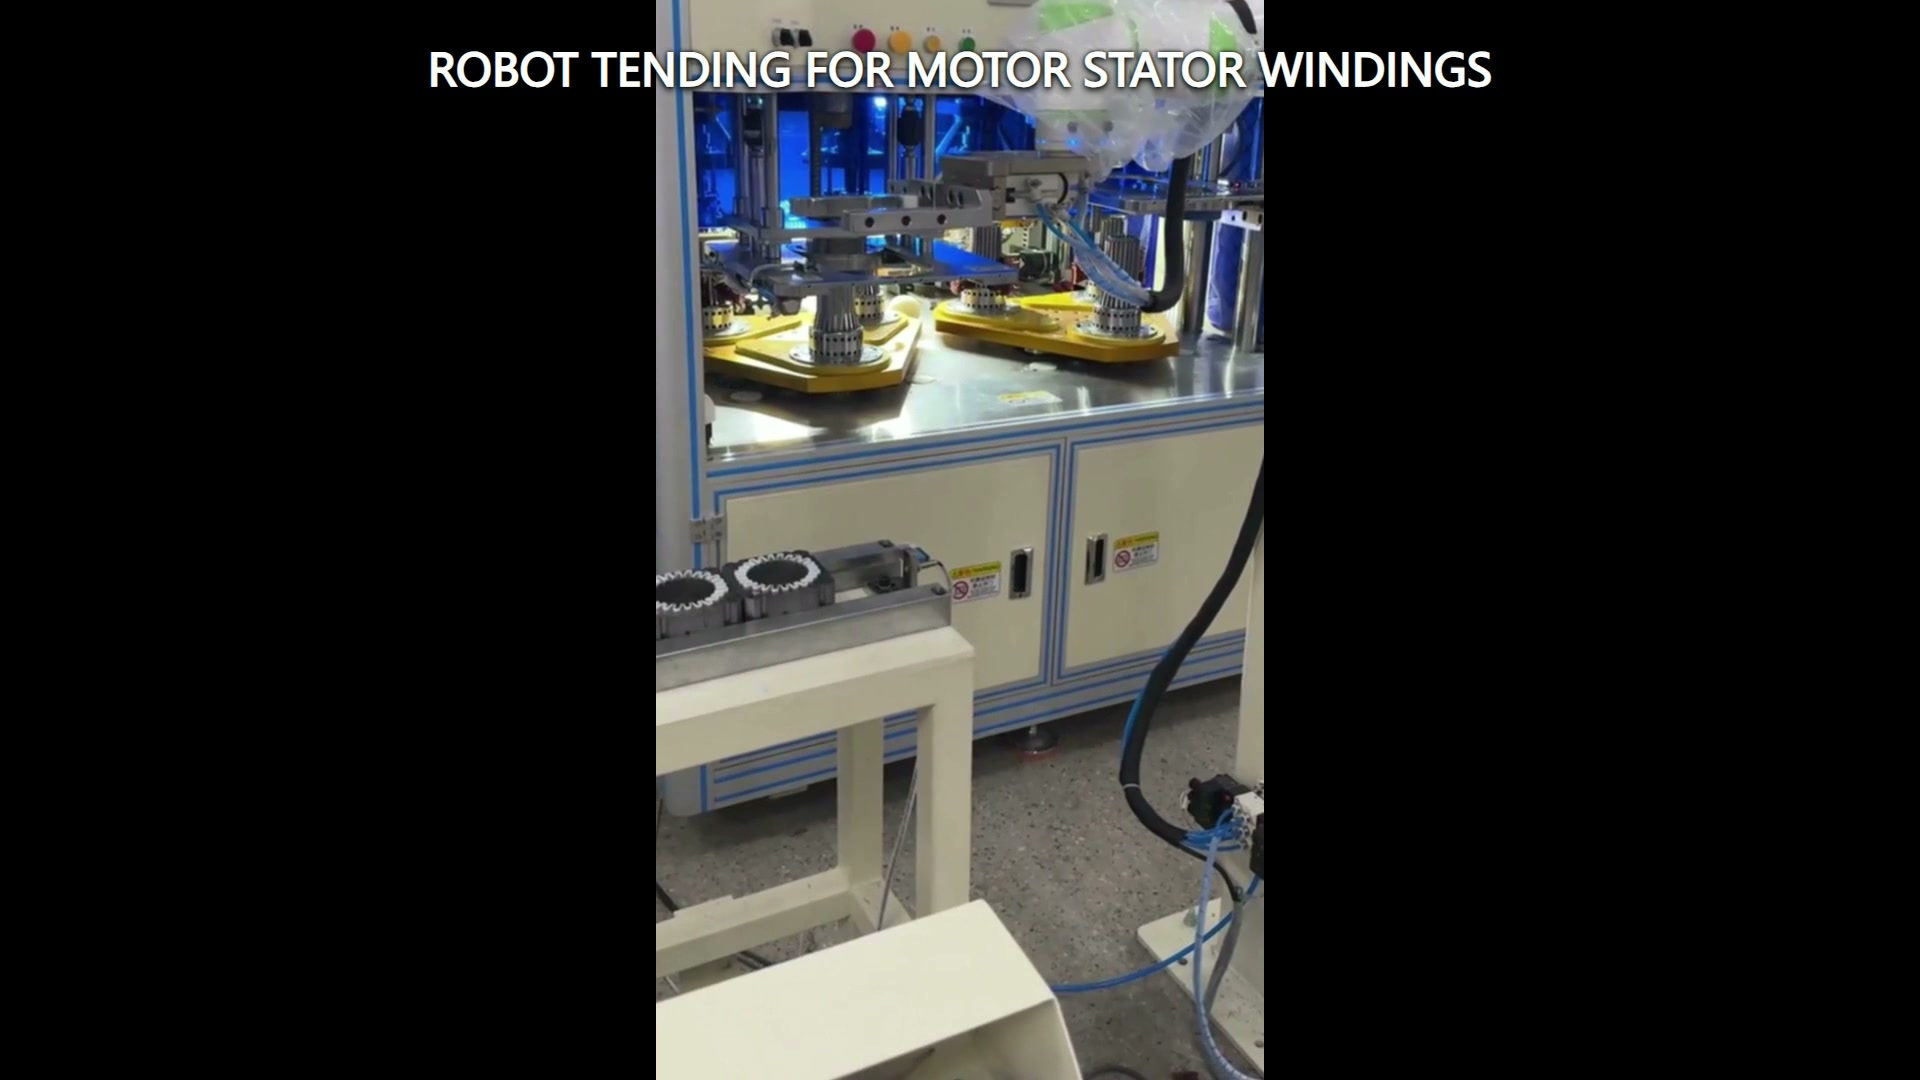
آزمایشهایی پیرامون شرایط مرزی بسازید
آزمایشهای نمونه باید قطعات و حالتهای ارائه را که به احتمال زیاد ابزار یا مسیر را محدود میکنند، پوشش دهند. بزرگترین و کوچکترین پاکتهای تأیید شده، نامطلوبترین حالت مجاز، نزدیکترین موقعیت همسایه و وضعیت حامل با بیشترین انحراف مورد انتظار را شامل شود. حالت ورودی، تأیید ابزار، حالت قرارگیری و نتیجه بازیابی را برای هر آزمایش ثبت کنید.
اگر کاربرد شامل سیمپیچهای ظریف یا سطح محافظتشده باشد، معیارهای پذیرش باید محدودیتهای تماس و روش بازرسی را قبل از نهایی شدن ابزار مشخص کنند. این معیارها از محصول واقعی و الزامات فرآیند ناشی میشوند؛ آنها نباید از یک ویدیو یا از ظاهر کلی قطعه استنباط شوند.
ورودیهایی برای بررسی امکانسنجی متمرکز
نقشههای قطعه و حامل، محدوده جرم و مرکز ثقل، نقشه تماس مجاز، مبداهای مبدا و مقصد، وضعیت باز و بسته شدن تجهیزات، ابعاد طرح، تاییدیههای مورد نیاز، قوانین بازیابی و نمونههای معرف را ارسال کنید. مشخص کنید کدام وضعیتهای ماشین یا نوار نقاله توسط سلول ربات کنترل میشوند و کدامها توسط کنترلکننده دیگری ارائه میشوند.
ربات، رابط تجهیزات، حامل، شرایط دسترسی، راهاندازی، بهرهبرداری و نگهداری را به عنوان یک برنامه یکپارچه ارزیابی کنید.
تماس با ای وی اس برای بررسی وضعیت تحویل، مسیر انتقال، محدودیتهای ابزار و طرح آزمایشی، به sales@evsrobot.com ایمیل بزنید.
این فیلم از ربات مشارکتی قابل مشاهده، موقعیتهای سیمپیچ استاتور یا ابزار حلقهای شکل، نوار نقاله مجاور یا منطقه مکانیابی و تجهیزات محصور پشتیبانی میکند؛ توالی دقیق انتقال، اصل گرفتن، کنترلها، عملکردهای ایمنی، عملکرد، نتایج بازرسی و فرآیند پاییندستی نیاز به شواهد پروژه دارند.