
آخرین به روزرسانی: 6 مه 2026
مقایسه کاهندههای ربات صنعتی: چرخدندههای هارمونیک، کاهندههای RV و درایوهای سیکلوئیدی (2026)
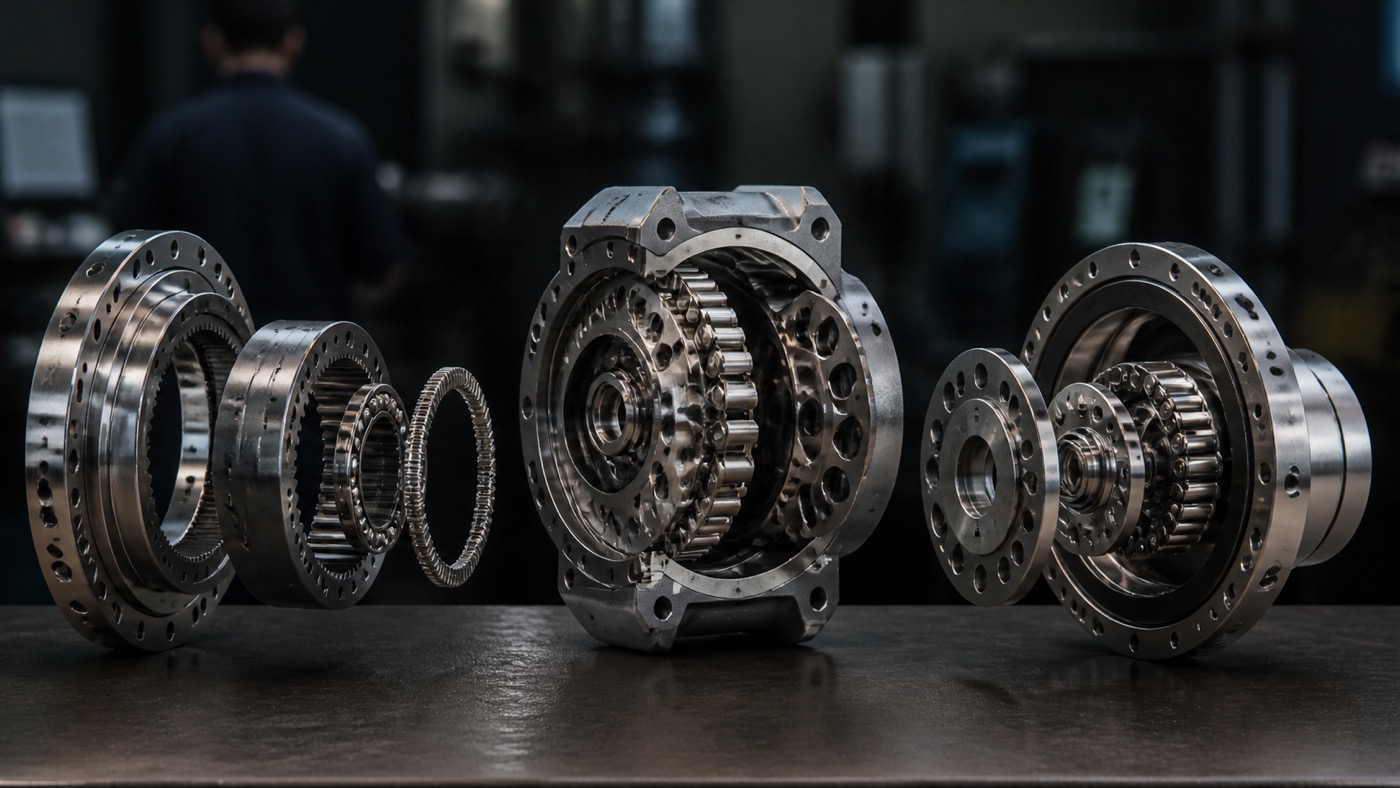
هر مقایسهای بین کاهندههای ربات صنعتی با یک واقعیت آغاز میشود: کاهندهها تقریباً ۱۵ تا ۲۵ درصد از هزینه مواد اولیه یک ربات را تشکیل میدهند و منبع مکانیکی اصلی از دست دادن دقت در درازمدت و خرابی اتصالات هستند. سه خانواده از این کاهندهها بازار را پوشش میدهند: چرخدندههای هارمونیک برای مچهای رباتهای کوبوت و اتصالات با ظرفیت حمل بار کم، کاهندههای RV برای محورهای پایه صنعتی سنگین و درایوهای سیکلوئیدی تک مرحلهای در این بین. تأمینکنندگان چینی از سهم ناچیز در سال ۲۰۱۸ به موقعیتی از نظر ساختاری قابل توجه در هر دو بخش کلیدی رسیدهاند.
چرا کاهندهها عملکرد و هزینه ربات را تعریف میکنند؟
یک موتور ربات با سرعت چند هزار دور در دقیقه کار میکند و گشتاور نسبتاً کمی ارائه میدهد. جابجایی یک بار مفید ۲۰۰ کیلوگرمی از طریق یک مسیر جوش ساختار یافته، نیاز به عکس این دارد: سرعت پایین و گشتاور بسیار بالا، با موقعیت زاویهای که در کسری از یک دقیقه قوسی در هزاران چرخه حفظ میشود. کاهندهها این تبدیل را انجام میدهند. کیفیت مکانیکی کاهنده (لگنش، استحکام پیچشی، راندمان و عمر خستگی) مستقیماً در تکرارپذیری موقعیت ربات، ظرفیت بار مفید نامی آن و فاصله بین رویدادهای تعمیر و نگهداری تأثیر میگذارد.
با توجه به گزارش فدراسیون بینالمللی رباتیک ۲۰۲۵بیش از ۵۰۰۰۰۰ ربات صنعتی در سال ۲۰۲۴ به سراسر جهان ارسال شدند. با میانگین دو تا شش واحد کاهنده در هر بازوی شش محوره (یکی در هر مفصل محرک، که محورهای مچ گاهی اوقات از واحدهای سبکتر استفاده میکنند یا به اشتراک میگذارند)، بازار کاهندهها یک دسته قطعات سالانه چند میلیارد دلاری را نشان میدهد. تخمین زده میشود که نابتسکو به تنهایی تقریباً ۶۰ درصد از تولید جهانی رباتهای صنعتی را کاهندهها تأمین میکند و به یک تأمینکننده ژاپنی نقشی ساختاری در تولید جهانی ربات میدهد که در هر بخش صنعتی بالغ غیرمعمول است.
برای درک بهتر شکاف کیفیت بین زنجیرههای تأمین قطعات ربات چینی و ژاپنی، به تحلیل ما مراجعه کنید: چگونه تولیدکنندگان ربات چینی شکاف کیفیت با برندهای اروپایی را پر میکنند.
شناخت سه خانواده کاهنده، اصول عملیاتی، محدوده عملکرد و چشمانداز تأمینکنندگان آنها، پیشنیاز هرگونه انتخاب جدی ربات صنعتی یا بحث منبعیابی در سال 2026 است.
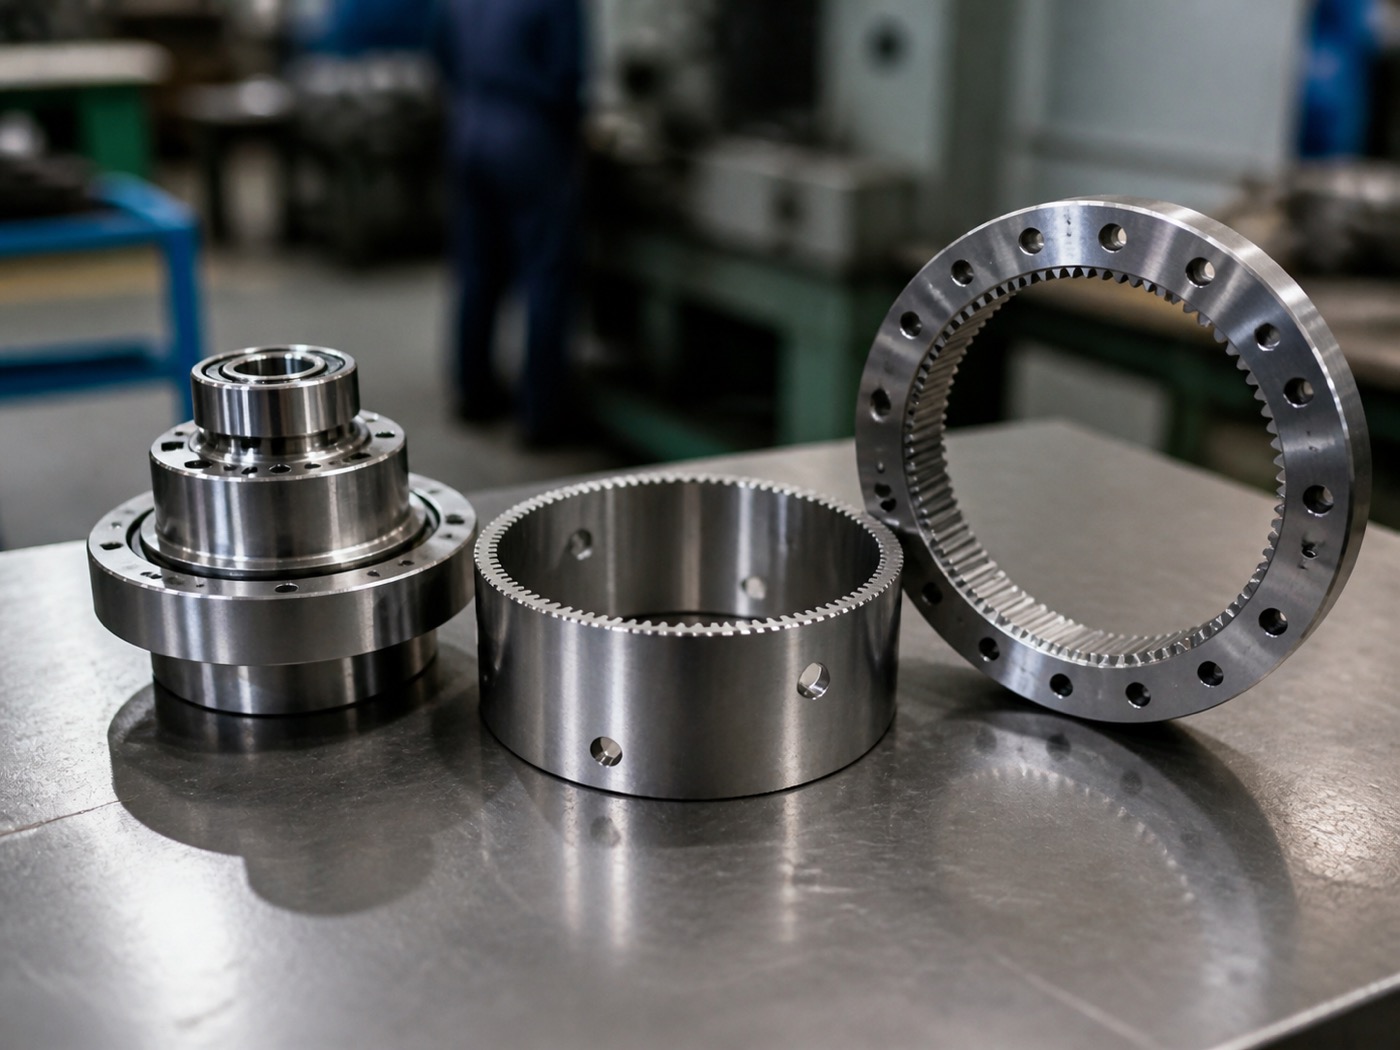
چرخدندههای هارمونیک: فناوری موج کرنشی برای مفاصل مچ دست دقیق
چرخدندههای هارمونیک (که چرخدندههای موج کرنشی یا محرکهای هارمونیک نیز نامیده میشوند) بر اساس یک اصل اساساً متفاوت از سیستمهای چرخدنده معمولی عمل میکنند. یک فلکساسپلاین بیضوی با دیواره نازک، به طور همزمان با یک فلکساسپلاین دایرهای صلب در دو نقطه کاملاً مخالف درگیر میشود. با چرخش مولد موج، یک بادامک بیضوی که توسط موتور هدایت میشود، فلکساسپلاین به طور مداوم تغییر شکل میدهد و باعث میشود نقاط درگیری دندانهها به دور حلقه حرکت کنند. تفاوت تعداد دندانهها بین فلکساسپلاین و فلکساسپلاین دایرهای (معمولاً دو دندانه) نسبت دنده را در یک مرحله فشرده تولید میکند.
این معماری ویژگیهایی را ارائه میدهد که هیچ کاهنده تک مرحلهای دیگری نمیتواند با آنها برابری کند:
- محدوده نسبت دنده: 30:1 تا 320:1 در یک مرحله و بدون هیچ مجموعه دنده میانی قابل دستیابی است
- عکس العمل: در شرایط نو، عملاً صفر تا کمتر از ۱ دقیقه قوسی، زیرا مش فلکساسپلاین به اسپلاین دایرهای پیوسته و از قبل بارگذاری شده است.
- تناسب بار: مناسب برای کلاسهای بار ۱ کیلوگرم تا تقریباً ۵۰ کیلوگرم؛ بالاتر از آن، عمر خستگی فلکساسپلاین محدود میشود.
- طول عمر: معمولاً 10،000 تا 20،000 ساعت کارکرد تحت بار نامی؛ فلکسپلاین عنصر محدودکننده عمر است و در ریشههای دندانه در معرض خستگی چرخه بالا قرار دارد.
- اندازه بسته بندی: بسیار جمع و جور و سبک وزن نسبت به گشتاور خروجی، به همین دلیل است که هر طراحی عمده مچ دست کبوت از چرخ دنده های هارمونیک استفاده می کند
محدودیت اصلی، چگالی گشتاور در قطرهای بزرگ شفت است. افزایش مقیاس دندههای هارمونیک به گشتاورهای بسیار بالا نیاز به فلکسپلاینهای با قطر بزرگ دارد که به طور فزایندهای گران هستند و خطر خستگی بیشتری را به همراه دارند. کاهندههای RV از نظر دوام به ازای هر هزینه، در بارهای بالاتر از آستانه بار مفید ۵۰ کیلوگرم، عملکرد بهتری نسبت به دندههای هارمونیک دارند.
تامینکنندگان تجهیزات هارمونیک: ژاپن در مقابل چین
شرکت Harmonic Drive Systems (ژاپن) و شرکت تابعه آمریکایی آن، این دسته از محصولات را ایجاد کردند و برای دههها بر آن تسلط داشتند. Nidec Shimpo (ژاپن) و Spinea (اسلواکی) تأمینکنندگان ثانویه با پایگاههای نصبشده قابل توجه، بهویژه در طرحهای یکپارچهساز اروپایی، هستند.
ورود به بازار چین قابل توجه بوده است. لیدر درایو (绿的谐波) به عنوان تأمینکننده اصلی داخلی ظهور کرد و از سهم ناچیزی از بازار داخلی چین در سال ۲۰۱۸ به موقعیتی رسیده است که طبق ... CRIA (اتحاد صنعت ربات چین) طبق دادههای گزارششده در سالهای ۲۰۲۴ و ۲۰۲۵، کاهندههای هارمونیک داخلی بیش از ۳۵ درصد از واحدهای نصبشده در رباتهای مونتاژ شده در چین را تشکیل میدهند. محصولات Leaderdrive با قیمتی تقریباً ۴۰ تا ۶۰ درصد پایینتر از معادلهای Harmonic Drive ژاپن، به برابری مشخصات واکنش برگشتی با معادلهای میانرده ژاپنی برای کاربردهای صنعتی استاندارد رسیدهاند.
طبق دادههای گزارش بازار کاهندههای هارمونیک Interact Analysis، رشد عرضه کاهندههای هارمونیک داخلی چین عامل کلیدی مؤثر در شتابدهی به حجم تولید رباتهای همکار چینی بین سالهای 2021 تا 2024 بود، زیرا کف هزینه واحد را که قیمتگذاری قطعات ژاپنی قبلاً تعیین کرده بود، شکست.
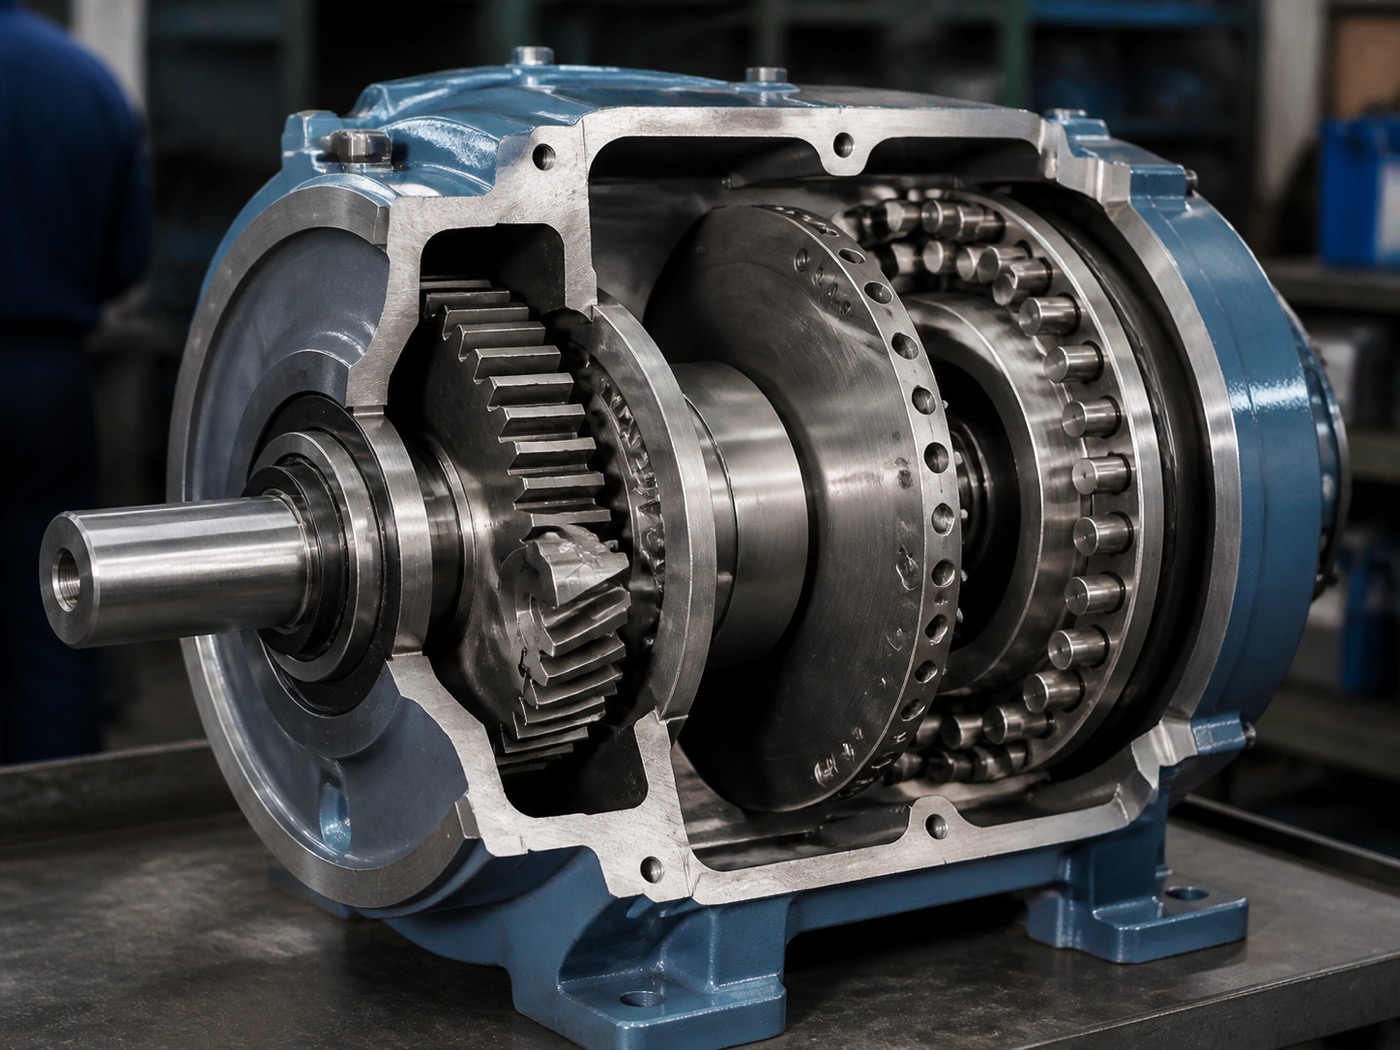
کاهندههای RV: طراحی سیکلوئیدی دو مرحلهای برای اتصالات صنعتی سنگین
کاهندههای RV (کاهندههای بردار چرخشی) از یک مسیر انتقال قدرت دو مرحلهای استفاده میکنند: یک مرحله اولیه چرخدنده ساده گستران، سرعت را از شفت ورودی به طور متوسط کاهش میدهد و خروجی آن مرحله مجموعهای از دیسکهای سیکلوئیدی، بادامکهای خارج از مرکز که در برابر حلقهای از پینهای استوانهای درگیر میشوند، را به حرکت در میآورد. پروفیل دندانه دیسک سیکلوئیدی به جای لغزش، در برابر پینها میغلتد و بار را به طور همزمان در بسیاری از نقاط تماس توزیع میکند و استحکام و مقاومت در برابر بار ضربهای بسیار بالایی ایجاد میکند.
پوشش عملکردی با چرخدندههای هارمونیک متفاوت است:
- محدوده نسبت دنده: 30:1 تا 200:1، با معماری دو مرحلهای که در هر مرحله ضرب گشتاور را فراهم میکند
- عکس العمل: ۱ تا ۳ دقیقه قوسی در شرایط نو؛ بالاتر از چرخدندههای هارمونیک اما قابل قبول برای محورهای پایه و شانه که در آنها گشتاورهای بار مفید بر تفکیکپذیری زاویهای دقیق غلبه دارند
- تناسب بار: ۵ کیلوگرم تا ۱۰۰۰ کیلوگرم و بالاتر؛ این انتخاب غالب برای اتصالات محور پایه در هر بازوی صنعتی با بار مفید تقریباً ۲۰ کیلوگرم است.
- طول عمر: بسته به نسبت بار و چرخه کاری، از ۶۰۰۰ تا ۱۵۰۰۰ ساعت کارکرد قابل استفاده است؛ درگیری دیسک سیکلوئیدی چند تماسی، سایش را به طور یکنواختتری نسبت به خستگی هارمونیک اسپلاین انعطافپذیر پخش میکند، اما بارگذاری ضربهای سنگین این محدوده را به طور قابل توجهی کوتاه میکند.
- سختی: به طور قابل توجهی بالاتر از چرخ دنده های هارمونیک در گشتاور معادل؛ این سختی پیچشی دلیل اصلی تسلط گیربکس های RV بر محورهای پایه بار سنگین است که در آن اینرسی بار، گشتاورهای واکنش بزرگی را در طول تغییر مسیر اعمال می کند.
در عمل، یک بازوی صنعتی شش محوره در کلاس بار مفید ۵۰ تا ۲۰۰ کیلوگرم معمولاً کاهندههای RV را روی محورهای J1 (چرخش پایه)، J2 (شانه) و J3 (آرنج) و چرخدندههای هارمونیک را روی J4، J5 و J6 (محورهای مچ) اجرا میکند. این تقسیمبندی نشاندهنده الزامات گشتاور است: محورهای پایه و شانه، بازوی گشتاور بار مفید کامل را میبینند، در حالی که محورهای مچ به دقت و فشردگی بیش از ظرفیت گشتاور خام نیاز دارند.
بر اساس دادههای استقرار میدانی از یکپارچهسازانی که بازوهای با ظرفیت بار بالا را در محیطهای کارگاه بدنه خودرو اداره میکنند، فواصل تعویض کاهنده RV زمانی که نسبتهای بار کمتر از 80 درصد ظرفیت نامی نگه داشته شوند، معمولاً 8,000 تا 12,000 ساعت است. کار با ظرفیت نامی پایدار در کاربردهای چرخه بالا، این بازه را به پایینترین حد این محدوده کاهش میدهد.
تامینکنندگان کاهنده RV: نابتسکو و رقبای چینی
شرکت Nabtesco (ژاپن) حدود 60 درصد از سهم عرضه جهانی کاهنده سرعت RV برای رباتهای صنعتی را در اختیار دارد. Sumitomo Drive Technologies (ژاپن) و Onvio (ایالات متحده، با توزیع بینالمللی) تأمینکنندگان ثانویه هستند. موقعیت بازار Nabtesco نشان دهنده دههها تکرار محصول، دادههای کاربردی و روابط عمیق با تولیدکنندگان اصلی تجهیزات (OEM) برای احراز صلاحیت است. FANUC، Yaskawa، KUKA و ABB همگی خطوط تولید خود را حول اجزای Nabtesco طراحی کردهاند.
طبق دادههای CRIA و Interact Analysis، تأمینکنندگان داخلی رباتهای RV در چین، عمدتاً Zhongda Leader (中大力德) و Zhenkang (浙江振康)، تا سال ۲۰۲۵ سهم ترکیبی خود را از تولید رباتهای صنعتی مونتاژ شده در چین به بیش از ۳۰ درصد افزایش دادهاند. این یک تغییر قابل توجه نسبت به سهم داخلی تقریباً صفر در سال ۲۰۱۸ است. بازوهای سنگین مونتاژ شده در چین از چندین تولیدکننده اصلی تجهیزات داخلی اکنون به عنوان استاندارد با واحدهای RV Zhongda ارسال میشوند و Nabtesco به عنوان گزینه ارتقاء برای پیکربندیهای صادراتی یا کاربردهای خودرویی مورد نیاز در دسترس است.
برای معیارهای ارزیابی تأمینکننده فعلی، به راهنمای ما مراجعه کنید: چگونه یک تامین کننده ربات صنعتی از چین را در سال 2026 ارزیابی کنیم.
کاهندههای سیکلوئیدی: موقعیتیابی تک مرحلهای میانبرد
کاهندههای سیکلوئیدی تک مرحلهای، اصل عملکرد دیسک و پین سیکلوئیدی را با کاهندههای RV به اشتراک میگذارند، اما مرحله اولیه چرخدنده خاردار گسترنده را حذف میکنند. موتور، شفت ورودی خارج از مرکز را مستقیماً در مقابل دیسکهای سیکلوئیدی میچرخاند. این امر واحد را ساده میکند، تعداد قطعات را کاهش میدهد و هزینه را پایین میآورد، اما به قیمت افزایش گشتاور دو مرحلهای و استحکامی که مرحله اولیه گسترنده به واحدهای RV میدهد.
موقعیت عملی واحدهای سیکلوئیدی تک مرحلهای بین چرخدندههای هارمونیک و کاهندههای RV است:
- محدوده نسبت دنده: معمولاً 10:1 تا 120:1 در یک مرحله
- عکس العمل: متوسط؛ بهتر از چرخدنده مارپیچی معمولی اما بدتر از هارمونیک یا RV
- تناسب بار: کاربردهای اتصال با بار متوسط که در آنها فشردگی هارمونیک و استحکام RV مورد نیاز نیست
- هزینه: عموماً کمترین گشتاور خروجی در بین سه خانواده را دارد، که آنها را برای طرحهای مقرونبهصرفه جذاب میکند.
تأمینکنندگان اصلی شامل Sumitomo Drive Technologies (که سری Cyclo BBB آن به طور گسترده در ماشینآلات صنعتی به کار گرفته میشود)، طرحهای سیکلوئیدی داخلی ABB که در مدلهای خاص ربات استفاده میشود، و Onvio هستند. کاهندههای سیکلوئیدی تک مرحلهای در بازوهای مفصلی شش محوره کمتر از رباتهای SCARA و بازوهای مکانیکی تخصصی ظاهر میشوند، جایی که هزینه و مشخصات لقی متوسط آنها یک معامله معقول است. برای اطلاعات بیشتر در مورد چگونگی تناسب انتخاب کاهنده در تصمیمات خرید ربات، به منبع ما مراجعه کنید: 10 تولیدکننده برتر ربات صنعتی در چین در سال 2026.
جدول مقایسه کاهندهها: نوع، عملکرد، هزینه و تناسب کاربرد
| نوع کاهنده | دامنه نسبت | واکنش شدید | ظرفیت باربری | طول عمر ارزیابی شده | هزینه شاخص / واحد (USD، کلاس گشتاور متوسط) | برنامه اولیه |
|---|---|---|---|---|---|---|
| چرخ دنده هارمونیک | 30:1 تا 320:1 | < 1 دقیقه قوسی | ۱ تا ۵۰ کیلوگرم (مچهای رباتهای همکار، بازوهای کوچک حمل بار) | 10,000 - 20,000 ساعت | ۱۲۰۰ تا ۶۰۰۰ دلار (ژاپنی)؛ ۵۰۰ تا ۲۸۰۰ دلار (چینی درجه ۱) | مفاصل مچ J4/J5/J6، همه محورهای کوبات |
| کاهش دهنده RV | 30:1 تا 200:1 | ۲ تا ۸ دقیقه قوسی | ۵ تا ۱۰۰۰+ کیلوگرم (محورهای صنعتی سنگین/شانه ای) | 6,000 - 15,000 ساعت | ۱۲۰۰ تا ۶۰۰۰ دلار (ژاپنی)؛ ۵۰۰ تا ۲۸۰۰ دلار (چینی درجه ۱) | اتصالات پایه/شانه J1/J2/J3 در بازوهای صنعتی |
| سیکلوئیدی (تک مرحلهای) | 10:1 تا 120:1 | ۲ تا ۸ دقیقه قوسی | رباتهای ویژه SCARA با بار متوسط | 8,000 - 18,000 ساعت | ۴۰۰ تا ۱۸۰۰ دلار (بسته به کلاس گشتاور بسیار متفاوت است) | محورهای SCARA، اتصالات متوسط با هزینه بهینه |
محدودههای هزینه بر اساس مشاهدات صنعتی از دادههای تدارکات، تقریبی هستند و واحدهای کلاس گشتاور متوسط (گشتاورهای خروجی تقریباً ۵۰ تا ۲۰۰ نیوتن متر) را نشان میدهند. واحدهای با بار سنگین با فرمت بزرگ (خروجی بالای ۵۰۰ نیوتن متر) دامنه وسیعتری را نشان میدهند. دادهها منعکس کننده قیمتگذاری ۲۰۲۵ هستند؛ نرخ ارز و محیطهای تعرفهای میتوانند قیمتگذاری مؤثر را به طور قابل توجهی تغییر دهند.
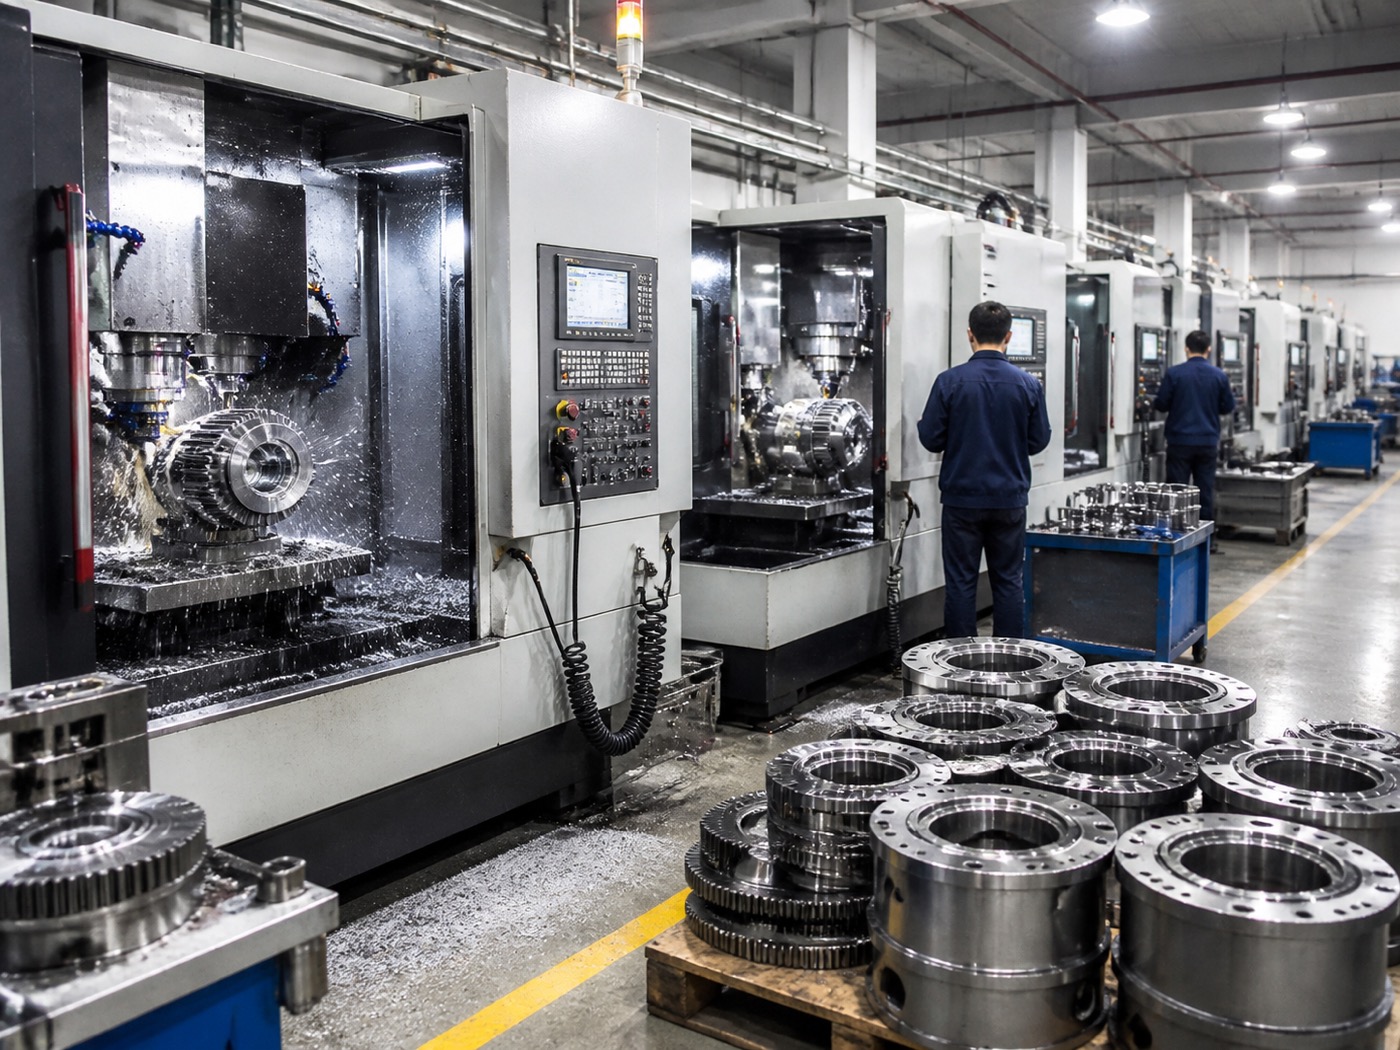
تغییر زنجیره تأمین چین: 2018 تا 2025
زنجیره تأمین کاهنده برای رباتهای صنعتی، تا همین اواخر، یعنی سال ۲۰۱۸، تقریباً کاملاً ژاپنی بود. نابتسکو واحدهای RV را به هر تولیدکننده اصلی ربات جهانی عرضه میکرد. هارمونیک درایو ژاپن چرخدندههای هارمونیک را به طیف مشابهی از خریداران عرضه میکرد. تولیدکنندگان اصلی ربات چینی در آن زمان عملاً هیچ جایگزین داخلی معتبری نداشتند و صرف نظر از قیمت ربات خودشان، با قیمتگذاری ژاپنی تأمین میشدند که حاشیه سود و رقابتپذیری را محدود میکرد.
این تغییر از سال ۲۰۱۸ قابل توجه و مداوم بوده است. طبق دادههای CRIA که در گزارشهای صنعتی ذکر شده است، سهم تأمینکنندگان داخلی تجهیزات هارمونیک از کمتر از ۵ درصد واحدهای نصبشده در رباتهای مونتاژ شده چینی در سال ۲۰۱۸ به بیش از ۳۵ درصد تا سال ۲۰۲۴ رسیده است. Leaderdrive بخش عمدهای از این سهم داخلی را به خود اختصاص داده است. طبق تخمینهای Interact Analysis Reducer Market Report، در بخش RV، Zhongda Leader و Zhenkang تا سال ۲۰۲۵ روی هم رفته از مرز ۳۰ درصد از تولید رباتهای صنعتی داخلی چین عبور خواهند کرد.
پیامدهای این تغییر، ساختاری است. تولیدکنندگان اصلی تجهیزات (OEM) ربات چینی اکنون میتوانند کاهندهها را با قیمت ۳۵ تا ۶۰ درصد قیمت ژاپنی برای کلاسهای گشتاور مشابه تهیه کنند. این مزیت قیمتگذاری به هزینه BOM ربات و در نهایت به قیمت فروش ربات منتهی میشود که عامل مهمی در شکاف قیمتی است که خریداران اروپایی و آسیای جنوب شرقی بین بازوهای صنعتی مونتاژ شده در چین و مونتاژ شده در ژاپن مشاهده میکنند. طبق دادههای CRIA و تخمینهای بازار کاهنده Interact Analysis، بومیسازی قطعات دقیق، از جمله کاهندهها، یکی از محرکهای اصلی رقابتپذیری قیمت صادرات رباتهای چینی در کاربردهای تجاری با ظرفیت متوسط است.
برای تحلیل گستردهتر چگونگی رقابت تولیدکنندگان چینی در سطح جهانی، به موارد زیر مراجعه کنید: چگونه تولیدکنندگان ربات چینی شکاف کیفیت با برندهای اروپایی را پر میکنند.
تمایز کیفیت در سال ۲۰۲۶
تصویر کیفیت در سال ۲۰۲۶، لایه لایهتر از یک روایت همگرایی ساده است. طبق تحلیل تعاملی و مشاهدات صنعتی از یکپارچهسازانی که کاهندههای چینی را برای رباتهای بازار صادراتی واجد شرایط میکنند، چرخدندههای هارمونیک Tier-1 چینی در چرخههای کاری استاندارد صنعتی، از نظر مشخصات لقی با معادلهای ژاپنی برابری میکنند یا به آن نزدیک هستند. در آزمایشهای تنش چگالی گشتاور و اعتبارسنجی طول عمر طولانی مدت، کاهندههای Tier-1 چینی تقریباً ۷۰ تا ۸۵ درصد از معیار ژاپنی تخمین زده میشوند، شکافی که نشان دهنده سابقه میدانی تجمعی کوتاهتر و متالورژی تا حدودی کمتر بالغ در شرایط بار شدید است، نه یک شکاف طراحی اساسی.
معیارهای صلاحیت بر اساس بخش کاربرد تقریباً به شرح زیر است:
- رباتهای تجاری با چرخه کاری استاندارد (نسبت بار ۵۰ تا ۷۰ درصد، عملکرد تک شیفت): کاهندههای چینی Tier-1 از نظر مشخصات فنی کافی هستند؛ مزیت هزینه با بدهبستان قابل مدیریت کیفیت به دست میآید.
- تعمیرگاه بدنه خودرو با چرخه بالا (کارکرد 24 ساعته، نسبت بار پایدار 80 درصد): کاهندههای ژاپنی از نظر طول عمر میدانیِ اثباتشده، برتری خود را حفظ کردهاند، هرچند این فاصله کاهش یافته است؛ بسیاری از تولیدکنندگان اصلی تجهیزات (OEM) کاهندههای چینی را با فواصل نگهداری برنامهریزیشده کوتاهشده به عنوان کاهش ریسک، به کار میگیرند.
- محورهای پایه با تحمل بار بسیار زیاد در بازوهای سنگین (کلاس بار بالای ۲۰۰ کیلوگرم): نابتسکو همچنان موقعیت غالب را حفظ میکند؛ جایگزینهای چینی در این کلاس گشتاور در دسترس هستند اما سابقه اعتبارسنجی میدانی تجمعی کوتاهتری دارند.
پنج عامل برای انتخاب کاهنده مناسب برای کاربرد ربات
مقایسه کاهنده ربات صنعتی که به مشخصات محدود میشود، چارچوب تصمیمگیری عملی که یکپارچهسازان باتجربه در واقع از آن استفاده میکنند را از دست میدهد. این پنج عامل، که به ترتیب اعمال میشوند، معمولاً انتخاب را بدون بحث مهندسی گسترده حل میکنند.
۱. کلاس بار مفید
با بار مفید نامی شروع کنید. زیر تقریباً ۵۰ کیلوگرم، چرخدندههای هارمونیک انتخاب استاندارد برای تمام اتصالاتی هستند که در آنها فشردگی و لقی صفر اهمیت دارد. بالای ۵۰ کیلوگرم، کاهندههای RV صرف نظر از سایر ملاحظات، به طور پیشفرض برای محورهای پایه و شانه استفاده میشوند، زیرا الزامات گشتاور و بار ضربهای، عمر مفید پیچگوشتی هارمونیک را غیرعملی میکند.
۲. موقعیت مفصل در زنجیره سینماتیک
حتی در یک بازوی با بار مفید کوچک، محور پایه گشتاور بیشتری نسبت به محور مچ دست دارد. بسیاری از طرحهای شش محوره در محدوده بار مفید ۱۰ تا ۳۰ کیلوگرم از کاهندههای RV در J1 و J2 و چرخدندههای هارمونیک در J3 تا J6 استفاده میکنند، تقسیمی که هزینه، دقت و عمر مکانیکی را در سراسر بازو متعادل میکند. موقعیت مفصل، مستقل از کلاس بار مفید کلی، تعیین میکند که کدام خانواده کاهنده به آنجا تعلق دارد.
۳. فرکانس چرخه و ضریب وظیفه
کاربردهای با چرخه کاری بالا، شامل مسیرهای جوشکاری قوسی با حرکات کوتاه بین قطعات و عملیات برداشتن و گذاشتن در خطوط بستهبندی، چرخههای خستگی بیشتری در هر ساعت کاری نسبت به ماشینکاری با چرخه کاری پایین یا جابجایی مواد سنگین ایجاد میکنند. چرخدندههای هارمونیک که با چرخههای کاری بالاتر از تقریباً 80 درصد بار نامی به صورت 24 ساعته مداوم کار میکنند، در انتهای بالای چرخه عمر خستگی خود قرار دارند. گیربکسهای RV به دلیل توزیع بار دیسک سیکلوئیدی چند تماسی، ضرایب کاری بالا را بهتر تحمل میکنند.
۴. تحمل واکنش شدید
آزمایش دقت موقعیتیابی ISO 9283 بین دقت مطلق (میزان نزدیکی ربات به یک نقطه برنامهریزیشده) و تکرارپذیری (میزان پایداری بازگشت به نقطهای که قبلاً به آن رسیده است) تمایز قائل میشود. لقی در هر دو مورد نقش دارد، اما به روشهای مختلف تحت پروفایلهای حرکتی مختلف. برای جوشکاری قوسی، که در آن ربات یک مسیر درز پیوسته را دنبال میکند، لقی مچ دست زیر ۱ دقیقه قوس، مشخصات استاندارد است. برای ماشینکاری یا پالتگذاری، که در آن موقعیتیابی نقطه به نقطه تکرارپذیر بیش از تداوم مسیر اهمیت دارد، لقی ۲ تا ۳ دقیقه قوسی کاهنده RV در J1/J2 از نظر عملیاتی قابل قبول است.
۵. هدف هزینه و سیاست صلاحیت تأمینکننده
تولیدکنندگان اصلی تجهیزات (OEM) ربات با اهداف صادرات جهانی باید کاهش هزینه BOM را در مقابل پذیرش مشتریان از برندهای کاهنده داخلی متعادل کنند. برای رباتهای مشتریمدار Tier-1 خودروسازی اروپایی، مشخص کردن Nabtesco یا Harmonic Drive ژاپن به عنوان استاندارد با جایگزینهای چینی به عنوان گزینه قیمتگذاری، یک ساختار تجاری رایج است. برای تولید داخلی چین و بازارهای صادراتی جنوب شرقی آسیا، مشخصات کامل کاهنده داخلی به طور فزایندهای پذیرفته میشود. گواهینامه کیفیت دنده مطابق با JIS B 1702 (استاندارد صنعتی ژاپن برای پروفیلهای دندانه دنده گستر) و درجههای کیفیت دنده AGMA یک زبان مرجع مشترک برای صلاحیت خریدار فراهم میکند. تأمینکنندگان Tier-1 چینی به طور فزایندهای این گواهینامهها را به عنوان مدرکی از کیفیت تولید دریافت میکنند.
جایگزینی در مقابل بازسازی: برنامهریزی تعمیر و نگهداری برای اتصالات مجهز به کاهنده
هزینه تعویض کاهنده، عامل مهمی در اقتصاد مالکیت کل برای سلولهای ربات صنعتی است. تعویض یک کاهنده RV در یک بازوی سنگین بار، شامل نیروی کار و زمان از کارافتادگی، میتواند به هزینه خود واحد کاهنده نزدیک یا از آن بیشتر شود. این امر، نگهداری پیشبینانه را به یک اهرم اقتصادی واقعی تبدیل میکند، نه فقط یک اولویت مهندسی.
دادهها و نظارت بر MTBF
میانگین میانگین زمان بین خرابیهای منتشر شده برای کاهندههای رباتهای صنعتی، بسته به تامینکننده و کاربرد، متفاوت است. کاهندههای RV شرکت Nabtesco تقریباً برای ۱۲۰۰۰ تا ۱۵۰۰۰ ساعت تحت شرایط بار استاندارد، عمر مفید دارند؛ واحدهای Harmonic Drive Japan بسته به کلاس گشتاور، برای ۱۰۰۰۰ تا ۲۰۰۰۰ ساعت عمر مفید دارند. در عمل، دادههای میدانی از خطوط مونتاژ خودرو، که در آنها رباتها با ۸۰ تا ۹۰ درصد ظرفیت نامی در عملیات سه شیفت مداوم کار میکنند، نشان میدهد که میانگین زمان بین خرابیهای مشاهده شده در انتهای محدوده نامی، اغلب ۶۰۰۰ تا ۱۰۰۰۰ ساعت قبل از نیاز به مداخله تعمیر و نگهداری، قرار دارد.
تحلیل اثر ارتعاش، که معمولاً با استفاده از شتابسنجهای نصبشده روی محفظه اتصال و پردازش در برابر اثر طیفی پایه انجام میشود، میتواند تخریب کاهنده را ۲۰۰ تا ۵۰۰ ساعت قبل از خرابی تشخیص دهد. پایش دمای محفظههای اتصال، اصطکاک بالا ناشی از سایش حلقه یاتاقان یا تخریب روانکاری را شناسایی میکند. هر دو رویکرد پایش اکنون به عنوان ویژگیهای استاندارد در پلتفرمهای کنترلکننده از تولیدکنندگان اصلی تجهیزات اصلی (OEM) و به عنوان کیتهای حسگر مقاومسازی از ارائهدهندگان شخص ثالث در دسترس هستند.
تصمیم گیری در مورد جایگزینی در مقابل بازسازی
برای چرخدندههای هارمونیک: به محض اینکه فلکسپلاین صدای سایش قابل شنیدن (معمولاً یک صدای زیر در هنگام کاهش سرعت) را نشان دهد یا لقی مفصل از 3 تا 5 دقیقه قوسی (بر اساس اندازهگیری) بیشتر شود، تعویض آن استاندارد است. مجموعه ژنراتور موج فلکسپلاین یکپارچه از نظر اقتصادی در محل قابل بازسازی نیست؛ تعویض واحد، اقدام سرویس مورد نظر است.
برای کاهندههای RV، بازسازی جزئی (تعویض دیسکهای سیکلوئیدی، پینهای خروجی و مجموعه یاتاقانها در حالی که محفظه و میللنگ ورودی حفظ میشوند) زمانی امکانپذیر است که محفظه و میللنگ کمتر از ۶۰۰۰ ساعت کارکرد داشته باشند. بالاتر از این آستانه، و به ویژه در بازوها که با بارهای پایدار بالا کار میکنند، تعویض کامل از نقطه نظر عمر باقیمانده ایمنتر است. کیتهای بازسازی از تأمینکنندگان اصلی ژاپنی با ۴۰ تا ۶۰ درصد هزینه تعویض کامل واحد در دسترس هستند.
استانداردها و نقاط مرجع صدور گواهینامه
مشخصات کاهنده و مراجع صدور گواهینامه کیفیت که در اسناد فنی و مشخصات خرید OEM ربات آمده است:
- ISO 9283: 1998: دستکاری رباتهای صنعتی، معیارهای عملکرد و روشهای آزمون مرتبط. استانداردی که تحت آن دقت موقعیتیابی و تکرارپذیری ربات اندازهگیری میشود؛ لقی و سختی کاهنده مستقیماً بر مقادیر اندازهگیری شده تحت این استاندارد تأثیر میگذارند.
- JIS B 1702استاندارد صنعتی ژاپن برای دقت چرخدنده استوانهای اینولوت؛ به عنوان مرجع درجه کیفیت برای عناصر چرخدنده کاهنده توسط تأمینکنندگان ژاپنی و چینی که به دنبال صلاحیت صادرات هستند، استفاده میشود.
- درجه بندی کیفیت دنده AGMAاستانداردهای انجمن تولیدکنندگان چرخدنده آمریکا؛ که توسط خریداران ربات آمریکای شمالی به عنوان یک چارچوب کیفیت چرخدنده مکمل JIS مورد ارجاع قرار میگیرد.
- ISO 281استاندارد محاسبه عمر یاتاقان غلتشی؛ مربوط به عناصر یاتاقان در هر دو مولد موج هارمونیک چرخدنده و یاتاقانهای میللنگ کاهنده RV، زیرا عمر یاتاقان اغلب زیرمجموعهای است که عمر کلی کاهنده را محدود میکند.
چگونه تولیدکنندگان اصلی تجهیزات چینی گذار کاهنده را هدایت میکنند
تولیدکنندگان ربات چینی، از جمله EVST (EVS TECH CO., LTD)، شرکت تولیدکننده اصلی تجهیزات (OEM) مستقر در چنگدو، نمونه بارزی از چگونگی مدیریت تأمینکنندگان چینی در تصمیمگیری برای تأمین کاهنده داخلی در مقابل وارداتی را ارائه میدهند. در سراسر خطوط تولید رباتهای صنعتی و رباتهای مشارکتی که طیف کاملی از بارهای مفید را از بارهای مفید مشترک گرفته تا بازوهای صنعتی سنگین در بر میگیرند، تولیدکنندگان اصلی تجهیزات (OEM) چینی به تدریج گزینههای کاهنده داخلی را در پیکربندیهای استاندارد ادغام کردهاند، زیرا تأمینکنندگان چینی رده ۱ به آستانههای صلاحیت برای چرخههای کاری صنعتی استاندارد دست یافتهاند.
رباتهای همکار کلاس XR ساخت چین که هدفشان مونتاژ، جابجایی و کاربردهای صنعتی سبک است، معمولاً از چرخدندههای هارمونیک در محورهای مچ دست استفاده میکنند که مطابق با رویههای صنعتی برای کلاسهای بار مشارکتی است. خطوط بازوی صنعتی کلاس QJAR که بارهای متوسط تا سنگین را پوشش میدهند، کاهندههای RV را در محورهای پایه و شانهای خود جای دادهاند. برای پیکربندیهای بازار صادراتی که مشتریان اروپایی یا آمریکای شمالی کاهندههای برند ژاپنی را به عنوان یک الزام تعیین میکنند، تولیدکنندگان اصلی تجهیزات چینی از جمله EVST از این پیکربندی به عنوان یک گزینه خرید پشتیبانی میکنند که نشاندهنده انعطافپذیری سطح تولیدکنندگان اصلی تجهیزات است که خریداران پیشرفته در بازار 2026 انتظار دارند.
شرکتهای صنعتی OEM در این بخش معمولاً گواهینامههای شخص ثالث CE، SGS و TUV را برای خطوط تولید ربات خود و گواهینامه تولید در سطح خودرو IATF16949 را برای تولید رباتهای مشارکتی دارند. برای مشاهده گستردهتر تولیدکنندگان برتر رباتهای صنعتی چینی و استراتژیهای تأمین قطعات آنها، به موارد زیر مراجعه کنید: 10 تولیدکننده برتر ربات صنعتی در چین (2026).
سوالات متداول: کاهندههای ربات صنعتی
چرا کاهندهها تا این حد برای عملکرد و هزینه رباتهای صنعتی اهمیت دارند؟
کاهندهها، خروجی موتور با سرعت بالا و گشتاور پایین را به حرکت کم سرعت و گشتاور بالای مورد نیاز مفاصل ربات تبدیل میکنند، در حالی که دقت موقعیت را حفظ میکنند. آنها تقریباً 15 تا 25 درصد از هزینه مواد اولیه یک ربات را تشکیل میدهند و منبع مکانیکی اصلی لقی، سایش و خطای موقعیتیابی در طول عمر مفید هستند. کیفیت کاهنده مستقیماً تکرارپذیری، ظرفیت نرخ چرخه و میانگین زمان بین خرابیهای بلندمدت را تعیین میکند.
شکاف قابلیت اطمینان بین رباتهای کاهنده چینی و ژاپنی در سال 2026 چقدر است؟
طبق مشاهدات صنعتی و دادههای بازار کاهندههای Interact Analysis، کاهندههای Tier-1 چینی از Leaderdrive (هارمونیک) و Zhongda Leader (RV) در چرخههای کاری استاندارد به مشخصات واکنش برگشتی برابر با معادلهای ژاپنی رسیدهاند. در آزمایشهای تنش چگالی گشتاور و طول عمر طولانی مدت، محصولات Tier-1 چینی 70 تا 85 درصد از معیار ژاپنی تخمین زده میشوند. برای کاربردهای محور پایه با چرخه بالا و بار شدید، تأمینکنندگان ژاپنی مزیت دادههای میدانی قابل اندازهگیری مرتبط با سابقه میدانی تجمعی طولانیتر را حفظ میکنند.
گیربکسهای چینی در مقایسه با نمونههای ژاپنی چقدر ارزانتر هستند؟
طبق مشاهدات صنعتی از تیمهای تدارکات در بخش اتوماسیون چین، کاهندههای هارمونیک داخلی تقریباً ۴۰ تا ۶۰ درصد از واحدهای معادل Harmonic Drive ژاپن قیمت دارند. کاهندههای RV از Zhongda Leader یا Zhenkang تقریباً ۳۵ تا ۵۵ درصد از قیمت Nabtesco را برای رتبهبندی گشتاور مشابه دارند. این تفاوت هزینه، عامل اصلی مزیت هزینه BOM رباتهای مونتاژ شده چینی در مقایسه با معادلهای ژاپنی است.
یک تولیدکننده تجهیزات اصلی (OEM) چگونه باید بین کاهندههای هارمونیک، RV و سیکلوئیدی برای یک اتصال خاص انتخاب کند؟
با کلاس بار مفید و موقعیت مفصل شروع کنید. چرخدندههای هارمونیک برای مفاصل مچ و رباتهای کوچک با ظرفیت بار مفید تا تقریباً 50 کیلوگرم مناسب هستند. کاهندههای RV برای مفاصل پایه و شانه در هر بازوی صنعتی با ظرفیت بار مفید بالای تقریباً 20 کیلوگرم مناسب هستند. واحدهای تک مرحلهای سیکلوئیدی موقعیتهای متوسط را پر میکنند که در آنها لقی متوسط قابل قبول است. عوامل ثانویه: فرکانس چرخه، تحمل لقی و هدف هزینه.
چه زمانی یک انتگرالگیر ربات باید به جای بازسازی یک کاهنده فرسوده، آن را تعویض کند؟
در عمل، چرخدندههای هارمونیک به جای بازسازی، پس از تشخیص سایش فلکساسپلاین تعویض میشوند؛ طراحی مونتاژ یکپارچه، بازسازی میدانی را غیرعملی میکند. کاهندههای RV را میتوان تا حدی بازسازی کرد (دیسکهای سیکلوئیدی، پینهای خروجی، مجموعه یاتاقانها) زمانی که محفظه و میللنگ تقریباً زیر ۶۰۰۰ ساعت سرویس باشند. نظارت بر ارتعاش و تصویربرداری حرارتی میتوانند تخریب کاهنده را ۲۰۰ تا ۵۰۰ ساعت قبل از خرابی تشخیص دهند و یک بازه زمانی برای برنامهریزی تعمیر و نگهداری فراهم کنند.
آخرین به روزرسانی: 6 مه 2026