
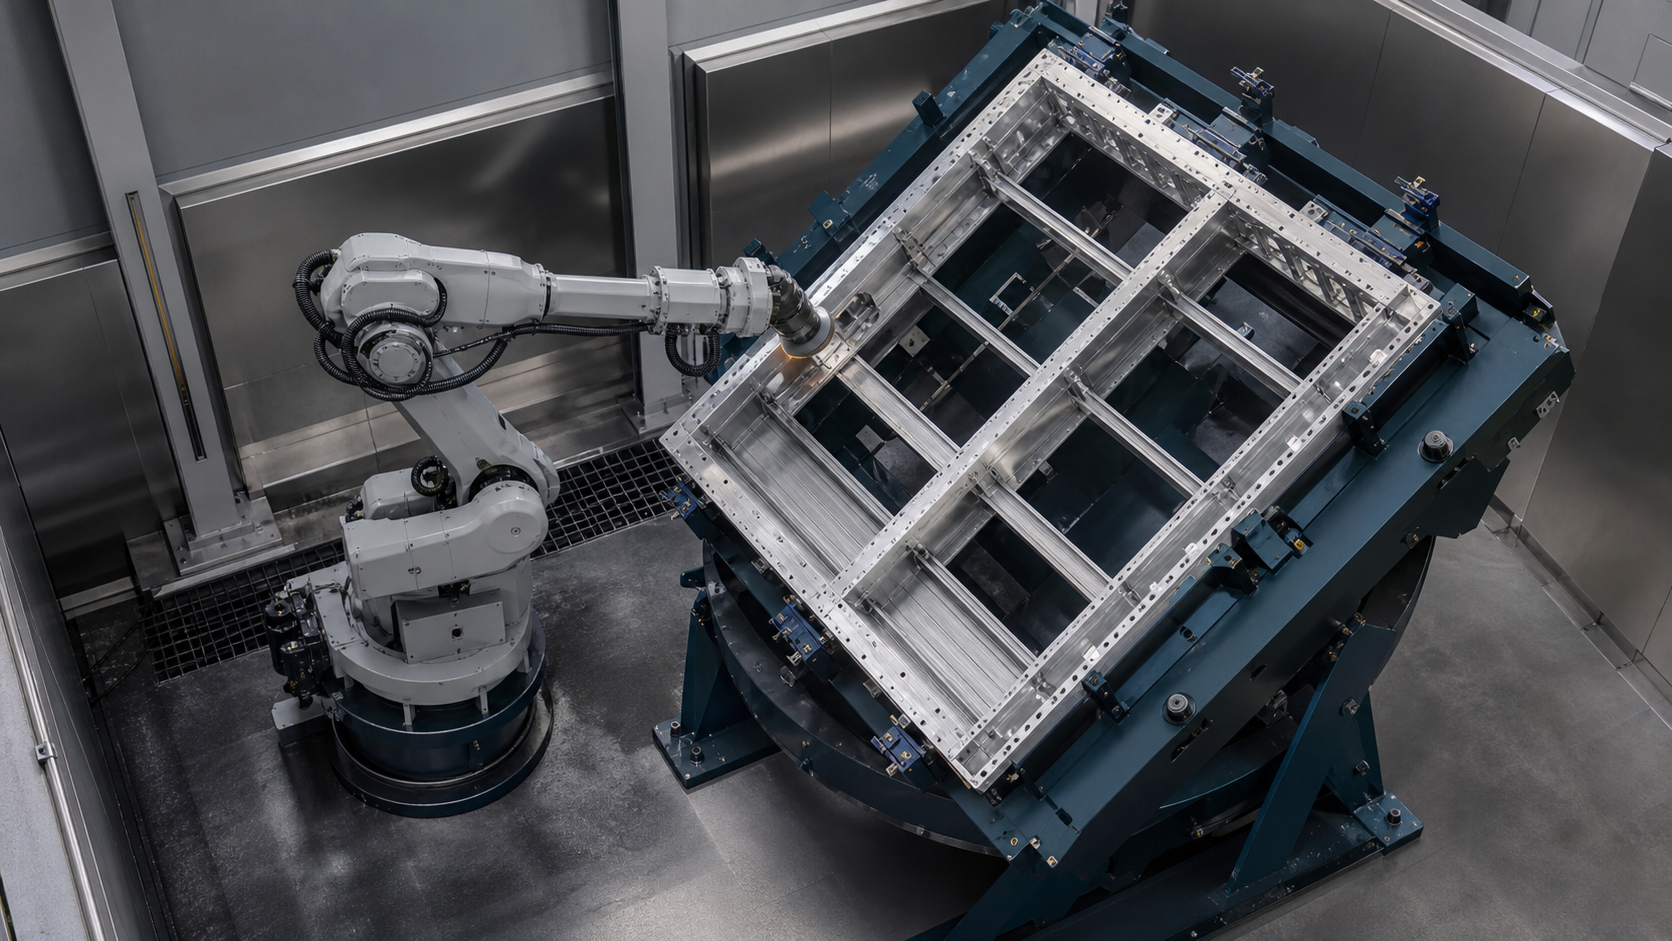
A سنگ زنی سینی باتری این مفهوم زمانی معتبر است که تیم بتواند هر لبه پردازش شده را تا جهت قطعه، مبنای فیکسچر، وضعیت ابزار، اصلاح برنامه و نتیجه بازرسی مشخص ردیابی کند. یک مسیر ربات قانعکننده نمیتواند مشخص کند که سطح صحیح پردازش شده است یا اینکه یک قاب برگردانده شده به رابطه مختصات مورد نظر بازگشته است.
کلاهبرداریهای کلیدی
- قبل از تولید مسیرهای ربات، مناطق مورد نیاز، ممنوعه و مناطق بحرانی بازرسی را تعریف کنید.
- با مبنای فیکسچر به عنوان بخشی از زنجیره مختصات فرآیند رفتار کنید.
- رویکرد، تماس، خروج، وضعیت قرارگیری و فاصله را برای هر خانواده لبه نامگذاری شده تأیید کنید.
- از یک قرارداد وضعیت صریح برای تغییر جهت، تغییر مکان، انتخاب مختصات و شروع مجدد استفاده کنید.
- نتایج فرآیند و زمانبندی کل چرخه را روی قطعات نمونه اندازهگیری کنید، نه اینکه از روی فیلمها نتیجهگیری کنید.
آنچه فیلم انتخاب شده تأیید میکند—و آنچه را که نمیتواند اثبات کند
مطالب بررسیشده، یک قاب سینیمانند بزرگ را نشان میدهد که در یک فیکسچر قرار گرفته است، یک ربات صنعتی که یک ابزار پرداختکاری چرخشی را حمل میکند، تماس ابزار در امتداد لبههای قاب قابل مشاهده است، یک فیکسچر یا حامل جهت خود را تغییر میدهد و کار بیشتر ربات پس از تغییر جهت، انجام میشود. این مشاهدات، بحث محدودی در مورد مکانیابی، دسترسی به لبه، جهتگیری فرآیند، فاصله فیکسچر و جابجایی بین حالتهای پرداختکاری را پشتیبانی میکند.
این فیلم، جنس قاب، ابعاد، جرم، تغییرات ورودی، میزان برداشت مورد نیاز، مشخصات سایندگی، سرعت ابزار، پیشروی، نیروی تماس، روش انطباق، منبع مسیر، دقت مختصات، تکرارپذیری فیکسچر، روش بازرسی، نتیجه سطح، زمان چرخه، بازده، خروجی، تاریخچه خطا، معماری حفاظتی، مشتری یا پذیرش تولید را مشخص نمیکند. بنابراین، EVST آن را به عنوان شواهد فرآیند قابل مشاهده در نظر میگیرد، نه به عنوان مدرکی برای کیفیت سطح، کنترل برداشت، عملکرد، استقرار، ایمنی یا انطباق.
شکل بصری با موضوع سینی باتری تعیینشده سازگار است، اما این ثبت به تنهایی مشخصات محصول یا برنامه خودرو را تعیین نمیکند. تصمیمات پروژه همچنان نیازمند نقشهها، نمونههای معرف، الزامات لبه، دادههای فیکسچر، اطلاعات ابزار، حالتهای عملیاتی، معیارهای بازرسی و شرایط سایت است.
نحوه برنامه ریزی سنگ زنی سینی باتری
با یک نقشه فرآیند مرتبط با نقشه و قطعات ورودی واقعی شروع کنید. نوع قاب، محل قرارگیری ویژگیها، سطوحی که نیاز به کار دارند، نواحی تماس ممنوعه، ویژگیهای آببندی یا اتصال، خانوادههای لبه، گوشهها، بازشوها، انتقالها و بازرسی برنامهریزی شده برای هر نیاز را نام ببرید. شرایط لبههای مختلف را صرفاً به این دلیل که در یک مدل پیوسته به نظر میرسند، در یک مسیر کلی خلاصه نکنید.
هندسه اسمی را از تغییرات ورودی جدا کنید. اعوجاج قاب، تغییرات اتصال، وضعیت پلیسه یا برقزدگی، آلودگی، اثرات فرآیند قبلی و آسیبهای ناشی از جابجایی میتوانند محل قرارگیری لبه واقعی را تغییر دهند. مشخص کنید که کدام تغییر توسط فیکسچر پذیرفته میشود، کدام تشخیص داده میشود، کدام فرآیند میتواند آن را در نظر بگیرد و کدام قطعه را به یک مسیر استثنای کنترلشده ارسال میکند.
سپس، کار را بر اساس جهت تقسیم کنید. برای هر جهت، مبنای فعال، گیرههای مجاز، لبههای مورد نیاز، جهت نزدیک شدن ابزار، وضعیت ربات، فاصله فیکسچر و کابل، دسترسی بازرسی و حالت گذار را ثبت کنید. تنها در این صورت تیم باید معماری ربات، موقعیتیاب، فیکسچر، ابزار و ایستگاه را با هم مقایسه کند.
مبنای فیکسچر را بخشی از فرآیند قرار دهید
ربات مختصات را دنبال میکند، در حالی که ابزار با یک لبه فیزیکی تماس دارد. فیکسچر این دو واقعیت را به هم متصل میکند. مکانیابی سطوح، تکیهگاهها، توالی گیره، بررسیهای حضور قطعه، جلوگیری از خطای جهتگیری، شواهد قرارگیری و وضعیت رهاسازی را مستند کنید. بررسی کنید که چگونه فرسودگی فیکسچر، آوار، تغییر گیره یا یک نشیمنگاه ناقص میتواند قاب را نسبت به مسیر برنامهریزی شده حرکت دهد.
قابهای باز بزرگ میتوانند نواحی منطبق و دهانههای طولانی داشته باشند. این امر تغییر شکل خاصی را اثبات نمیکند یا نیازی به یک الگوی تکیهگاهی جهانی ندارد. این بدان معناست که پروژه باید تعیین کند که تکیهگاهها و گیرهها کجا مجاز هستند، چگونه وضعیت قطعه بررسی میشود و آیا تماس فرآیند میتواند رابطهای را که در هنگام بارگذاری ایجاد شده است، تغییر دهد یا خیر.
یک فیکسچر که به طور ایمن نگه داشته شده است، ممکن است همچنان ابزار را مسدود کند. بدنه گیره، محرکها، حسگرها، شیلنگها، گیرههای سخت، تکیهگاهها و ساختار اطراف را در مقایسه با کل محدوده نزدیک شدن و خروج بررسی کنید. به جای اعتبارسنجی فقط مسیر تماس عادی، تعویض ابزار، بازرسی، تمیز کردن، نگهداری و دسترسی بازیابی را نیز در نظر بگیرید.
استراتژی تغییر جهت را آگاهانه انتخاب کنید
| معماری | چه چیزی را میتواند ساده کند | هنوز مدارک لازم است | مرز تصمیمگیری معمول |
|---|---|---|---|
| یک جهتگیری ثابت | حالتهای حرکت-ثابت کمتر و یک رابطه مختصات اصلی | دسترسی کامل به ابزار، وضعیت قرارگیری ربات، فاصله کابلها، پوشش و دید بازرسی | فقط در صورتی استفاده شود که تمام نواحی مورد نیاز بدون حالتهای ضعیف یا لبههای پنهان، قابل پردازش باقی بمانند. |
| تغییر جهت کنترلشدهی فیکسچر | نمایش لبه را تغییر میدهد در حالی که یک قسمت بارگذاری شده را حفظ میکند | اجازه حرکت، شواهد شفاف ربات، بازخورد جهتگیری، جایگذاری مجدد، تبدیل داده و بازیابی | زمانی مفید است که دسترسی به اندازهای بهبود یابد که تعهدات مربوط به وضعیت افزوده و حفاظت را توجیه کند. |
| تخلیه و بارگیری مجدد به یک فیکسچر دیگر | امکان ایجاد یک پایگاه داده و مفهوم دسترسی هدفمند برای سمت بعدی را فراهم میکند. | شناسایی قطعه، نگهداری از قطعه در حین انتقال، جلوگیری از جهتگیری، تکرارپذیری قطعه دوم و کنترل کار در حین فرآیند | در نظر بگیرید چه زمانی یک وسیله نمیتواند دسترسی پایدار را فراهم کند یا چه زمانی عملیات از هم جدا هستند |
| ربات قاب را به یک ابزار ساینده ثابت حمل میکند | قطعه را به جای ابزاری که دور آن میچرخد، حرکت میدهد. | بار مفید و اینرسی، گرفتن، سختی قطعه، دسترسی، تماس ابزار، جهت گیری و بازیابی ایمن | یک مفهوم جداگانه؛ فیلم انتخاب شده این معماری را اثبات نمیکند. |
هیچ معماری به طور جهانی سریعتر، ایمنتر یا دقیقتر از این نیست. آنها را با محدوده فریم یکسان، لبههای مورد نیاز، تغییرات مبنا، نقشه دسترسی به ابزار، طرح بازرسی، تغییر مسیر، مدیریت استثنائات، دسترسی به تعمیر و نگهداری و زمانبندی چرخه کامل معتبر مقایسه کنید.
قبل از برنامهریزی حرکت، قرارداد حالت معکوس را بنویسید
تغییر جهت نباید به عنوان یک مکث بررسی نشده بین مسیرهای ربات در نظر گرفته شود. حالت قبل از حرکت فیکسچر، شواهدی که اجازه حرکت را میدهد، نتیجه تأیید شده و پاسخ به یک سیگنال مفقود یا متناقض را تعریف کنید. دستورات، بازخورد، تایمرها و شواهد جزئی را متمایز نگه دارید.
| دولت | شواهدی برای تعریف | اقدام مجاز | اگر شواهد مفقود شده باشد |
|---|---|---|---|
| کار فعلی تکمیل شده است | بخشهای لبه مورد نیاز پردازش شده یا وضعیت مستند شدهای دارند؛ ابزار پس گرفته شد | درخواست تغییر مسیر | جهتگیری فعلی را حفظ کنید و بخش مورد اختلاف را حل کنید |
| ربات پاک است | ربات، ابزار، بسته کابل و سایر تجهیزات متحرک خارج از محدوده تعریفشده حرکت-فیکسچر | اجازه حرکت کنترلشدهی فیکسچر را بدهید | حرکت را مسدود کنید و پاکت اشغال شده را تشخیص دهید |
| حرکت فیکسچر کامل شد | رسیدن به جهت مورد نیاز، توقف حرکت و قفلها یا ترمزهای مربوطه در حالت مشخص شده | قطعه جدید و شرایط مبنا را بررسی کنید | حرکت فرآیند ربات را مهار کرده و وارد حالت بازیابی شوید |
| قطعه دوباره نصب شد | وجود قطعه، محل قرارگیری، وضعیت گیره و هویت جهتگیری، تعریف پروژه را برآورده میکند. | مختصات و مجموعه فرآیند مربوطه را انتخاب کنید | فرض نکنید که داده قبلی همچنان معتبر است |
| جهت گیری بعدی منتشر شد | دستورالعمل صحیح، هویت قاب، مجموعه مختصات، وضعیت ابزار، مقصد و مجوز دسترسی | به اولین بخش مجاز نزدیک شوید | ایالت را با دلیل قابل ردیابی و مالک بازیابی نگه دارید |
زنجیره مختصات را پس از تغییر جهت ببندید
زنجیره مختصات را از پایه ربات تا نقطه مرکزی ابزار، پایه فیکسچر، جهت فعال، مبنای قطعه و قاب فرآیند لبه-ویژه بنویسید. اگر جهتگیری مجدد یک محور خارجی است که توسط کنترلکننده هماهنگ میشود، آن رابطه را مستند کنید. اگر یک فیکسچر با اندیس گسسته است، وضعیت اندیس تأیید شده و مجموعه مختصات مرتبط با آن را مستند کنید.
فرض نکنید که رسیدن به زاویهی تعیینشده، ثابت میکند که قطعه مطابق انتظار در جای خود قرار گرفته است. بازخورد جهت، موقعیت مکانیکی، گیرهبندی و وجود قطعه به سؤالات مختلفی پاسخ میدهند. پروژه باید شواهد مورد نیاز را قبل از واجد شرایط بودن مسیر لبهی بعدی تعریف کند.
تأیید مختصات باید موقعیتها و جهتهای نمونه را با ابزار، فیکسچر و قاب واقعی پوشش دهد. تکرارپذیری ربات به تنهایی نمیتواند دقت تماس در سطح سیستم را تعیین کند زیرا زنجیره کامل شامل ابزار، فیکسچر، قطعه، جهتگیری و اثرات فرآیند نیز میشود.
دسترسی به ابزار را لبه به لبه بررسی کنید
کار مورد نیاز را به بخشهای لبهای نامگذاری شده تقسیم کنید. برای هر بخش، ناحیه هدف، سطوح ممنوعه مجاور، مسیر دسترسی، تماس اولیه، جهت تماس مورد نظر، خروج، جهت ابزار، وضعیت ربات، فاصله کابل و اسپیندل، فاصله فیکسچر و روش بازرسی را ثبت کنید. این کار شناسایی لبههای از قلم افتاده، همپوشانی ناخواسته و انتقالهای غیرقابل دسترس را آسانتر میکند.
یک نقطه قابل دسترسی به طور خودکار یک وضعیت فرآیند مناسب نیست. ربات ممکن است به یک مختصات برسد در حالی که بدنه ابزار، نگهدارنده، بسته کابل، مچ، فیکسچر یا قاب، مسیر مورد نظر را مسدود میکنند. انتقال بین بخشها را بررسی کنید، نه فقط نقاط نماینده درون آنها را.
برای بررسیهای دسترسی از هندسه واقعی ساینده و نگهدارنده استفاده کنید. قطر اسمی ابزار یا مدل ساده شده میتواند اثرات محافظ، پشتی، فلنج، اسپیندل، شلنگ یا حالت سایش را از دست بدهد. پارامترهای نهایی و محدودیتهای سایش باید از ابزار انتخاب شده و آزمایشهای نماینده حاصل شوند.
شواهد تماس را از پذیرش سطحی جدا کنید
تماس قابل مشاهده میتواند محل برخورد ابزار با قاب را نشان دهد، اما نمیتواند نحوهی برداشتن، پرداخت، وضعیت لبه، نتیجهی ابعادی یا ثبات را مشخص کند. قبل از تنظیم فرآیند، الزامات محصول و روش بازرسی را تعریف کنید. مناطق مختلف ممکن است به شواهد پذیرش متفاوتی نیاز داشته باشند، حتی زمانی که یک ابزار آنها را در یک حرکت مداوم دنبال میکند.
متغیرهای کنترلشدهای که مربوط به روش انتخابشده هستند، مانند هویت و وضعیت ابزار، ساینده نصبشده، بازنگری برنامه، وضعیت قاب و فیکسچر و هرگونه تنظیمات فرآیند خاص پروژه را ثبت کنید. بیان نکنید که کنترل نیرو، انطباق، حسگری یا تولید مسیر تطبیقی وجود دارد، مگر اینکه شواهد واقعی سلول آن را تأیید کند.
سابقه ترخیص باید قطعه ورودی، جهت فعال، بخش لبه، وضعیت ابزار، تنظیمات فرآیند، نتیجه بازرسی، ناهنجاری و وضعیت نهایی را به هم متصل کند. این تفکیک از اشتباه گرفتن یک توالی حرکت موفق با یک قطعه تکمیل شده پذیرفته شده جلوگیری میکند.
برنامهریزی بازیابی چرخه وقفهدار بر اساس وضعیت شناختهشده
بازیابی باید از آخرین وضعیت تأیید شده قاب، فیکسچر، جهت، گیره، ربات، ابزار، قطعه، بازرسی و حالت عملیاتی آغاز شود. اگر توقف در حین تغییر جهت رخ داده باشد، سیستم نباید جهت قدیمی یا جدید را تا زمانی که شواهد تعریف شده موقعیت و وضعیت قرارگیری را مشخص نکنند، در نظر بگیرد.
تعریف کنید که پس از نقص ابزار، گم شدن تأیید فیکسچر، قطع شدن لبه، وجود قطعه مورد اختلاف، بازرسی ناموفق، توقف کنترلشده، قطع برق یا مداخله تعمیر و نگهداری چه اتفاقی میافتد. بیان کنید که چه کسی مالک قطعه است، کدام بخشها ممکن است قبلاً پردازش شده باشند، چه چیزی باید بازرسی شود و آیا کار میتواند از سر گرفته شود یا باید به جای دیگری منتقل شود.
از بازپخش خودکار از یک خط برنامه دلخواه خودداری کنید. ورود مجدد به سطح در نقطه اشتباه میتواند باعث همپوشانی تأیید نشده، ناحیه از دست رفته یا تماس ناخواسته شود. توالی راهاندازی مجدد ایمن و قابل قبول، مختص پروژه است و باید با شرایط نماینده آزمایش شود.
حالتهای تولید را از عملکردهای مرتبط با ایمنی متمایز نگه دارید
انتخاب دستور پخت، تکمیل لبه و پذیرش فرآیند، حالتهای تولید هستند، مگر اینکه یک معماری ایمنی جداگانه طراحی و اعتبارسنجی شده، نقش دیگری را به آنها اختصاص دهد. سیگنالهای پاکسازی ربات و جهتیابی فیکسچر که در توالی تولید استفاده میشوند، نباید صرفاً به دلیل اینکه در یک توالی اینترلاک شرکت دارند، به عنوان توابع ایمنی توصیف شوند.
صفحه منبع رسمی ISO 10218-2:2025 الزامات مربوط به کاربردهای رباتهای صنعتی و سلولهای ربات را در زمینههای طراحی، یکپارچهسازی، راهاندازی، بهرهبرداری، نگهداری و از رده خارج کردن شرح میدهد. صفحه منبع رسمی ISO 12100:2010 اصول ارزیابی ریسک و کاهش ریسک ماشینآلات را شرح میدهد. نسخههای قابل اجرا، مقررات، عملکرد مورد نیاز و اعتبارسنجی همچنان مختص نصب هستند.
OSHA 29 CFR 1910.215 به ماشینآلات چرخ ساینده در زمینه صنایع عمومی ایالات متحده میپردازد، در حالی که راهنمای رباتیک OSHA وظایف غیر روتین ربات را به عنوان زمینههای خطر مهم شناسایی میکند. برنامهریزی سلول سنگزنی باید شامل تجهیزات ساینده، قطعات، جرقهها یا ذرات داغ در صورت لزوم، گرد و غبار یا دود، سر و صدا، دسترسی، انرژی ذخیره شده، حرکت فیکسچر، تمیز کردن، تعویض ابزار، آموزش، پاکسازی، بازیابی و راهاندازی مجدد باشد. این پاراگراف زمینه برنامهریزی است، نه نتیجهگیری قانونی یا انطباق.
یک ماتریس اعتبارسنجی نماینده بسازید
شرایطی را که به احتمال زیاد مکان، دسترسی، تماس یا پذیرش را تغییر میدهند، در نظر بگیرید. این موارد را در نظر بگیرید: انواع قاب، محدوده شرایط ورودی، حداکثر مقادیر مبنا، جهت هر فیکسچر، خانوادههای لبه مورد نیاز، انتقالهای دشوار، حالتهای ابزار مجاز، آلودگی فیکسچر در مرز پروژه، از دست دادن تأیید جهت، نشست ناقص، توقفهای کنترلشده، مسیرهای قطعشده، رد بازرسی، بازیابی و راهاندازی مجدد.
کل چرخه را به صورت عناصر جداگانه اندازهگیری کنید: بارگیری، مکانیابی، بستن، پردازش با جهتگیری، جهتگیری مجدد، تأیید، بازرسی، تخلیه بار، توجه ابزار، انتظار و بازیابی. یک حرکت کوتاه و قابل مشاهده ربات، خروجی قابل قبول یا زمانبندی کل چرخه را تعیین نمیکند.
پس از اعمال تغییرات در قاب، محدوده ورودی، فیکسچر، تکیهگاه، گیره، مکانیزم تغییر جهت، ربات، نقطه مرکزی ابزار، ساینده، نگهدارنده، بسته کابل، وضعیت ابزار، برنامه، تنظیم فرآیند، بازرسی، محافظت، نرمافزار یا منطق بازیابی، بررسیهای مربوطه را تکرار کنید. محدودیتهای عددی و تعداد نمونهها باید از الزامات واقعی و طرح صلاحیت گرفته شوند.
چهار گزاره قابل استناد کراندار
بیانیه ۱: اعتبارسنجی یک مسیر سنگزنی با فریم بزرگ زمانی آسانتر است که هر لبه مورد نیاز به یک جهتگیری مشخص، مبنای فیکسچر، وضعیت ابزار و نتیجه بازرسی گره خورده باشد. این یک روش مهندسی EVST است، نه یک قانون انطباق جهانی.
بیانیه ۱: تغییر جهت فیکسچر تنها زمانی کامل میشود که جهت فیزیکی جدید، محل قرارگیری قطعات، انتخاب مختصات و اقدام بعدی مجاز به طور جداگانه تأیید شوند.
بیانیه ۱: دسترسی ربات فقط ثابت میکند که میتوان به یک مختصات دسترسی پیدا کرد؛ دسترسی به فرآیند همچنین نیاز به رویکرد ابزار قابل استفاده، جهت تماس، خروج، وضعیت قرارگیری و پوشش فضای خالی دارد.
بیانیه ۱: فیلم انتخابشده، مشاهده یک قاب سینیمانند ثابت، تماس لبه قابل مشاهده، تغییر جهت و کارهای بیشتر را پشتیبانی میکند، اما حذف، پرداخت، چرخه، بازده، کیفیت، عملکرد حفاظتی یا پذیرش تولید را مشخص نمیکند.
مدل برنامهریزی FLIP
EVST از FLIP به عنوان یک ابزار کمکی برای برنامهریزی اولیه مفاهیم پرداختکاری قابهای بزرگ استفاده میکند. این ابزار سوالات مربوط به شواهد را سازماندهی میکند و جایگزین آزمایشهای فرآیند، اندازهگیری، ارزیابی ریسک ماشینآلات، اعتبارسنجی ایمنی یا معیارهای پذیرش پروژه نمیشود.
- و - قاب و فیکسچر: انواع، برد ورودی، مبناها، تکیهگاهها، گیرهها، شواهد قطعه و تماس ممنوعه.
- ل - مکانها و محدودهها: لبهها، جهتها، دسترسی، وضعیت قرارگیری، فاصله، هندسه ابزار و بازرسی مورد نیاز.
- I - شاخص و قفلهای داخلی: پاکسازی ربات، حرکت فیکسچر، بازخورد جهتگیری، قرارگیری مجدد، انتخاب مختصات و مجوزها.
- پ - اثبات فرآیند: وضعیت کنترلشده ابزار، نتایج اندازهگیریشده، عناصر چرخه، استثنائات، بازیابی، کنترل تغییر و شواهد انتشار.
ورودیهای پروژه برای مفهوم پرداخت سینی باتری
نقشهها و مدلهای قاب، نوع و محدوده مواد، نمونههای معرف، دادههای جرم و مرکز ثقل، محل قرارگیری و بستن سطوح، دهانههای دارای تکیهگاه و بدون تکیهگاه، مناطق مورد نیاز و ممنوعه، نقشه لبه بر اساس جهت، تغییرات ورودی، معیارهای پذیرش و بازرسی، مفهوم فیکسچر موجود، روش جهتگیری مجدد، رویکردهای ابزار موجود، محدودیتهای ابزار و ساینده، الزامات گرد و غبار و استخراج، چرخه هدف تقسیم شده به عناصر، نیازهای تغییر مسیر، رابطهای بالادست و پاییندست، مسیرهای استثنا، وظایف تعمیر و نگهداری، طرحبندی، خدمات رفاهی، حالتهای عملیاتی، کشور نصب و الزامات سایت مربوطه را تهیه کنید.
یک چک لیست ورودی پروژه محلی همراه این بسته ارائه شده است تا بتوان فیلدهای مشابه را قبل از مقایسه مفهوم جمعآوری کرد. این چک لیست حاوی هیچ مقدار پارامتر فرضی یا آستانه پذیرشی نیست.
برای متن مجاور، رجوع کنید به راهنمای سنگ زنی و پلیسه گیری رباتیکاز نمای کلی ایستگاه کاری سنگ زنی و پولیش EVST، و مروری بر ادغام خطوط اتوماسیون صنعتیاین صفحات مباحث گستردهای در مورد پرداخت و یکپارچهسازی را پوشش میدهند؛ این راهنما به دادههای قاب بزرگ، دسترسی، تغییر جهت و شواهد بازیابی محدود شده است.
منابع
- ISO 10218-2:2025 - الزامات ایمنی رباتیک برای کاربردهای رباتهای صنعتی و سلولهای ربات
- ISO 12100:2010 - ایمنی ماشین آلات، ارزیابی ریسک و کاهش ریسک
- OSHA 29 CFR 1910.215 - ماشین آلات چرخ ساینده
- مرور کلی رباتیک OSHA و راهنمای ایمنی سیستمهای ربات صنعتی
سوالات متداول
آیا تغییر جهت فیکسچر به طور خودکار داده اصلی را حفظ میکند؟
خیر. پروژه باید شاخص مکانیکی، بازخورد جهتگیری، محل قرارگیری قطعه، وضعیت گیره، انتخاب مختصات و تأییدیههای لازم را قبل از واجد شرایط بودن مسیر بعدی تعریف کند. مدارک مورد نیاز به ساختار فیکسچر و کنترل بستگی دارد.
آیا ربات میتواند به دادهها دسترسی پیدا کند و ثابت کند که لبههای هر سینی قابل سنگزنی است؟
خیر. دسترسی فقط یکی از شرایط است. نزدیک شدن ابزار، جهت تماس، خروج، وضعیت ربات، فاصله مچ و کابل، هندسه فیکسچر، هندسه قاب، بدنه ابزار، انتقالها و دسترسی تعمیر و نگهداری، همگی میتوانند یک مسیر قابل استفاده را محدود کنند.
آیا تماس قابل مشاهده ابزار، برآورده شدن الزامات سطح را اثبات میکند؟
خیر. تماس، حذف، پرداخت، وضعیت ابعادی، کیفیت لبه یا ثبات را تعیین نمیکند. هر منطقه مورد نیاز به کنترلهای فرآیند خاص پروژه، بازرسی، آزمایشهای نماینده و معیارهای پذیرش نیاز دارد.
چه تغییراتی باید باعث اعتبارسنجی مجدد شوند؟
تغییرات در قاب، محدوده ورودی، مبنا، فیکسچر، تکیهگاه، گیرهها، مکانیزم تغییر جهت، ربات، نقطه مرکزی ابزار، نگهدارنده، ساینده، بسته کابل، برنامه، راهاندازی فرآیند، بازرسی، محافظت، نرمافزار و منطق بازیابی را ارزیابی کنید. ردیفهای اعتبارسنجی تحت تأثیر تغییر را تکرار کنید.