
یک فیکسچر میتواند مجموعه سیلندر و براکت را محکم نگه دارد و همچنان جوشکاری رباتیک آن را دشوار کند. قبل از انجام طرحبندی سلول، دو چیز را با هم آزمایش کنید: اینکه آیا مجموعههای نمونه، اتصال را در موقعیت تکرارپذیر قرار میدهند یا خیر، و اینکه آیا کل مشعل میتواند وارد، دنبال و از آن اتصال خارج شود. یک گیره محکم به تنهایی هیچکدام از این دو سوال را پاسخ نمیدهد.
وقتی قطعه ثابت است اما مفصل حرکت میکند
به جای قسمت بیرونی سیلندر، از محل اتصال شروع کنید. اگر براکت به طور متفاوتی روی پوستههای متوالی قرار گیرد، یک موقعیت گیره تکرارشونده ممکن است همچنان محل اتصال یا شکاف متغیری ایجاد کند. قبل از درخواست از ربات برای جبران، این را به عنوان یک بررسی مونتاژ در نظر بگیرید.
برای آزمایش، قطعاتی را بیاورید که نشاندهندهی تغییری باشند که واقعاً دریافت میکنید. آنها را با استفاده از سطوح قرارگیری مورد نظر بارگذاری کنید و محل تغییر اتصال را ثبت کنید. سپس علل را از هم جدا کنید: تغییر در پوسته، تغییر در براکت یا تغییر ایجاد شده هنگام بارگذاری و بستن. این مقایسهی پیشنهادی زمانی مفید است که این علل هنوز مشخص نشده باشند؛ این یک مشخصات تلرانس نیست.
هدایت جوشکاری رباتیک قطعات تکرارپذیر، مونتاژ و دسترسی به اتصالات را به عنوان مسائل مربوط به انتخاب شناسایی میکند. این امر به جای در نظر گرفتن موقعیت اسمی ربات به عنوان کل مشکل جوشکاری، از ارزیابی مونتاژ و مسیر ابزار با هم پشتیبانی میکند.
یک گیره میتواند فضای مورد نیاز تفنگ را اشغال کند
مثال فیلمبرداری شده، یک ربات را در حال جوشکاری حول یک پوسته استوانهای و براکت که در یک فیکسچر نگه داشته شده است، نشان میدهد. این تصویر، نمای مفیدی از رابطه بین قطعه کار، تکیهگاه و مشعل ارائه میدهد. سوال خریدار این است که این رابطه در قطعات مورد نظر و مکانهای جوش چگونه رفتار میکند.
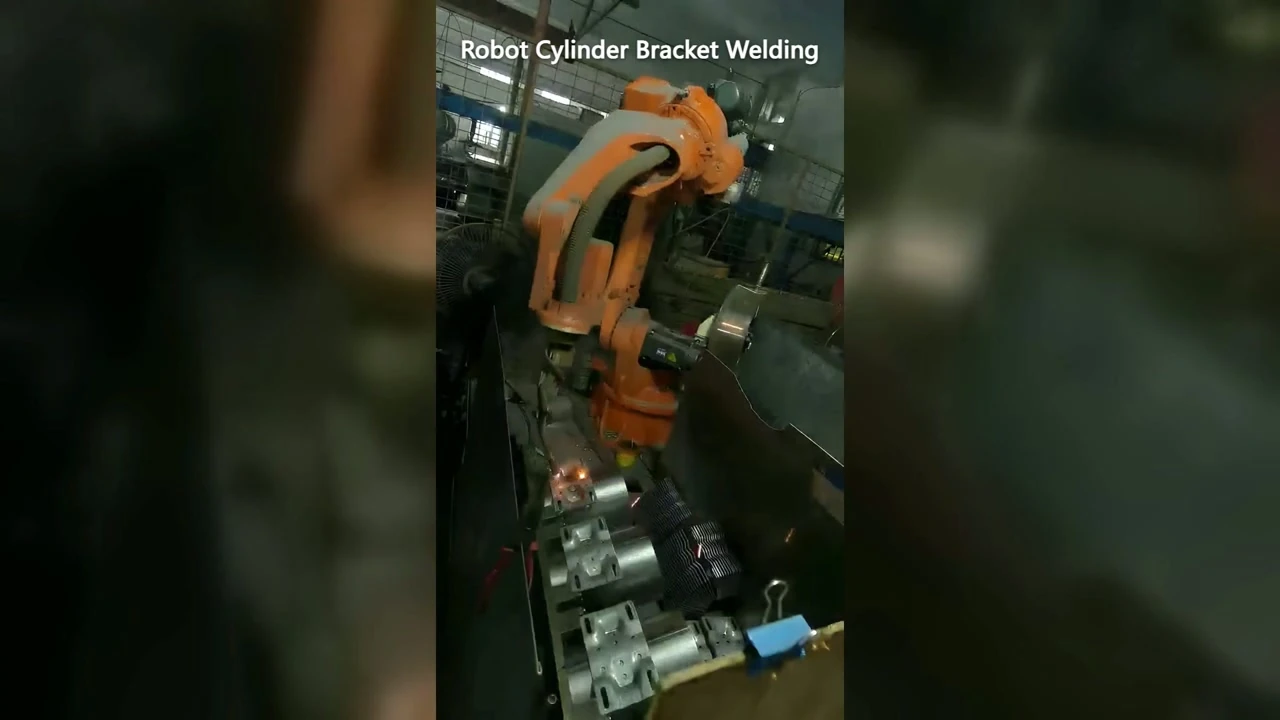
۰۰:۰۸ — مشعل در کنار مجموعه سیلندر و براکت ثابت.
کل پوشش ابزار را بررسی کنید، نه فقط نوک آن را در نقطه اول. یک مسیر ممکن است با فضای کافی شروع شود و با تغییر جهت مشعل، محدود شود. در آزمایش، نزدیک شدن و عقب رفتن را نیز در نظر بگیرید و بررسی کنید که آیا گیره یا تکیهگاه، جهتگیری مورد نیاز را مسدود میکند یا خیر. آزمایشی که فقط شروع جوش را بررسی میکند، میتواند تداخل بعدی در مسیر را از دست بدهد.
در مواردی که دسترسی محدود است، قبل از ثابت کردن طراحی مکانیکی، جابجایی گیره، تغییر جهت بارگذاری یا اصلاح چیدمان فیکسچر را مقایسه کنید. هر گزینه باید عملکرد مکانیابی مورد نیاز مجموعه را حفظ کند. رفع انسداد با برداشتن تکیهگاه لازم، به سادگی یک مشکل را با مشکل دیگر جایگزین میکند.
کاری کنید که جلسه آزمایشی منجر به تصمیمگیری در مورد زمان برگزاری شود
از تیم آزمایش بخواهید که محلهای اتصال علامتگذاری شده و موقعیتهای خاصی را که ابزار یا فیکسچر نیاز به تغییر دارد، ارائه دهند. روش بارگذاری قطعات را با آن ثبت کنید. در غیر این صورت، یک نمایش موفق میتواند به موقعیتیابی دستی دقیق بستگی داشته باشد که در روش تولید پیشنهادی وجود ندارد.
نتیجه مفید، تصمیمگیری در مورد این است که چه چیزی باید تکرارپذیر شود و چه فضایی باید باز بماند. سپس باید پذیرش جوش در برابر الزامات توافقشده اتصال ارزیابی شود؛ حرکت بدون برخورد تنها بخشی از این ارزیابی است.
عکسهای مونتاژ، محلهای اتصال جوش و فضای موجود برای فیکسچر را با ما به اشتراک بگذارید EVSTاین ورودیها میتوانند از بحث در مورد طرح جوشکاری رباتیک و خطرات فیکسچر که ارزش آزمایش اولیه را دارند، پشتیبانی کنند.