
یک آزمایش تغذیه مجموعه لوله ترمز باید ثابت کند که شرایط ورودی توافق شده را میتوان به وضعیت مورد نیاز در فیکسچر مونتاژ تبدیل کرد. با انواع لوله، نواحی مجاز گرفتن و شرایط واقعی محفظه شروع کنید. تشخیص یک قطعه، استخراج آن بدون دخالت و تحویل آن در جهت قابل استفاده، الزامات جداگانهای هستند که باید در همان آزمایش برآورده شوند.
کدام شرایط ورودی، قیمت پیشنهادی را میپذیرد؟
عکسها یا دستههای نمونهای را ارائه دهید که نشان دهد لولهها واقعاً چگونه به دست شما میرسند. ظرف، محدوده پر کردن، جهتگیریهای احتمالی و هرگونه جداسازی یا چیدمان انجام شده در بالادست را شرح دهید. اگر قطعات درهمتنیده، آسیبدیده یا خارج از محدوده ممکن است برسند، به جای اینکه آنها را از یک نمایش موفق حذف کنید، در مورد نحوه برخورد با این شرایط توافق کنید.
یک سیستم پیشنهادی برای انتخاب اشیاء مبتنی بر بینایی، به اطلاعات قابل استفاده در مورد شکل و حالت اشیاء نیاز دارد. انسداد یا یک ویژگی قابل مشاهده نامشخص میتواند این اطلاعات را در سراسر یک سطل متفاوت کند. این دلیلی برای آزمایش شرایط واقعی ورودی است، نه مدرکی مبنی بر اینکه اضافه کردن دوربین، هر چیدمانی را قابل انتخاب میکند.
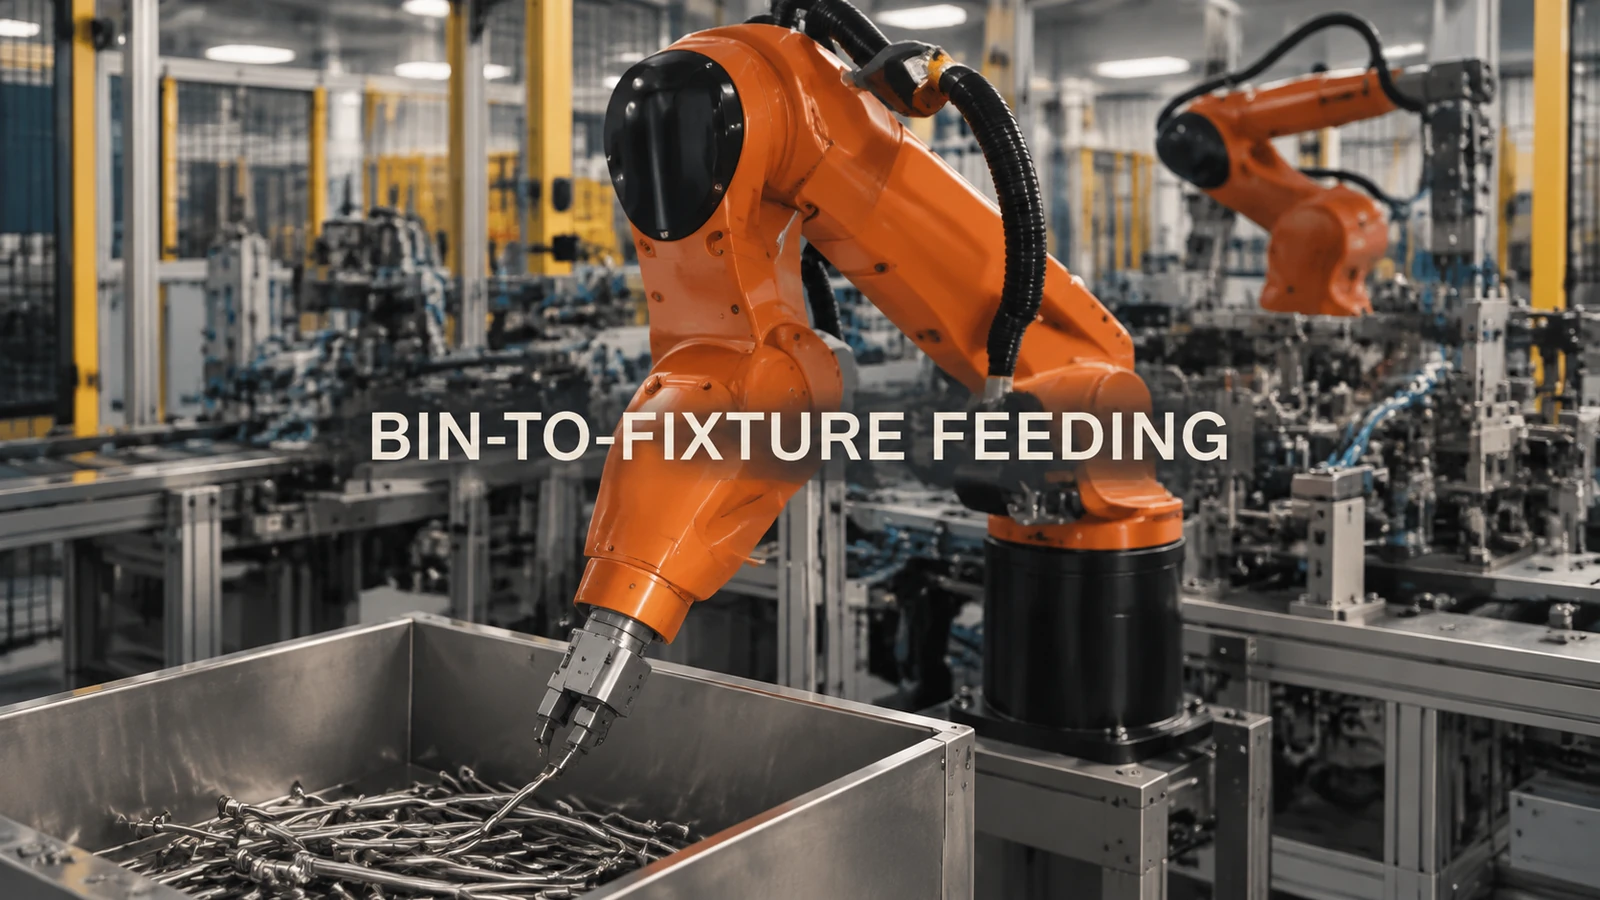
مثال فیلمبرداری شده، رباتی را نشان میدهد که قطعات لولهای شکل را بین یک سطل و یک وسیله ثابت در سمت راست، در یک کاربرد مونتاژ لوله ترمز، منتقل میکند. این ربات یک مسیر بتنی از سطل به ایستگاه کاری برای تعریف وظیفه تغذیه فراهم میکند.
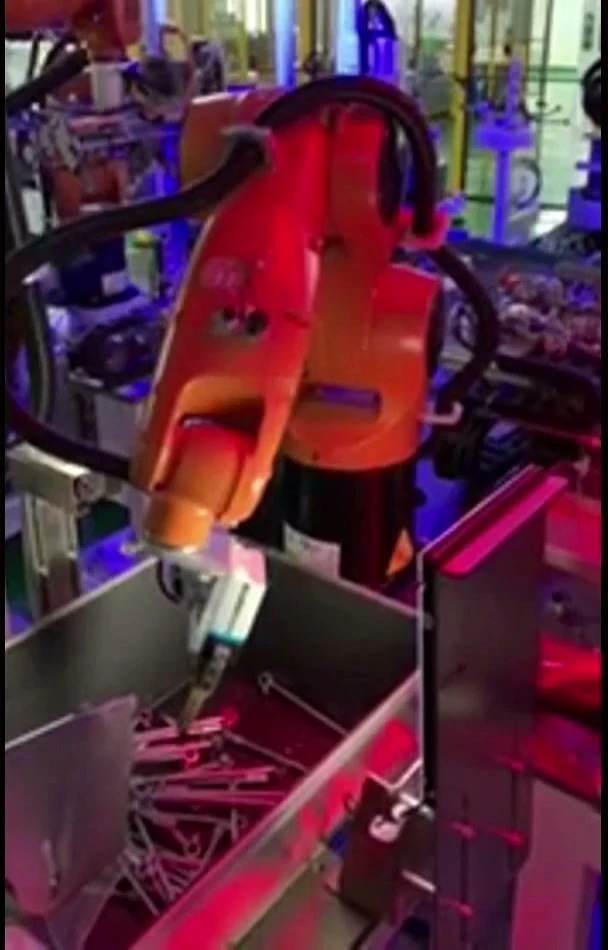
ابزار انتهایی ربات به داخل محفظه قطعات لولهای میرسد.
این ابزار ممکن است لوله را کجا نگه دارد؟
نواحی مجاز برای گرفتن و نواحی که ابزار باید خالی بگذارد را علامت بزنید. این نواحی را با جهتهای موجود در ظرف مقایسه کنید. یک ناحیه مجاز میتواند قابل مشاهده باشد اما برای کل گیره غیرقابل دسترس باشد زیرا یک دیوار یا قسمت دیگری مانع از دسترسی آن میشود. برعکس، یک مکان آسان برای گرفتن ممکن است برای رساندن لوله به فیکسچر نامناسب باشد.
برای هر گرفتن، نزدیک شدن آزمایشی، درگیری، بیرون کشیدن و بیرون کشیدن پیشنهادی با هندسه و ابزار واقعی لوله. خود لوله را در بررسی تداخل لحاظ کنید. اگر چیدمان تغذیه باید محدود به امکانپذیر کردن آن مسیر باشد، آن محدودیت را در شرایط ورودی پذیرفته شده بنویسید.
چه ژستی باید به ورودی مجلس برسد؟
از فیکسچر گیرنده شروع کنید و ویژگیهایی را که لوله را پیدا میکنند شناسایی کنید. محل قرارگیری مورد نیاز، فضای دسترسی موجود و نقطهای که فیکسچر قطعه را پشتیبانی یا در آن قرار میدهد را مشخص کنید. به سمت عقب به سمت یک گیره که میتواند آن محل قرارگیری را ایجاد کند، حرکت کنید و بدون ایجاد مانع در عملیات بعدی، آن را آزاد کنید.
این موضوع تفاوت دامنه بین برداشتن لوله از سطل زباله و تحویل قطعه آماده برای مونتاژ را آشکار میکند. یک پیشنهاد ممکن است به یک مرحله جهتگیری تعریفشده یا تحویل جداگانه محل قرارگیری نیاز داشته باشد. تأیید کنید که آیا این مرحله در نظر گرفته شده است یا خیر؛ فرض نکنید که یک انتخاب موفق از قبل ورودی مونتاژ را برآورده میکند.
بسته پذیرش باید شامل چه مواردی باشد؟
از حالتهای ورودی ذکر شده در پیشفاکتور، انواع لولههای نمونه و کانتینر توافق شده استفاده کنید. شرایط واقعی نزدیک به دیواره، پر شدن کم و همپوشانی را در صورت وجود بخشی از تولید لحاظ کنید. ثبت کنید که کدام حالتها کل مسیر را کامل میکنند، کدامها نیاز به مداخله دارند و کدامها خارج از محدوده پذیرفته شده هستند.
یک رویداد تکمیلشده را در زمان تحویل فیکسچر تعریفشده قضاوت کنید، نه زمانی که قطعه از سطل زباله خارج میشود. پاسخ توافقشده را زمانی نشان دهید که هیچ برداشت مجاز یا تحویل قابل استفادهای در دسترس نیست. این کار به جای وعدهای مبتنی بر یک برداشت مطلوب، یک مرز کاربردی قابل بررسی ایجاد میکند.
شرایط سطل زباله و ورودی مونتاژ خود را با EVST به اشتراک بگذاریدعکسهای برد لوله، نواحی علامتگذاری شده برای گرفتن لوله و طرح کلی دستگاه گیرنده میتواند بحثی را در مورد پوشش آزمایشی و عملکردهای تغذیهای که باید در نظر گرفته شوند، آغاز کند.