
یک فیکسچر قاب لولهای پیشنهادی باید یک آزمایش کامل جابجایی را پشت سر بگذارد، نه اینکه فقط یک مجموعه جوش داده نشده را محکم نگه دارد. قطعات را پیدا کنید، گیرهها را ببندید، مسیر ورود و خروج مشعل را بررسی کنید و ثابت کنید که قاب متصل شده را میتوان آزاد و جدا کرد. این مراحل مشکلات مختلفی را آشکار میکنند؛ افزودن نیروی گیره نمیتواند مشکل مسدود شدن مشعل یا گیر کردن قطعه تمامشده را حل کند.
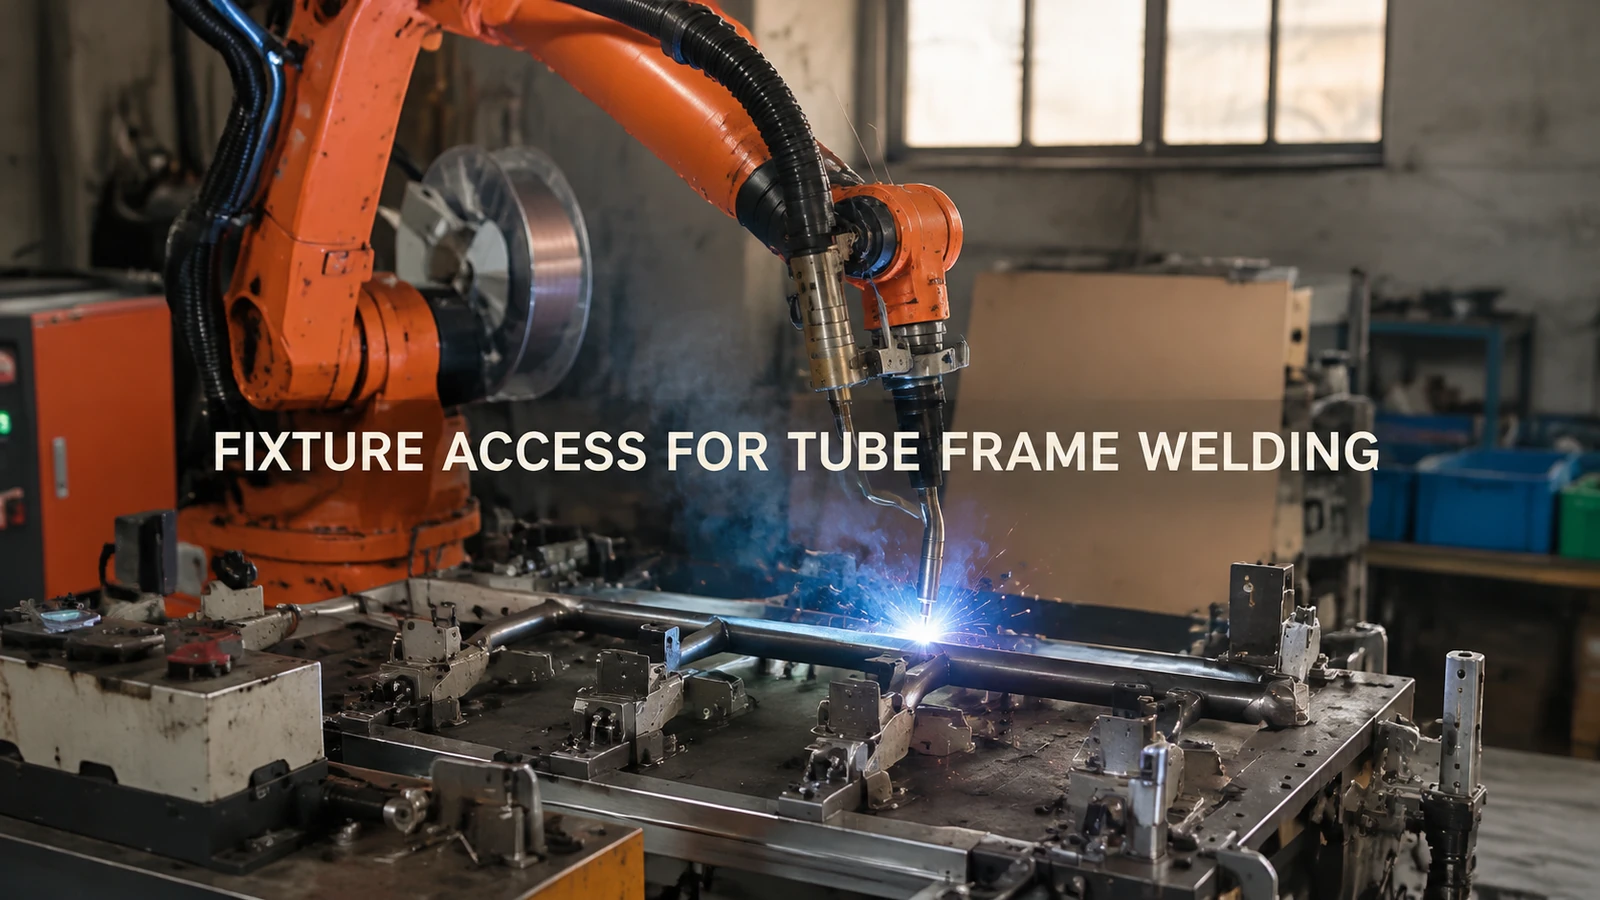
این برنامه یک ربات صنعتی نارنجی را نشان میدهد که در حال جوشکاری یک قاب لولهای خمیده و اجزای صفحه در یک فیکسچر افقی است. رابطه بین قاب، صفحات و سختافزار مکانیابی، دسترسی را به یک سوال طراحی مفید قبل از اقدام به ابزارسازی تبدیل میکند.
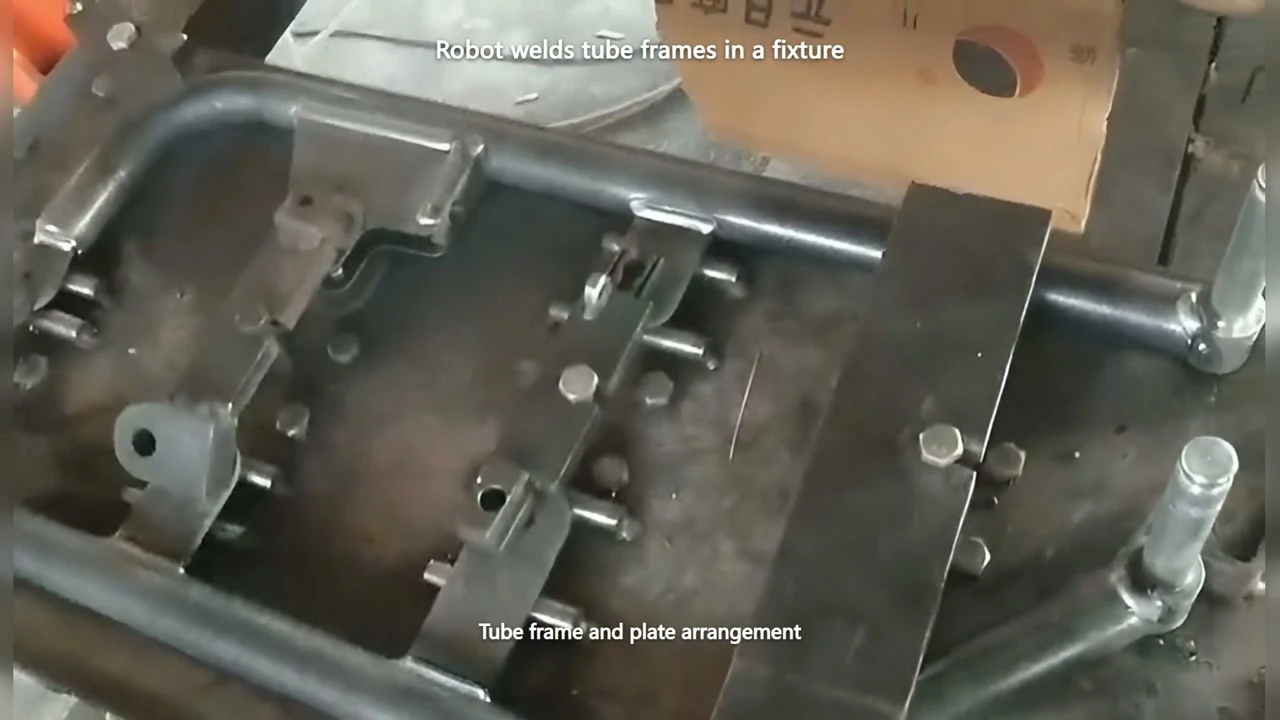
نمای نزدیک از قاب لوله خمیده، اجزای صفحه و سختافزار مکانیابی. ویدیو ۰۱:۰۹.
یک گیره لوله را نگه میدارد اما مفصل را پنهان میکند
یک گیره یا گیره مکانیابی میتواند نزدیک به اتصال صفحه به لوله قرار گیرد زیرا این مکان مناسبی برای نگه داشتن قطعات است. همین ابزار ممکن است فضای نزدیک شدن مشعل را اشغال کند. اتصالی که از بالا قابل مشاهده است، لزوماً در زاویه جوشکاری مورد نیاز قابل دسترسی نیست.
برای یک نمونه فیکسچر، اتصالات مورد نیاز را روی مونتاژ واقعی علامت بزنید و هر گیرهای را که در حین جوشکاری بسته خواهد شد، ببندید. بدنه ابزار، مچ و مسیر کابل را به طور کامل در امتداد مسیر پیشنهادی، مسیر جوش و عقبنشینی بررسی کنید. بررسی با گیره باز، مانعی را که ربات با آن مواجه خواهد شد، از بین میبرد.
اگر دسترسی امکانپذیر نیست، جابجایی محل اتصال گیره، نزدیک شدن از جهت دیگر یا تغییر نحوه پشتیبانی مجموعه را بررسی کنید. پس از هر تغییر، محل و نحوه نگهداشتن آن را دوباره بررسی کنید. اگر قطعات دیگر به طور قابل اعتمادی در جای خود قرار نگیرند، برداشتن گیره برای تنظیم مشعل، راه حل کاملی نیست.
قطعات فقط زمانی جا میافتند که اپراتور آنها را به زور وارد کند.
یک نقص دیگر میتواند قبل از جوشکاری ظاهر شود: قطعات به برخی از مکانیابها تکیه دارند اما برای رسیدن به بقیه به نیرو نیاز دارند. در یک آزمایش پیشنهادی، ابتدا مشاهده کنید که قطعات ورودی چقدر مجاز به نشستن هستند، سپس با بسته شدن هر گیره چه چیزی تغییر میکند. یک گیره میتواند یک لوله یا صفحه را از یک مبنا جدا کند، به جای اینکه صرفاً یک قطعه از قبل نشسته را نگه دارد.
از قطعات نمونه در تغییرات ورودی مجاز استفاده کنید و محل تماس آنها با فیکسچر را ثبت کنید. اگر مشکل از یک تغییر قطعه ناشی میشود، آن آمادهسازی یا هندسه را بررسی کنید؛ اگر از همان تماس فیکسچر پیروی میکند، چیدمان محل قرارگیری را بررسی کنید. این مقایسه به جلوگیری از تغییر مکرر مسیر ربات برای جبران مونتاژ ناهماهنگ کمک میکند.
مهار نگهدارنده همچنین با حرکت جوشکاری در تعامل است. تعادل مناسب به قطعه و فرآیند بستگی دارد؛ مهار بیشتر تضمینی برای از بین بردن اعوجاج نیست. به جای اینکه یک قطعه را صرفاً به دلیل اینکه در حالت گیره شده صحیح به نظر میرسد، بپذیرید، الزامات محصول نهایی را در آزمایش نمونه حفظ کنید.
قطعات شل بارگذاری میشوند، اما قاب جوش داده شده نمیتواند جدا شود
لولهها و صفحات جداگانه را میتوان قبل از اتصال، دور پینهای موقعیتیاب یا براکتهای نگهدارنده قرار داد. پس از اتصال، مجموعه دیگر نمیتواند مسیر بارگذاری را برعکس طی کند. یک قاب تکمیلشده میتواند یک ویژگی ثابت را در بر بگیرد، یا یک صفحه بیرونزده میتواند مسیر بلند شدن را مسدود کند.
قبل از نهایی کردن فیکسچر، هندسه کامل اتصال را بررسی کنید و آزادسازی و برداشتن از طریق دهانه مورد نظر را تمرین کنید. چرخش گیره، میزان خروج پین در صورت وجود و فاصله صفحه را هنگام حرکت قاب بررسی کنید. سپس برداشتن را با یک نمونه جوش داده شده تحت شرایط جابجایی توافق شده تکرار کنید.
در مواردی که مسیر با شکست مواجه میشود، یک مکانیاب جمعشونده، جهت جدایش متفاوت یا تغییر چیدمان بارگذاری ممکن است ارزش ارزیابی داشته باشد. اینها گزینههایی برای آزمایش هستند، نه ویژگیهایی که فرض میشود در دستگاه فیلمبرداری شده وجود دارند. هرگونه تغییری باید هنگام بسته شدن، مکان مورد نیاز را حفظ کند.
به آزمایش ثابت یک خط پایان مشخص بدهید
شواهدی از توالی کامل بارگذاری، مکانیابی، گیرهبندی، جوشکاری، رهاسازی و تخلیه بار با مونتاژ واقعی درخواست کنید. انسداد یا مشکل قرارگیری در محل فیزیکی خود را ثبت کنید و آن ویژگی را عمداً تغییر دهید، سپس مراحل مربوطه را تکرار کنید. یک مسیر هموار تخلیه بار ربات به تنهایی مشکل ابزارسازی را حل نمیکند.
عکسها یا نقشههای فولفریم، مکانهای قرارگیری صفحات و یک کلیپ کوتاه از عمل بارگذاری مورد نظر میتواند بحث EVST را آغاز کند. در مورد مسابقه فیکسچر و ربات بحث کنید قبل از اینکه یک محل مناسب برای گیره به یک مشکل دسترسی پرهزینه تبدیل شود.