
By تیم تحریریه EVST · بررسی شده توسط تیم تحریریه EVST · آخرین بهروزرسانی ۸ اکتبر ۲۰۲۶ · سیاست تحریریه · سیاست اصلاحات · اصطلاحات
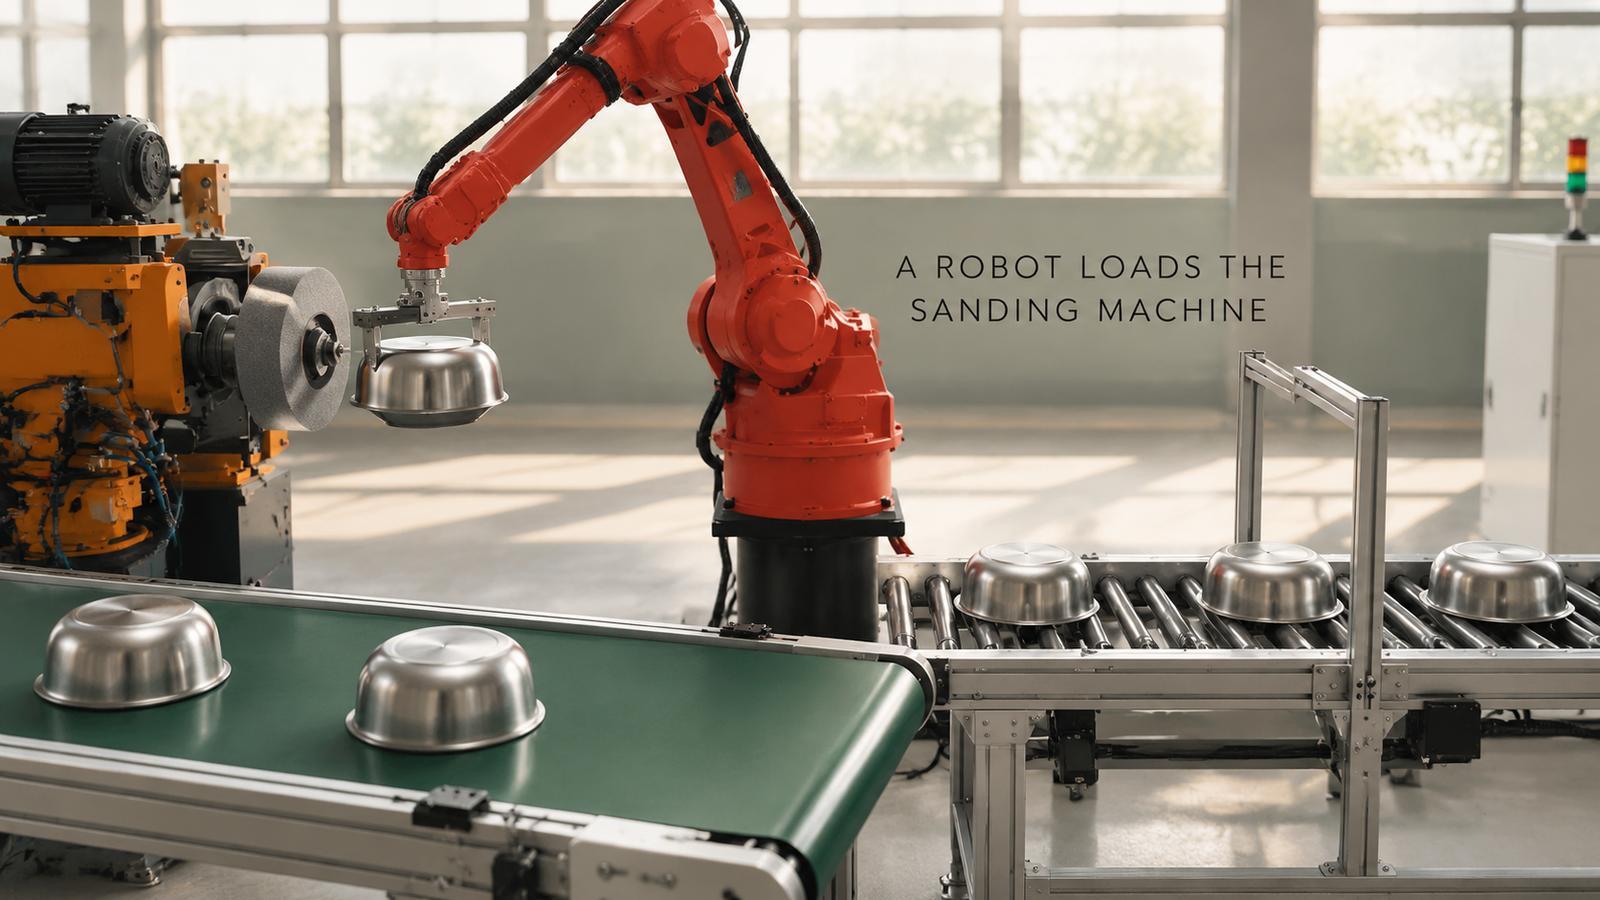
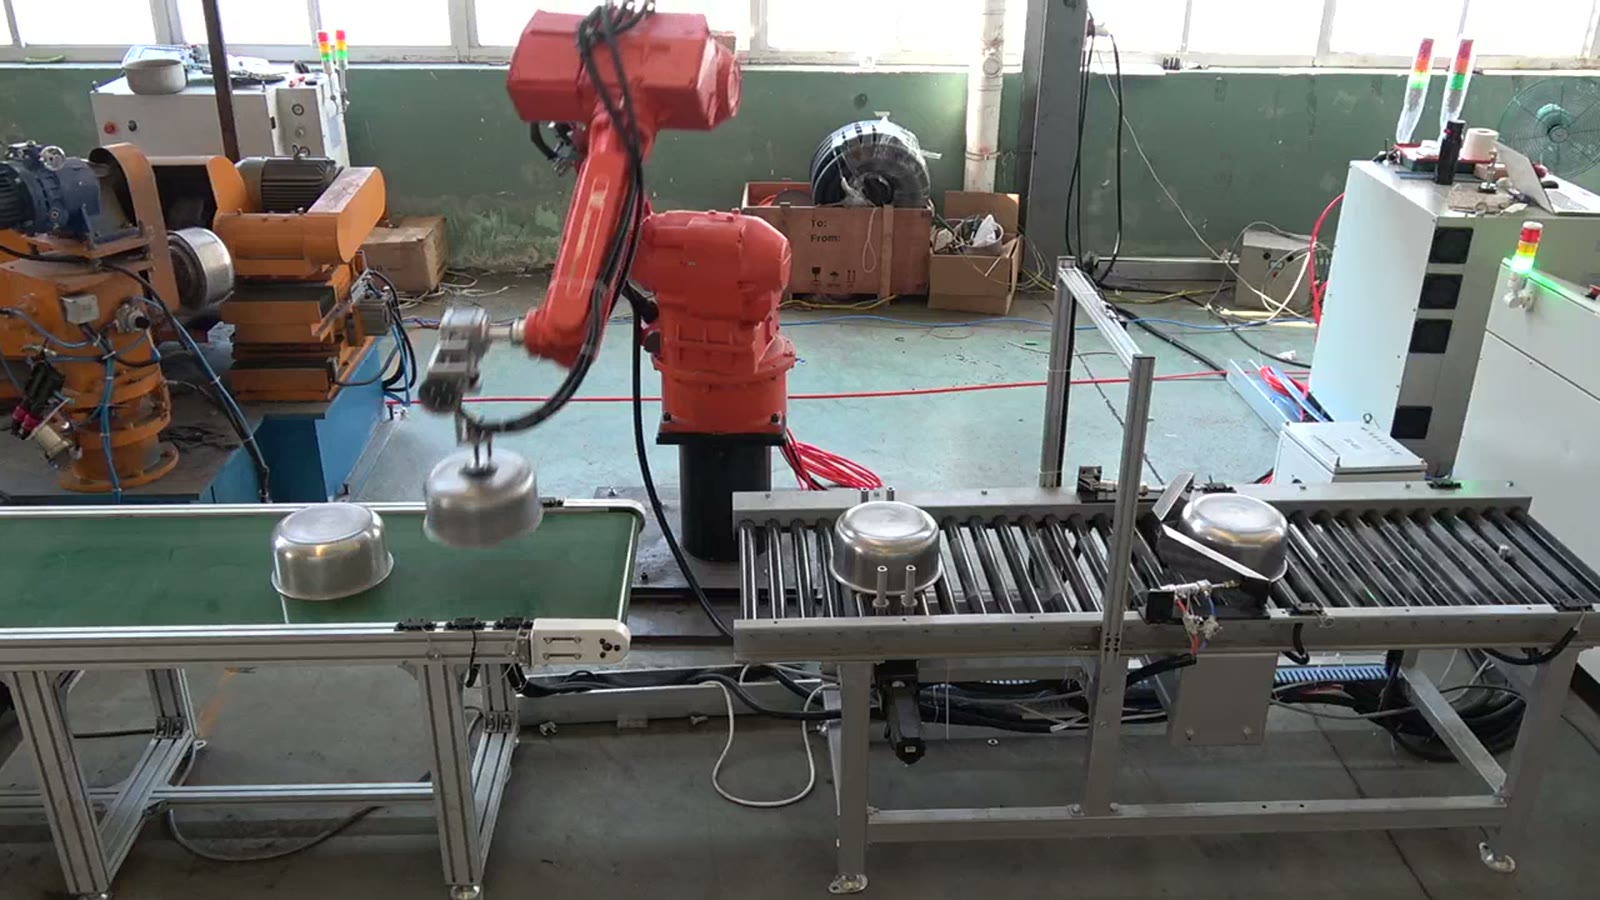
زمانی که ربات تمام کارهایی را که دستها و چشمان فرد بیسروصدا انجام میداد، انجام داد، میتواند از دستگاه سنبادهزنی کاسهای فاصله بگیرد: برداشتن کاسهای که وارونه میرسد، قرار دادن آن در مرکز سه نظام اسپیندل، کار در میان گرد و غبار و انجام همه این کارها به اندازهای سریع که چرخ ساینده هرگز منتظر نماند. سلول شرح داده شده در اینجا این کار را با یک ربات شش محوره انجام میدهد. این ربات کاسههای ضد زنگ را از روی یک نوار نقاله غلتکی بلند میکند، هر کدام را روی سه نظام دستگاه سنبادهزنی قرار میدهد و کاسه سنباده زده شده را روی یک نوار نقاله تسمهای قرار میدهد.
به فکر خودکارسازی دستگاه سنبادهزنی هستید؟ نقشه قطعه و خروجی روزانه خود را برای ما ارسال کنیدو ما با یک مفهوم سلولی و یک تخمین زمان چرخه پاسخ خواهیم داد.
کاری که دستهای اپراتور با این دستگاه انجام میدهند
چرخ کار مفید را انجام میدهد. اپراتور، خط تأمین آن است و این کار تکراری، پرگرد و غبار و سخت است. به چنین ایستگاهی نگاه کنید، وظایف اپراتور به چند بخش کوچک تقسیم میشود که هر کدام به یک سوال برای سلول تبدیل میشوند:
| کاری که اپراتور انجام میدهد | آنچه سلول باید پاسخ دهد |
|---|---|
| کاسه بعدی را برمیدارد و آن را متناسب با دستگاه میچرخاند | چگونه یک چنگک، کاسهای را که با دهانش به دست میآید، برمیدارد و تحویل میدهد |
| کاسه را روی چاک می گذارد و بررسی می کند که آیا این درست است یا نه | چگونه کاسه بدون بررسی توسط فرد، در مرکز قرار میگیرد |
| در غبار ایستاده است | چگونه ربات و گیرهاش از آن جان سالم به در میبرند |
| کاسه سمباده زده را برمیدارد و زمین میگذارد | کاسههای آماده کجا میروند و ربات چگونه به آنجا میرسد؟ |
| کاسه بعدی را در حین کار چرخ آماده نگه میدارد | چگونه طرحبندی مانع از انتظار دستگاه میشود |
یک حلقه از طریق این سلول
یک نوار نقاله غلتکی کاسهها را در سمت راست میآورد. دستگاه سنباده نارنجی در سمت چپ قرار دارد، با یک سه نظام دوکی و یک چرخ ساینده خاکستری. یک نوار نقاله سبز در جلو حرکت میکند و ربات شش محوره قرمز در وسط، در دسترس هر سه قرار دارد.
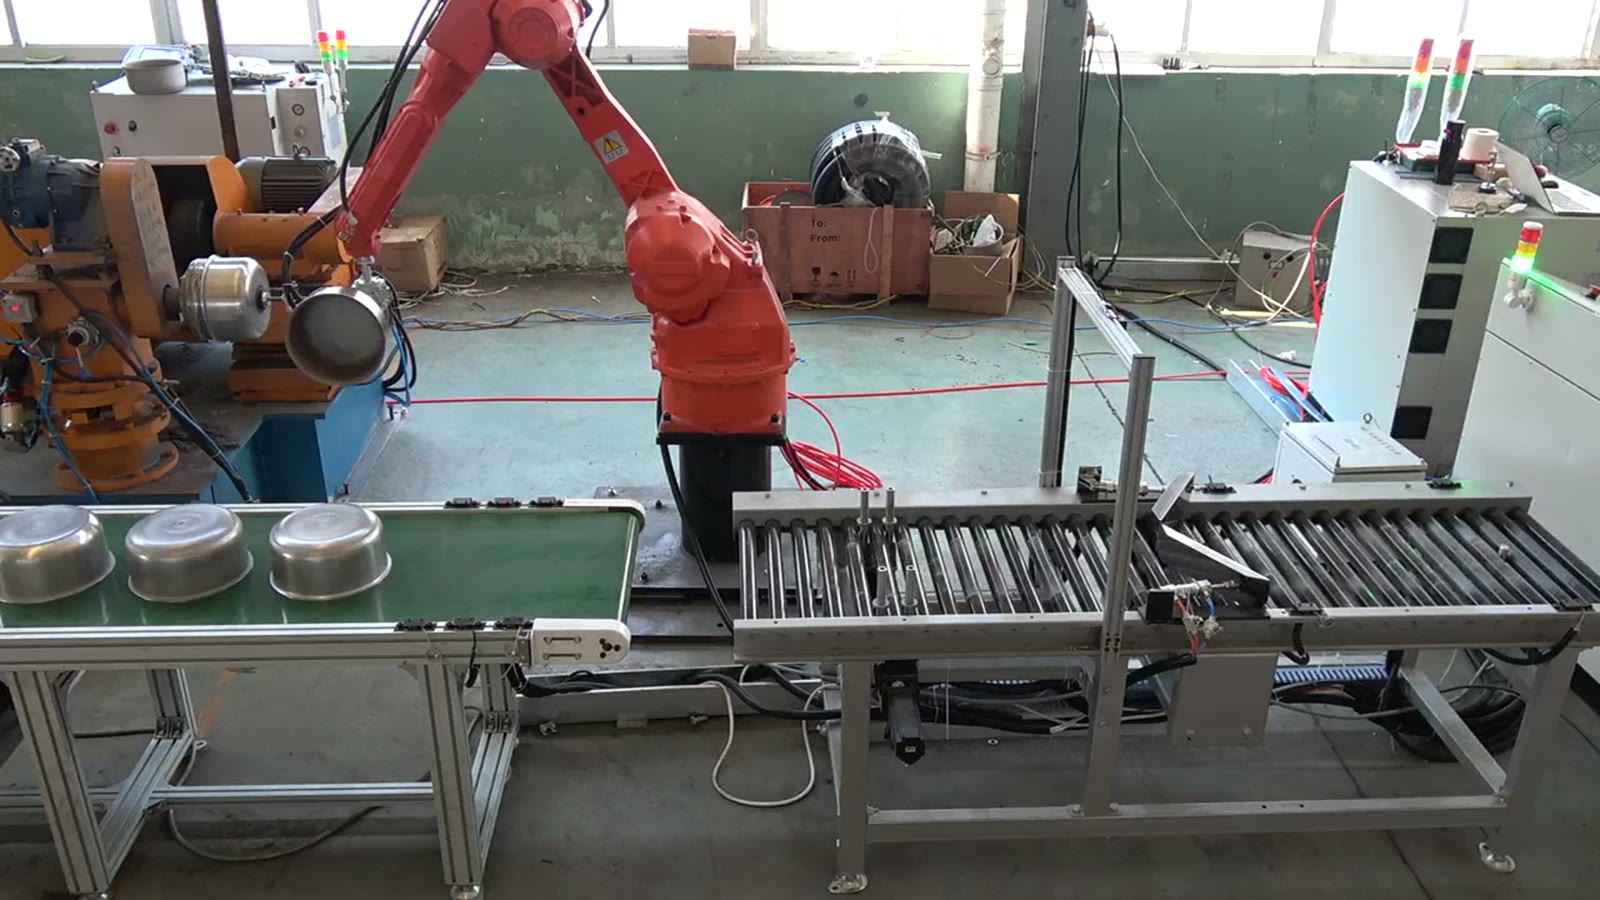
- کاسههای استیل ضد زنگ، یکی پس از دیگری، به صورت دهانی روی نوار نقاله غلتکی قرار میگیرند.
- ربات به انتهای نقاله میرسد و گیره میلهای شکل خود را روی یک کاسه فشار میدهد.
- کاسه را بلند میکند و به سمت دستگاه سنبادهزنی میچرخد.
- کاسه روی سه نظام دوک قرار میگیرد و بازو برای چند ثانیه در دستگاه میماند در حالی که کاسه میچرخد و چرخ در مقابل آن قرار میگیرد.
- وقتی سنباده کاری تمام شد، ربات کاسه را برداشته و به سمت جلو میچرخد.
- کاسه را روی نوار نقاله سبز قرار میدهد که کاسهها را به جلو حمل میکند.
- ربات برای کاسه بعدی به نوار نقاله غلتکی برمیگردد و حرکات را تکرار میکند.
قرار دادن کاسه: از گیره تا سه نظام
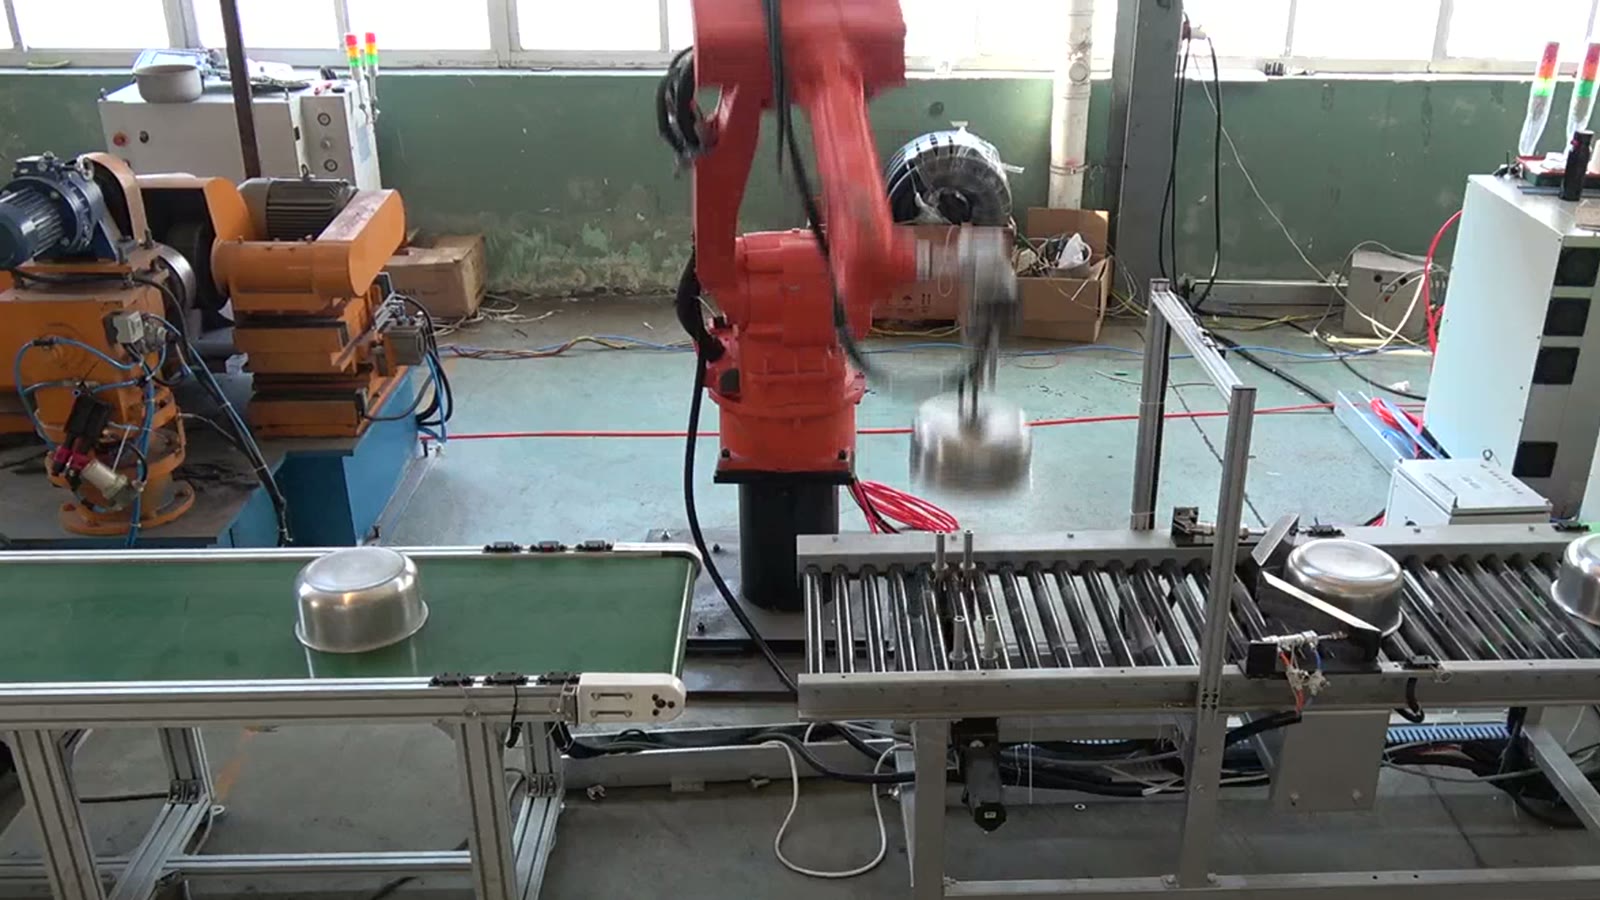
کاسهای که با دهان به پایین میرسد، به طور پایدار روی یک نقاله قرار میگیرد. نکته این است که جهتی که ربات آن را برمیدارد لزوماً همان جهتی نیست که سه نظام باید آن را دریافت کند.
روش معقول این است که تصمیم بگیرید سه نظام با کدام سطح درگیر میشود و چرخ باید به کدام سطح برسد، و تنها پس از آن، گیره را تعریف کنید. گیره باید ناحیه تماس سه نظام را آزاد بگذارد، نباید سطحی را که هنوز سنباده زده نشده است، علامتگذاری کند و باید به محض اینکه سه نظام کنترل را به دست میگیرد، به طور تمیز آزاد شود. گیره میلهای شکل، پاسخی ساده است، زمانی که شکل کاسه جایی برای فشار دادن و بلند کردن ارائه میدهد. خانوادهای از چندین شکل ممکن است نیاز به یک گیره قابل تنظیم یا تغییر ابزار داشته باشند، و این سوالی است که باید در طراحی مطرح شود.
روی دوک نخ ریسی صادق باشید
کاسهای که خارج از مرکز سه نظام چرخان قرار دارد، میلرزد و سپس چرخ، مواد را به طور ناهموار برمیدارد. بنابراین، مرکزگیری بین ربات و سه نظام تقسیم میشود. سه نظام با قابلیت اتصال به بدنه، صندلی مکانیاب یا عملکرد مرکزگیری، خطای کوچک در قرارگیری را جبران میکند. سه نظام بدون هیچ یک از این موارد، نیاز به قرارگیری دقیق دارد و هرگونه تغییر در نحوه قرارگیری کاسه روی نوار نقاله، مستقیماً به دستگاه منتقل میشود. یک ایستگاه یا راهنما در انتهای نوار نقاله، به طوری که هر کاسه تقریباً به یک نقطه برسد، به گیره شروع به کار میدهد.
گرد و غبار و مچ دست ربات
سنبادهزنی ذرات ریز را به بیرون پرتاب میکند و یک ربات در کنار دستگاه در میان ابر غبار قرار دارد. گرد و غبار به داخل اتصالات و ورودیهای کابل نفوذ میکند، گریپر را میپوشاند و میتواند هرگونه حسگری را که از آن استفاده میکند، مختل کند. راهحلهای معمول عبارتند از یک پوشش محافظ برای ربات، یک گریپر آببندی شده یا تمیز شده، استخراج نزدیک به چرخ و طرحی که مچ را از سنگینترین جریان دور نگه دارد. اینکه یک کارخانه به کدام یک از این موارد نیاز دارد، به فرآیند و دستگاه بستگی دارد. زودتر بپرسید، زیرا پاسخ بر انتخاب و نگهداری ربات تأثیر میگذارد.
جلوگیری از معطل ماندن چرخ
یک اصل کلی: سفر ربات بین ایستگاهها باید در مقایسه با زمانی که یک کاسه روی چرخ صرف میکند، کوتاه باشد. وقتی این زمان کوتاه باشد، دستگاه سرعت را تنظیم میکند و ربات زمان آزاد دارد. وقتی این زمان کوتاه نباشد، ربات به گلوگاه تبدیل میشود و تنها در آن زمان است که وجود یک ربات دوم یا موقعیت ماشین دوم مطرح میشود.
ضربهگیرها کمک میکنند. کاسههای منتظر روی نوار نقاله غلتکی و تسمهای که کاسههای آماده را حمل میکند، باعث میشوند که یک وقفه کوتاه در هر دو انتها بدون توقف دستگاه سنبادهزنی، به قیمت اشغال فضای کف، عبور کند. اینکه آیا یک ربات با یک دستگاه همگام میشود یا خیر، به زمان سنبادهزنی هر کاسه در مقابل سفر رفت و برگشت ربات بستگی دارد و این چیزی است که تخمین زمان چرخه از نقشههای شما پاسخ میدهد.
وقتی یک ربات برای هر دستگاه سنبادهزنی منطقی به نظر میرسد
استفاده از ربات در دستگاه سنبادهزنی زمانی منطقی است که کاسهها از خانوادهای از اشکال ثابت باشند، همیشه در یک مکان مشخص به صورت دهانه بسته برسند و دستگاه بیشتر شیفت را کار کند. اگر یک دستگاه قطرها یا عمقهای بسیار متفاوتی را مدیریت کند، اگر کاسهها کج یا روی هم قرار گیرند، اگر در مرحله سنبادهزنی نیاز به برگرداندن کاسه و گرفتن مجدد آن در نیمه راه باشد، یا اگر محافظت و جمعآوری گرد و غبار باعث شود که ربات جایی در کنار دستگاه نداشته باشد، نیاز به بررسی دقیقتری دارد.
آنچه خریداران در مورد سلولهای سنبادهزنی میپرسند
آیا دستگاه سنباده زنی باید تعویض شود؟ اغلب نه، اما باید برای بارگیری خودکار آماده باشد: راهی برای اینکه به ربات اعلام شود دستگاه آماده است و دسترسی کافی برای ربات جهت رسیدن به سه نظام وجود دارد. ما این را با دستگاهی که شما از قبل اجرا کردهاید، مقایسه میکنیم.
آیا قابلمهها و سایر ظروف پخت و پز هم به همین شکل کار میکنند؟ همین سوالات مطرح میشوند، اما درگیری گیره و سه نظام برای هر شکل خاص است، بنابراین نقشه هر کدام را ارسال کنید.
اطلاعاتی که به ما امکان میدهد اندازه سلول را تعیین کنیم
نقشه قطعه را به همراه محدوده اندازه کاسه یا دیگ برای ما ارسال کنید، به ما بگویید که امروز از کدام دستگاه سنباده استفاده میکنید و کاسه چگونه به آن متصل شده است، و میزان تولید روزانه خود را به ما اطلاع دهید. از این طریق میتوانیم قضاوت کنیم که کدام یک از این سوالات برای قطعات شما وزن بیشتری دارد و یک سلول با تخمین زمان چرخه طراحی کنیم.
امروز با دست دستگاه سنبادهزنی را راه میاندازید؟ درمورد آن به ما بگو یا به آدرس sales@evsrobot.com ایمیل بزنید و نقشه و خروجی روزانه را ارائه دهید.
اصول کلی بارگذاری ربات برای ماشینهای سنبادهزنی، با یک سلول کاسهای نشان داده شده است؛ اندازه کاسهها، مواد، پارامترهای سنبادهزنی، زمان چرخه و نتایج سطح بیان نشده است.