
By تیم تحریریه EVST · بررسی شده توسط تیم تحریریه EVST · آخرین بهروزرسانی ۸ اکتبر ۲۰۲۶ · سیاست تحریریه · سیاست اصلاحات · اصطلاحات
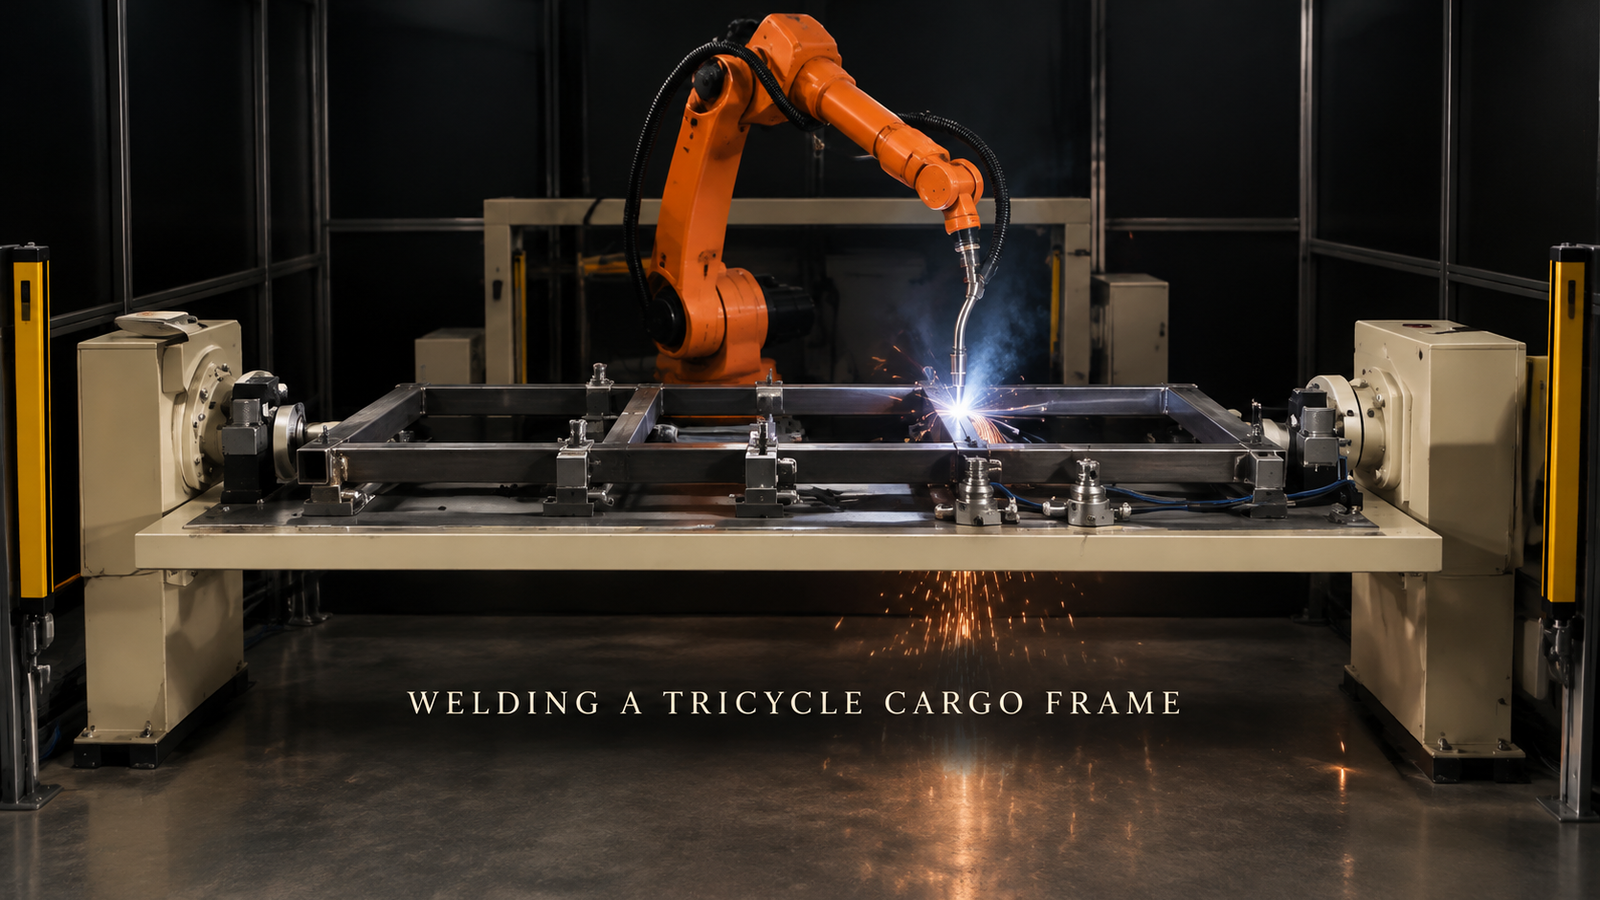
یک قاب لولهای فولادی مستطیلی، مانند قاب جعبه بار سهچرخه، میتواند توسط یک ربات در یک سلول جوشکاری شود، زمانی که قبل از برنامهریزی مسیر، به سه سوال پاسخ داده شود: هر لوله چگونه قرار گرفته و بسته شده است، اتصالات به چه ترتیبی جوش داده میشوند و چه اتفاقی برای جوشی که در سمت دیگر قاب قرار دارد، میافتد. دسترسی ربات و انتخاب مشعل مهم است، اما آنها از این پاسخها پیروی میکنند. سلول شرح داده شده در اینجا دارای یک ربات جوشکاری است که در امتداد یک قاب مسطح که روی یک فیکسچر بلند قرار دارد، مفصل به مفصل، کار میکند.
آیا قصد دارید یک سلول جوشکاری قاب لولهای ایجاد کنید؟ نقشه قاب را به همراه لیست اتصالات، اندازه لولهها و میزان تولید روزانه خود برای ما ارسال کنید.و ما با یک مفهوم سلولی و یک تخمین زمان چرخه پاسخ خواهیم داد.
نقشه را به عنوان یک آزمایش جوش پذیری بخوانید
یک قاب ساخته شده از لوله فولادی اتصالات زیادی دارد. با دست، هر کدام باید به نوبت پیدا، کوبیده و پرداخت شوند که این کار کند است و گرمای یک جوش تمایل دارد کل قاب را قبل از اتمام کار بعدی از حالت مربعی خارج کند. یک سلول رباتیک باید هر دو مشکل را برطرف کند و نقشه از قبل میگوید که این کار چقدر سخت خواهد بود:
| ویژگی قاب | چه معنایی برای سلول دارد؟ |
|---|---|
| اتصالات از یک طرف قابل دسترسی هستند | یک وسیلهی تخت و یک چیدمان ساده ممکن است کافی باشد |
| مفاصل در سمت دور | بین طراحی مجدد، نصب مجدد یا استفاده از یک موقعیتیاب تصمیم بگیرید |
| طول برش لوله متفاوت است | توقفهای محکمتر، یا حسگر درز |
| چندین نوع قاب | بلوکهای گیره قابل تنظیم یا تعویض |
| تعداد بسیار کمی مفصل | یک جیگ دستی ممکن است ارزانتر باقی بماند |
بخشهای زیر، ردیفهایی را دنبال میکنند که اکثر پروژهها را تعیین میکنند: مکانیابی، دسترسی و توالی.
هر لوله به یک مکان ثابت نیاز دارد
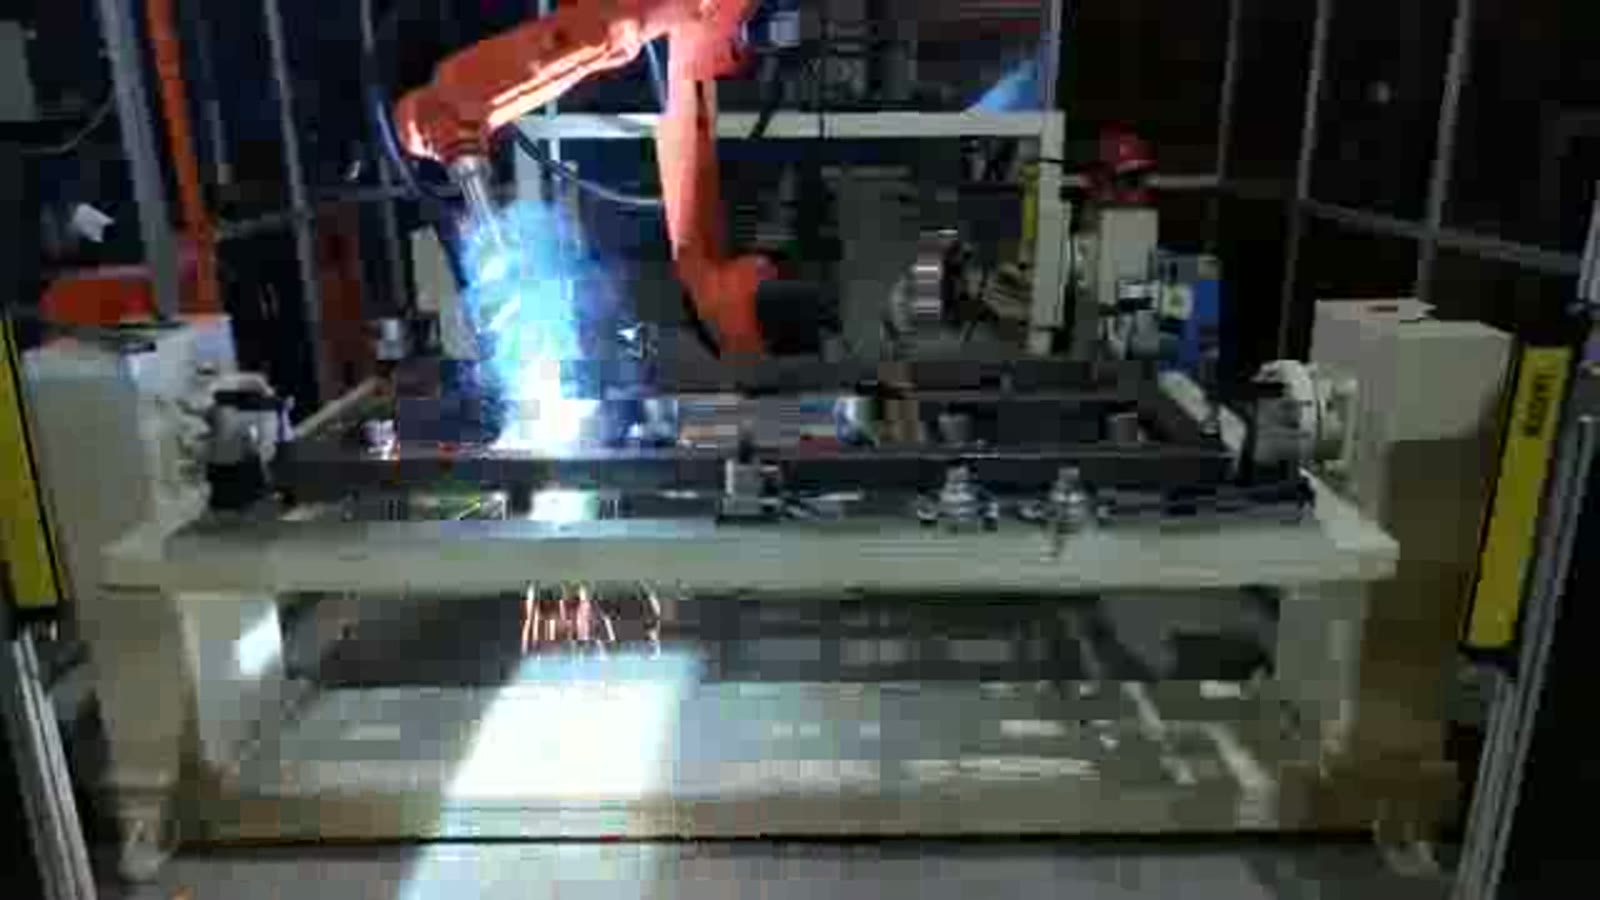
در سلولی که در اینجا شرح داده شده است، یک قاب مستطیلی با چندین لوله متقاطع به صورت صاف روی یک فیکسچر بلند قرار دارد. فیکسچر بین دو پایه انتهایی، یکی در هر انتها، حمل میشود، یک ردیف از بلوکهای گیره روی لولهها فشار میآورند و یک ربات جوشکاری شش محوره نارنجی با یک مشعل تغذیه سیم در پشت قاب قرار دارد.
یک مشعل رباتیک مسیر آموزش داده شده را تکرار میکند. اگر یک لوله از یک فریم به فریم دیگر کمی متفاوت قرار گیرد، مشعل به اتصالی میرسد که دقیقاً در جایی که برنامه انتظار دارد، نیست. لولهها با کمی تلورانس برش داده شده و خم میشوند، بنابراین یک فیکسچر دو وظیفه دارد: قرار دادن هر لوله در یک مکان و نگه داشتن آن در همان مکان در حالی که گرما روی آن کار میکند. به طور کلی، سه جزء تعیین میکنند که آیا این کار را انجام میدهد یا خیر:
- به هر لوله اشاره شده است. یک لوله جانبی که فقط به پایین فشار داده شده باشد و هیچ چیزی مانع از سر خوردن آن در امتداد طولش نشود، همچنان سرگردان خواهد ماند. هر لوله علاوه بر گیره، به یک مانع نیز نیاز دارد.
- مشعل مسیری را نگه میدارد. گیرهای که اتصال را کاملاً نگه میدارد اما در جایی که مشعل باید برود قرار میگیرد، یک خطای طراحی است. گیرهها در کنار اتصال قرار دارند، نه در خط اتصال.
- تناسب اندام بررسی میشود، نه اینکه فرض شود. اگر شکاف در یک اتصال از فریمی به فریم دیگر متفاوت باشد، یک مسیر ثابت آن را به طور یکنواخت پر نمیکند. حسگر درز یا حسگر لمسی یک گزینه کلی برای این مورد است.
دسترسی: فقط از یک طرف، یا طرحی برای طرف دیگر
قاب در این سلول از اولین اتصال تا آخرین آن صاف میماند، بنابراین به هر اتصال از یک طرف میتوان رسید. این کار باعث میشود طرحبندی ساده بماند. بسیاری از قابهای واقعی این نوع نیستند. اگر برخی از جوشها در قسمت زیرین قرار گیرند، سه گزینه کلی وجود دارد:
- اتصال یا قاب را طوری طراحی مجدد کنید که از بالا بتوان به همه جوشها دسترسی داشت؛
- قاب را برای بار دوم گیره بزنید، که باعث افزایش هندلینگ و موقعیت مکانی دوم میشود.
- فیکسچر را روی یک جایگاه بین دو پایه انتهایی حمل کنید، به طوری که با یک چرخش کنترلشده، طرف دیگر آن به سمت مشعل بالا بیاید.
هر کدام قیمتی دارند. پوزیشنر به این معنی است که گیرهها باید قاب را هنگام وارونه شدن نگه دارند، مشعل و کابلها باید هنگام چرخش قاب از آن جدا شوند و فضای کف را اشغال میکنند. اینکه آیا ارزشش را دارد یا خیر، بستگی به تعداد اتصالات در طرف دیگر دارد. این تعداد اولین چیزی است که در یک نقشه پیدا میشود.
توالی: ترتیب مشاهده شده و قاعده کلی پشت هر ترتیبی
ترتیب کار ربات به این صورت است: بعد از هر اتصال، مشعل بلند میشود و به اتصال بعدی میرود و جرقهها به زیر آن میریزند.
- ابتدا به طور متناوب بین مفاصل در سمت چپ و راست قاب، یکی در این طرف و سپس یکی در طرف دیگر، جابجا میشود.
- سپس مفصل به مفصل به سمت وسط کار میکند و در طول مسیر، اتصال را در انتهای سمت راست جوش میدهد.
- در آخر نوبت به اتصالات وسط قاب میرسد.
به طور جداگانه، به عنوان یک اصل کلی: هر جوش با سرد شدن منقبض میشود و همسایههای خود را به سمت خود میکشد. ابتدا چندین اتصال را در یک طرف قاب جوش دهید و قاب میتواند به سمت آن طرف خم شود، هر چقدر هم که محکم بسته شده باشد، و ممکن است هنگام رها شدن، فنری شود. بنابراین ترتیب جوش بر اعوجاج تأثیر میگذارد و ترتیب صحیح برای یک قاب معین به هندسه آن بستگی دارد و باید روی قابهای آزمایشی ثابت شود، نه اینکه از روی نقشه فرض شود. یک ربات در اینجا یک مزیت دارد: به محض انتخاب یک ترتیب، آن ترتیب روی هر قاب به طور یکسان تکرار میشود، بنابراین اعوجاج در فیکسچر ثابت و آسانتر میشود.
پردههای نوری و راه ورود و خروج
پردههای نوری زرد روی تیرکهایی در دو طرف اتاق جوشکاری قرار دارند. به طور کلی، یک پرده نوری به گونهای سیمکشی شده است که وقتی کسی از آن عبور میکند، سلول متوقف میشود و این باعث ایجاد محدودیت در طرح میشود، زیرا قابها هنوز باید وارد و خارج شوند. تصمیم بگیرید که اپراتور فیکسچر را کجا بارگذاری میکند و قابهای تکمیل شده کجا خارج میشوند و بررسی کنید که این مسیر از ناحیه قوس و جرقه عبور نکند. اینکه کدام یک از محرکهای پرده را متوقف میکند و چگونه سلول دوباره شروع به کار میکند، از ابتدا در طراحی لحاظ شده است.
پاسخهای کوتاه برای خریداران قاب
آیا یک سلول میتواند بیش از یک قاب را جوش دهد؟ بله، اگر بتوان تجهیزات را تغییر داد یا تنظیم کرد و لیست مشترک هر نوع مشخص باشد. همه انواع را ارسال کنید، نه فقط نوع اصلی را.
آیا به موقعیتیاب نیاز داریم؟ فقط در صورتی که جوشها در جایی قرار بگیرند که مشعل نتواند با قاب صاف به آنها برسد. ابتدا اتصالات سمت دیگر را بشمارید.
آیا ربات خودش مفصل را پیدا خواهد کرد؟ یک مسیر ثابت به فیکسچر متکی است؛ اگر تنظیمات متفاوت باشد، میتوان حسگر اضافه کرد. این به لولههای شما بستگی دارد، نه به ربات.
نقاشی شما ورودی است
نقشه قاب را به همراه لیست اتصالات مشخص شده، اندازه لولهها و ضخامت دیواره، تعداد قابهای مورد نیاز در روز و هر اتصالی که میدانید دسترسی به آن دشوار است، ارسال کنید. با توجه به این موارد، میتوانیم یک سلول پیشنهاد دهیم و زمان چرخه را تخمین بزنیم.
آمادهاید از دریچهی دید خودتان صحبت کنیم؟ با ما تماس بگیرید اینجا یا به sales@evsrobot.com نامه بنویسید.
این مقاله نحوه کار یک ربات در امتداد یک قاب لولهای مسطح و اصول کلی طراحی برای چنین سلولهایی را شرح میدهد؛ پارامترهای جوش، اندازه لوله یا زمان چرخه را بیان نمیکند.