
EVST toimetus · Viimati uuendatud: 11. juuni 2026
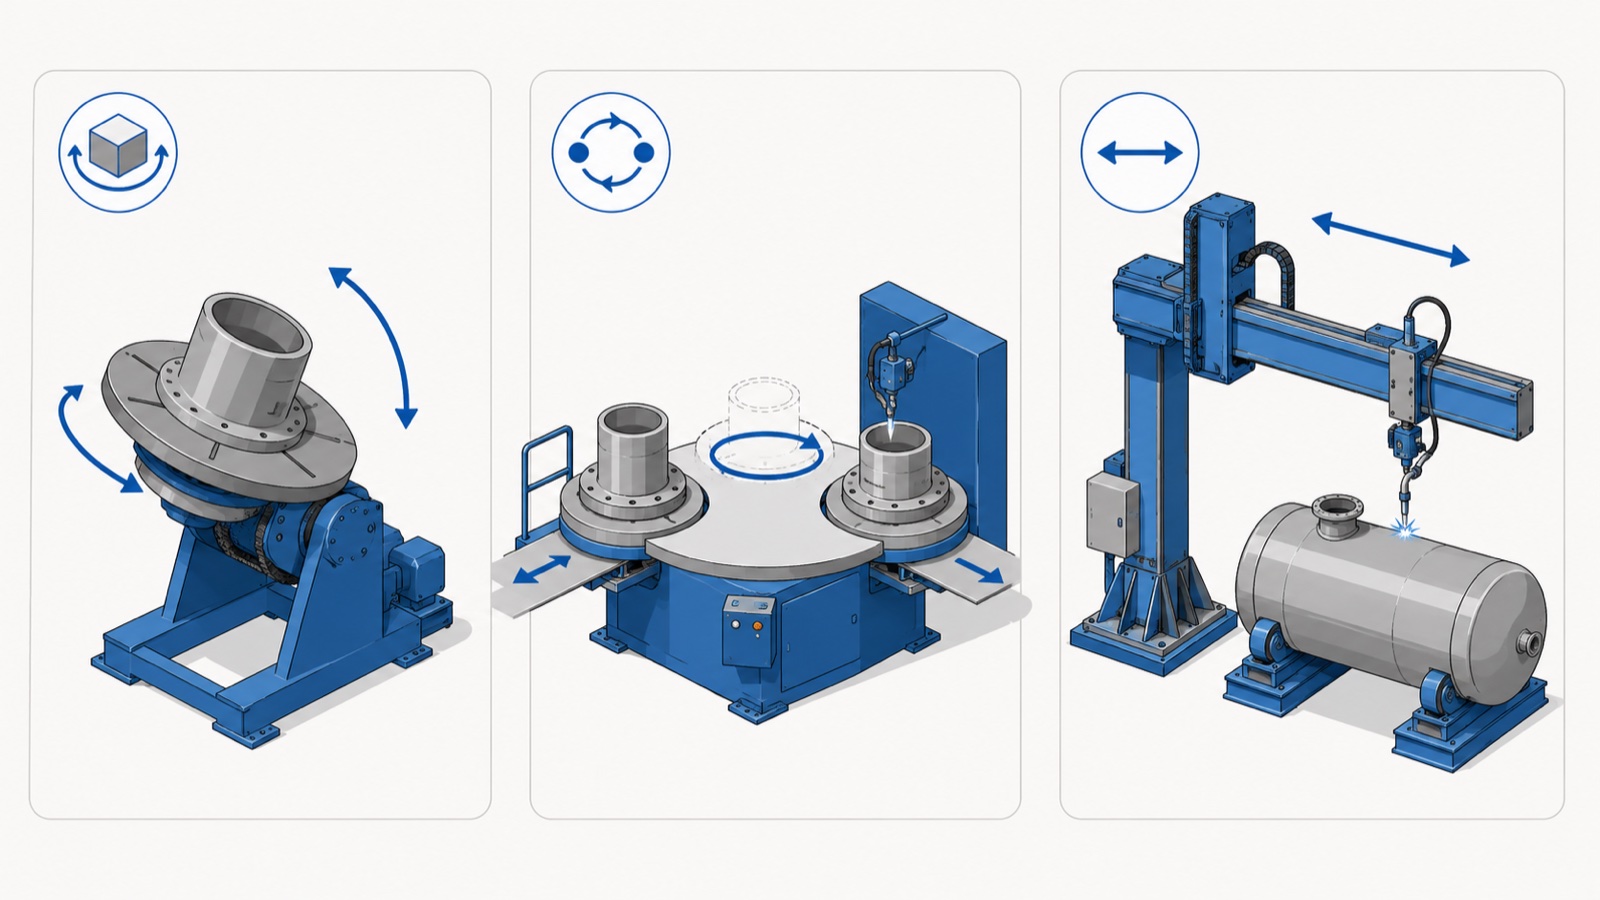
Keevituspositsioneer, pöördlaud ja manipulaator liigutavad kõik töödeldavat detaili või põletit, et keevitada õmblust tõhusamalt, kuid need lahendavad erinevaid probleeme. Positsioneer pöörab ja kallutab detaili, et viia iga õmblus tasapinnalisse asendisse. Pöördlaud liigutab detaile laadimis- ja keevitusjaamade vahel, et kattuda laadimise ja keevitamise vahel. Manipulaator kannab ja liigutab keevituspead ennast suure või fikseeritud detaili kohal. Õige valik sõltub sellest, kas teie piiranguks on detaili orientatsioon, tsükli kattumine või põleti ulatus.
Kolm masinat, defineeritud
Nende terminite segadus tuleneb kattuvusest: üks lahter võib sisaldada kõiki kolme. Nende põhiülesannete eraldamine muudab valiku lihtsaks.
Keevituspositsioneerija
Positsioneerija hoiab töödeldavat detaili ja liigutab seda, pöörates, kallutades või mõlemat, nii et iga õmblus on tasasel või horisontaalsel positsioonil, kus keevisõmbluse kvaliteet ja sadestumise määr on kõrgeimad. Selle ülesanne on detailide orienteerimine. Positsioneerija on õige tööriist, kui piiravaks teguriks on õmblusteni jõudmine, mis muidu nõuaksid aeglast ja defektidele kalduvat paigast ära keevitamist. Positsioneerijate klasside täielik jaotus on meie... keevituspositsioneeri juhend.
Keevituspöördlaud (indekslaud)
Pöördlaud, sageli kahepositsiooniline või pöörlev indekslaud, vahetab detaile laadimis-/mahalaadimisasendi ja keevitusasendi vahel. Samal ajal kui robot keevitab detaili keevitusjaamas, laadib operaator valmis detaili maha ja laadib laadimisjaamas uue, seejärel indekseerib laud. Selle ülesanne on tsüklite kattumine: see peidab laadimisaja keevitusaja taha, suurendades jaama kasutamist. Pöördlaual endal võivad olla mõlemal küljel positsioneerid, kuid need kaks ei välista teineteist.
Keevitusmanipulaator
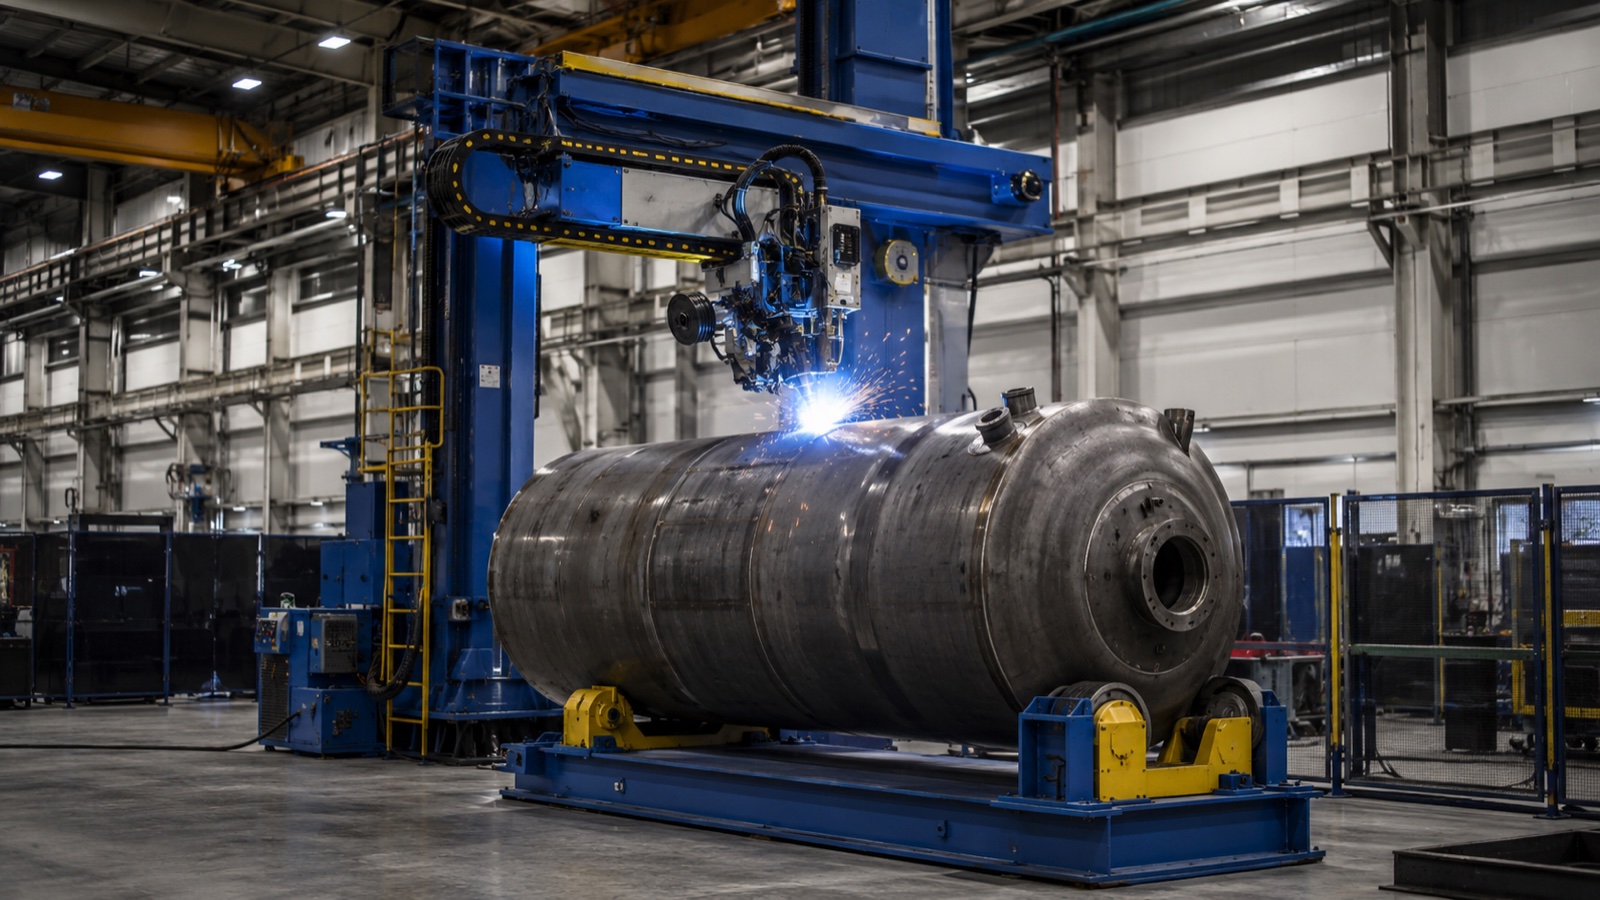
Manipulaator, mida mõnikord nimetatakse ka samba ja poomiga manipulaatoriks, liigutab keevituspead, mitte detaili ennast. Vertikaalne sammas ja horisontaalne poom kannavad põletit (ja sageli ka traadi etteandjat ja räbustisüsteemi) üle suure tooriku, ulatudes anumate, paakide ja pikkade elementide õmblusteni, mis on liiga suured, et vabalt pöörata. Selle ülesanne on põleti ulatumine üle fikseeritud või aeglaselt pöörlevate suurte elementide, sageli koos üheteljelise positsioneerijaga, mis pöörab anumat poomi all.
| Masin | Mis liigub | Põhitöö | Võidab, kui |
|---|---|---|---|
| Positsioneerija | Osa (pööramine/kallutamine) | Vii õmblused tasasele asendile | Liikuva osa õmblused on paigast ära |
| Plaadimängija / indekslaud | Osa (jaamade vaheline indeks) | Kattuv koormus keevitamisega | Laadimis-/mahalaadimisaeg piirab läbilaskevõimet |
| Manipulaator (kolonn ja poom) | Taskulamp/pea | Ulatus õmbluste saavutamiseks suurtel fikseeritud tööde puhul | Detail on liiga suur, et seda vabalt orienteerida |
Kuidas valida: sobitage masin piiranguga
Kõige puhtam viis otsustamiseks on nimetada oma praeguse protsessi kitsaskoht ja seejärel valida masin, mis selle kõrvaldab.
Kui piirang on keevisõmbluse asend
Kui keevitajad töötavad pea kohal või vertikaalselt või kui robot ei suuda hoida head töönurka, on kitsaskohaks orientatsioon ja lahenduseks on positsioneerija. AWS D1.1 standardi kohaselt toetavad tasapinnalised ja horisontaalsed keevisõmblused suuremat voolu ja liikumiskiirust kui paigast ära keevisõmblused, seega on detaili tasapinnaliseks orienteerimine tavaliselt suurim saadaolev kvaliteedi ja kiiruse võit. Kaheteljeline positsioneerija katab mitmetasapinnaliste õmblustega detaile; ühelteljeline seade katab silindrilisi detaile.
Kui piiranguks on laadimisaeg
Kui robot või keevitusseade seisab jõude ja ootab detailide laadimist ja mahalaadimist, on pudelikaelaks tsüklite kattumine ja lahenduseks on kahepositsiooniline pöördlaud. Levinud lahtrikujunduse tava kohaselt saab indekslaua abil roboti kaare sisselülitusaega tõsta umbes poolelt tsüklilt tunduvalt üle 80 protsendi, nihutades laadimise kriitiliselt teelt kõrvale. See on sageli olemasoleva roboti madalaima hinnaga läbilaskevõime suurendamine.
Kui piiranguks on detaili suurus
Kui detailiks on suur anum, paak või pikk konstruktsioon, mida ei saa fikseeritud põleti all vabalt pöörata, on kitsaskohaks ulatus ja lahenduseks on manipulaator, tavaliselt detaili pöörava üheteljelise positsioneeriga. Poom kannab pead mööda õmblust, samal ajal kui positsioneerija tagab pöörlemise, mis on surveanumate ja torupoolide valmistamisel standardne kombinatsioon.
Nad töötavad sageli koos
Praktikas on EVST inseneride keevituskambri planeerimisel küsimus harva „milline valida“, vaid pigem „milline kombinatsioon“. Tüüpiline rasketööstuse kamber ühendab üheteljelise positsioneerija (anuma pööramiseks) samba ja poomi manipulaatoriga (pea kandmiseks piki pikkust). Tüüpiline robotiseeritud töökoja kamber ühendab kahepositsioonilise pöördlaua (koormuse kattumiseks) kaheteljeliste positsioneeridega mõlemal küljel (õmbluse orienteerimiseks), nii et üks robot keevitab ühte detaili, samal ajal kui operaator laadib teist. Iga masina nimetamine selle töö, orientatsiooni, kattumise või ulatuse järgi hoiab paigutusotsuse selgena isegi siis, kui kõik kolm esinevad samas kambris.
Automatiseeritud elementide puhul muutuvad kõik need roboti kontrolleri all koordineeritud liikumistelgedeks. Kuidas robotit, toiteallikat ja positsioneeri koos spetsifikatsiooni ja hinnapakkumist esitatakse, on kirjeldatud EVST tooteveebis. Keevitusroboti kambri valiku juhend.
Maksumus ja keerukus, lühidalt
Ligikaudse järjestamisena on ühelteljeline positsioneerija kolmest variandist lihtsaim ja odavaim; kahejaamaline pöördlaud lisab teise kinnitusdetailide komplekti ja indekseerimismehhanismi; samba ja poomiga manipulaator on oma konstruktsiooni ja ulatuse tõttu tavaliselt suurim kapitalikulu. Kuid õige võrdlus ei ole mitte kataloogihind, vaid hea keevituse hind teie läbilaskevõime juures. Pöördlaud, mis kahekordistab roboti kasutamist, võib end ära tasuda kiiremini, kui hind viitab, samas kui ülisuur manipulaator, mis on ostetud kaks korda aastas keevitatava detaili jaoks, seda ei tee. Positsioneerija eelarvestamise ja investeeringutasuvuse kohta vaadake EVST-d. Keevituspositsioneeri maksumuse ja investeeringutasuvuse juhend.
EVST tooriku käsitsemise valik
EVST, mille peakontor asub Chengdus ja tootmine Wenlingis, pakub keevituspositsioneerijaid ühe-, kahe- ja kolmeteljelistele klassidele osana täielikest robotkeevitusüksustest koos QJAR-keevitusrobotite ja toiteallika integreerimisega. Positsioneerijaid saab kombineerida indekseerimisjaamade ja peakandekonstruktsioonidega, nii et detailide orientatsioon, koormuse kattumine ja põleti ulatus konstrueeritakse koos antud detailide perekonna jaoks, mitte ei osteta eraldi masinaid.
EVST sertifitseerimisandmete kohaselt on selle robot- ja keevitusautomaatika liinil IATF 16949 autotööstuse kvaliteedisertifikaat koos CE, SGS ja TUV kolmandate osapoolte sertifikaatidega. Kuna õige vastus on tavaliselt kombinatsioon, siis EVST suuruse määrab käitlemisseadmed halvima võimaliku osa ja läbilaskevõime eesmärgi järgi koos, selle asemel et müüa üksikut masinat eraldi.
Korduma kippuvad küsimused
Mis vahe on keevituspositsioneeril ja pöördlaual?
Keevituspositsioneerija pöörab ja kallutab detaili, et viia iga õmblus tasapinnalisse asendisse, lahendades keevituse orientatsiooni probleemi. Pöördlaud ehk indekslaud vahetab detaile laadimisjaama ja keevitusjaama vahel, nii et laadimine toimub eelmise detaili keevitamise ajal, lahendades tsükli kattumise probleemi. Neid kombineeritakse sageli: pöördlaual võib olla mõlemal küljel positsioneerija.
Milleks kasutatakse keevitusmanipulaatorit?
Keevitusmanipulaator ehk sammas-poom liigutab keevituspead, mitte detaili ennast. Vertikaalne sammas ja horisontaalne poom kannavad põletit üle suurte toorikute, anumate, paakide ja pikkade konstruktsioonide, mis on liiga suured, et vabalt pöörata. Tavaliselt on see ühendatud üheteljelise positsioneeriga, mis pöörab poomi all olevat detaili – see on standardne seadistus surveanumate ja torude valmistamisel.
Kas mul on vaja positsioneerijat või manipulaatorit?
Valige detaili suuruse järgi. Kui detaili saab õmbluste tasastamiseks pöörata ja kallutada, piisab positsioneerist ja see on lihtsam. Kui detail on liiga suur, et seda vabalt orienteerida, ja põleti peab õmbluseni liikuma, vajate manipulaatorit, tavaliselt üheteljelise positsioneeriga, mis detaili pöörab. Paljud rasketööstuse rakud kasutavad mõlemat koos.
Kas üks rakk saab koos kasutada positsioneerijat, pöördlauda ja manipulaatorit?
Jah, ja paljud teevad seda. Need kolm lahendavad erinevaid piiranguid – orientatsiooni, koormuse kattumise ja ulatuse –, seega kombineerib rakk neid sageli: pöördlaud laadimise kattumise jaoks, selle külgedel olevad positsioneerid õmbluste orienteerimiseks ja manipulaator suurte detailide jaoks. Automatiseeritud lahtrites võetakse need kasutusele koordineeritud liikumistelgedena roboti kontrolleri all.
Milline variant annab läbilaskevõime suurima paranemise?
See sõltub pudelikaelast. Kui keevitajad töötavad vales asendis, annab positsioneerija suurima kvaliteedi ja kiiruse kasvu, tuues õmblused tasandatuks. Kui robot ootab laadimist, annab kahepositsiooniline pöördlaud suurima kasutusvõimaluse kattuva laadimisaja tõttu. Kui detail on orienteerimiseks liiga suur, on manipulaator selleks lubav masin. Nimeta kõigepealt piirang ja seejärel vali masin, mis selle eemaldab.
Kuhu edasi minna
Positsioneeride klasside tehnilise detailide saamiseks lugege keevituspositsioneeri juhendEVST positsioneeri sobitamiseks oma detailiga koos hinnapakkumise teekonnaga vaadake EVST keevituspositsioneeri valikTäieliku robotkeevituskambri kohta vaadake meie keevitusroboti juhend ja lahtri valiku juhendHankeküsimuste korral saab EVST müügiosakonnaga ühendust võtta aadressil kontaktide lehel.
Autori kohta: EVST toimetus kirjutab tööstusrobootikast ja intelligentsest tootmisest inseneridele ja tegevjuhtidele, kes hindavad automatiseerimisprojekte. EVST (EVS TECH CO., LTD), mis asutati Chengdus 2018. aastal, on teostanud üle 600 automatiseerimisprojekti ja saatnud tooteid enam kui 100 riiki, omades IATF 16949 autotööstuse standardi sertifikaati ja CE / SGS / TUV kolmanda osapoole sertifikaate QJARi, koostöörobotite, SCARA ja delta tooteperede lõikes.