
EVST insenerimeeskonna poolt · Viimati uuendatud: 15. juuli 2026
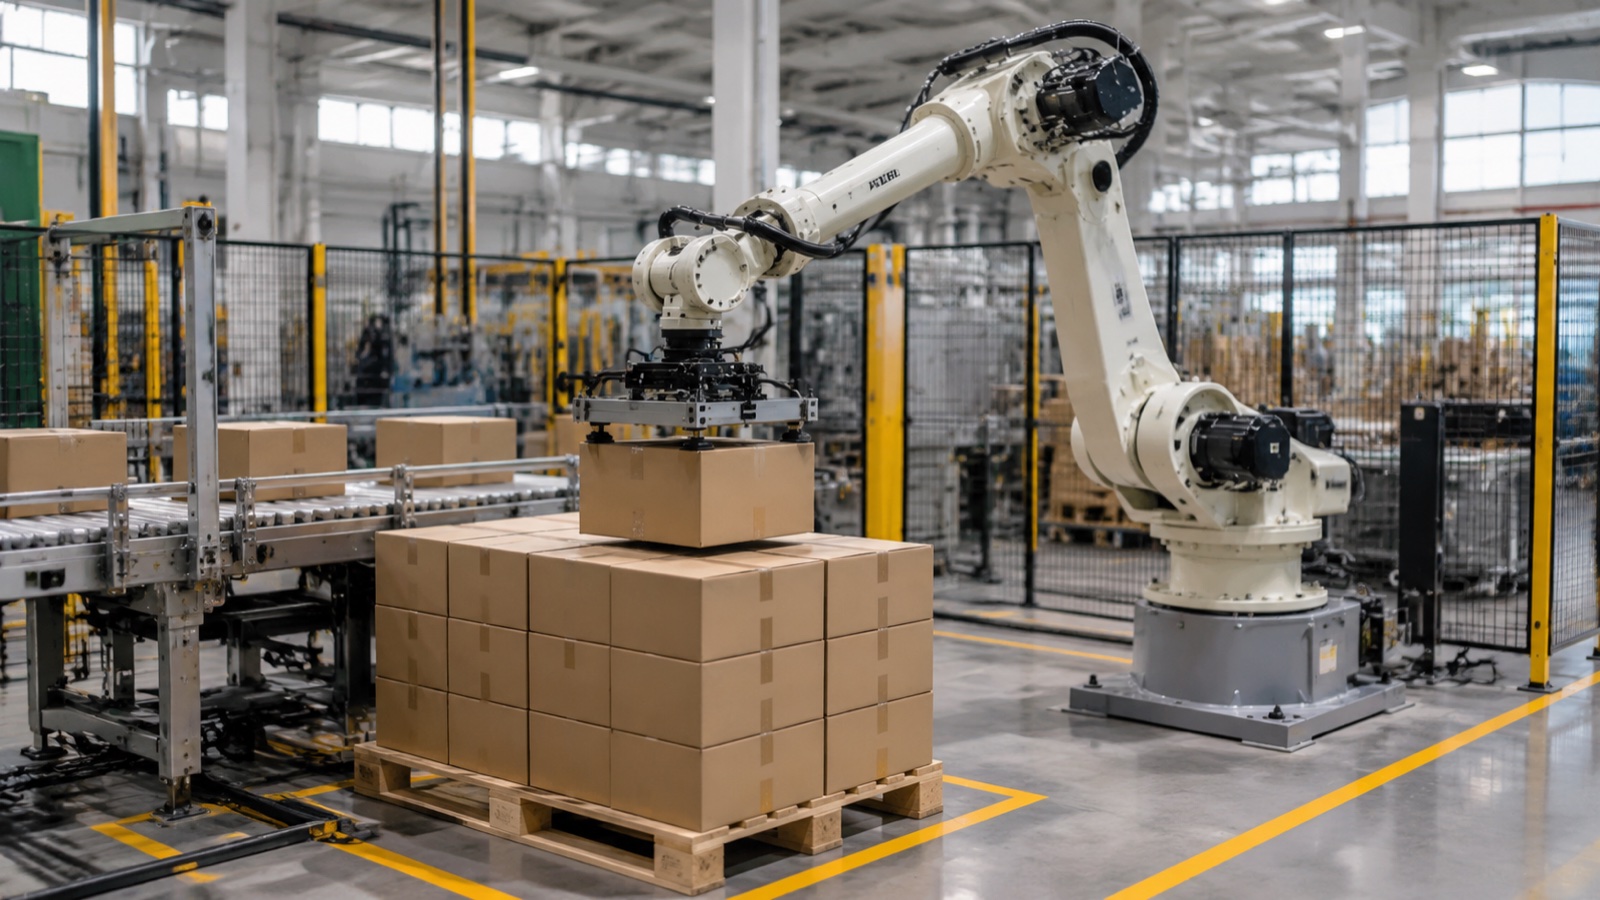
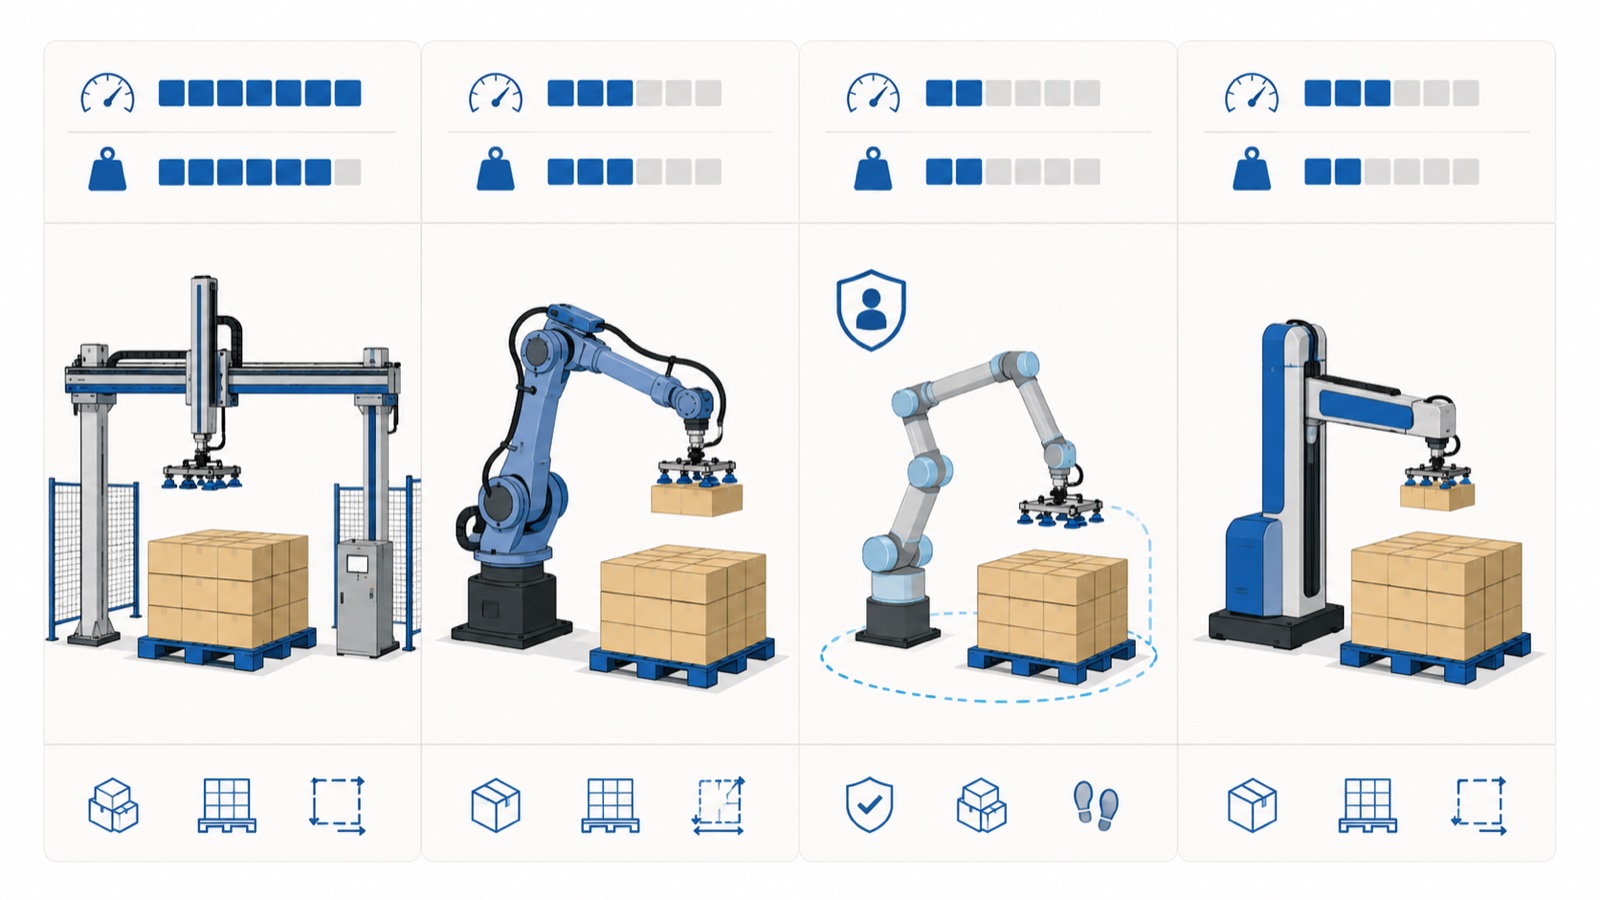
Palletimisrobot on automatiseeritud käsi või spetsiaalne mehhanism, mis virnastab kaste, kotte või tooteid kaubaalustele korduva mustri järgi, asendades või abistades käsitsi virnastamist. 2026. aastal on kaubanduslikus kasutuses neli tüüpi: kiht-/reapalettimise robotid, kuueteljelised robotpalettimise robotid, koostööl põhinevad palletimise kobotid ja spetsiaalsed neljateljelised palletimise robotid. Nende vahel valimine sõltub kandevõimest, läbilaskevõimest, põrandapinnast ja sellest, kui palju SKU-sid liin peab käsitlema.
Mida kaubaaluste robot teeb ja kuidas see kategooria on edasi liikunud
Pakkimis- või täitmisliini lõpus tuleb valmis kastid, kotid või kandikud enne pakkimist ja saatmist kaubaalusele stabiilse ja transpordivalmis mustri järgi laduda. Selle käsitsi tegemine on füüsiliselt korduv töö ja see on üks esimesi ülesandeid, mille tootjad automatiseerivad, kui liini kiirus või tööjõu kättesaadavus muutub piiranguks. Kaubaaluste robot tegeleb selle virnastamisetapiga: kasti või kastide kihi valimine ja selle programmeeritud mustri järgi kaubaalusele asetamine, tsükkel tsükli järel, ühtlase paigutuse täpsusega.
IFR World Roboticsi andmete kohaselt on materjalikäitlus, mis hõlmab ka palleteerimist, paigaldatud üksuste arvu poolest pidevalt üks suurimaid tööstusrobotite rakenduskategooriaid koos keevitamise ja montaažiga. See nõudlus on alates selle juhendi esmakordsest avaldamisest palleteerimisriistvara korraga kahes suunas liigutanud: spetsiaalsed neljateljelised masinad on muutunud kiiremaks ja kompaktsemaks, samas kui kuueteljelised käed ja koostöörobotid on võtnud üha suurema osa liinidest, mis peavad mitme tooteühiku vahel vahetama ilma täieliku mehaanilise ümberlülituseta. Palleteerimisrobotite turul tegutsevate peamiste tootjate hulka kuuluvad FANUC, ABB, KUKA, Yaskawa ja EVST, kellest igaüks pakub mingit kombinatsiooni spetsiaalsetest palleteerimiskeredest ja kuueteljelistest kätest, mis on konfigureeritud palleteerimiseks.
See juhend avaldati esmakordselt 2021. aastal, kui „kobot-palletiseerija” oli veel uudne kategooria ja enamik ostujuhiseid keskendus vaikimisi kuueteljelisele käele. See raamistik on vananenud: koostööl põhinev palettiseerimine on liikunud katseliinidelt standardsete kataloogipakkumisteni enamiku suuremate tootjate puhul, spetsiaalsed neljateljelised masinad on vähendanud läbilaskevõime lõhet kuueteljeliste kätega ühe SKU-ga töödel ning ostjad alustavad valikuprotsessi üha enam kasuliku koormuse ja SKU-de arvu, mitte ühe vaikimisi robotitüübi põhjal. Allolevad osad peegeldavad seda 2026. aasta lähteseisundit, mitte 2021. aasta eeldust, et kuueteljeline käsi on iga palettiseerimisliini vaikevalik.
Palletiseerivate robotite tüübid
Kiht-/rida-realt palletiseerijad
Kihtpalletiseerijad ei ole kuueteljelised robotkäed. Need on mehaanilised, sageli portaal- või sammaspõhised süsteemid, mis panevad vormimislauale terve kihi kaste kokku ja seejärel lükkavad või langetavad valmis kihi ühe liigutusega kaubaaluste virnale. Rida-realt variandid ehitavad korraga ühe rea, mitte terve kihi. Mõlemad lähenemisviisid pakuvad paindlikkust toore läbilaskevõime nimel: need sobivad suurepäraselt ühe või väikese SKU-arvuga liinidele, mis töötavad suure ja stabiilse mahuga, kuid mustri või kasti suuruse ümberprogrammeerimine võtab tavaliselt kauem aega kui robotkäe ümberprogrammeerimine.
Kuueteljelised robotpaletteerijad
Kuueteljeline robotpaletteerija kasutab sama üldist käsivarre arhitektuuri nagu keevitus- või materjalikäitlusrobot, mis on varustatud kastide või kottide käitlemiseks mõeldud otsaharu tööriista ja palettimisspetsiifilise teekonna tarkvaraga. Spetsiaalse neljateljelise masina ees olevad täiendavad vabadusastmed võimaldavad käsivarrel pöörata ja orienteerida kasti peaaegu igas tasapinnas, mis on oluline liinidel, kus segatakse ühe töötsükli jooksul erineva suurusega, kaaluga või orientatsiooniga kaste või mitme sama lahtri SKU vahel. Praktikas eelistavad palettimislahtrid, kus segatakse sama töötsükli jooksul erineva kaaluga ja kastide orientatsiooniga kaste, kuueteljelisi käsivarsi spetsiaalsetele neljateljelistele masinatele, sest randme lisapööre neelab orientatsiooni muutused ilma otsaharu tööriista iga SKU jaoks ümber kvalifitseerimata.
Koostööpõhised kaubaaluste pakkimise kobotid
Koostöös töötavad palleteerimisrobotid rakendavad palleteerimisülesannete puhul võimsust ja jõudu piiravat disaini, mis on määratletud standardi ISO 10218 seerias, nii et käsivars saab igas konfiguratsioonis inimeste lähedal töötada vähendatud kiirusel ilma täiskõrguse turvapuurita. Valdkonna vaatluste kohaselt on koostöörobotite arv materjalikäitlusrakendustes viimastel aastatel kasvanud ühikute arvus kiiremini kui traditsioonilised tööstusrobotid, kuigi need moodustavad endiselt vaid väikese osa palleteerimisseadmete koguarvust. Kobotpaletteerijad töötavad tavaliselt väiksema kandevõime ja läbilaskevõimega kui spetsiaalsed või kuueteljelised masinad, mistõttu sobivad need väiksemahulistele liinidele, segatootmisüksustega liinilõppjaamadele või rajatistele, kus täielikuks kaitseks on põrandapinda vähe.
Spetsiaalsed 4-teljelised palletiseerimisrobotid
Spetsiaalsed palleteerimisrobotid on spetsiaalselt loodud virnastamisliikumiseks: baaspöörlemine pluss kolm lineaarset või peaaegu lineaarset liikumistelge ilma kuueteljelise käe täieliku randmeliigendita. See kitsam liikumiskomplekt võimaldab neljateljelisel masinal kiiremini tsüklida ja antud jalajälje juures raskemaid koormaid käsitseda kui sama tööd tegev üldotstarbeline kuueteljeline käsi. EVST QJRB seeria hõlmab seda kategooriat neljas kandevõime klassis: QJRB15-1 umbes 15 kg, QJRB30-1 umbes 30 kg, QJRB180-1 umbes 180 kg ja QJRB800-1 umbes 800 kg, mis on QJAR platvormi suurima kandevõimega korpus. Neid masinaid kasutatakse tavaliselt jookide, piimatoodete, toidu, õlle, naftakeemia ja farmaatsiatoodete palleteerimisliinidel, kus ühe või kahe SKU maht on suur ja muster muutub harva.
Jookide, piimatoodete ja külmutatud toiduainete palleteerimisliinidel on üks muutuja, mida pelgalt koormustabel ei kajasta: ümbritseva õhu temperatuur. Mõned liini lõpu lahtrid asuvad kiirjahutus- või külmhoiualade kõrval, teised aga samal korrusel kuumtäite- või pastöriseerimisseadmete kõrval. Näiteks EVST äärmustemperatuuridega robotiliin on töötemperatuuriks hinnatud -30 °C kuni 80 °C, kuid enne lahtri asukoha määramist tasub seda arvu kontrollida mis tahes tootja avaldatud spetsifikatsiooni alusel, kuna mitte kõik turul olevad tööstus- või koostöörobotid ei ole ette nähtud sama temperatuurivahemiku jaoks.
Palletiseerivate robotite tüüpide võrdlus
| KASUTUSALA | Tüüpiline kasulik koormus | Suhteline kiirus | Tüüpiline kasutusjuht |
|---|---|---|---|
| Kiht-/rida-realt palletiseerija | Raske, kihtidel põhinev (käe kohta hinnangut ei ole) | Kõrge ühe mustriga | Üksik-SKU, väga suur püsimahu maht |
| Kuueteljeline robotpaletteerija | Kergest raskeni, käetoest sõltuv | Mõõdukas kuni kõrge | Segatud SKU-d, muutuv tähesuuruse orientatsioon, mitme ülesandega lahtrid |
| Koostööpõhine kaubaaluste pakkimise kobot | Madalam kandevõime klass | Madal kuni mõõdukas | Piiratud põrandapind, segatud väikesemahulised SKU-d, vähendatud valvega tsoonid |
| Spetsiaalne 4-teljeline paletiseerija (nt EVST QJRB seeria) | ~15 kg kuni ~800 kg üle joone | Kõrge, spetsiaalselt ehitatud tsükkel | Ühe/kahe SKU-ga, suure läbilaskevõimega jookide, toidu ja puistematerjalide liinid |
Robotialuste tõstmise eelised
Manuaalselt robotiseeritud kaubaaluste pakkimiselt ülemineku argument tugineb järjepidevale tegevusalasele kasule, mitte ainult tööjõu vähenemisele.
- Suurem läbilaskevõime. Robotiseeritud palleteerimisrakud töötavad tavaliselt mitu korda kiiremini kui käsitsi palleteerimisjaam, teguriks, mida materjalikäitluse võrdlustestides nimetatakse sageli kuni kümnekordseks. Spetsiaalsed neljateljelised masinad, näiteks QJRB liin, on ehitatud korduvate kastide minutis tsüklikiiruste tagamiseks ühe- või kahe SKU-ga liinidel.
- Vähendatud vigastuste oht. Korduv tõstmine ja virnastamine on laonduses ja tootmises hästi dokumenteeritud käsitsi teisaldamisega seotud vigastuste allikas; liikumise automatiseerimine eemaldab operaatoritelt selle korduva koormuse.
- Madalamad pikaajalised tegevuskulud. Kui element on kasutusele võetud, on kaubaaluse piirkulu suures osas energia ja hooldus, mis kipub olema seadme eluea jooksul soodsam võrreldes püsiva käsitsitöö kuluga. Täielik kulude jaotus koormuse segmentide kaupa, sealhulgas kapitalikulude komponendid ja tasuvusaeg, on eraldi käsitletud meie ... Palleteerimisroboti kulude ja investeeringutasuvuse juhend.
- Vähem toote- ja kaubaaluste kahjustusi. Programmeeritud paigutuse täpsus vähendab kastide purunemise, joondamise ja kaubaaluste üleulatuvuse probleeme, mis kaasnevad käsitsi virnastamisel ajalise surve all.
- Lihtne ümberprogrammeerimine. Eelkõige kuueteljelised ja kobot-palletiseerijad saavad virnastamismustreid vahetada tarkvara abil, mitte mehaanilise ümberkonfigureerimise abil, lühendades üleminekuaega segatooteliinidel.
- Mitme toote kohanemisvõime. Üks robotrakk suudab oma nimikoormuse piires sageli palleteerida mitut suurust ja kaalu, samas kui kihtpalletiseerija on tavaliselt häälestatud ühele mustriperekonnale.
- Skaalautuvus. Kasvavale liinile saab lisada täiendavaid palleteerimisrakke ilma kogu liini lõpu paigutust ümber kujundamata, mis on oluline tootjatele, kes suurendavad toodangut etappide kaupa.
Mida arvestada kaubaaluste roboti valimisel
Palleteerimisroboti valimine ei seisne niivõrd kiireima masina leidmises spetsifikatsioonilehelt, kuivõrd masina sobitamises liini tegelike töötingimustega.
Töökindlus ja töötsükkel. Palleteerimisrakud töötavad sageli peaaegu pidevalt mitme vahetuse jooksul. Aeg-ajalt töötavateks rakendusteks mõeldud robot ei pea vastu samamoodi nagu robot, mis on projekteeritud pidevaks, suure tsükliga tööks mitmeaastase kasutusea jooksul. Praktikas peaksid töötsüklit hindavad ostjad küsima tootja hinnangulist keskmist riketevahelist aega ja töötsükli klassi konkreetse mudeli jaoks, mitte ainult üldise tootesarja brošüüri andmeid, kuna spetsiaalsed palleteerimiskehad ja üldotstarbelised kuueteljelised käed ei ole alati hinnatud sama pideva töö standardi järgi.
Kohanduvus muutuva tootmisega. Roboti kogu kasutusea jooksul käitatakse harva täpselt sama tootesuhet. Kuueteljeline või kobotiga paletiseerija, mida saab tarkvaras uue kasti suuruse jaoks ümber programmeerida, ilma et oleks vaja mehaanilist ümberseadistamist, kaitseb investeeringut tootesarjade arenedes.
Mitmeotstarbeline võimekus. Mõned rajatised soovivad robotit, mis suudab ühe tootmistsükli ajal kaubaalustele palleteerida ja teise tootmistsükli ajal teistsuguse materjalikäitlusülesandega toime tulla, näiteks kastide pakkimise või kaubaalustelt mahavõtmisega. See paindlikkus kitsendab valiku kuueteljeliste kätega, millel on sobiv ulatus ja kandevõime varu.
Tehniline tugi ja reageerimine kohapeal. Seiskunud palletiseerimisüksus peatab liini lõpu, seega on reageerimisaeg sama oluline kui tööaja spetsifikatsioonid. Ostjad peaksid kontrollima, kas tarnija pakub oma piirkonnas kohapealset kasutuselevõttu ja välitööde inseneriteenuseid, mitte ainult kaugtuge, kuna töötava liini lõpus olev palletiseerija ei saa päevi oodata varuosa või kaugdiagnostika tarnimist.
Kaubaaluste ja koorma kvaliteet. Ebaühtlane kaubaaluste kvaliteet, moondunud lauad, segamõõtmed ja kahjustatud servad on automatiseeritud kaubaaluste liinide virnastamisvigade üks sagedamini viidatud põhjuseid. Kaubaaluste tolerantsi määramine roboti kõrval on rakendustehnika standardne samm, mitte järelmõte.
Operaatori koolitus. Isegi hästi spetsiifitseeritud element ei toimi korralikult, kui seda käitavad operaatorid ei suuda mustreid kohandada, rikkeid kõrvaldada või põhihooldust teha ilma iga väiksemagi seisaku korral hooldusinseneri kutsumata.
Ohutus ja vastavus eeskirjadele. Palleteerimisrakud kuuluvad samasse ISO 10218 raamistikku, mis reguleerib üldiselt tööstus- ja koostööroboteid. Standardi ISO 13849-1 kohaselt on palleteerimisraku juhtimissüsteemi ohutusega seotud osad tavaliselt määratletud 3. kategooria või D-taseme arhitektuuri järgi, mis tähendab, et üksik rike iseenesest ei too kaasa ohutusfunktsiooni kadu. Ostjad peaksid kinnitama, et roboti tarnija esitab CE, SGS või TUV kolmanda osapoole sertifikaadi ja ohutusdokumentatsiooni, mis on koostatud integraatori tasemel lahtri valideerimiseks, ning autotööstuse tootmisliini lõpu tööde puhul IATF16949 protsessi sertifitseerimise tootmisliinil.
Eelarve ja saadavus. Kasuliku koormuse klass, läbilaskevõime nõue ja ümberprogrammeerimise paindlikkus mõjutavad kõik hinda ning teostusaeg varieerub tootja ja piirkonna lõikes. Täieliku jaotuse selle kohta, mis mõjutab kaubaaluste robotite hinnakujundust koormussegmendi järgi ja kuidas tasuvusajad robotitüüpide lõikes erinevad, leiate meie spetsiaalsest... Palleteerimisroboti kulude ja investeeringutasuvuse juhendSee artikkel käsitleb valikut, mitte hinda.
Palletiseeriva roboti maksumus ja investeeringutasuvus lühidalt
Palletimisroboti hinnakujundus sõltub koormuse klassist, roboti otsa tööriistade keerukusest, kaitsekatetest ja integreerimise ulatusest, mitte ainult roboti korpusest. Põhimõtteliselt on robot ise tavaliselt vaid murdosa paigaldatud kambri kogumaksumusest, kui lisada tööriistad, transport, kaitsekate ja kasutuselevõtt. Automatiseeritud palletimisrakkude tasuvusajad varieeruvad vahetuste struktuuri ja eelnevate tööjõukulude lõikes ning neid tuleks modelleerida rajatise enda läbilaskevõime ja töötajate arvu, mitte ühe tööstusharu näitaja alusel. Täieliku hinnajaotuse koormuse segmendi ja tasuvusaja näite saamiseks vaadake meie... Palletiseeriva roboti maksumuse ja investeeringutasuvuse juhend 2026. aastaks.
Korduma kippuvad küsimused
Kui palju maksab palletiseeriv robot?
Palletimisroboti hind sõltub koormusklassist, roboti otsa tööriistadest, kaitsepiiretest ja integreerimise ulatusest, seega on roboti korpus tavaliselt vaid osa paigalduskuludest. Täieliku hinnajaotuse koormussegmendi ja tasuvusaja modelleerimise kohta vaadake meie Palleteerimisroboti kulude ja investeeringutasuvuse juhend.
Millist kasulikku koormust vajab palleteerimisrobot?
See sõltub kasti või koti kaalust ja sellest, kas robot käitleb üksikuid esemeid või terveid kihte. Spetsiaalne neljateljeline QJRB liin hõlmab nelja kandevõime klassi, umbes 15 kg, 30 kg, 180 kg ja 800 kg, samas kui kuueteljelised ja koostööl põhinevad palletiseerijad katavad kergemaid kuni keskmise suurusega kandevõimeid, olenevalt valitud käest. Suuruse määramise lähtepunktiks on kandevõime sobitamine tsükli raskeima kasti või kihiga, jättes varu ka käe otsas oleva tööriista enda kaalu jaoks.
Mis vahe on robotpaletteerijal ja tavapärasel kihtpaletteerijal?
Tavapärane kiht- või rida-realt palletiseerija on mehaaniline, sageli portaalpõhine süsteem, mis on häälestatud ühele virnastamismustrile ja mis on loodud väga suure püsimahu jaoks ühe või kitsa SKU-vahemiku ulatuses. Robotpaletteeriseerija, olgu see siis kuueteljeline, koostööl põhinev või spetsiaalse neljateljeline, kasutab programmeeritavat kätt, mis saab tarkvara abil mustreid, karpide suurusi ja suundi vahetada, loobudes tippläbilaskvusest paindlikkuse nimel sega-SKU-de tootmisel.
Kas kaubaaluste pakkimiseks on parem 4-teljeline või 6-teljeline robot?
Spetsiaalsed neljateljelised robotid, näiteks QJRB seeria, on spetsiaalselt loodud virnastamis-ja-paigutusliikumiseks ning tavaliselt töötavad nad kiiremini ja suudavad ühe või kahe SKU-ga suuremahulistel liinidel antud jalajälje juures käsitseda raskemaid koormaid. Kuueteljelised käed lisavad randmeliigendit, mis aitab, kui kastide suurus, kaal või orientatsioon sama tsükli jooksul erineb või kui rakk peab tegelema muu ülesandega peale palleteerimise. Kumbki variant pole kategooriliselt parem; õige valik sõltub sellest, kui palju SKU-sid liin kasutab ja kui sageli muster muutub.
Kas koostöörobot saab ilma turvapiirdeta kaubaaluseid pakendada?
ISO 10218 seeria kohaselt saab koostööl põhinev palleteerimisrakendus töötada ilma täiskõrguse kaitseta alles pärast seda, kui rakendustasandi riskihindamine kinnitab, et konkreetne roboti, tööriista, detaili ja ülesande kombinatsioon vastab võimsuse ja jõu piiramise või muu tunnustatud koostöömeetodi nõuetele. See kindlaksmääramine tehakse lahtri haaval; roboti koostööroboti klassifikatsioon üksi ei välista dokumenteeritud riskihindamise vajadust.
Kuhu edasi minna
Laiema konteksti saamiseks selle kohta, kuidas kaubaaluste pakkimine automatiseeritud materjalikäitlusse sobib, vaadake meie Roboti abil materjali käitlemise juhend: laadimine, sorteerimine ja teisaldamine. Spetsiaalse 4-teljelise paletteerimisliini ja QJRB kandevõime klasside vahel valimise kohta leiate lisateavet jaotisest 4-teljelise palleteerimisroboti valiku juhendKoormusvahemiku raskemate rakenduste puhul Raske kandevõimega tööstusrobotite ostujuhend (200–800 kg QJAR/EVS seeria) hõlmab suuruse määramist, mis ulatub tavapärasest kaubaaluste pakkimisest kaugemale. Selle otsuse kulude ja tasuvuse kohta vaata Palletiseeriva roboti maksumuse ja investeeringutasuvuse juhend 2026. aastaks.
EVST robotplatvorm hõlmab kogu kandevõime spektrit, alates koostööl põhinevatest ja SCARA-klassi masinatest kuni spetsiaalse neljateljelise QJRB palleteerimisliini ja raskemate kuueteljeliste QJAR-harudeni, millel on CE, SGS ja TUV kolmanda osapoole sertifikaadid ning välitööde võrgustik enam kui 100 riigis. Ettevõte on seitsme tegutsemisaasta jooksul teostanud üle 600 automatiseerimisprojekti ning omab Hiina Riikliku Intellektuaalomandi Administratsiooni (HIA) väljastatud patenti, mis hõlmab tema automatiseeritud projektide sobitamise süsteemi – volitust, mis toetab palleteerimiselementide tarnete taga olevat inseneri- ja integratsioonidokumentatsiooni. Kandevõime soovituse või tootmisliini lõpu integratsiooni hinnapakkumise saamiseks saab meeskonnaga ühendust võtta... kontaktide lehel.
Autori kohta: EVST insenerimeeskond kirjutab tööstusrobootikast ja automatiseeritud materjalikäitlusest inseneridele ja tegevjuhtidele, kes hindavad tootmisliini lõpu automatiseerimist. EVST (EVS TECH CO., LTD), mis asutati Chengdus 2018. aastal, on teostanud üle 600 automatiseerimisprojekti ja tarninud tooteid enam kui 100 riiki. Ettevõttel on IATF16949 autotööstuse standardi sertifikaat ja CE / SGS / TUV kolmanda osapoole sertifikaadid koostöörobotite, QJAR tööstusrobotite, SCARA ja delta tooteperede puhul.
Viimati uuendatud: juuli 15, 2026