
Sa jõllitad 250,000 XNUMX dollarit maksevat mobiilrobotit, mis peaks sinu tehasepõrandat revolutsiooniliselt muutma. Aga just praegu? See lihtsalt istub seal, täiesti lahti ühendatud kõigest muust sinu rajatises.
See on täpselt hetk, mil enamik tootmisintegratsiooni projekte viltu läheb. Teie olemasolevad süsteemid ei ole ehitatud nende autonoomsete mobiilrobotitega (AMR) suhtlemiseks ja nüüd seisate silmitsi millegagi, mis tundub võimatuna.
Selles juhendis selgitame täpselt, kuidas integreerida autonoomseid mobiilroboteid teie olemasolevate tootmissüsteemidega ilma kõike tükkideks rebimata ja otsast alustamata. Saate praktilisi samme, mis toimivad olenemata sellest, kas tegemist on 90ndatest pärit vananenud seadmete või enamasti moodsa süsteemiga.
Eduka AMR-integratsiooni ja kalli lao kaunistamise vahe taandub viiele olulisele otsusele. Esimene võib teid üllatada…
AMR-ide rolli mõistmine tänapäevases tootmises
Autonoomsete mobiilrobotite peamised eelised tootmiskeskkondades
AMR-id muudavad tootmises mängureegleid ja see on mõistetav. Need nutikad masinad pole lihtsalt lahe tehnoloogia – nad pakuvad tõsist väärtust seal, kus see on kõige olulisem.
Esiteks kärbivad need tööjõukulusid ja suurendavad samal ajal tootlikkust. Teie töötajad ei raiska aega kärude lükkamisele, vaid keskenduvad oskustööle, mis tegelikult nõuab inimlikku lähenemist.
Ohutuse parandamine on samuti oluline. Automaatsed mobiilsed veokid (AGV-d) tegelevad ohtlike ja korduvate transporditöödega, nii et teie meeskond väldib vigastusi ja pingeid. Nad liiguvad rahvarohketel korrustel õnnetusteta – millega traditsioonilised AGV-d lihtsalt ei suuda võistelda.
Paindlikkus on see, kus AMR-id tõeliselt säravad. Erinevalt fikseeritud konveiersüsteemidest kohanduvad need robotid lennult. Kas peate oma tootmisliini ümber konfigureerima? Pole probleemi. AMR-id kohandavad oma marsruute ilma kulukate seisakute või ümberjuhtmestamiseta.
Ka andmekogum on tohutu. Kaasaegsed automaatsed moonutused (AMR) koguvad operatiivseid teadmisi, mis aitavad teil märgata kitsaskohti ja pidevalt töövooge optimeerida.
AMR-ide võrdlus traditsiooniliste automatiseerimislahendustega
| tunnusjoon | AMR-id | Traditsioonilised AGV-d/konveierid |
|---|---|---|
| NAVIGATSIOON | Dünaamiline kaardistamine, takistuste vältimine | Fikseeritud teed, magnetribad/-juhtmed |
| Seadistamise aeg | Tunnid/päevad | Nädalad/kuud |
| Kohanemisvõime | Marsruudi muudatused nõudmisel | Nõuab füüsilist ümberkonfigureerimist |
| Intelligentsus | Autonoomne otsustamine | Ainult eelprogrammeeritud rajad |
| Skaalautuvus | Lisage ühikuid vastavalt vajadusele | Suured infrastruktuuri muutused |
Reaalse maailma edulood ja investeeringutasuvuse näited
Suur autotootja võttis kasutusele 15 AMR-i ja vähendas materjalide transpordikulusid kõigest 40 kuuga 8%.
Elektroonikaseadmete montaažitehas integreeris automaatsed mobiilrobotid (AMR) oma olemasoleva ERP-süsteemiga ja nägi läbilaskevõime 28% kasvu ning pooleliolevate toodangute ladustamiseks kulus 30% vähem põrandapinda.
Enamik ettevõtteid näeb täielikku investeeringutasuvust 12–18 kuu jooksul, mis on oluliselt kiiremini kui traditsiooniliste automatiseerimislahenduste puhul, mille tasuvus võib võtta 3–5 aastat.
Üks jaotuskeskus vähendas komplekteerimise aega 62% võrra, kui nad sidusid automaatsed mobiilsed riiulid (AMR) oma vananenud laohaldussüsteemiga – ilma olemasolevat riiuliinfrastruktuuri muutmata.
Teie tootmissüsteemi valmisoleku hindamine
Põhjaliku töövoo analüüsi läbiviimine
Autonoomsete mobiilrobotite (AMR) tehase seadistusega sujuvaks toimimiseks on vaja täpselt teada, kuidas teie toimingud toimivad. Kaardistage iga töövoog – alates tooraine saabumisest kuni valmistoodete väljaviimiseni.
Vaadake tähelepanelikult:
-
Materjalikäitluse teed ja kitsaskohad
-
Töötajate liikumismustrid
-
Praegused seadmete kasutusmäärad
-
Põhiprotsesside tsükliajad
-
Tootmise hooajalised kõikumised
Ära toetu ainult oma dokumenteeritud protsessidele. Paberil olev harva vastab tegelikkusele. Kõndi ringi, vestle operaatoritega ja jälgi tegelikke töövooge. Nii märkad ebatõhusust, mis aruannetes ei kajastu.
Integratsiooni valupunktide ja võimaluste tuvastamine
Tõepomm: mitte iga protsess ei vaja roboteid. Mõned teie tegevuse osad saavad AMR-idest tohutult kasu, samas kui teised võivad hoopis halveneda.
Valupunktid, mis karjuvad AMR-integratsiooni järele:
-
Korduvad transpordiülesanded neelavad töötunde
-
Tihedalt liiklusega alad, mis põhjustavad ummikuid
-
Protsessid, mille etappide vahelised ooteajad on järjepidevad
-
Ohtlike materjalide ohutuskriitiline liikumine
Võimaluste valdkonnad hõlmavad sageli järgmist:
-
Materjalide transport tööjaamade vahel
-
Lao komplekteerimine ja komplekteerimistööd
-
Täpne tarne tootmisliinidele
-
Lõpp-tootmispakendite tugi
Olemasoleva infrastruktuuri ühilduvuse hindamine
Sinu hoone ise võib sinu AMR-unistustele vastu hakata. Kontrolli neid füüsilisi elemente:
-
Põrandapinnad: Praod, üleminekud ja nõlvad võivad robotid komistama panna
-
WiFi leviala: Surnud tsoonid jätavad teie AMR-id hätta
-
Uksed ja vahekäigud: Liiga kitsas? Su robotid ei saa mööda
-
Lifti integreerimine: Mitmekorruselise tegevuse jaoks on vaja spetsiaalseid protokolle
-
Laadimisjaamade asukohad: Energia kättesaadavus määrab paigutuse
Tehniliste nõuete ja spetsifikatsioonide kindlaksmääramine
Enne AMR-ide ostmist koostage nimekiri asjadest, mis on hädavajalikud:
-
Kandevõime nõuded
-
Laadimiste vaheline tööaeg
-
Navigeerimistehnoloogia eelistused (QR-koodid, looduslikud objektid, magnetlint)
-
Ohutussertifikaadi nõuded
-
Integreerimisvõimalused teie MES- või ERP-süsteemidega
-
Masinate interaktsiooniks vajalikud sideprotokollid
Mõtle ka oma tulevastele vajadustele. Sinu rakendatav AMR-süsteem peaks skaleeruma vastavalt sinu prognoositavale kasvule järgmise 3-5 aasta jooksul.
AMR-i integreerimisstrateegia planeerimine
AMR-i integreerimisstrateegia planeerimine
A. Selgete automatiseerimise eesmärkide ja tulemusnäitajate seadmine
Enne AMR-i juurutamise alustamist peate täpselt teadma, mida te parandada soovite. Kas teie eesmärk on vähendada materjalide transpordiaega? Vähendada tööjõukulusid? Parandada ohutust?
Valige konkreetsed, mõõdetavad eesmärgid, näiteks:
-
Vähendage tööjaamade vahelist reisiaega 30% võrra
-
Vähendage käsitsi transpordiks kuluvat tööjõudu 25% võrra
-
Vähendage tootekahjustuste määra 15% võrra
-
Paranda õigeaegset kohaletoimetamist 20% võrra
Need pole lihtsalt uhked numbrid juhtkonna muljet avaldamiseks. Need on teie tegevuskava. Kui teie automaatsed moonutused (AMR) pärast rakendamist neid eesmärke ei saavuta, teate, et midagi on valesti.
B. Õigete AMR-mudelite valimine vastavalt teie konkreetsetele vajadustele
Kõik autonoomsed mobiilrobotid ei ole võrdsed. Tehasepõrand ei ole universaalne keskkond.
Valides arvestage järgmiste teguritega:
-
Kandevõime nõuded (50 kg vs 1500 kg on tohutu erinevus)
-
Navigeerimisvajadused (avatud ruumid või kitsad vahekäigud?)
-
Kiirusenõuded (kui kiiresti peavad materjalid liikuma?)
-
Aku tööiga (24/7 töö või aeg-ajalt kasutamine?)
-
Integreerimisvõimalused teie WMS- või MES-süsteemidega
Suhtle mitme müüjaga. Küsi demoversioone. Enne robotite kasutuselevõttu katseta neid pärismaailmas oma keskkonnas.
C. Etapidise rakendamise tegevuskava koostamine
Keegi ei rakenda AMR-tehnoloogiaid kõikjal üleöö. Targad tootjad alustavad väikeselt ja laienevad.
Tüüpiline etapiviisiline lähenemine näeb välja selline:
-
PilootfaasÜksikrakendus, piiratud ala, 1-2 robotit
-
Sihipärane laienemineLisa 3-5 robotit, kata peamised tootmispiirkonnad
-
Täielik rakendamine: Kogu tehase hõlmav juurutamine koos täieliku töövoo integratsiooniga
Igal etapil peaksid olema selged verstapostid ja hindamisperioodid. Ärge kiirustage järgmise etapi juurde enne, kui olete praeguse etapi kõik viperused lahendanud.
D. Omandi kogukulude eelarvestamine
AMR-ide hinnasildid on alles algus. Teie eelarve peab arvestama järgmisega:
-
Roboti esialgsed ostu-/liisingukulud
-
Taristu muudatused (laadimisjaamad, WiFi täiustused)
-
Tarkvara integreerimise kulud
-
Operaatorite ja hoolduspersonali koolitus
-
Pidevad hooldus- ja tugilepingud
-
Võimalikud tootmiskatkestused juurutamise ajal
Realistliku pildi saamiseks arvuta investeeringutasuvust (ROI) 3–5 aasta jooksul. Esialgsed kulud võivad küll higistama ajada, kuid pikaajaline kokkuhoid õigustab investeeringut sageli.
Füüsilise keskkonna ettevalmistamine
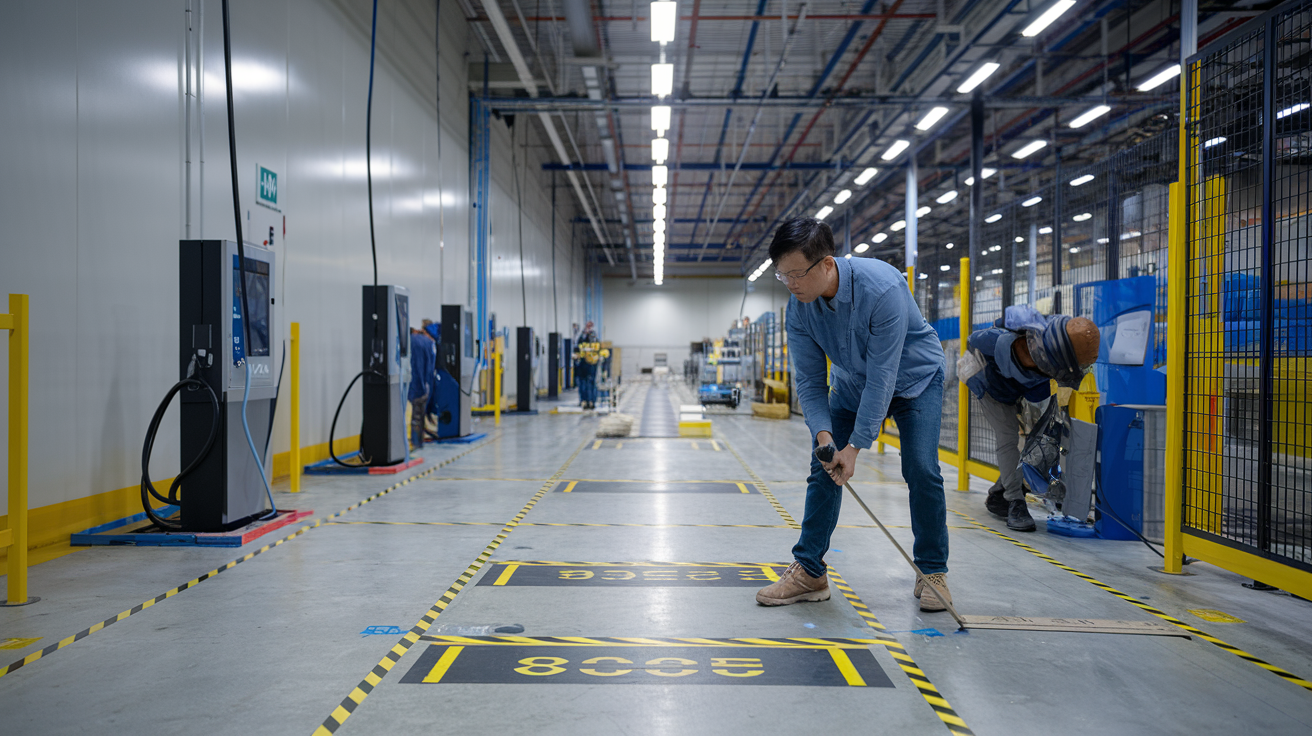
AMR-liikluse jaoks rajatise paigutuse optimeerimine
Kujutage ette – olete investeerinud uhketesse autonoomsetesse mobiilrobotitesse (AMR), aga teie tehasepõrand näeb välja nagu takistusrada. See ei toimi.
Alusta oma praeguste töövoogude kaardistamisest. Kuhu inimesed liiguvad? Kuhu materjalid liiguvad? Sinu AMR-id vajavad selgeid ja järjepidevaid teid ilma pidevalt juhuslikest takistustest mööda navigeerimata.
Eemaldage ebavajalikud seadmed ja looge vähemalt 4–5 meetri laiused spetsiaalsed AMR-rajad. Märgistage need rajad selgelt põrandalindi või värviga – nii inimesed kui ka robotid peavad teadma, kus robotiteed asuvad.
Mõtle ka pudelikaeltele. Need kitsad käigud tööjaamade vahel? Need on AMR-i liiklusummikud, mis ootavad tekkimist. Laienda neid või suuna oma robotite teed täielikult ümber.
Laadimisjaamade asukohtade ja võimsusnõuete kindlaksmääramine
Sinu AMR-id on sama head kui nende aku tööiga. Paiguta laadimisjaamad strateegiliselt:
-
Tiheda liiklusega alade lähedal, kust robotid sageli mööduvad
-
Eemal tootmise kitsaskohtadest või ülekoormatud piirkondadest
-
Toiteallikate lähedal (tundub ilmselge, aga sageli tähelepanuta jäetakse)
-
Ühtlaselt jaotatud kogu teie asutuses
Enamik AMR-roboteid vajab standardseid 110 V pistikupesasid, kuid kontrollige oma konkreetset mudelit. Teil on vaja umbes ühte laadimisjaama iga 2-3 roboti kohta oma masinapargis. Ja arvestage alati kasvuga – lisage 20% rohkem laadimisvõimsust, kui teil praegu vaja on.
Vajalike ohutusmeetmete ja protokollide rakendamine
AMR-ide puhul pole ohutus valikuline. Siin on see, mida vajate:
-
Hädaseiskamisnupud, mis on paigutatud üle kogu teie rajatise
-
Visuaalsed ja helisignaalid AMR-ide liikumise ajal
-
Selged märgistused robotite liiklusaladel
-
Vajadusel määratud robotivabad tsoonid
Koolitage oma töötajaid põhjalikult AMR-i interaktsiooniprotokollide osas. Nad peaksid mõistma robotite käitumismustreid, prioriteetsuse reegleid ristmikel ja seda, mida teha roboti rikke korral.
Regulaarsed ohutusauditid on üliolulised – kontrollige, kas andurid töötavad korralikult ja takistuste tuvastamine toimib ootuspäraselt.
Tehniliste integratsiooniprobleemide lahendamine
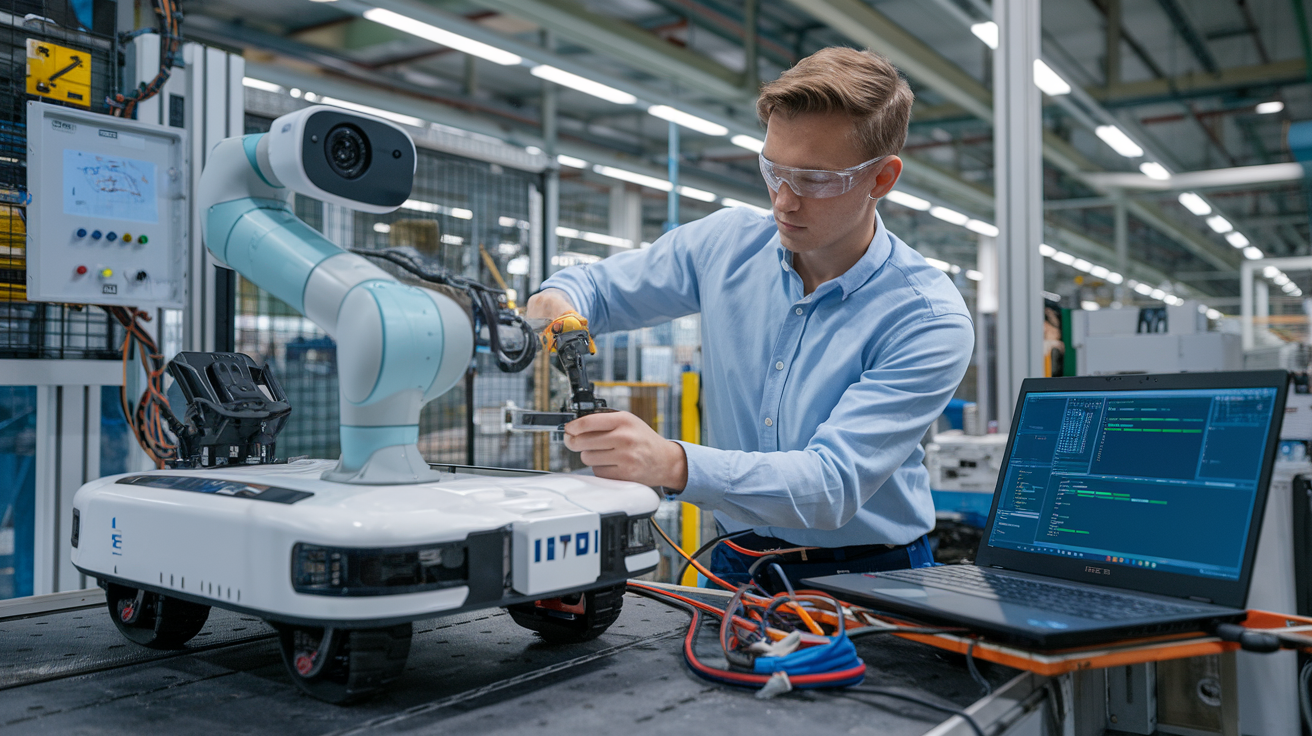
A. AMR-ide ühendamine olemasolevate MES- ja ERP-süsteemidega
Autonoomsete mobiilrobotite tehasesse toomise kõige keerulisem osa? Kuidas panna need oma tootmisjuhtimissüsteemide (MES) ja ettevõtte ressursiplaneerimise (ERP) tarkvaraga hästi kokku sobima. Need süsteemid ei ole just roboteid silmas pidades loodud.
Alustage iga andmevahetuspunkti kaardistamisest. Teie AMR-id peavad teadma, mida toota, kuhu minna ja millal seda teha – kõik see tuleb teie MES-ist. Samal ajal vajab teie ERP täpseid varude värskendusi, kuna robotid liigutavad materjale ringi.
Enamik tänapäevaseid AMR-roboteid on varustatud integratsioonitööriistadega, kuid need on harva plug-and-play tüüpi. Tõenäoliselt vajate kohandatud ühendusi, mis tõlgivad teie pärandsüsteemide ja roboti sideprotokollide vahel. Mõned tootjad on saavutanud edu, kasutades spetsiaalselt tööstusautomaatika integreerimiseks loodud vahetarkvara platvorme.
B. Usaldusväärse võrguinfrastruktuuri ja ühenduvuse loomine
Teie autonoomsed mobiilrobotid on sama head kui teie võrk. Ühenduse katkemine võib tähendada roboti seiskumist või, mis veelgi hullem, ohutusprobleemi.
WiFi levialad? See pole valik. Teil on vaja järgmist:
-
Tööstusklassi pääsupunktid kattuva levialaga
-
Roboti liikluse jaoks eraldatud VLAN
-
QoS-i sätted, mis seavad roboti juhtimis- ja juhtimisandmete prioriteediks
-
Varustatud võrguteed kõikjal, kus võimalik
Ribalaiuse nõuded võivad teid šokeerida. Iga robot edastab pidevalt telemeetriat, võtab vastu käske ja laadib sageli üles visuaalseid andmeid. Kümne AMR-roboti park võib halvasti kavandatud võrgu kergesti üle koormata.
C. API-de ja vahetarkvara lahenduste arendamine
Vähesed tootmiskeskkonnad saavad oma olemasolevaid süsteeme otse AMR-idega ühendada ilma mingi vahetarkvarata. Teie valikud:
-
Kasutage müüja pakutavaid API-sid (kui need on olemas)
-
Arenda kohandatud vahetarkvara, mis toimib tõlkijana
-
Rakendage tööstuslikuks integratsiooniks loodud IoT platvorm
Vahevara lähenemisviis on sageli edukas, kuna see loob puhvri teie kriitiliste süsteemide ja robotite vahele. See tähendab, et saate mõlemat otsa uuendada ilma kogu ahelat katkestamata.
Teie vahevara peaks hakkama saama järgmisega:
-
Protokolli tõlge
-
Sõnumite järjekorda panemine, kui süsteemid on ajutiselt võrguühenduseta
-
Andmete teisendamine vormingute vahel
-
Lihtsate robotiülesannete jaoks mõeldud otsustusmarsruutimine
D. Küberturvalisuse nõuetele vastavuse ja andmekaitse tagamine
Robotid lisavad teie tootmiskeskkonda uusi rünnakupindu. Iga AMR on sisuliselt mobiilne arvuti füüsiliste võimalustega – turvaline õudusunenägu, kui seda korralikult ei lukustata.
Rakendatavad põhilised turvameetmed:
-
Krüpteeritud side kogu robotiliikluse jaoks
-
Regulaarsed püsivara uuendused ja plaastrite haldamine
-
Võrgu segmenteerimine robotioperatsioonide isoleerimiseks
-
Tugev autentimine robotihaldusliideste jaoks
-
Sissetungimise tuvastamise süsteemid, mis mõistavad robotite tavapäraseid käitumismustreid
Ärge unustage regulatiivset vastavust. Sõltuvalt teie valdkonnast peate võib-olla dokumenteerima, kuidas robotite kogutud andmeid säilitatakse, töödeldakse ja kaitstakse.
E. Integratsioonipunktide testimine enne täielikku juurutamist
Ärge mitte kunagi võtke integreeritud AMR-e kasutusele ilma põhjaliku testimiseta. Looge etapiviisiline testimiskeskkond, mis jäljendab teie tootmiskeskkonna seadistust:
-
Alusta isoleeritud süsteemidega, testides iga integratsioonipunkti
-
Liikumine kontrollitud stsenaariumide suunas piiratud robotioperatsioonidega
-
Simuleerige rikkerežiime (võrguühenduse katkestused, süsteemi krahhid)
-
Koormustestide läbiviimine mitme samaaegselt töötava robotiga
-
Käivitage pikemaajalisi teste, et tuvastada vahelduvaid probleeme
Dokumenteerige iga testijuhtum ja selle tulemus. Kui tekib probleeme (ja neid tekib), on see dokumentatsioon tõrkeotsinguks hindamatu väärtusega. Kaaluge spetsialiseerunud integratsioonikonsultantide kaasamist, kes on seda varem teinud – nad on juba teinud vigu, mida teie püüate vältida.
Tööjõu koolitamine AMR-ajastuks
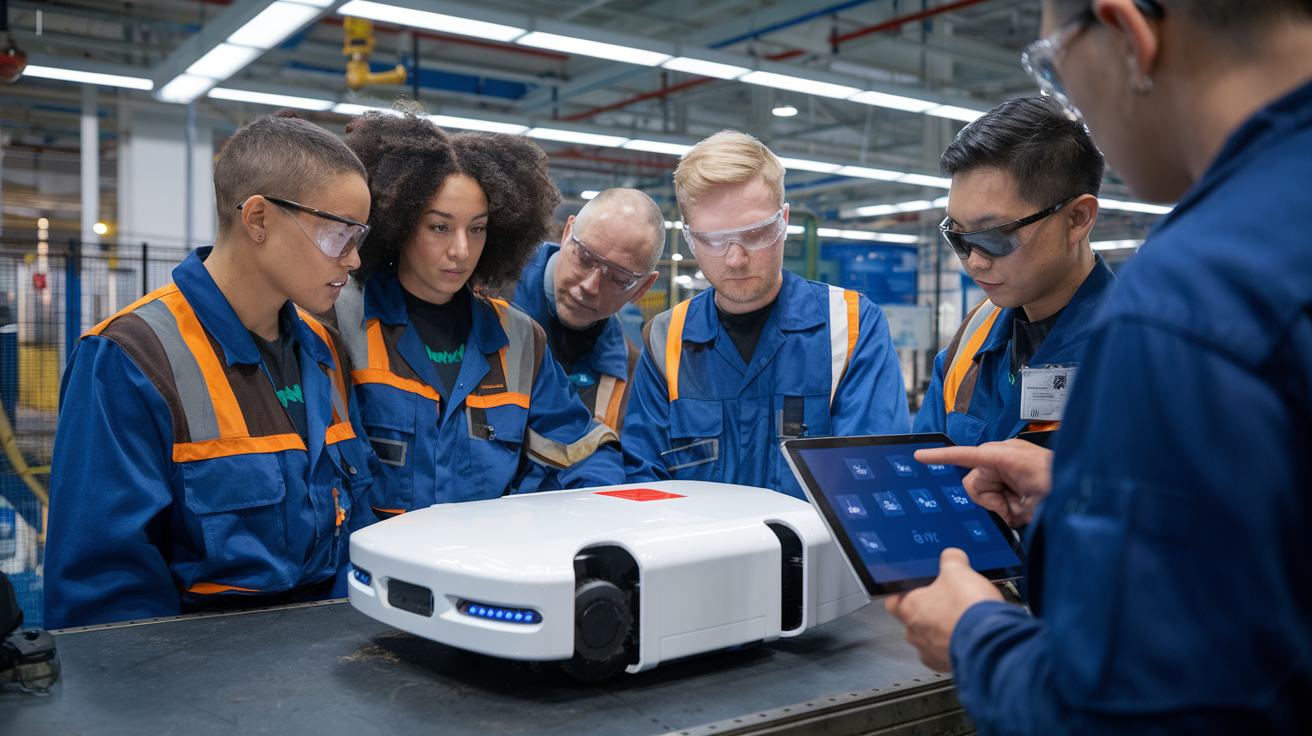
A. Uute oskuste arendamine tegevus- ja hooldusmeeskondadele
Teie meeskond ei tööta lihtsalt järjekordse seadmega – nad teevad koostööd intelligentsete masinatega, mis mõtlevad ja kohanevad. See on hoopis teine asi.
Alustage autonoomsete mobiilrobotite käitamiseks vajalike tehniliste oskuste kindlakstegemisest. Teie hoolduspersonal vajab põhitõdesid, nagu roboti käivitamine/väljalülitamine, ülesannete määramine ja põhiline tõrkeotsing. Ärge unustage andmete tõlgendamise oskusi – AMR-id pakuvad väärtuslikku tegevusalast teavet, mis aitab teie tootlikkust suurendada.
Ristkoolitus on hädavajalik. Kui Sarah laevandusest saab aru, kuidas AMR-navigatsioon töötab, suudab ta kiiresti märgata, kui midagi on valesti, enne kui see probleemiks muutub.
B. Selgete rollide ja vastutusalade loomine
Kes vastutab, kui robot keset ülesannet peatub? Ilma selge vastutuseta jäävad probleemid püsima.
Looge lihtne vastutusmaatriks järgmiste rollidega:
-
AMR-i juhendajad: jälgivad igapäevaseid toiminguid ja roboti ajakava koostamist
-
Tehnilised spetsialistid: Tegelevad diagnostika ja keeruka tõrkeotsinguga
-
Põrandatöötajad: põhiline suhtlus ja esmatasandi probleemidest teatamine
Uuendage oma standardseid tööprotseduure, et need kajastaksid, kes mida teeb AMR-idega töötades. See selgus välistab probleemide ilmnemisel vastuse „see pole minu töö”.
C. Inimese ja roboti koostööle suunatud mõtteviisi edendamine
Suurim takistus? See pole tehniline – see on psühholoogiline. Paljud töötajad kardavad, et robotid asendavad nad.
Nihuta vestlus teemalt „robotid versus inimesed” teemale „robotid toetavad inimesi”. Jaga näiteid sellest, kuidas AMR-id korduvate ülesannetega toime tulevad, et töötajad saaksid keskenduda oskuslikumatele tegevustele.
Tähistage varajasi võite ja kaasake skeptilisi meeskonnaliikmeid rakendusprotsessi. Miski ei suurenda enesekindlust nii nagu tulemuste nägemine ise.
Juurutamine ja optimeerimine
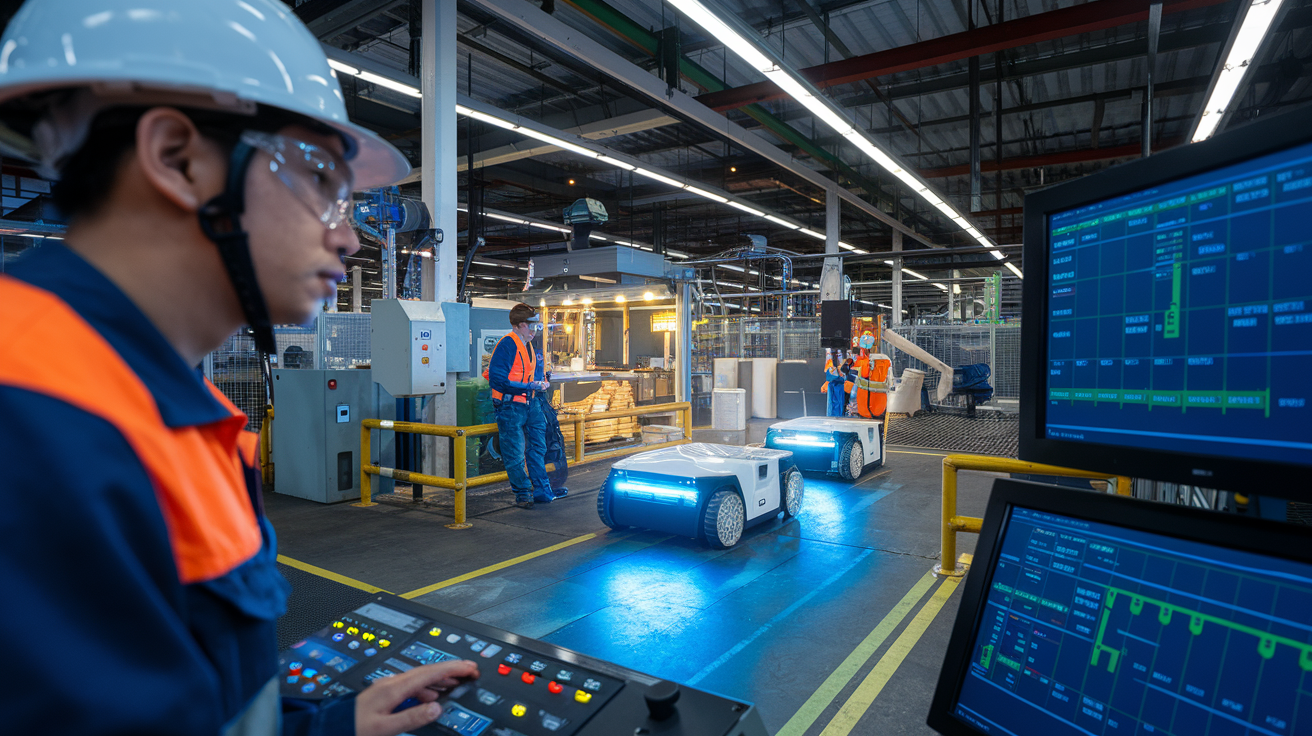
Mõõdetavate tulemustega pilootprogrammi rakendamine
Sinu salarelv on alustada väikeselt. Vali üks tootmisvaldkond, kus autonoomsed mobiilrobotid (AMR-id) saavad kohe mõju avaldada – näiteks materjalide transport või varude haldamine.
Enne alustamist määrake selged mõõdikud:
-
Tsükli aja vähendamine
-
Töötunnid säästetud
-
Veamäära muutused
-
ROI ajakava
Ära jälgi ainult ilmselget. Jälgi ka töötajate aktsepteerimist ja töövoo häireid. Numbrid räägivad vaid poole loost.
Pilootprojektist täieliku rakendamiseni ulatamine
Kas pilootprojekti tulemused on paljulubavad? Suurepärane! Nüüd hingake sügavalt sisse, enne kui kõik mängu panete.
Laiendage etappide kaupa – võib-olla üks osakond või vahetus korraga. See annab teie meeskonnale ruumi kohanemiseks ja hoiab ära süsteemiülesed tõrked. Teie pilootprojekt tõi tõenäoliselt esile mõningaid üllatusi (neid juhtub alati). Enne laiendamist tegelege nende õppetundidega.
Loo detailne juurutamiskalender koos sisseehitatud puhverajaga. Usu mind, sul läheb seda vaja.
Pidev jälgimine ja jõudluse häälestamine
AMR-id ei ole „seadista ja unusta“ tehnoloogia. Tõeline maagia toimub siis, kui neid tegelike jõudlusandmete põhjal peenhäälestada.
Jälgige, kuidas teie robotid suhtlevad:
-
Füüsilise keskkonna muutused
-
Tipptootmise perioodid
-
Uute toodete tutvustused
Koguge operaatoritelt tagasisidet iganädalaselt, mitte kord kvartalis. Nad leiavad ebatõhususi, mida te juhtimisaruannetest ei märkaks.
Hooldusprotokollide ja tugisüsteemide loomine
Seisakuaeg hävitab investeeringutasuvust kiiremini kui miski muu. Loo kaks hooldusrada:
-
Ennetav: Planeerige regulaarseid kontrolle vastavalt tootja soovitustele ja oma konkreetsetele kasutusharjumustele
-
Reageeriv: töötage välja selged eskalatsiooniprotseduurid juhuks, kui midagi valesti läheb (mitte siis, kui)
Treeni mitu meeskonnaliiget robotimeistriteks. Kui sinu ainus AMR-ekspert suure rikke ajal haiguslehele jääb, oled mulle tänulik.
Autonoomsete mobiilrobotite juurutamine tootmissüsteemidesse nõuab hoolikat planeerimist ja teostamist, kuid hüved on märkimisväärsed. Selles juhendis kirjeldatud samme järgides – alates oma rajatise valmisoleku hindamisest kuni juurutamise optimeerimiseni – saate minimeerida häireid ja maksimeerida samal ajal nende tehnoloogiate pakutavaid eeliseid. Pidage meeles, et edukas integratsioon tasakaalustab tehnilised kaalutlused tööjõu ettevalmistamisega, tagades, et teie meeskond on varustatud nende uute robotkolleegidega koos töötamiseks.
AMR-i juurutamisega edasi liikudes säilitage pideva täiustamise mõtteviis. Esialgne juurutamine on alles teie automatiseerimisteekonna algus. Hinnake regulaarselt tulemusnäitajaid, koguge operaatoritelt tagasisidet ja püsige kursis tekkivate AMR-võimalustega. Õige lähenemisviisi korral ei automatiseeri AMR mitte ainult ülesandeid, vaid muudab ka teie tootmistoiminguid, suurendades tõhusust, kvaliteeti ja konkurentsivõimet üha automatiseeritumas tööstusmaastikus.