
Miks automatiseerimisprojektid pärast roboti saabumist ebaõnnestuvad (2026)
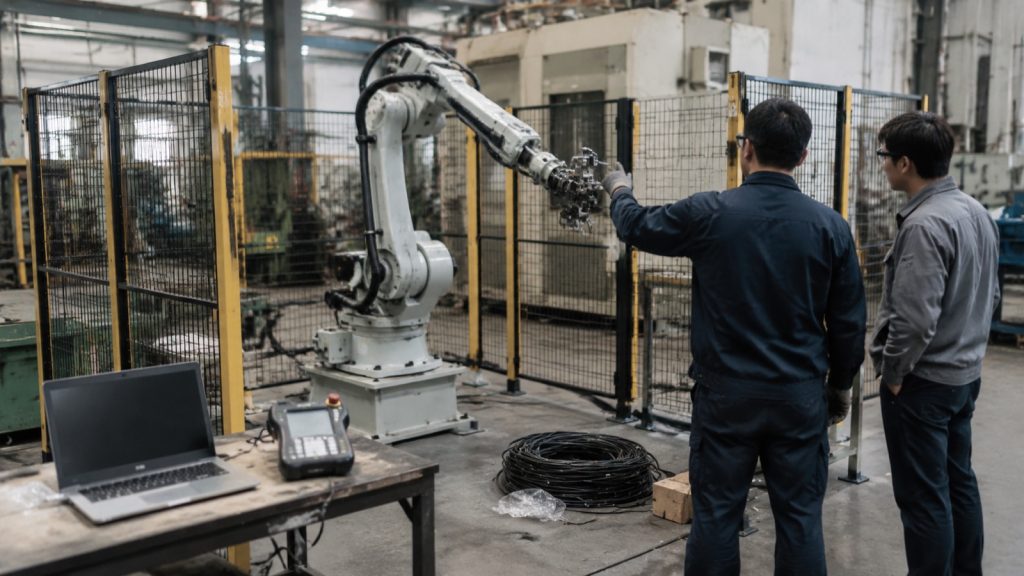
Miks automatiseerimisprojektid pärast riistvara saabumist ebaõnnestuvad: viis tegelikku põhjust, alates EOAT-ist ja tsükliajast kuni varuosadeni, ning küsimused, mida tarnijatelt enne lepingu allkirjastamist küsida.
Mobiilse roboti koordinaatide ümberregistreerimise juhend
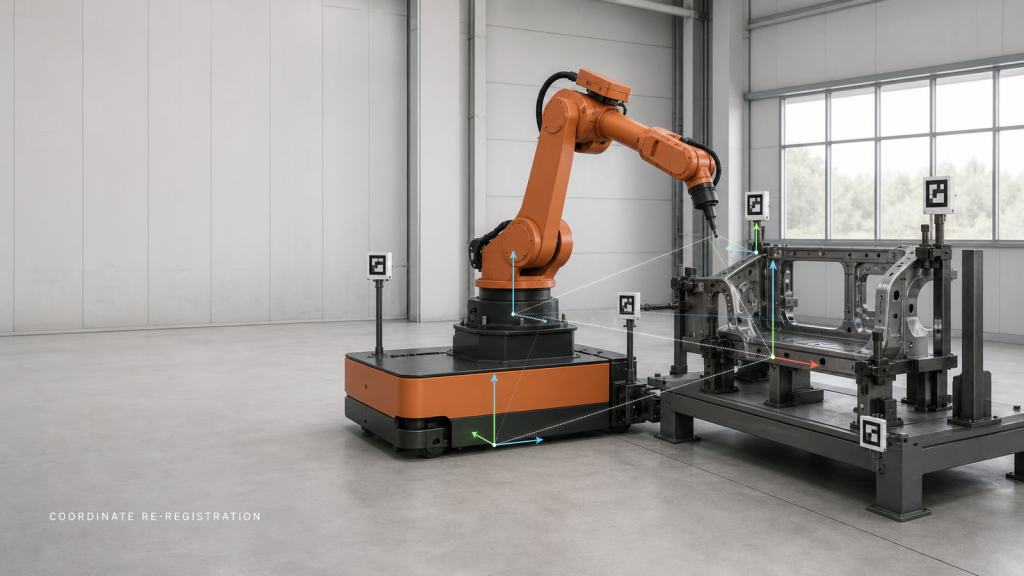
Mobiilroboti koordinaatide ümberregistreerimine ehitab enne töötlemist uuesti üles ja kontrollib platvormi, jaama, tooriku, roboti ja tööriista suhet.
Klaasserva roboti laadimine ja mahalaadimine: haare, tugipunkt, kriimustuste vältimine ja taastamine
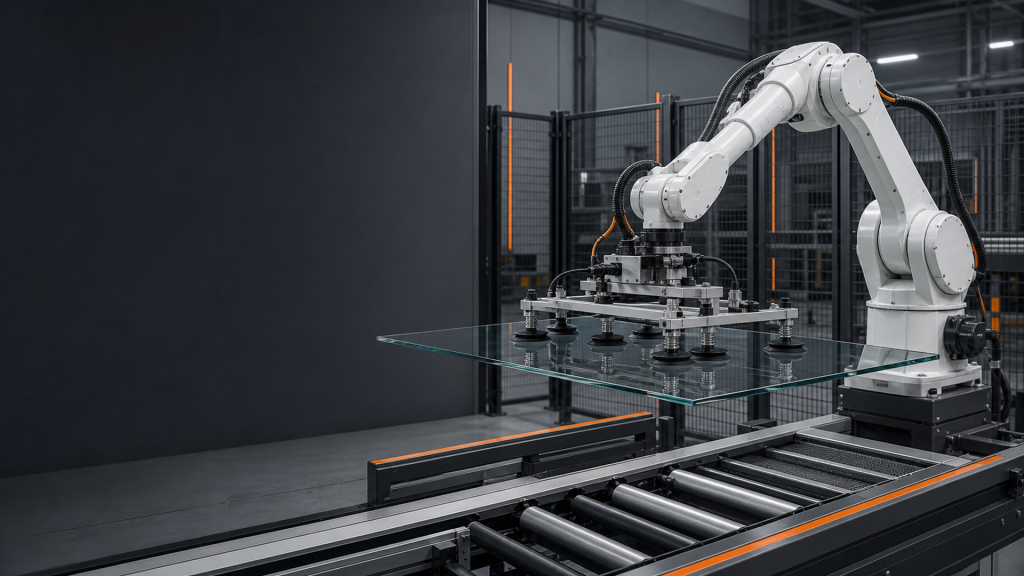
Planeerige klaasiserva roboti laadimist haardepindade ümber, vaakumi kinnitamist, tugipunktide määramist, kriimustuste vältimist, jaamade üleandmist ja taastamistestid.
Kuidas valida SCARA robotit: kasulik koormus, ulatus ja tsükliaeg
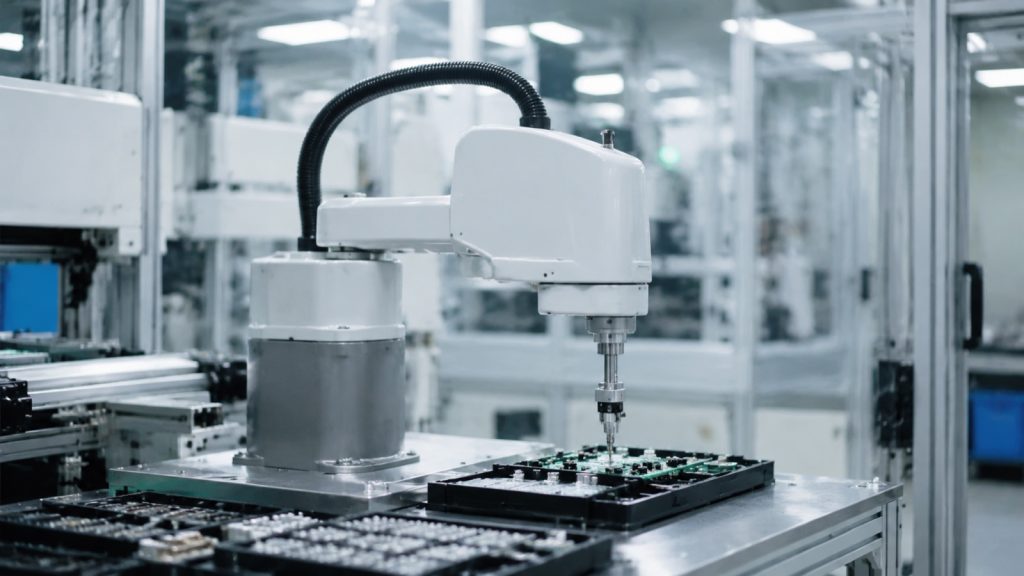
Suuruspõhine juhend SCARA roboti valimiseks aastal 2026: tööriistadega koormus, ulatus vs töökeskkond, tsükliaja võrdlusanalüüs ja puhasruumi/korduvuse klass.
ISO 10218-2:2025 selgitus: robotikambri ohutusjuhend
ISO 10218-2:2025 hõlmab robotisüsteemi ja -raku integreerimise ohutust, mitte robotit ennast. Riskianalüüs, turvaline ruum ja integraatorite valideerimine.
Palletiseeriva roboti maksumus ja investeeringutasuvus 2026. aastal: hinna ja tasuvuse juhend
Kui palju maksab palletiseeriv robotraku ehitus aastal 2026: kapitalikulude jaotus, hinnavahemikud vastavalt koormussegmentidele ning kuidas arvutada investeeringutasuvust ja tasuvusaega.
Roboti liikumistelje mitme jaama ulatus: käik, jaama paigutus ja ohutuspiir
Planeerige roboti liikumistelg, kontrollides kasutatavat käiku, jaama koordinaate, roboti ümbrist, kaablite paigutust, takti lööki, hooldusjuurdepääsu ja ohutuspiiri.
Kahekordse naastuga kruvilukustuselement: etteande, pöördemomendi jälgitavuse ja Poka-Yoke'i ülekontroll
Planeerige kahekordse naastuga kruvilukustusraku, kontrollides etteande, istuvuse, pöördemomendi jälgitavuse, poka-yoke ülekontrolli, takti ja taastumisloogikat.
Visuaalse kontrolli kamber: fotoaken, detaili asend ja uuesti kontrollimise silmus
Planeerige visuaalse kontrolli ruum enne hinnapakkumise esitamist, kontrollides fotoakent, detaili asendit, valgustust, robotile juurdepääsu, marsruuti ja ebatavalist käsitsemist.
Mootori väljapuhke puhastusroboti element: düüsi teekond, äravooluaken ja ohutusisolatsioon
Praktiline EVST juhend mootoripuhastusroboti elementide kohta, mis hõlmab düüside teed, jääkvedeliku juhtimist, äravooluakent, udu isoleerimist ja hinnapakkumiste sisendeid.
Keevituspositsioneeri paindlik ümberlülitus: kinnitusliides, seadistusetapid ja ohutu taastamine
Praktiline EVST juhend keevituspositsioneeri paindliku ümberlülituse kohta, mis hõlmab kinnitusvahendi liidest, seadistamisetappe, koormuskeskust, operaatori juurdepääsu ja ohutut taastamist.
CNC masina hooldusraku: aluse tugipunkti, masina signaalide ja valiku-paigaldustakti joondamine
CNC masina hooldusraku: aluse tugipunkti, masina signaalide ja valiku-paigaldustakti joondamine