
SCARA Vision sorteerimine: koordinaatide kaardistamine ja valikutõendus
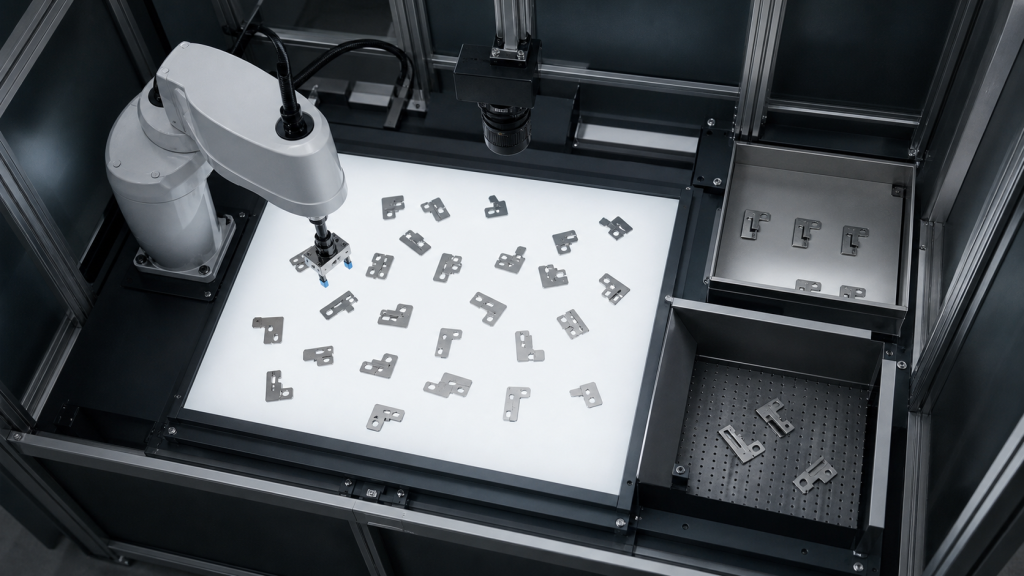
Planeerige SCARA nägemissüsteemide sorteerimist valgustuse, pildi kehtivuse, kaamera ja roboti vahelise kalibreerimise, valikupunktide reeglite, haarde kinnitamise, praagi suunamise ja taastamise põhjal.
Robot-treipingi hooldusblokeeringud: padrun, uks, osa
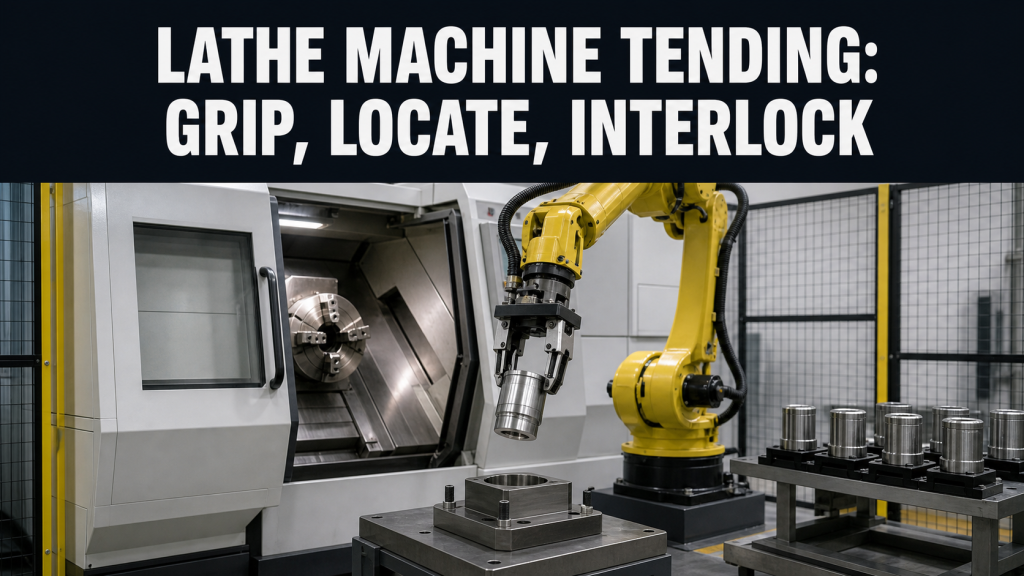
Planeerige robottreipingi hooldusblokeeringuid tooriku ja valmisdetaili tugipunkti, ukse ja padruni oleku, detaili olemasolu, kiibi kontrolli, taastamis- ja vastuvõtusüsteemide ümber.
Mootori korpuse kahejaamaline lihvimine: tasakaalustage element
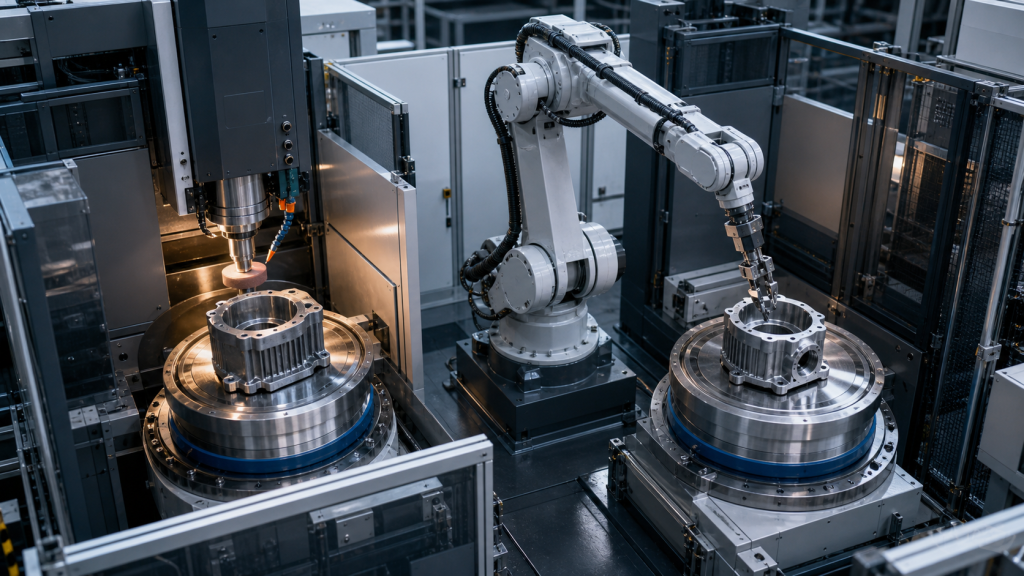
Planeerige mootori korpuse kahejaama lihvimine, võttes arvesse tugipunkti juhtimist, jaama käepigistusi, roboti liikumist, kitsaskohtade ajastamist, taastumist ja vastuvõtutõendeid.
Robotiseeritud torude painutamise ümberlülitus: tugipunktide juhtimise juhend
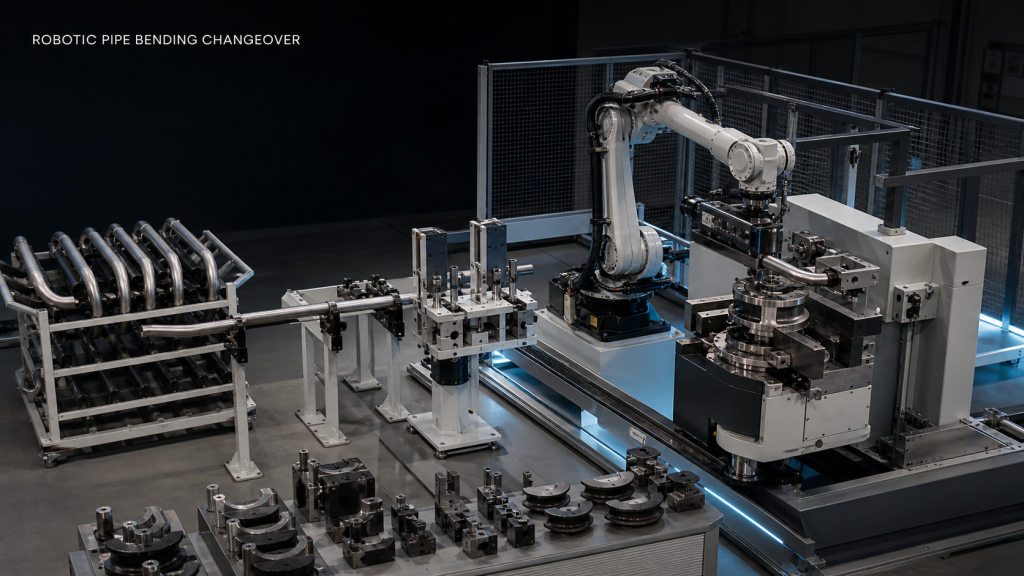
Planeerige robotiga teostatav toru painutamise ümberlülitus, kasutades tugipunktide juhtimist, sünkroniseeritud retsepte, piiritletud ümbriku kontrolli, taastamisviise ja etapiviisilist valideerimist.
Roboti lineaartelje ohutus: riskihindamise juhend
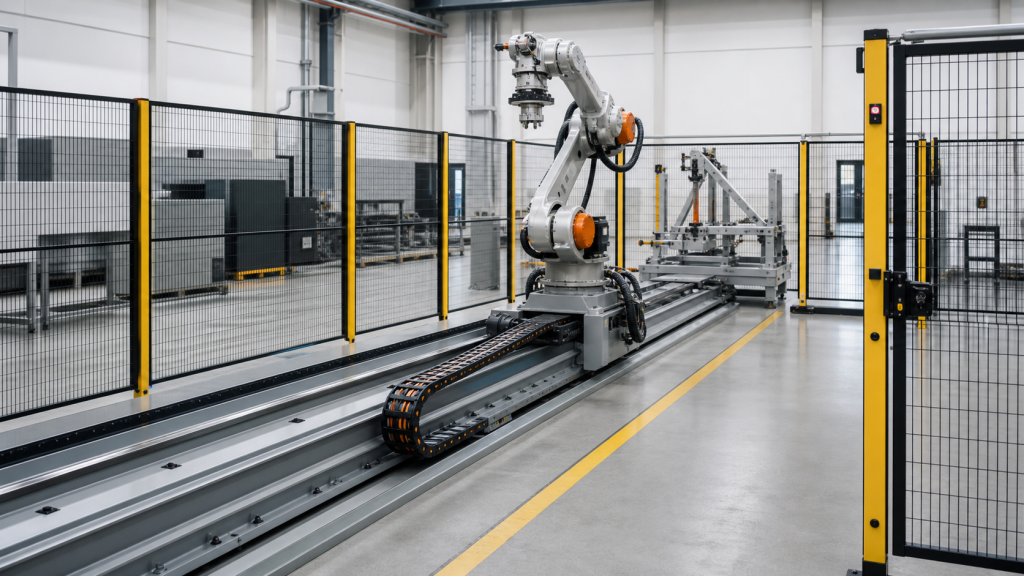
Planeerige roboti lineaartelje ohutus koos elutsükli riskianalüüsiga, mis hõlmab liiklusohtusid, kaitstud tsoone, juurdepääsu, ohutusfunktsioone, valideerimist ja taastamist.
Koostööroboti nägemiskontroll: vaatamine ja uuesti kontrollimine
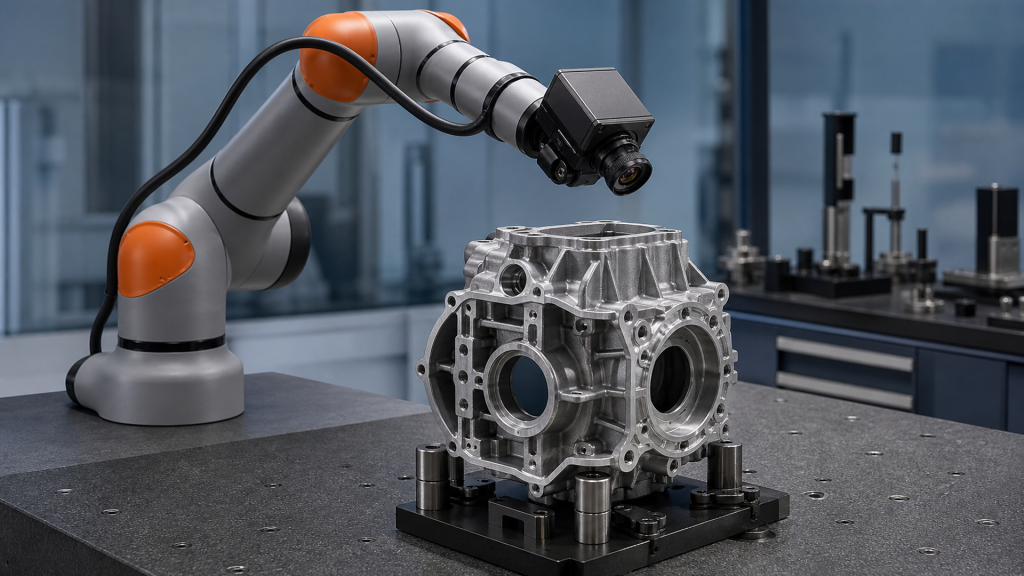
Planeerige koostööroboti abil teostatav nägemiskontroll, kasutades detailide võrdlusandmeid, valgustust, vaatevälja, juurdepääsu, otsustustõendeid ja kontrollige uuesti.
Silindriliste toorikute automatiseeritud plasmalõikus
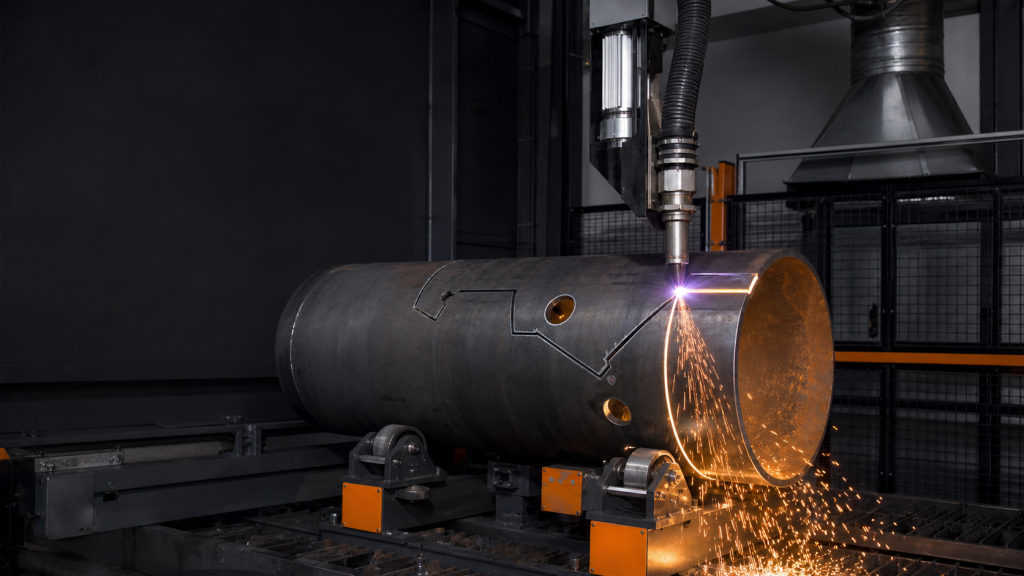
Silindriliste detailide automaatse plasmalõikuse planeerimine kinnitusvahendite tugipunkti, põleti teekonna, lõikeseadete, kuumuse mõjude ja vastuvõtutõendite abil.
Automaatne kanalite rullvormimisliin: tsükli tasakaalustamise juhend
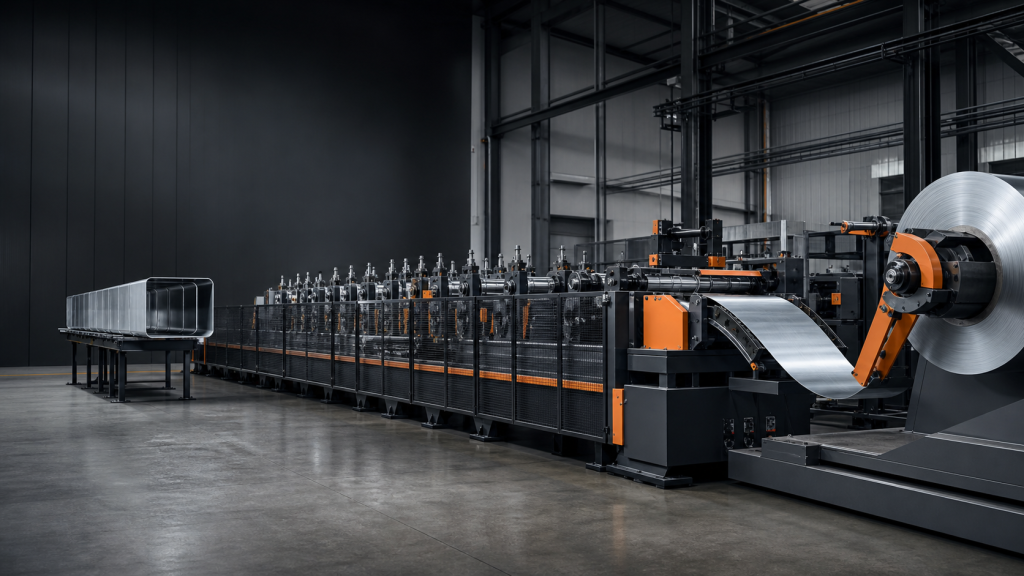
Planeerige automaatse kanalite rullvormimisliini, tasakaalustades laadimist, valtsimist, mahalaadimist, blokeeringuid, puhverdusi, ümberlülitust ja vastuvõtutõendeid.
SCARA robotirakendused protsessitüübi järgi (2026)
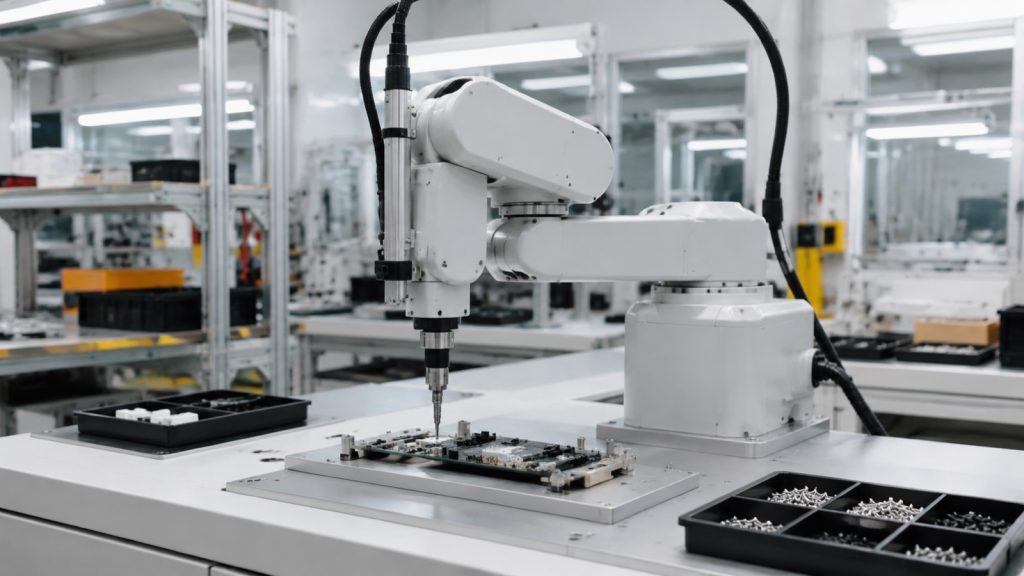
SCARA roboti rakendused protsesside kaupa jaotatuna: kruvikeeramine, valiku-ja-paigutus, doseerimine ning testlaadimine ja-mahalaadimine, koos tsükliaegade ja 6-teljelise või delta-teljelise valiku ajakavaga.
Alumiiniumvalude robotlihvimine ja ebatasanduste eemaldamine
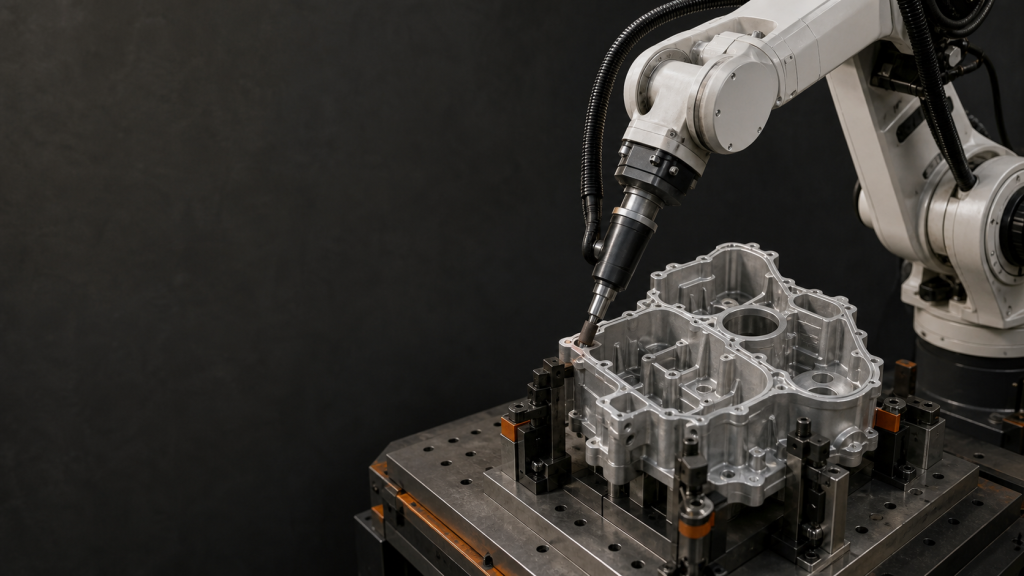
Planeerige alumiiniumvalude robotlihvimist ja ebatasanduste eemaldamist ebatasanduste kaardi, kinnitusdetailide tugipunkti, servade segmenteerimise, tööriistale juurdepääsu, katsete, kontrolli ja taastamisandmete abil.
Lainepapist robootiline keevitamine: kinnitusdetailid ja teekond
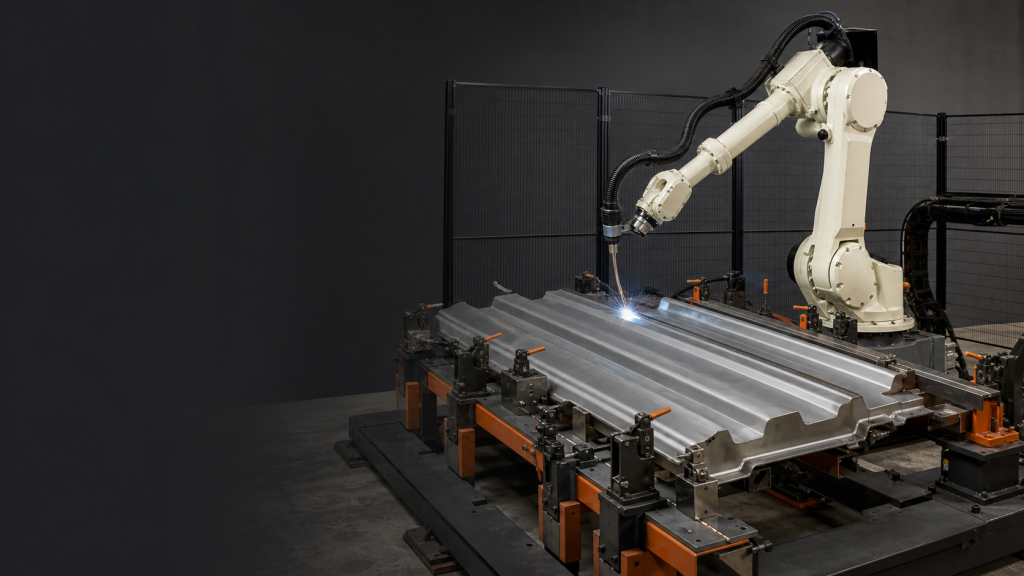
Laineplaatide robotkeevituse planeerimine detailide määratluse, kinnitusvahendite tugipunkti, põletile juurdepääsu, protseduuride juhtimise, tsüklikatsetuste, kontrolli ja taastamise abil.
Mitme põletiga sünkroniseeritud keevitusjuhend
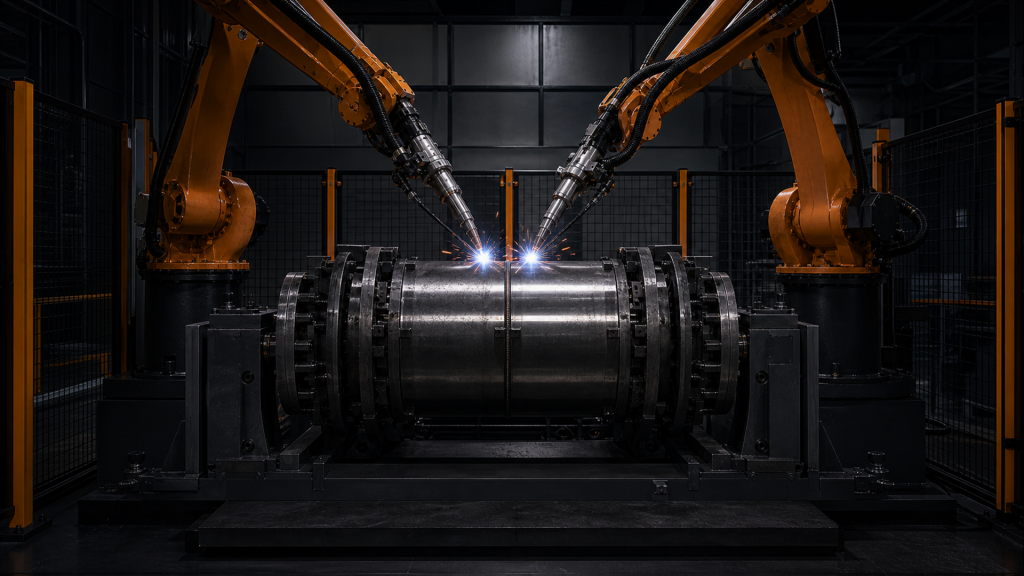
Mitme põletiga sünkroniseeritud keevitus vajab omavahel seotud geomeetriat, liikumist, protsessiandmeid, kuumuse juhtimist, vigade isoleerimist ja tootmise aktsepteerimist.