
Ühe kasti teisaldamine virnastatud koormast väljaminevale konveierile tundub korduv, kuid üleandmine muutub kihi tühjenedes. Sel juhul tõstab robot üksikud kastid paremal asuvast virnast, kannab need üle lahtri ja laseb vasakul asuvale rohelisele konveierile. Inseneritöö ülesanne on hoida pealevõtmise geomeetria, kastide kinnihoidmine ja konveieri vabastamine esimesest kastist viimaseni prognoositavana.
Esialgse lahenduse ja tsükli hindamise jaoks saatke EVST-le karbi spetsifikatsioon, kaubaaluste muster, konveieri paigutus ja päevane väljundeesmärk: https://www.evsint.com/contact/#quote
Teisenda virnamuster ligipääsetavateks valimisolekuteks
Kirjeldage iga kihti koos karpide arvu, orientatsiooni, nominaalsete keskpunktide, eraldajate ja eeldatava virna tolerantsiga. Kontroller vajab selget reeglit nende positsioonide vahel liikumiseks ja kihi valmimise kinnitamiseks. Tolerantsiuuringusse tuleks lisada kaubaaluste paigutus ja akumuleeritud lahja kaal. Salvestage iga komplekteerimispositsiooni koordinaatide allikas, et mustri muutmist saaks kontrollida ilma omavahel mitteseotud olekuid ümber kirjutamata.
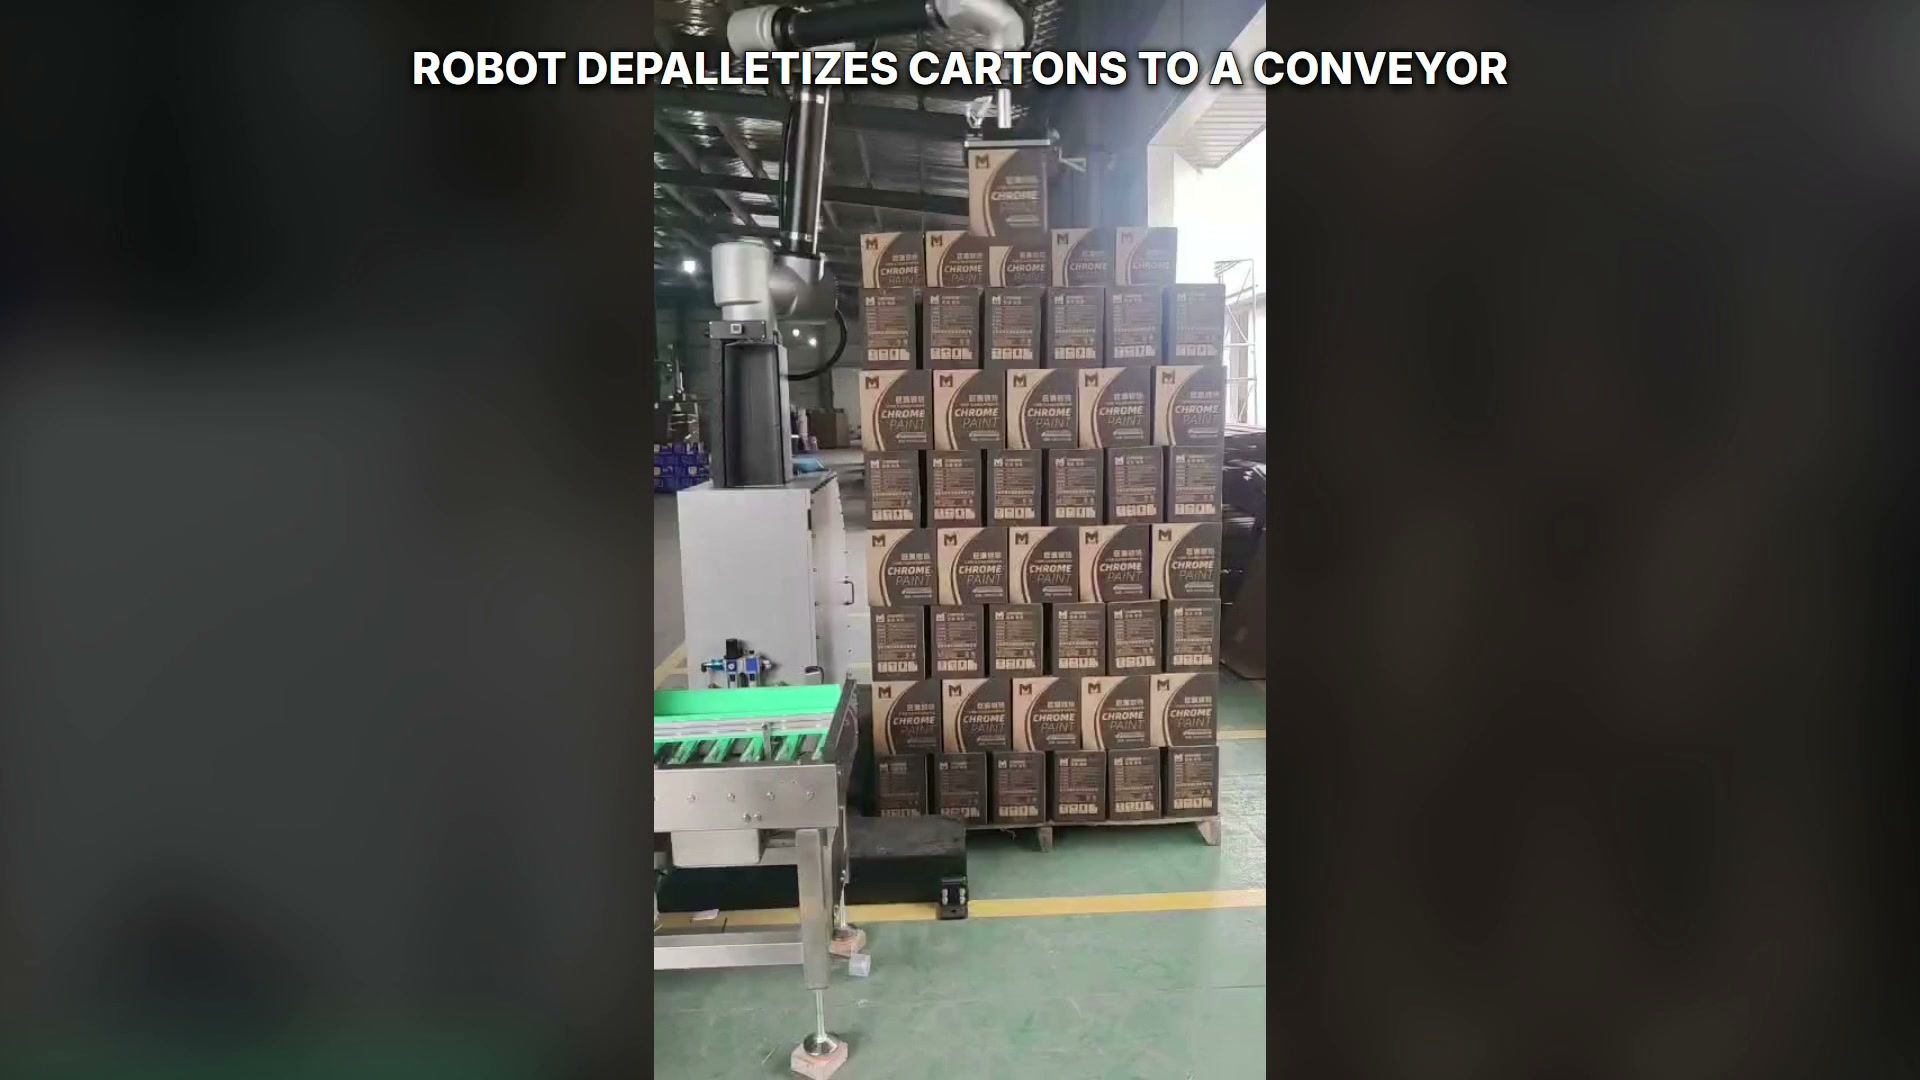
Robot hoiab ühte kasti parempoolse virna kohal.
Esimese paigutuse ülevaatuse käigus tuleks testida kõrgeimat, madalaimat, lähimat ja kaugeimat komplekteerimisseisundit. Kontrollige roboti asendit, tööriistade vaba ruumi, kaubaaluste servi ja ümbritsevaid seadmeid mustri igas nurgas, selle asemel, et valideerida ainult keskmist kasti.
Sobitage efektor karbi variatsiooniga
Karbi jäikus, pinna seisukord, õmblused, teip, kaaned ja lokaalne deformatsioon mõjutavad saadaolevat haardepinda. Enne lõpliku tööriista valimist määrake lubatud kokkupuutealad ja kinnitusmeetod. Vaakumtsooni jälgimist, rõhukäitumist või muud projektispetsiifilist signaali saab hinnata representatiivsete karpidega.
Tööriist peaks karpi kiirendamise ja aeglustamise ajal paigal hoidma, vältides samal ajal kokkupuudet naaberkarpidega. Katsed peaksid hõlmama lubatud karpide ulatust ja realistlikke pakenditingimusi ning seejärel tuleks registreeritud tulemuste põhjal määrata häirepiirid.
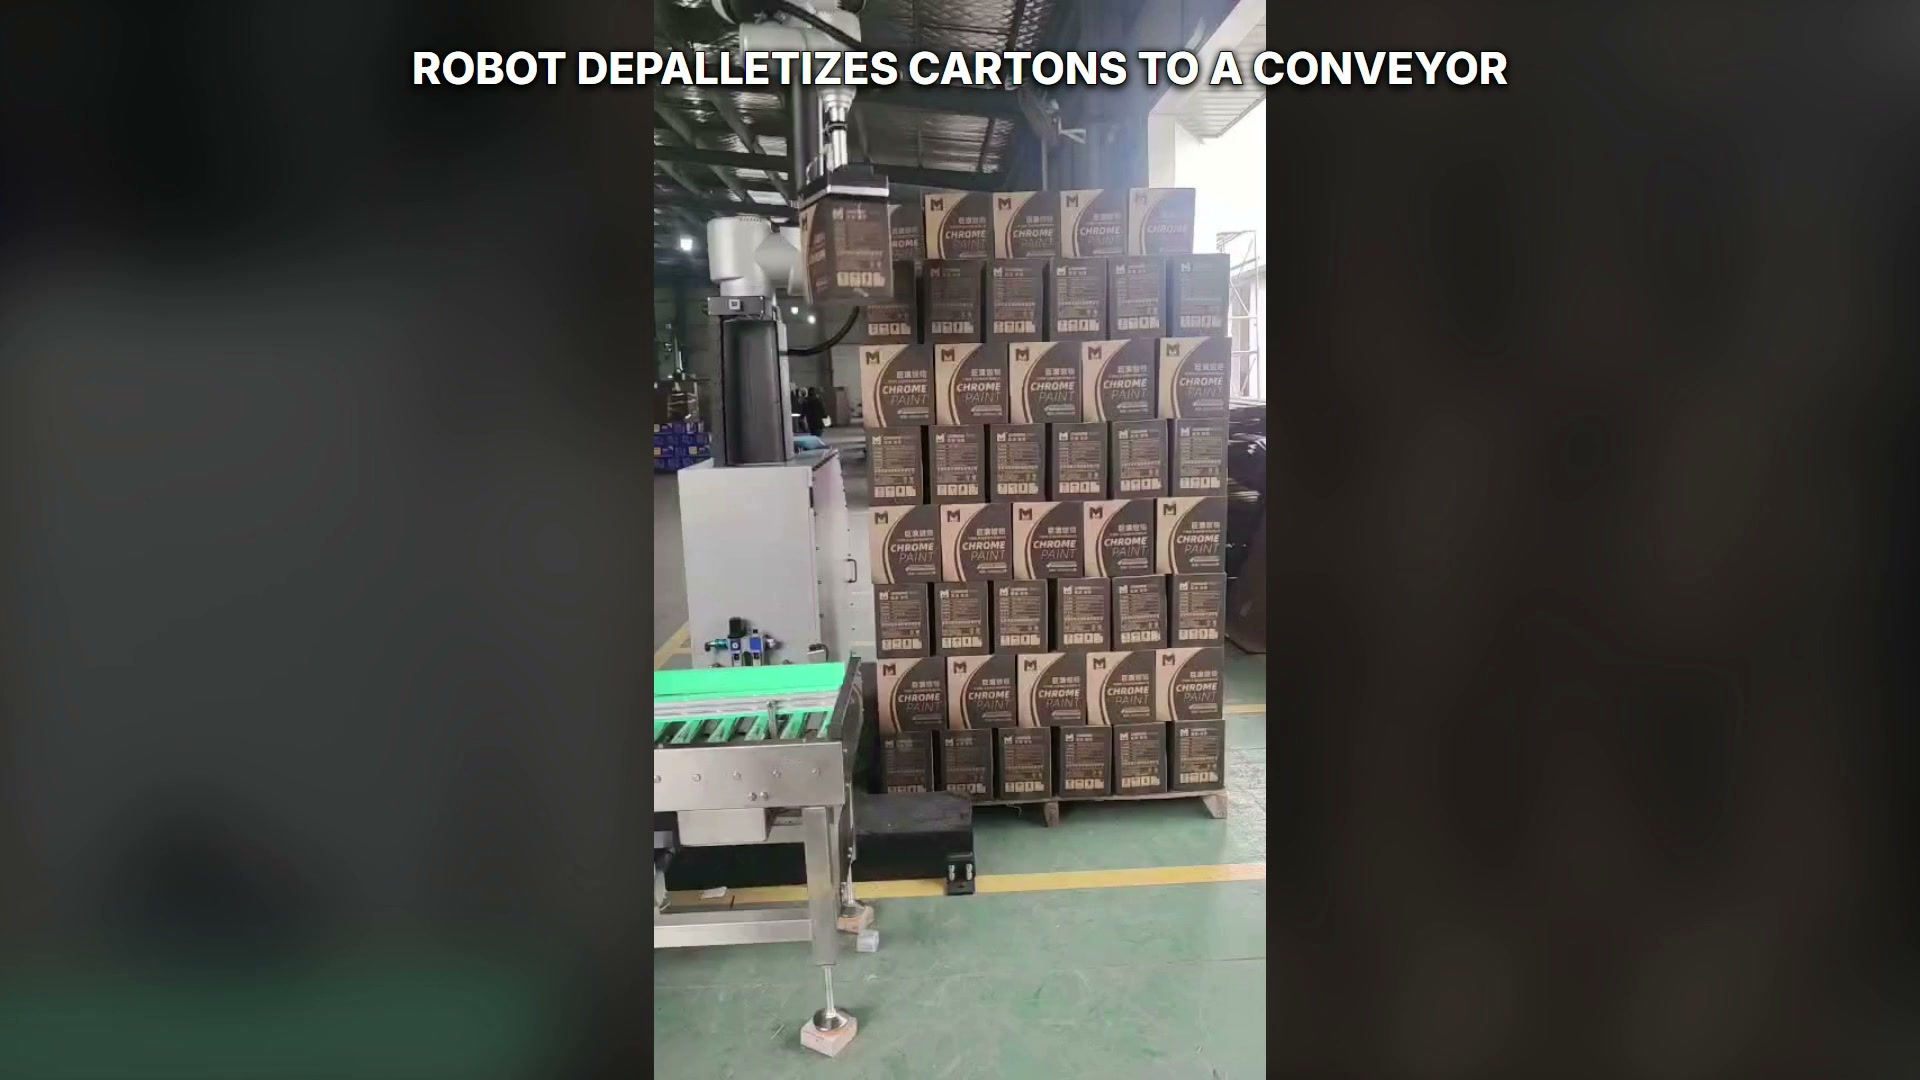
Robot hoiab ühte kasti virna ja konveieri vahel; selles vaates on konveier tühi.
Konveieri vabastamist käsitlege kontrollitud üleandmisena
Konveier peab pakkuma teadaolevat vabastustsooni ja piisavat allavoolu mahtu. Määrake konveieri valmisoleku signaal, sihtkoha asukoht, roboti vabastustingimus ja tõend kasti lahkumise kohta. Konveier ei tohiks liikuda konfliktiseisundisse, kui robottööriist jääb oma ümbrikusse.
| Handoff | Projekti sisend | Vastuvõtukontroll |
|---|---|---|
| Tööriista külge virnastamine | Kaubaaluste muster, virna tolerants, kartongi kokkupuutetsoonid | Valitud karp säilitatakse naabreid häirimata |
| Tööriistade ülekanne | Koormusvahemik, kiirenduskatse, kokkupõrkeümbris | Karp jääb kogu marsruudi vältel kontrolli alla |
| Tööriist konveierile | Vabastustsoon, konveieri olek, loa signaal | Karp toetatakse enne vabastamist ja see läbib roboti |
| Katkestatud tsükkel | Karbi ja tööriista teadaolev olek, ohutu taganemine | Taaskäivitamine ei jäta vahele ega korda virna positsiooni |
OSHA-d tööstusrobotite süsteemide peatükk annab üldise riskihindamise konteksti. EVST-d palletiseerimisroboti ülevaade pakub seotud toote ja paigutuse konteksti; edastussuund jääb sel juhul virnast konveierile.
Hoidke taasteprotsessi ajal pinu olekut jälgitavana
Peatumine võib toimuda enne pealevõtmist, pärast hoidmist, ülekande ajal või pärast konveieri vabastamist. Taastamisekraan peaks tuvastama käsuga määratud virna asukoha, kas tööriist eeldatavasti hoiab kasti, konveieri täituvuse ja järgmise lubatud toimingu. Operaatori kinnitus peaks uuendama sama olekumudelit, mida kasutab automaatne töö.
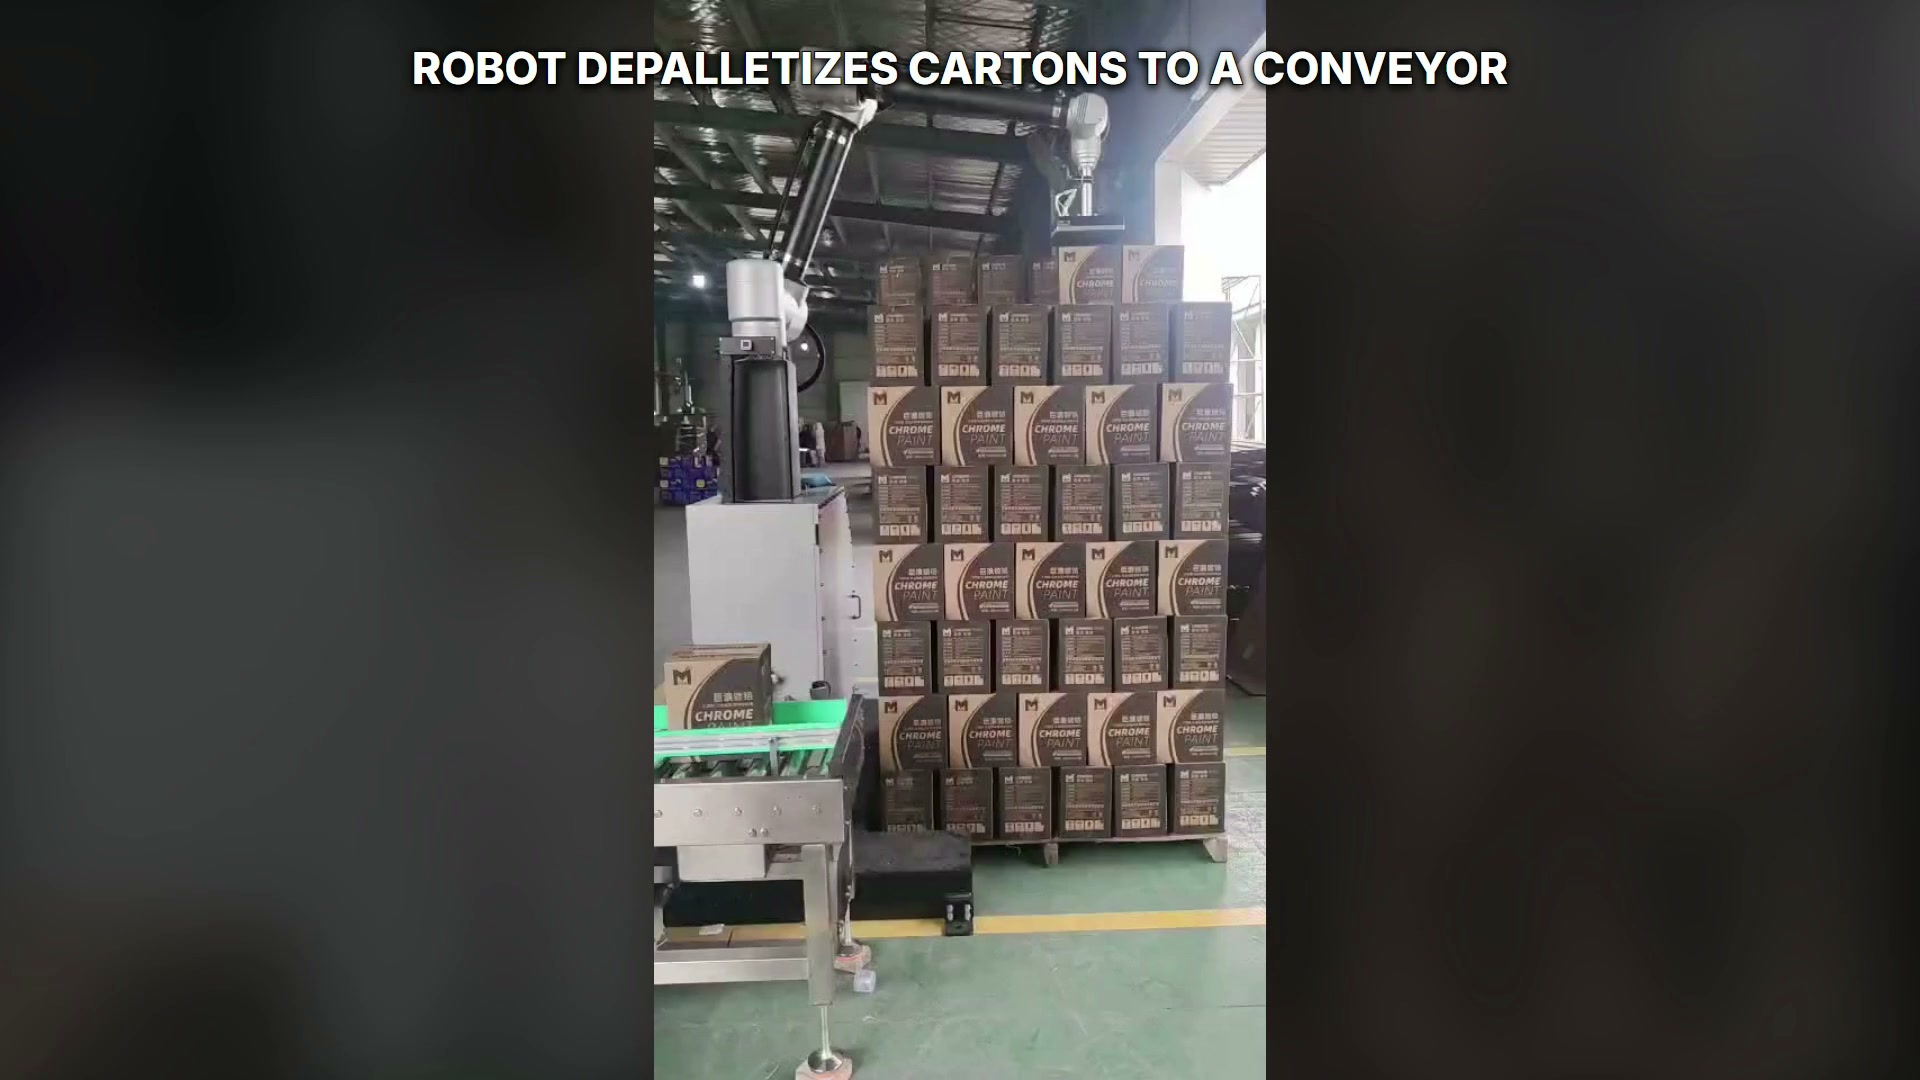
Üks karp lebab rohelisel konveieril, samal ajal kui robottööriist on virna kohal tühi.
Mõõda kogu materjalivoogu
Tsükli hindamine peaks hõlmama kaubaaluste esitlemist, komplekteerimise kinnitamist, roboti liikumist, konveieri vabastamist, allavoolu tühjendamist, kaubaaluste vahetamist ja kavandatud operaatori ülesandeid. Registreerige need elemendid eraldi kokkulepitud kasti ja kaubaaluse tingimuste alusel, et piiravat liidest oleks võimalik tuvastada.
Küsimused, millele ostjad peaksid vastused andma
Millist teavet tuleks kõigepealt esitada?
Esitage kasti mõõtmed ja lubatud variatsioon, representatiivsed proovid, kaubaaluste ja kihtide mustrid, eraldaja üksikasjad, konveieri paigutus, saadaolevad signaalid ja päevane väljundeesmärk.
Kuidas peaks tööriista kontseptsiooni testima?
Kasutage heakskiidetud tingimuste vahemikku katvaid pappkaste, testige lubatud pealevõtmistsoone ja salvestage kinnipidamissignaal esindusliku liikumise abil.
Mis hoiab ära väljalaskekonflikti?
Kasutage enne konveieri liikumist määratletud konveieri valmisoleku olekut, fikseeritud või viidatud vabastustsooni, kinnitust, et karp on toetatud, ja roboti vaba signaali.
Mis peaks pärast katkestust juhtuma?
Lepi füüsilise virna, tööriista ja konveieri olek kontrolleriga kokku ning seejärel vali dokumenteeritud taganemis-, lõpetamis- või käsitsi käsitsemise etapp.
Projekti ülevaatamiseks saatke kastide andmed, kaubaaluste mustrid, konveieri liidesed ja päevane väljundeesmärk EVST-ile: https://www.evsint.com/contact/#quote või e-posti aadressil sales@evsrobot.com.
Juhtumi kontekst: üksikud karbid liiguvad parempoolselt virnastatud koormalt vasakpoolsele rohelisele konveierile.