
Un diseño de fijación robótica está incompleto hasta que la herramienta pueda abandonar cada posición del perno y alcanzar la siguiente con todo su cuerpo. Alcanzar la cabeza del sujetador solo resuelve un punto. Una revisión útil distingue el acercamiento axial, la retracción y el cambio de orientación entre ubicaciones, y luego evalúa la calidad de la conexión utilizando requisitos y registros específicos.
La herramienta larga forma parte del diseño.
En el minuto 00:06, el video muestra una herramienta de fijación larga sobre una carcasa en una mesa de trabajo. Se aprecian tanto el cuerpo de la herramienta como la geometría de la pieza circundante. La imagen no proporciona dimensiones, especificaciones del perno ni medidas de la holgura.
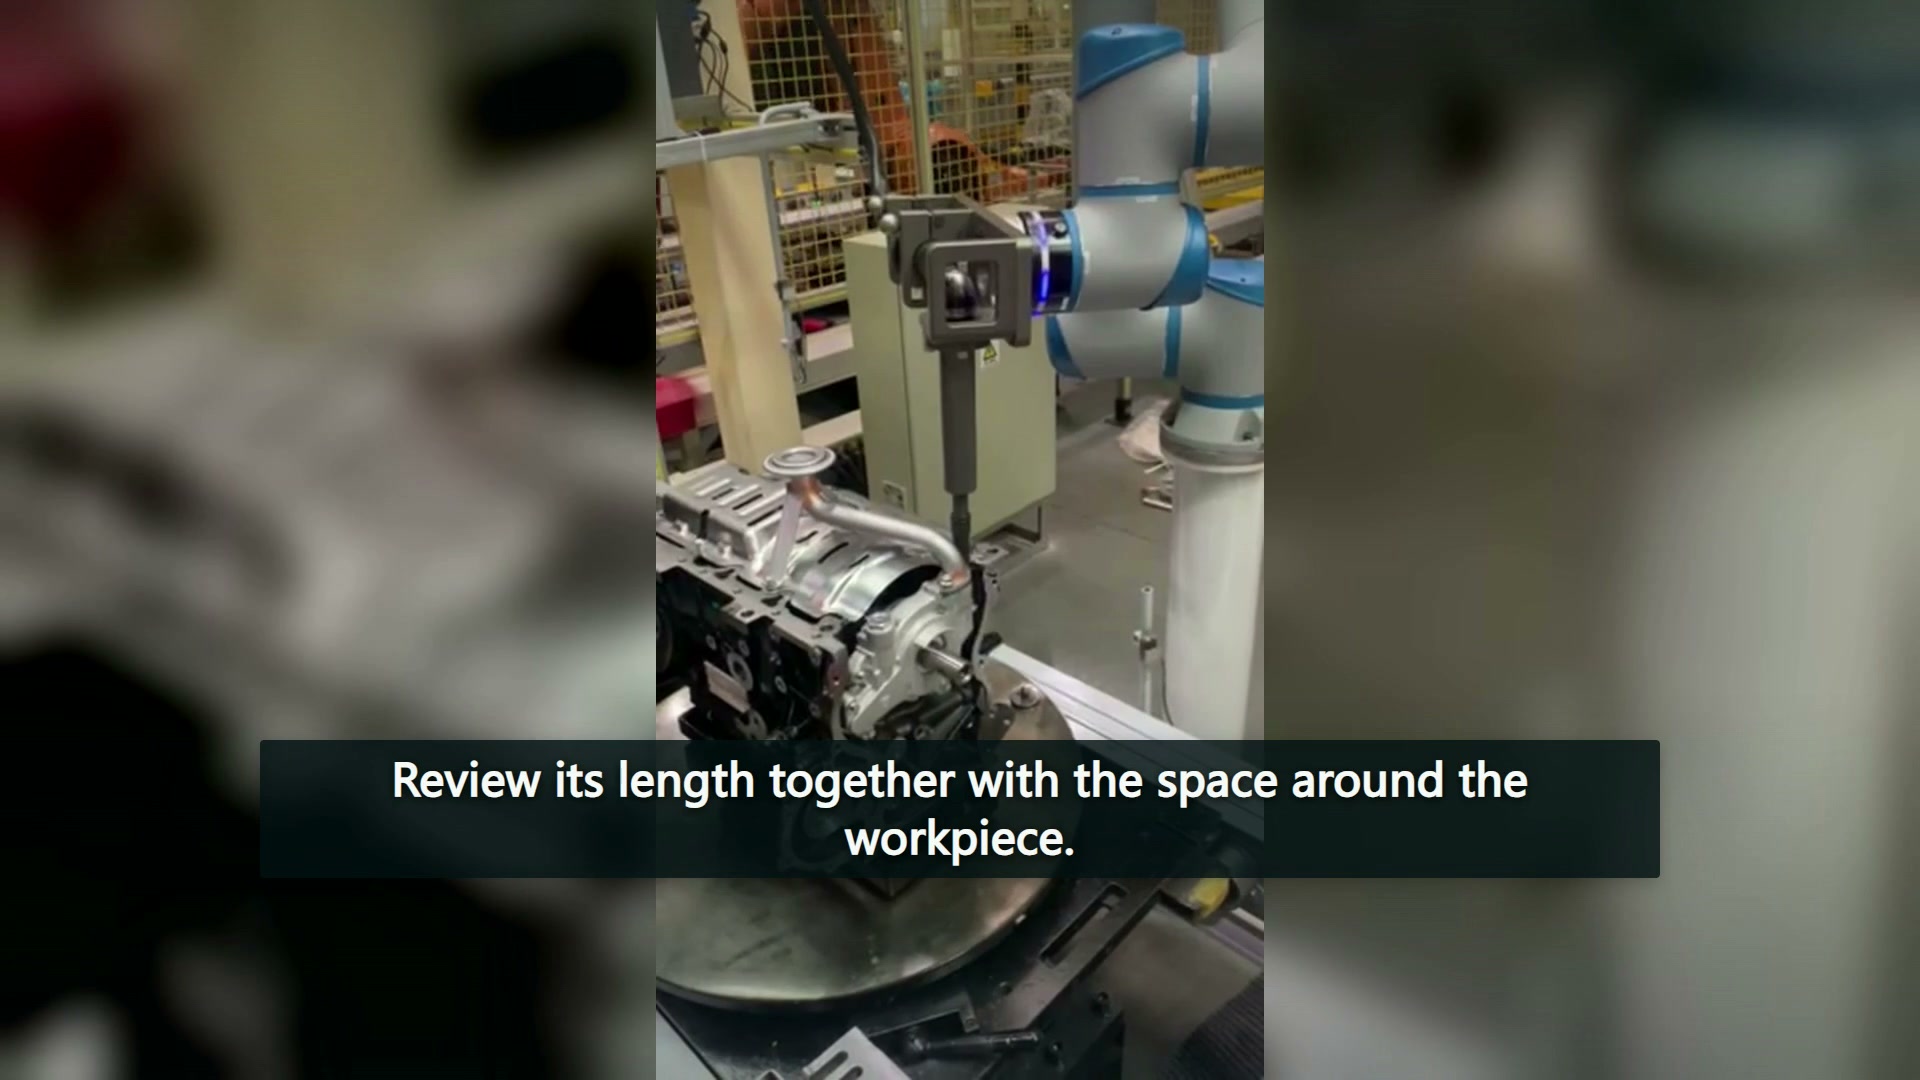
Para una carcasa propuesta, coloque la herramienta instalada completa junto a cada ubicación de perno relevante en el dibujo. Incluya salientes cercanos, paredes de huecos y estructuras de fijación. Si una posición es accesible, mantenga esa conclusión solo para la posición y configuración examinadas; un hueco diferente puede requerir un enfoque distinto.
La forma de la herramienta es una elección restringida.
Ejemplos de ensamblaje aeroespacial de Atlas Copco Se describen las configuraciones de herramientas con desplazamiento y otras adaptaciones para accesos restringidos, teniendo en cuenta las necesidades de acceso y par de apriete. Estos son ejemplos de una industria y gama de herramientas específicas. No constituyen una recomendación para instalar estos productos en el robot que aparece en este vídeo.
La pregunta clave a la hora de comprar una herramienta es qué configuración completa se adapta mejor al espacio disponible para realizar la conexión requerida. La longitud por sí sola no lo explica. Si la herramienta propuesta cambia, su montaje y forma exterior, así como su extremo de trabajo, deben revisarse en el nuevo diseño.
Conservar la salida como un movimiento separado.
Durante la secuencia de la primera estación, la herramienta se eleva antes de cambiar su posición de trabajo. Una revisión de la aplicación puede utilizar esta distinción para examinar la dirección de retirada antes de considerar la transición a otro perno. Si una característica de la carcasa restringe un giro, registre la posición relevante y la geometría intermedia en lugar de dejar la instrucción como una solicitud general para ajustar la trayectoria.
A las 00:33, la vista cambia a otra celda de trabajo, donde un robot se desplaza alrededor de una pieza diferente. No debe integrarse a la estación de apertura como un único ciclo de producción. La segunda vista amplía el análisis de la disposición, pero no proporciona el resultado de par que faltaba en la primera.
Mientras más temprano Discusión sobre el alcance en múltiples puntos de trabajo Se analiza cómo influye el alcance en las posiciones designadas de una estación. La fijación añade una cuestión más específica: cómo la herramienta instalada entra y sale de cada conexión antes de desplazarse entre dichas posiciones.
La evidencia de conexión tiene diferentes entradas
Atlas Copco Guía de técnica de apriete Explica el papel de la fricción, incluida la lubricación, en la relación entre el par de apriete y la fuerza de sujeción. Dicha relación justifica mantener las condiciones de conexión con el requisito de apriete. No proporciona las especificaciones para las carcasas que se muestran aquí.
Por lo tanto, la evaluación debe distinguir dos registros. El registro geométrico identifica la ubicación del perno, la configuración de la herramienta y el sistema de entrada y salida. El registro de conexión indica las condiciones del sujetador y la junta, el resultado del apriete requerido y su método de verificación. Un acercamiento suave o una pausa en el perno no pueden sustituir a este último.
Mantener estas cuestiones separadas facilita el análisis de la propuesta de la herramienta. Un revisor puede identificar si un punto sin resolver se refiere al acceso físico, al equipo de apriete seleccionado o a la evidencia del resultado de la conexión, sin considerar el movimiento del robot como prueba de los tres aspectos. Además, las grabaciones no establecen condiciones de funcionamiento colaborativo; estas corresponden a la evaluación de la aplicación integrada.