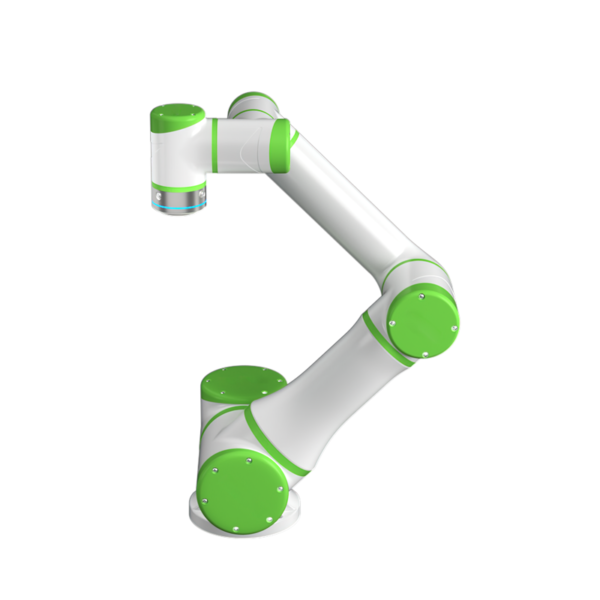
| Modelo | R18-095S | |
| Red de brazo robótico ocho (sin cables) |
35kg | |
| carga útil | 18kg | |
| Lapso del brazo | 900 mm | |
| Grado de libertad | 6 | |
| Rango de movimiento | sello 1 | ± 360 ° |
| sello 2 | ± 360 ° | |
| sello 3 | ± 165 ° | |
| sello 4 | ± 360 ° | |
| sello 5 | ± 360 ° | |
| sello 6 | ± 360 ° | |
| Velocidad de movimiento | sello 1 | 150 ° / s |
| sello 2 | 150 ° / s | |
| sello 3 | 210 ° / s | |
| sello 4 | 240 ° / s | |
| sello 5 | 240 ° / s | |
| sello 6 | 240 ° / s | |
| Velocidad máxima EOA | 2m / s | |
| Precisión de posicionamiento repetido (máxima) | ± 0.02mm | |
| Precisión de posicionamiento absoluta (máxima) | 0.5 mm | |
| Control de bus/frecuencia | ÉterCAT/1kHz | |
| Método de instalación | cualquier ángulo | |
| Potencia típica | 550 W | |
| Material | Aleación de aluminio | |
| Temperatura ambiente | -5 ° C ~ 55 ° C | |
| Ambiente de trabajo (humedad) | 5% ~ 90% HR (sin condensación) |
|
| Longitud del cable | 6m | |
| GRADO IP | IP65 | |
| Ruido | ≤60dB | |
| Puerto IO del extremo de la herramienta | entrada digital*2, salida digital*2, Entrada analógica*2, fuente de alimentación de salida 24V/1A*1 |
|
| Puerto de comunicación del extremo de la herramienta | entrada digital*2, salida digital*2, Entrada analógica*2, fuente de alimentación de salida 24V/1A*1 |
|