
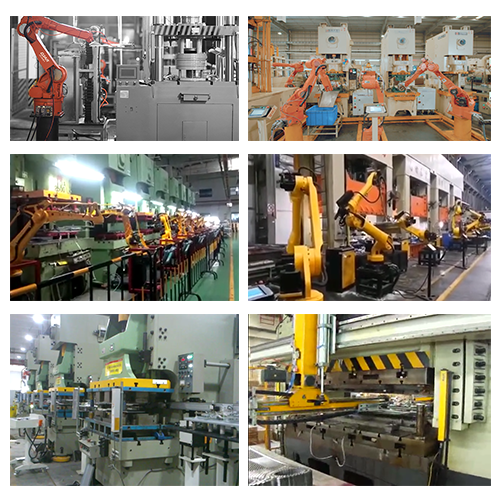
¿Los errores de producción, el desperdicio de materiales y los procesos ineficientes se están convirtiendo en una fuente constante de frustración para usted? Los sistemas de visión electrónica (EVS) han demostrado ser invaluables para resolver estos problemas al aumentar... robots de cuidado de máquinas Con inteligencia visual para una colocación precisa que antes parecía inimaginable. Pero, ¿cómo funciona exactamente esta tecnología y qué impacto puede tener en mi negocio?
En esta publicación, analizaremos a fondo los robots de control de máquinas con visión artificial y descubriremos sus efectos transformadores en diversas industrias y desafíos de implementación. ¡Prepárese para sorprenderse! Esta tecnología de vanguardia podría ser la solución a los problemas de su línea de producción.
Mejorando la visión de los robots que atienden máquinas
Precisión mejorada en la detección de objetos
Los robots de supervisión de máquinas equipados con sistemas de visión avanzados pueden mejorar significativamente su precisión en la detección de objetos. Estos sistemas utilizan cámaras de alta resolución y algoritmos sofisticados para identificar y localizar piezas con precisión, incluso en entornos complejos. Al incorporar técnicas de aprendizaje automático, estos robots pueden adaptarse a las variaciones en la forma, el tamaño y la orientación de las piezas, garantizando un rendimiento constante.
| Elemento | Beneficio |
|---|---|
| Cámaras de alta resolución | Reconocimiento detallado de piezas |
| Algoritmos avanzados | Localización precisa |
| Aprendizaje automático | Adaptación a variaciones de piezas |
Ajustes en tiempo real para una colocación óptima
Los robots de control de máquinas con visión habilitada se destacan por realizar ajustes en tiempo real para la colocación óptima de las piezas. Pueden:
-
Monitorizar continuamente el ambiente de trabajo
-
Detectar cambios en las posiciones u orientaciones de las piezas
-
Ajuste las estrategias de agarre y colocación sobre la marcha
-
Compensar pequeñas desalineaciones o vibraciones
Esta capacidad dinámica garantiza que las piezas siempre se coloquen con la máxima precisión, independientemente de factores ambientales o pequeñas inconsistencias en la presentación de las piezas.
Reducción de errores y desperdicios en la producción
Al integrar sistemas de visión, los robots de control de máquinas reducen significativamente los errores y el desperdicio en los procesos de producción. La mayor precisión y las capacidades de ajuste en tiempo real permiten:
-
Menos piezas extraviadas o caídas
-
Disminución de daños a componentes delicados
-
Necesidad mínima de reelaboración o controles de calidad
-
Uso optimizado del material y reducción de desechos
Mayor flexibilidad para manipular diversas piezas
Los robots de control de máquinas con visión artificial ofrecen una flexibilidad sin precedentes en la manipulación de diversas piezas. Se adaptan rápidamente a diferentes:
-
Geometrías y tamaños de piezas
-
Acabados superficiales y texturas
-
Propiedades materiales
Esta versatilidad permite a los fabricantes utilizar un solo robot para múltiples líneas de producto o cambiar fácilmente entre diferentes piezas sin necesidad de una reprogramación exhaustiva. A medida que evolucionan las necesidades de producción, estos robots pueden reconfigurarse rápidamente para manipular nuevas piezas, lo que los convierte en un activo valioso en entornos de fabricación dinámicos.
Capacidades de colocación de precisión
Precisión submilimétrica en el posicionamiento de objetos
Los robots de control de máquinas equipados con sistemas de visión avanzados pueden lograr una precisión notable en la colocación de objetos, alcanzando a menudo una precisión submilimétrica. Este nivel de precisión es crucial para industrias donde incluso la más mínima desalineación puede provocar importantes problemas de calidad o errores de producción.
| Nivel de precisión | Aplicaciones principales |
|---|---|
| 0.1 mm | Ensamblaje de microelectrónica |
| 0.5 mm | Montaje de componentes de automoción |
| 1.0 mm | Manufactura general |
Técnicas de agarre adaptativas
Los robots de control de máquinas con visión integrada emplean sofisticados mecanismos de agarre que se adaptan a objetos de diversas formas, tamaños y materiales. Estas técnicas adaptativas incluyen:
-
Pinzas de retroalimentación de fuerza
-
Ventosas de vacío
-
efectores finales magnéticos
-
Manos robóticas de múltiples dedos
Al combinar estos métodos de agarre con datos visuales en tiempo real, los robots pueden manipular componentes delicados sin dañarlos y manipular de forma segura objetos de formas irregulares.
Compensación por variaciones y desalineaciones de piezas
Una de las ventajas más significativas de integrar sistemas de visión en robots de control de máquinas es su capacidad para compensar las variaciones y desalineaciones de las piezas. Esta capacidad garantiza un rendimiento constante incluso al trabajar con:
-
Tamaños de piezas no uniformes
-
Ligeras deformaciones en los componentes
-
Piezas desalineadas en los transportadores
-
Variaciones en la orientación de las piezas
El sistema de visión analiza continuamente el espacio de trabajo, lo que permite al robot ajustar sus movimientos y su estrategia de agarre en tiempo real. Este comportamiento adaptativo reduce significativamente los errores y mejora la eficiencia general de la producción.
Aplicaciones en Diversas Industrias
A. Fabricación de productos electrónicos
En la industria electrónica, los robots de control de máquinas equipados con sistemas de visión destacan por la colocación precisa de componentes y el ensamblaje de PCB. Estos robots pueden:
-
Identifique y seleccione componentes diminutos con la máxima precisión
-
Coloque dispositivos de montaje superficial (SMD) en placas de circuito
-
Inspeccionar las juntas de soldadura y la alineación de los componentes.
| Task | Precisión | Velocidad |
|---|---|---|
| Colocación de SMD | ±0.02 mm | Hasta 120,000 CPH |
| Inspección de PCB | Resolución de 10 µm | 100 cm²/segundo |
B. Ensamblaje de automóviles
Los robots de control de máquinas guiados por visión revolucionan las líneas de montaje de automóviles al:
-
Alineación e inserción de componentes del motor
-
Manipulación y posicionamiento de los paneles de la carrocería
-
Realizar controles de calidad en piezas ensambladas
C. Envases farmacéuticos
En la fabricación de productos farmacéuticos, estos robots garantizan:
-
Llenado de dosis precisas en envases de medicamentos
-
Manipulación estéril de productos médicos sensibles
-
Inspección de la integridad del embalaje y la precisión del etiquetado
D. Manipulación de componentes aeroespaciales
La industria aeroespacial se beneficia de los robots con visión integrada para:
-
Posicionamiento preciso de componentes estructurales de aeronaves
-
Inspección de geometrías complejas en piezas de motor
-
Manipulación de materiales compuestos delicados
E. Procesamiento de alimentos y bebidas
En el procesamiento de alimentos y bebidas, los robots que supervisan las máquinas con capacidades de visión ofrecen:
-
Manipulación higiénica de productos alimenticios
-
Clasificación y embalaje precisos de artículos.
-
Controles de calidad para verificar la consistencia y los defectos
Estas diversas aplicaciones demuestran la versatilidad de los robots de control de máquinas con visión mejorada en todas las industrias, mejorando significativamente la precisión, la eficiencia y el control de calidad en los procesos de fabricación.
Superar los desafíos de implementación
Integración con sistemas robóticos existentes
La integración de sistemas de visión en robots de control de máquinas existentes puede ser un proceso complejo, pero ofrece importantes ventajas en precisión y flexibilidad. A continuación, se presentan algunas consideraciones clave:
-
Compatibilidad: Asegúrese de que el sistema de visión sea compatible con el sistema de control del robot.
-
Protocolos de comunicación: Implementar protocolos adecuados para un intercambio de datos sin problemas
-
Actualizaciones de software: Actualice el software del robot para admitir operaciones guiadas por visión
-
Modificaciones de hardware: adapte los efectores finales del robot o agregue cámaras según sea necesario
| Paso de integración | Propósito | Desafíos |
|---|---|---|
| Comprobación de compatibilidad | Garantizar la armonía del sistema | Los sistemas heredados pueden requerir actualizaciones |
| Implementación del protocolo | Habilitar el intercambio de datos | Es posible que sea necesario traducir diferentes protocolos |
| Actualización de software | Funciones de visión de apoyo | Tiempo de inactividad durante la instalación |
| Modificación de hardware | Adaptarse a las capacidades de visión | Puede requerir soluciones personalizadas |
Requisitos de calibración y mantenimiento
Una calibración adecuada y un mantenimiento regular son cruciales para el rendimiento óptimo de los robots de control de máquinas con visión habilitada:
-
Calibración inicial:
-
Alineación de la cámara
-
Ajuste del enfoque de la lente
-
Ajustes de color y contraste
-
-
Recalibración periódica:
-
Después de las actualizaciones del sistema
-
Tras cambios ambientales significativos
-
Cuando la precisión se desvía
-
-
Mantenimiento de rutina:
-
Limpieza de lentes
-
Inspección de cables
-
Actualizaciones de software
-
Capacitación de operadores para sistemas con visión
Una capacitación eficaz es esencial para que los operadores maximicen el potencial de los robots de control de máquinas con visión habilitada:
-
Conceptos básicos del sistema de visión:
-
Tecnología de cámara
-
Principios de procesamiento de imágenes
-
Técnicas de iluminación
-
-
Capacitación en interfaz de software:
-
Creación de un programa de visión
-
Ajuste de parámetros
-
Solución de problemas comunes
-
-
Práctica práctica:
-
Escenarios simulados
-
Ejercicios de aplicación en el mundo real
-