
Un soporte tubular propuesto debe superar una prueba de manipulación completa, no solo sujetar firmemente un conjunto sin soldar. Localice las piezas, cierre las abrazaderas, compruebe la entrada y salida de la antorcha y verifique que el marco ensamblado se pueda liberar y retirar. Estos pasos revelan diferentes problemas; aumentar la fuerza de sujeción no solucionará el problema de una antorcha bloqueada o una pieza terminada atascada.
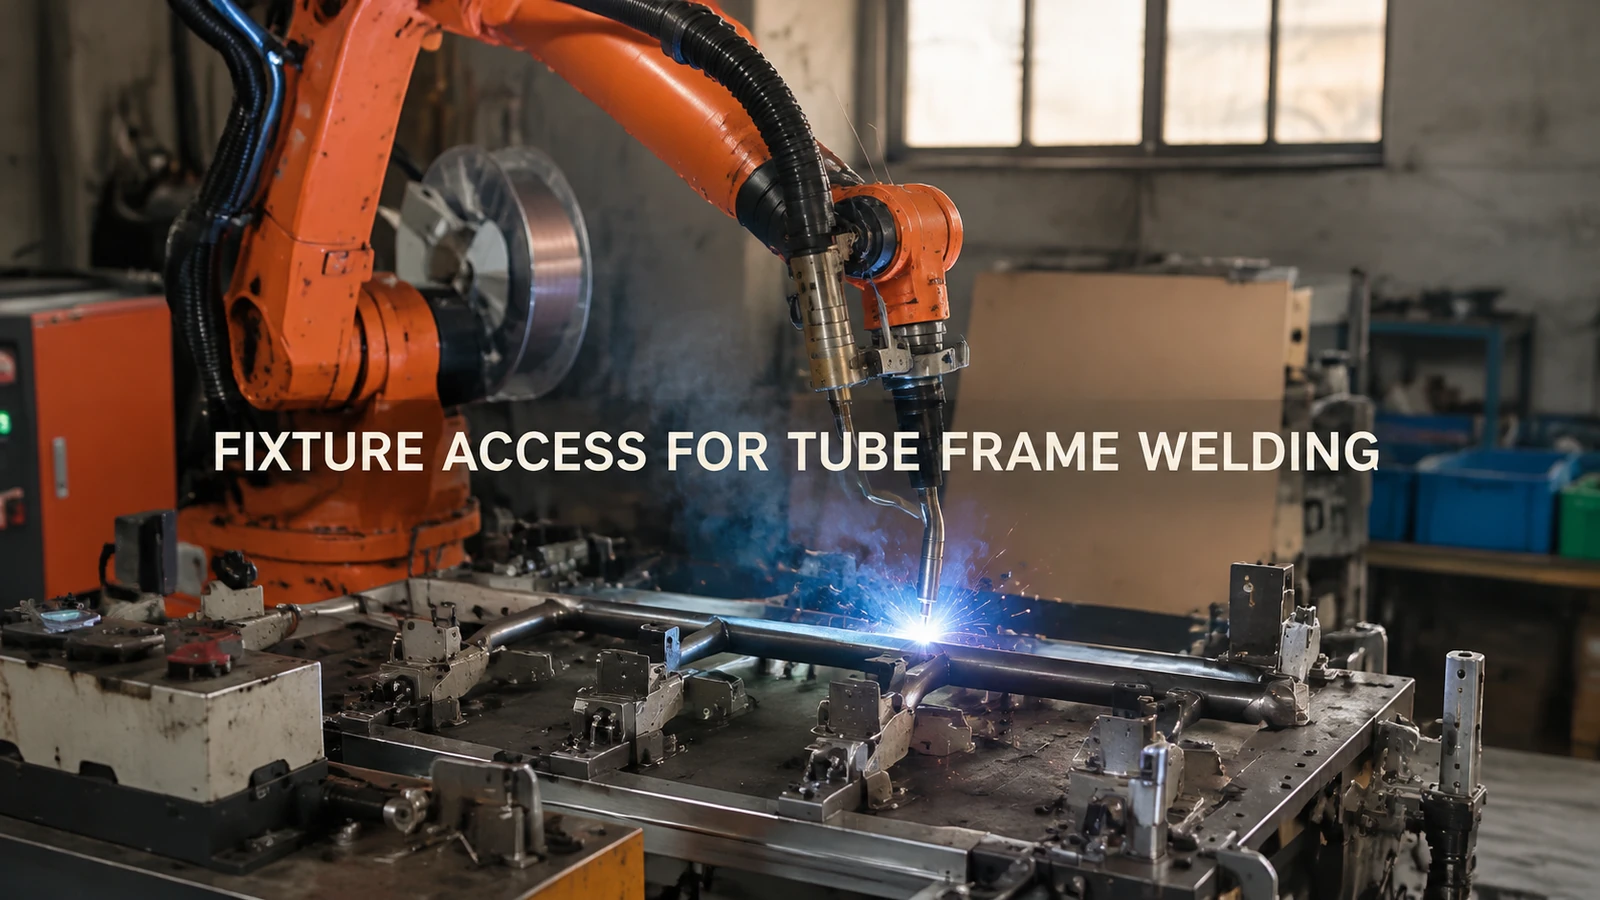
La aplicación muestra un robot industrial naranja soldando un marco de tubo curvado y componentes de placa en una fijación horizontal. La relación entre el marco, las placas y los elementos de posicionamiento hace que el acceso sea un aspecto importante del diseño antes de decidirse por las herramientas.
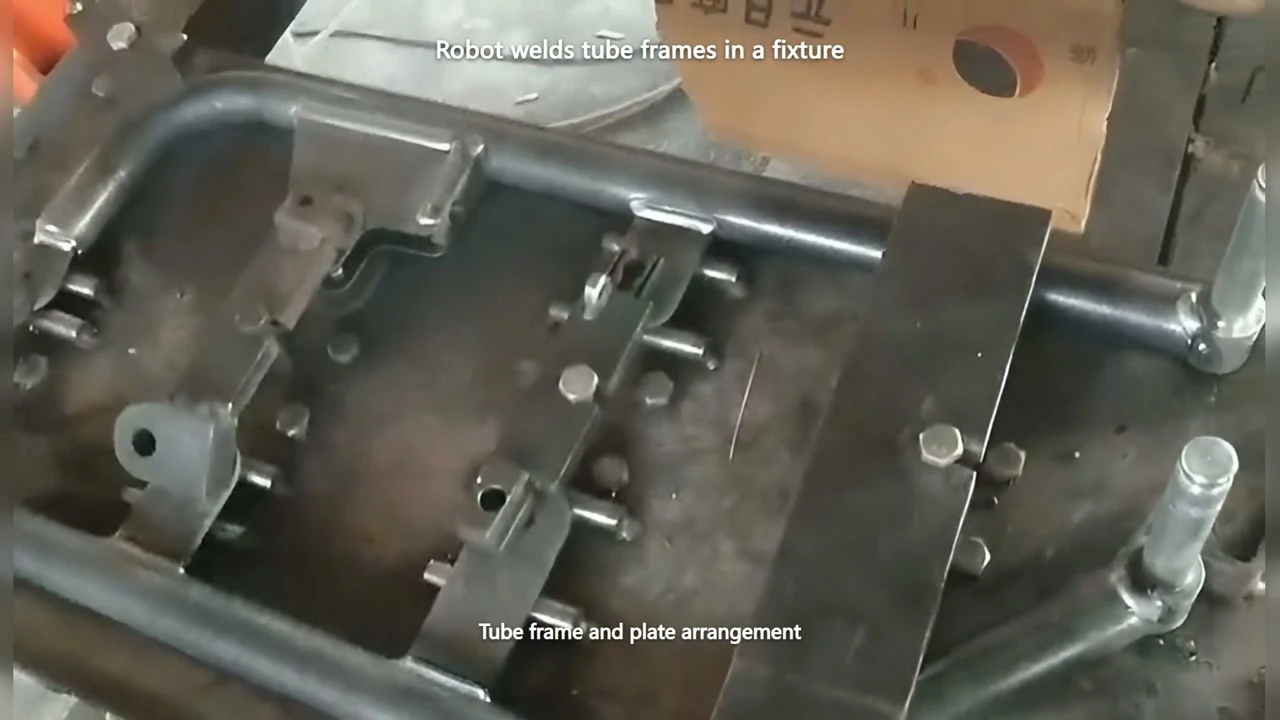
Vista de cerca del marco de tubo curvado, los componentes de la placa y los elementos de fijación. Vídeo 01:09.
Una abrazadera sujeta el tubo pero oculta la unión.
Un tope o abrazadera de posicionamiento puede colocarse cerca de la unión entre la placa y el tubo, ya que es un lugar conveniente para sujetar las piezas. El mismo elemento de fijación puede ocupar el espacio de aproximación de la antorcha. Una unión visible desde arriba no necesariamente es accesible con el ángulo de soldadura requerido.
Para una muestra de la herramienta, marque las uniones necesarias en el conjunto real y cierre todas las abrazaderas que se cerrarán durante la soldadura. Verifique el cuerpo completo de la herramienta, la muñeca y el recorrido del cable a lo largo de la aproximación, la trayectoria de soldadura y la retirada propuestas. Una verificación con la abrazadera abierta no detectará la obstrucción que encontrará el robot.
Si el acceso falla, intente mover el punto de contacto de la abrazadera, acercarse desde otra dirección o cambiar la forma en que se sujeta el conjunto. Vuelva a comprobar la posición y la sujeción después de cada cambio. Quitar una abrazadera para que la antorcha encaje no es una solución definitiva si las piezas ya no se asientan correctamente.
Las piezas solo encajan cuando el operador las fuerza.
Otro fallo que puede presentarse antes de la soldadura es que los componentes se apoyan en algunos puntos de referencia, pero necesitan fuerza para alcanzar otros. En una prueba propuesta, observe primero cómo se asientan las piezas entrantes permitidas y luego qué cambia a medida que se cierra cada abrazadera. Una abrazadera puede separar un tubo o una placa de su punto de referencia en lugar de simplemente sujetar una pieza ya asentada.
Utilice piezas representativas de todas las variantes permitidas y registre dónde entran en contacto con el dispositivo de fijación. Si el problema se presenta en una variante de la pieza, inspeccione su preparación o geometría; si se presenta en el mismo punto de contacto con el dispositivo de fijación, inspeccione el sistema de posicionamiento. Esta comparación ayuda a evitar cambios repetidos en la trayectoria del robot para compensar un ajuste inconsistente.
La sujeción también influye en el movimiento de soldadura. El equilibrio adecuado depende del componente y del proceso; una mayor sujeción no garantiza la eliminación de la distorsión. Es importante mantener los requisitos del producto final durante la prueba de muestra, en lugar de aceptar una pieza solo porque tenga buen aspecto al estar sujeta.
Las piezas sueltas se cargan, pero el marco soldado no puede salir.
Se pueden colocar tubos y placas por separado alrededor de pasadores de posicionamiento o soportes antes de unirlos. Una vez conectados, el conjunto ya no podrá seguir esa ruta de carga en sentido inverso. Un marco terminado puede encerrar un elemento fijo, o una placa saliente puede bloquear la dirección de extracción.
Antes de finalizar el dispositivo, represente la geometría completa de la unión y practique la liberación y extracción a través de la abertura prevista. Verifique el giro de la abrazadera, la extracción del pasador (si corresponde) y el espacio libre para la placa a medida que el marco se mueve. Luego, repita la extracción con una muestra soldada bajo las condiciones de manipulación acordadas.
Si la ruta falla, puede ser conveniente evaluar un localizador retráctil, una dirección de separación diferente o una disposición de carga modificada. Estas son opciones para probar, no características que se asuman presentes en el dispositivo filmado. Cualquier cambio debe preservar la ubicación requerida al cerrarse.
Dale a la prueba del dispositivo una línea de meta clara.
Solicite evidencia de una secuencia completa de carga, posicionamiento, sujeción, soldadura, liberación y descarga con el ensamblaje real. Registre la obstrucción o el problema de asentamiento en su ubicación física y modifique esa característica deliberadamente; luego, repita los pasos afectados. Una trayectoria de descarga fluida del robot por sí sola no resuelve la decisión sobre las herramientas.
Las fotografías o dibujos a pantalla completa, la ubicación de las placas y un breve vídeo de la acción de carga prevista pueden dar pie a un debate sobre el EVST. Analice el encuentro entre el equipo y el robot. antes de que una ubicación conveniente para la abrazadera se convierta en un costoso problema de acceso.