
Af EVST-redaktionen · Sidst opdateret: 1. juni 2026
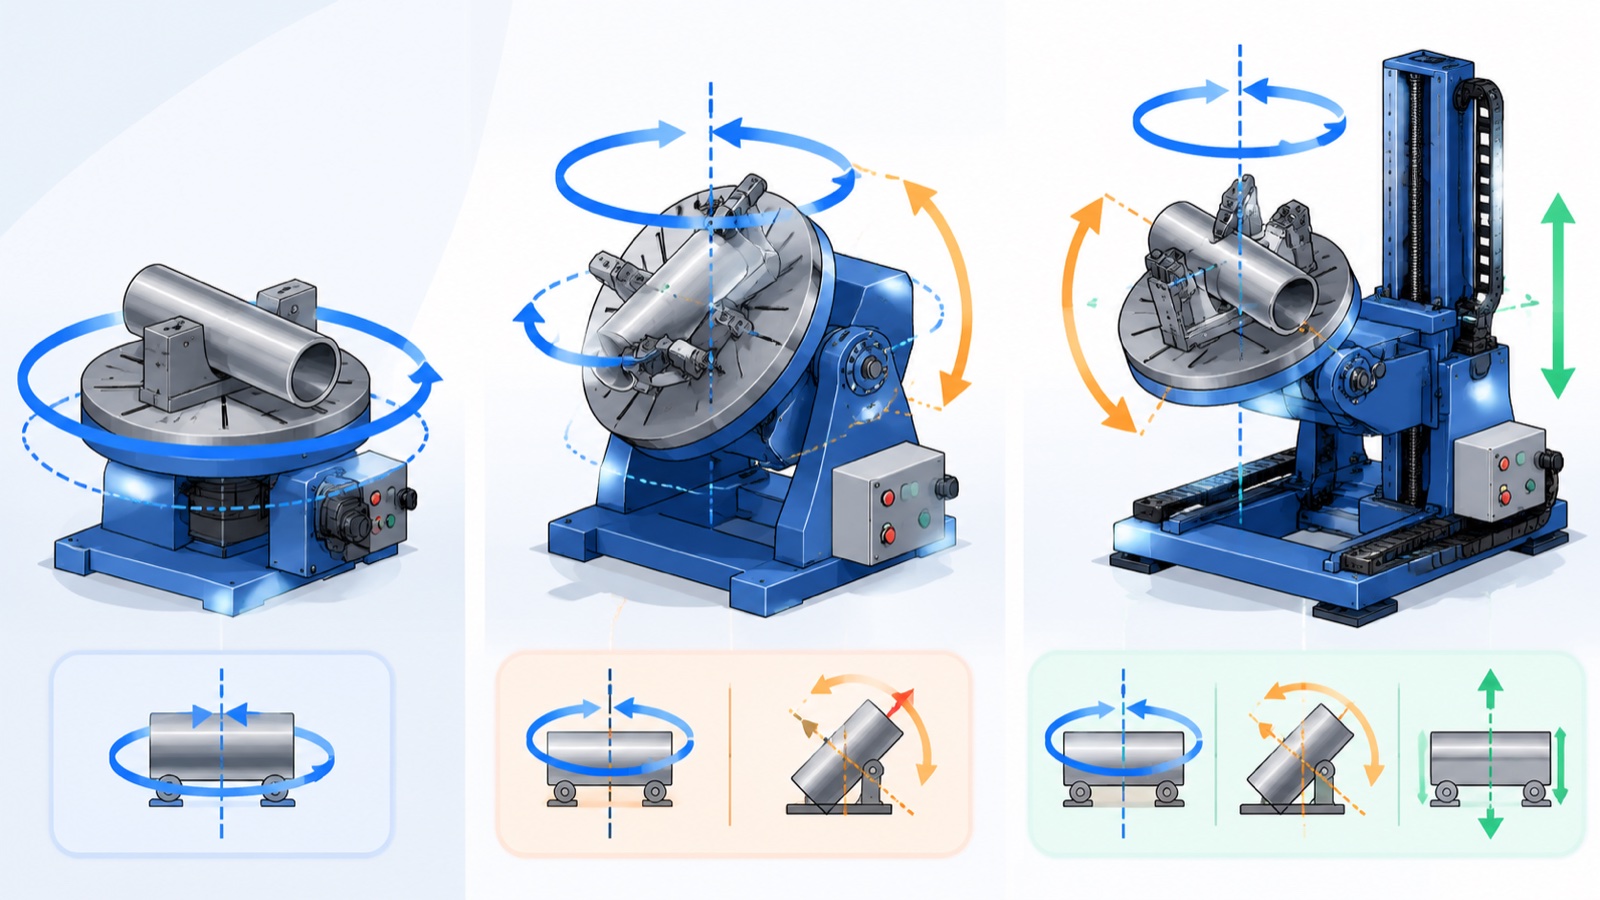
En svejsepositioner er en motoriseret fikstur, der roterer eller vipper et emne, så svejsningerne forbliver i den flade position, hvor hastighed og kvalitet er højest. Aksetællingen bestemmer bevægelsen: en positioner med én akse roterer om én akse, en positioner med to akser tilføjer vipning, og en positioner med tre akser kombinerer to vipnings- eller løfteakser med rotation. Valget mellem dem afhænger af emnegeometri, vægt og hvor mange svejsesømme der sidder på forskellige planer.
Hvad en svejsepositioneringsenhed rent faktisk gør
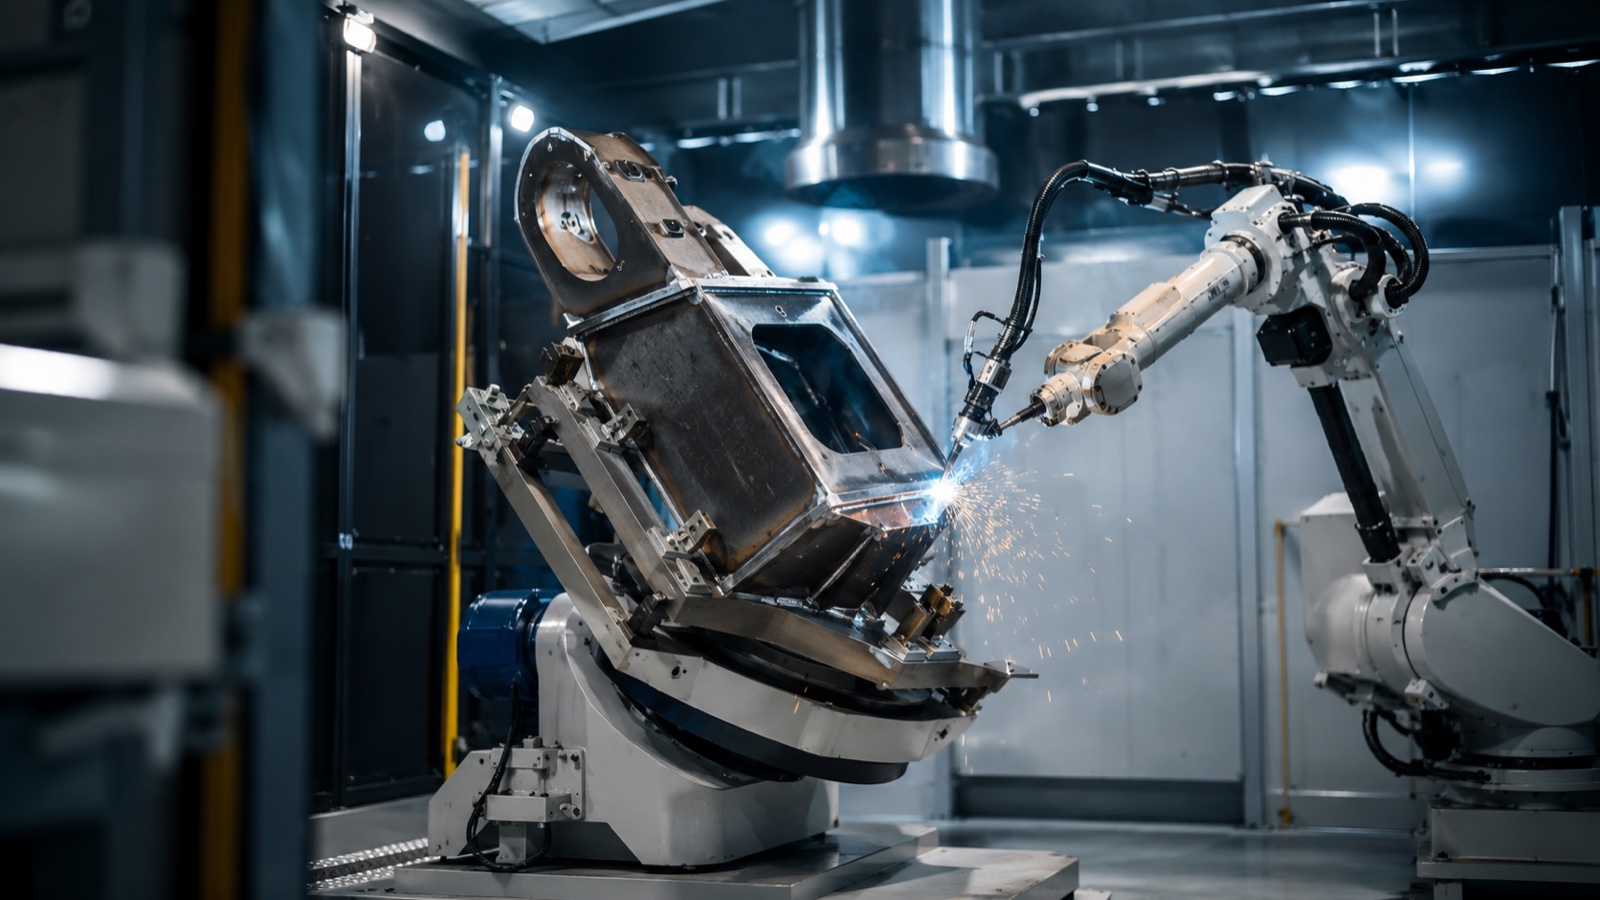
Både manuelle og robotsvejsere arbejder hurtigst, når samlingen er flad, og smeltebadet befinder sig i en stabil, tyngdekraftsassisteret position. En positioneringsenhed bringer hver søm til den position i stedet for at tvinge svejseren eller robotarmen til at nå akavede vinkler. Resultatet er mere ensartet indtrængning, færre defekter og kortere cyklustider.
Ifølge den offentliggjorte vejledning fra American Welding Society er svejsekvaliteten og svejsehastigheden højest i den flade position og forringes, når samlingerne bevæger sig vandret, lodret og overhead. Der findes en positioneringsenhed for at holde så mange svejsninger som muligt inden for dette gunstige vindue. I robotceller bliver positioneringsenheden også en del af bevægelsessystemet: dens akser kan koordineres med robotten, så emnet og brænderen bevæger sig sammen under en enkelt kontinuerlig svejsning.
Enkeltakset vs. 2-akset vs. 3-akset: Kerneforskellen
Den praktiske forskel er frihedsgraderne, som bestemmer, hvor mange flader af en del du kan præsentere for brænderen uden at skulle justere den.
| Type | Akser / bevægelse | Egnet til | Typisk begrænsning |
|---|---|---|---|
| Enkelt-akset | 1 (rotation omkring én akse) | Runde eller symmetriske dele: aksler, flanger, rørspoler, tromler | Kan ikke vippes; sømmene på endefladerne forbliver ude af flad position |
| 2-akse | 2 (rotation + hældning) | Beslag, rammer, strukturelle svejsninger, der kræver både drejning og vipning | Begrænset rækkevidde på meget høje eller dybe bokssektioner |
| 3-akse | 3 (rotation + hældning + løft eller anden hældning) | Komplekse samlinger med samlinger på flere planer | Højere omkostninger og mere programmerings- og kalibreringsindsats |
En enkeltakset enhed er arbejdshesten for alt, der i bund og grund er et rotationslegeme. Tilføj en vippeakse, og du dækker den store mellemvej inden for strukturel fremstilling, hvor en del skal både dreje og læne sig. En tredje akse betaler sig kun, når delene er reelt tredimensionelle, og omfixering ellers ville koste mere end den ekstra akse.
Sådan vælger du den rigtige aksetælling
I praksis afgør tre spørgsmål de fleste valg:
- Hvor er sømmene? Hvis hver svejsning ligger på én cirkel, er en positioner med én akse tilstrækkelig. Sømme på flere planer peger mod 2 eller 3 akser.
- Hvor tung og hvor afbalanceret er delen? Excenterbelastninger skaber vippemomenter, som positioneringsenhedens gear og bremser skal holde sikkert, ikke kun dens nominelle masse.
- Koordinerer positioneringsenheden med en robot? Koordineret bevægelse kræver akser, som robotstyringen kan styre synkront, hvilket favoriserer integrerede 2- og 3-aksede enheder frem for en separat drejeskive.
Ifølge brancheobservationer er den mest almindelige specifikationsfejl udelukkende at købe ud fra den nominelle nyttelast, mens man ignorerer lastens tyngdepunkt og venderadius. En positioner, der er klassificeret til 1000 kg centreret, kompakt masse, kan være usikker med 600 kg hængende langt fra aksen. Velrenommerede producenter, herunder EVST, offentliggør lastmoment- og tyngdepunktsdiagrammer sammen med den overordnede nyttelast af netop denne grund.
Aflæsning af nyttelast og nøjagtighedstal
To figurer dominerer positioneringsdatablade, og begge fortjener granskning.
payload er den maksimale emnemasse ved et defineret tyngdepunkt. Producenter tilbyder den samme model i flere nyttelastniveauer, fordi gearkasse, lejer og bremse er dimensioneret til det værst tænkelige øjeblik. Som et eksempel tilbydes EVST's enkeltaksede og dobbeltaksede svejsepositioneringsenheder på tværs af niveauer fra et par hundrede kilogram op til 5000 kg emnekapacitet, så en køber kan matche enheden til delen i stedet for at overspecificere.
Gentagelsesnøjagtighed er hvor præcist positioneren vender tilbage til en kommanderet vinkel, typisk udtrykt i millimeter på arbejdsfladen eller i bueminutter. Ved robotsvejsning er repeterbarhed i området ±0.06 til ±0.25 mm almindelig afhængigt af størrelse og nyttelastniveau, og strammere er ikke automatisk bedre: det skal blot være et godt stykke inden for svejsningens tolerance, så brænderen finder samlingen i hver cyklus.
Ifølge producentens tekniske data har større og tungere positioneringsniveauer generelt en lidt løsere repeterbarhedsværdi, fordi masse og strukturel nedbøjning stiger hurtigere end stivhed. Denne afvejning er normal, og det er derfor, nyttelast og repeterbarhed altid bør læses sammen.
Positioner, robot og skinne som ét system
En positioner arbejder sjældent alene i en moderne celle. Den er normalt et element i en koordineret bevægelsesgruppe, der også kan omfatte svejserobotten og et lineært spor. Robotten når sømmen, positioneren orienterer emnet for at holde sømmen flad, og et spor forlænger arbejdsområdet for lange eller flere emner. For at se, hvordan den lineære akse passer ind, se vores ledsagende vejledning om robot 7.-aksede lineære spor og jordskinner, Og vores komplet guide til robotsvejsning for det bredere cellebillede.
Koordineret bevægelse er det, der adskiller en ægte robotpositioner fra en simpel drejeskive. Når robotstyringen driver positionerens akser, kan systemet holde den optimale vinkel mellem brænder og arbejdsemne gennem en buet søm i en enkelt passage i stedet for at stoppe, indeksere og genstarte. EVST bygger sine EVS-SWP enkeltaksede og EVS-DWP dobbeltaksede positionere til denne type integration, og som en totalleverandør leverer de robotten, positioneren og skinnen som én idriftsat celle i stedet for som separate dele, der skal matches på stedet.
Sikkerhed og standarder
Positioneringsanordninger flytter tunge stoffer, så beskyttelses- og styringspålidelighed er lige så vigtig som svejsekvaliteten. I henhold til ISO 10218 og den understøttende ISO/TS 15066-vejledning til industrielle robotsystemer skal hele cellen, inklusive positioneringsanordningen og dens bevægelse, risikovurderes som én maskine med beskyttelsesanordninger, afspærringer og nødstop, der dækker positioneringsanordningens fulde slagvolumen.
Praktiske sikkerhedsfunktioner, der kan bekræftes på enhver positioner, inkluderer fejlsikre holdebremser, der låser lasten ved strømsvigt, definerede belastningsmomentgrænser og, hvor operatører indlæser dele, mens robotten svejser et andet sted, en dobbeltstations- eller barriereanordning, der holder folk ude af den aktive zone. EVST-positionere leveres med CE-, SGS- og TUV-tredjepartscertificering, og virksomhedens feltingeniører idriftsætter systemer på stedet i over 100 lande, hvilket holder sikkerhedsdesignet ensartet fra fabrikken til kundens gulv.
Ofte stillede spørgsmål
Hvad er forskellen på en enkeltakset og en toakset svejsepositioner?
En positioner med én akse roterer emnet om én akse, hvilket passer til runde eller symmetriske dele såsom aksler, flanger og rørspoler. En positioner med to akser tilføjer en vippeakse, så den både kan rotere og vippe emnet. Det gør det muligt at bringe samlinger på flere planer ind i den flade svejseposition, hvilket er grunden til, at 2-aksede enheder er almindelige i strukturel og beslagfremstilling.
Hvornår har jeg egentlig brug for en 3-akset positioner?
En 3-akset positioner er berettiget, når en del er ægte tredimensionel med svejsesømme på flere planer, og når omfiksering mellem svejsninger ville koste mere tid end den ekstra akse. For enklere dele leverer en enkelt- eller 2-akset enhed den samme fordel ved flad positionering til lavere omkostninger og med mindre programmering.
Hvor vigtig er positioneringsenhedens nyttelast i forhold til tyngdepunktet?
Både materie og tyngdepunkt er ofte den begrænsende faktor. En positioner, der er klassificeret til en given masse, antager, at lasten sidder nær aksen. En excenter eller langt udhængende last skaber et drejemoment, der kan overstige enhedens klassificering, selv under den angivne nyttelast. Kontroller altid lastmoment- og tyngdepunktsdiagrammerne, ikke kun det overordnede nyttelastnummer.
Kan en svejsepositioneringsenhed synkroniseres med robotten?
Ja. Når positioneringsakserne styres af robotstyringen som en koordineret bevægelsesgruppe, bevæger emnet og brænderen sig sammen og holder den ideelle svejsevinkel gennem en kontinuerlig søm i én arbejdsgang. Dette er den største fordel ved en integreret robotpositioneringsenhed i forhold til en separat indekseringsdrejeskive.
Hvilket nyttelastområde dækker svejsepositioneringsapparater?
Kommercielle svejsepositioneringsapparater spænder fra cirka 100 kg op til flere tons emnekapacitet. EVST's sortiment dækker for eksempel enkeltaksede og dobbeltaksede enheder fra et par hundrede kilogram op til 5000 kg, med flere nyttelastniveauer pr. model, så enheden kan tilpasses emnet i stedet for at blive overspecificeret.
Om forfatteren: Denne vejledning er udarbejdet af EVSTs redaktionsteam. EVST (EVS TECH CO., LTD) er en robotproducent med base i Chengdu, grundlagt i 2018, der producerer industrirobotter, kollaborative robotter, svejsepositioneringsenheder og lineære skinner, der eksporteres til mere end 100 lande med CE-, SGS- og TUV-certificering fra tredjeparter.
Sidst opdateret: 1. juni 2026. De beskrevne specifikationer er vejledende branche- og producentintervaller; bekræft nyttelast, tyngdepunktsgrænser og repeterbarhed i forhold til aktuelle produktdata, før du specificerer.