
Af EVST-redaktionen · Sidst opdateret: 4. juni 2026
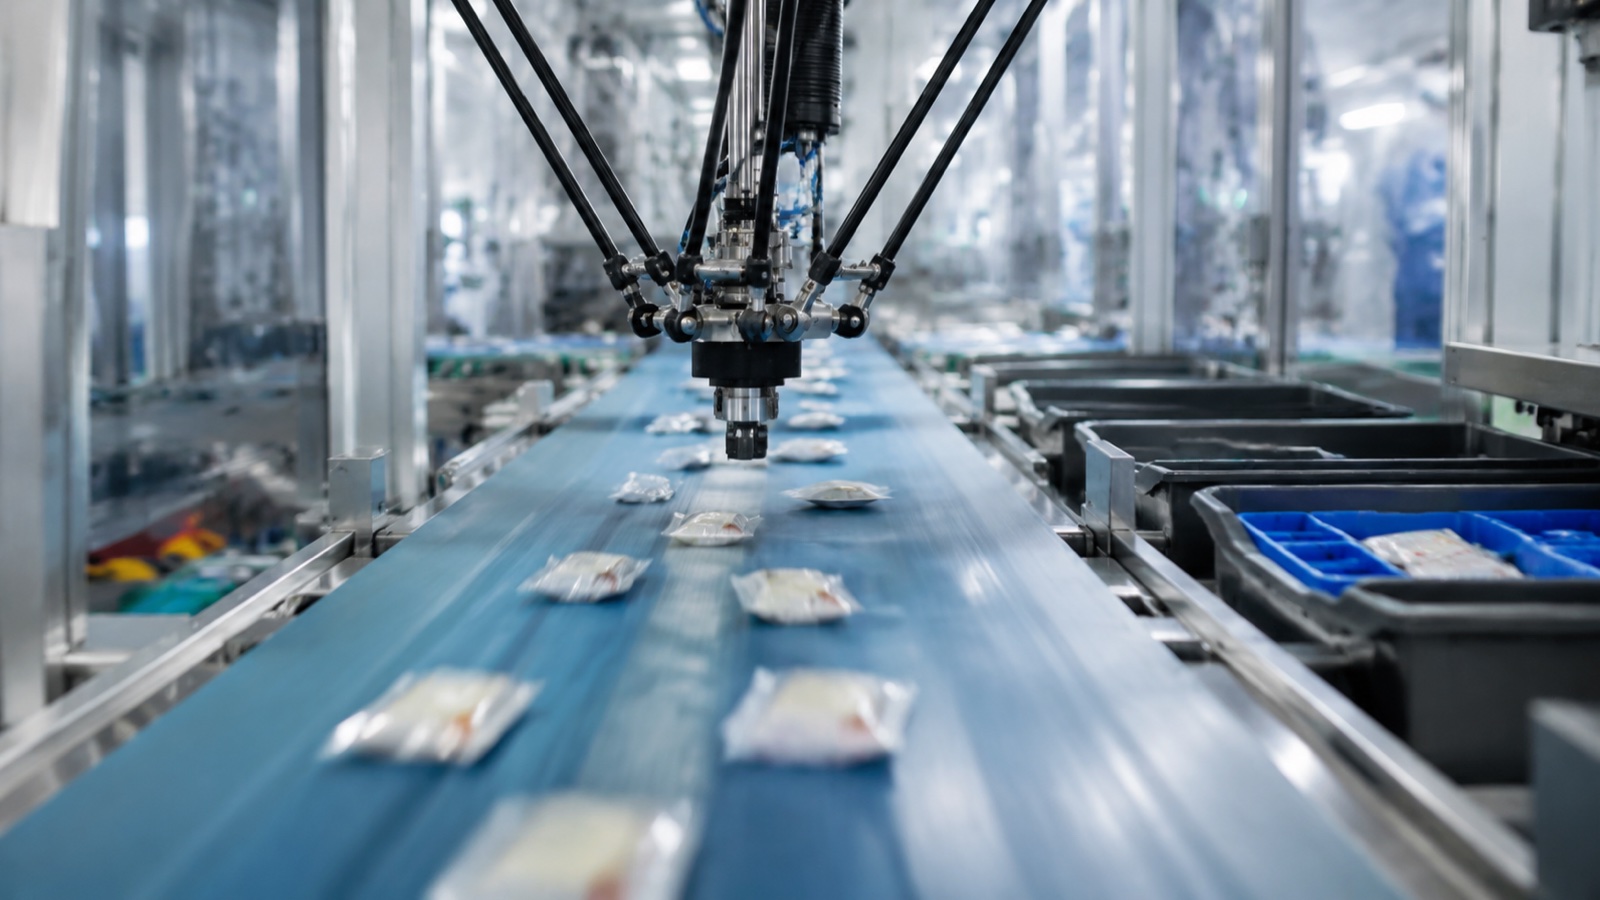
En deltarobot er en parallelarmsrobot monteret over hovedet, med tre lette arme, der driver en enkelt platform, så den kan bevæge en lille endeeffektor med meget høj hastighed, ofte mere end 100 greb i minuttet. Fordi de tunge motorer forbliver fastlåste ved basen, er det kun de lette arme, der bevæger sig, hvilket er grunden til, at deltaer dominerer højhastighedssortering og pakning af lette dele. De bytter nyttelast og rækker ud efter den hastighed.
Sådan fungerer en Delta-robot
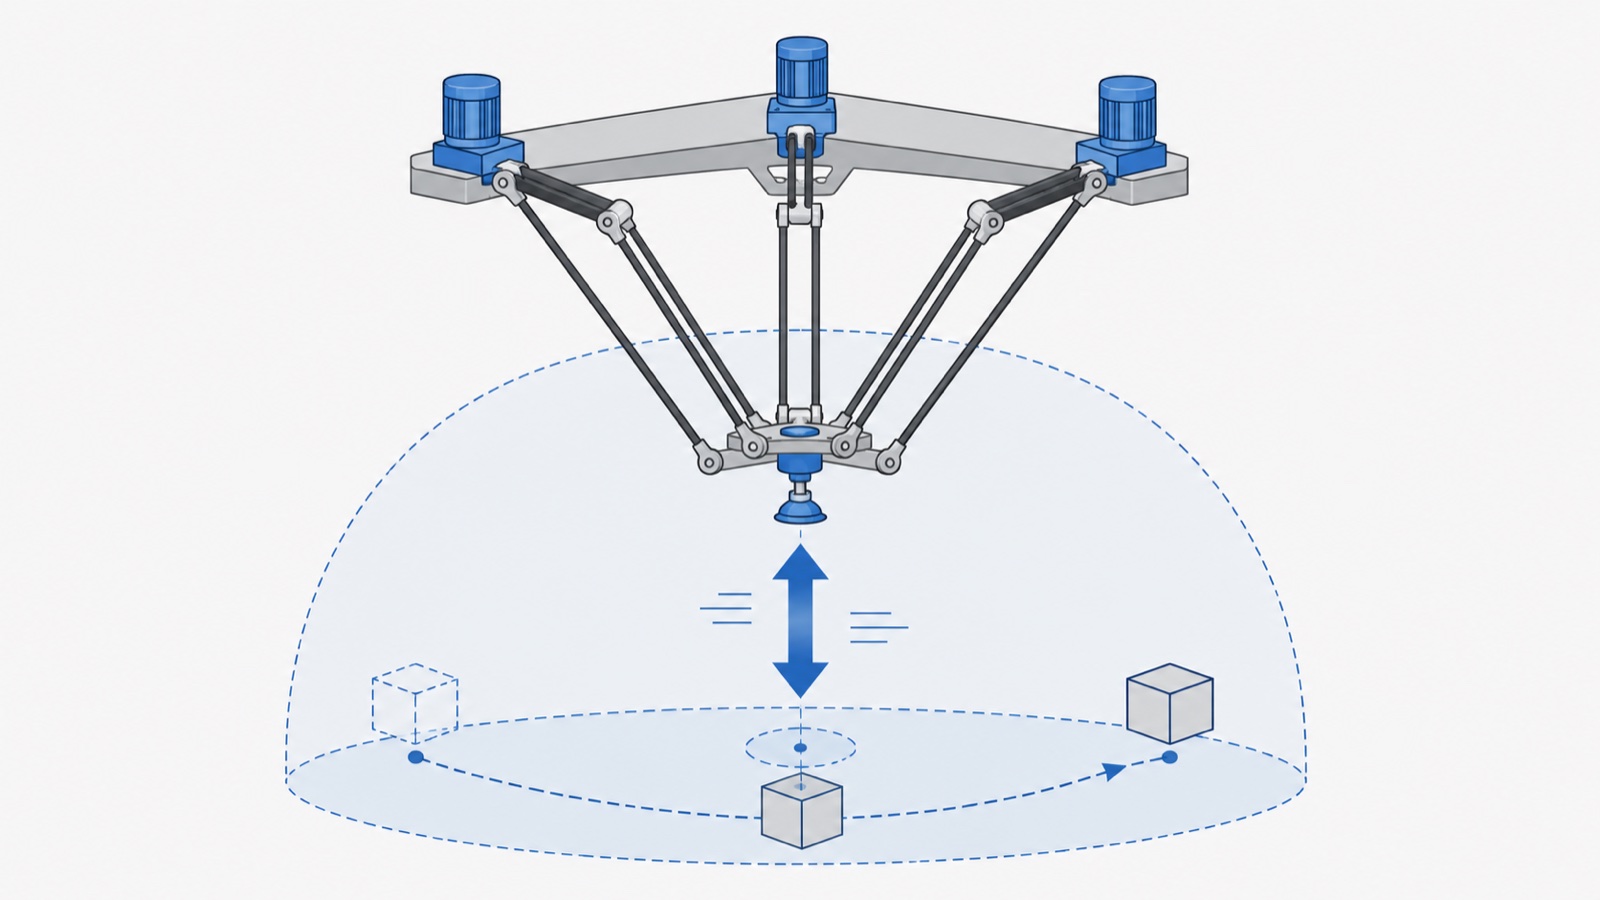
I modsætning til en leddelt arm, hvor hver motor bærer vægten af leddene bag sig, holder en delta alle tre motorer fikseret på den øverste ramme. De driver tre par letvægtsled, der mødes på en lille bevægelig platform. Resultatet er en meget lav bevægelig masse og meget høj acceleration. Ifølge observationer fra industrien er det denne parallelle kinematik, der gør det muligt for deltaer at nå plukkehastigheder, som serielle arme ikke kan matche for lette dele.
Platformen bærer typisk en vakuumkop eller en lille griber, og en fjerde roterende akse kan tilføjes for at orientere dele. Visionen styrer normalt robotten og identificerer dele på et bevægeligt transportbånd, så deltaet plukker undervejs uden at stoppe båndet.
Hvor Delta-robotter passer ind
| Anvendelse | Hvorfor delta-tilpasninger |
|---|---|
| Højhastighedssortering | Visionsstyret plukning af lette genstande fra et rullebånd |
| Primær emballage | Placering af produkter i bakker, kartoner eller flow-wrap med høj hastighed |
| Vælg og placer | Overførsel af små dele mellem transportbånd med hastighed |
| Let monteringsfodring | Hurtig præsentation af dele til en downstream-station |
Ifølge observationer fra branchen er fødevare-, farmaceutiske og forbrugsvarelinjer de største brugere af delta-robotter, fordi deres produkter er lette, talrige og bevæger sig kontinuerligt. EVST's EVSD delta-serie er for eksempel bygget til sortering, stabling, pick-and-place og pakning, med cyklushastigheder, der er egnede til linjer med høj volumen. For at se, hvordan delta klarer sig i forhold til andre typer, se vores SCARA vs delta vs 6-akse sammenligning.
Delta-robotternes begrænsninger
Deltaer er specialister, ikke generalister. Deres nyttelast er lav, normalt fra et par kilogram op til omkring 15 kg, og deres arbejdsområde er en lav kuppel snarere end et højt volumen, så de kan ikke nå ned i dybe beholdere eller rundt om forhindringer. De vipper heller ikke dele ud over den valgfrie håndledsrotation. Når en opgave kræver højere nyttelast, fuld orientering eller en stor lodret kurve, er en 6-akset robot det bedre værktøj, og til stiv flad montage vinder en SCARA normalt.
I praksis fortjener deltaer deres plads på den hurtigste, letteste og mest repetitive plukningsproces, og de parres ofte med andre robottyper: en række deltaer, der plukker fra et bånd, kan føde en 6-akset robot, der kasserer og palleterer nedstrøms.
Angivelse af en deltacelle
- Delens vægt og størrelse: Bekræft, at delen plus sluteffektoren forbliver inden for delta-nyttelasten.
- Mål for valgprocent: pluk per minut driver antallet af robotter over båndet.
- Vision: Båndsporingssyn er næsten altid nødvendigt til plukning af flytteprodukter.
- Kuvert: Kontroller, at kuplens rækkevidde dækker båndbredden og placeringspunkterne.
Ifølge observationer fra branchen bestemmes gennemløbshastigheden normalt af kombinationen af visionsdetekteringshastigheden og antallet af deltaer over båndet, ikke af en enkelt robots tophastighed. EVST leverer deltaceller med robot, vision og værktøj integreret; for modelspecifikationer, se Guide til valg af EVST delta-robot.
Ofte stillede spørgsmål
Hvad bruges en delta-robot til?
Deltarobotter bruges til højhastighedssortering, primærpakning og pick-and-place af lette dele, især i fødevare-, farmaceutiske og forbrugsvarelinjer. Deres parallelle armdesign bevæger en let endeeffektor meget hurtigt, ofte mere end 100 pluk i minuttet, normalt styret af vision-sporing af produkter på et bevægeligt transportbånd.
Hvor hurtig er en delta-robot?
Deltarobotter klarer typisk mere end 100 pluk i minuttet for lette dele, hvilket er hurtigere end serielle arme til samme opgave, fordi deres motorer er fastgjort i bunden, og kun lette led bevæger sig. Den faktiske hastighed afhænger af delens vægt, pick-and-place-afstand og hvor hurtigt synet kan registrere dele på båndet.
Hvad er nyttelasten på en delta-robot?
Delta-nyttelasten er lav, typisk fra et par kilogram op til omkring 15 kg, fordi designet optimerer hastigheden over belastning. EVST's EVSD delta-serie dækker dette område til sortering, stabling, pick-and-place og pakning. Tungere dele kræver i stedet en SCARA- eller 6-akset robot.
Hvad er forskellen på en delta- og en SCARA-robot?
En delta er en parallel robot bygget til tophastighed med lette dele i en lav kuppelformet konvolut, ideel til plukning fra et bånd. En SCARA er en seriel 4-akset robot, der er mere stiv og bedre til præcis flad montering og indsættelse med højere nyttelast. Deltaer favoriserer hastighed; SCARA'er favoriserer stivhed og monteringskraft.
Har en deltarobot brug for et visionssystem?
Til plukning af produkter fra et bevægeligt transportbånd, ja, næsten altid. Båndsporingsvision identificerer hver dels position og orientering, så delta-plukker i farten uden at stoppe linjen. Til pick-and-place med fast position er vision muligvis ikke påkrævet, men de fleste højhastighedssorteringsapplikationer er afhængige af det.
Om forfatteren: Denne vejledning er udarbejdet af EVSTs redaktionsteam. EVST (EVS TECH CO., LTD) er en Chengdu-baseret robotproducent, der blev grundlagt i 2018 og producerer delta-, SCARA-, 6-aksede industrielle og kollaborative robotter, der eksporteres til mere end 100 lande med CE-, SGS- og TUV-certificering fra tredjeparter.
Sidst opdateret: 4. juni 2026. Ydelsestallene er vejledende brancheintervaller; bekræft nyttelast, rækkevidde og cyklus i forhold til aktuelle produktdata, før du specificerer.