
Automatisering af bakkehåndtering: Hvornår er det værd at tilføje en ekstra robot?
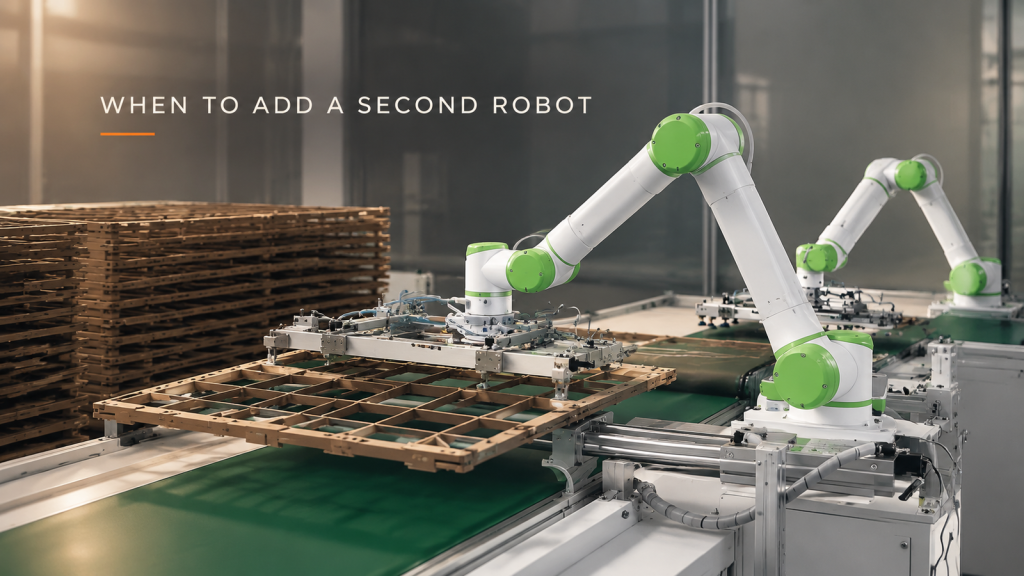
Sammenlign én robot, en bakkeføder og to robotter. Lær hvilke forsinkelser ved bakkeskift, der kan overlappe hinanden, og hvad du skal teste, før du tilføjer en ekstra håndteringsenhed.
Automatisering af blokstabling på pressen: Syv spørgsmål, som købere stiller, før de bestiller en palleteringsrobot
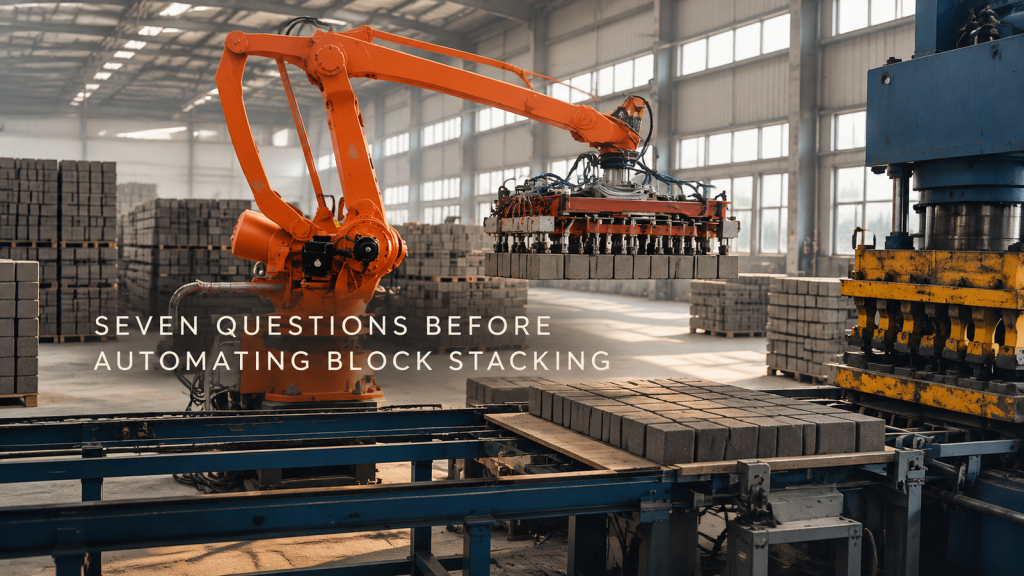
Syv spørgsmål, der skal afklares, før du bestiller en palleteringsrobot til blokstabling hos pressen: grøn styrke, griber, nyttelast, cyklus, stakmønster og fejl.
Robotpolering af bildørhængsler med bånd: Fem fejltilstande, du skal teste, før du køber
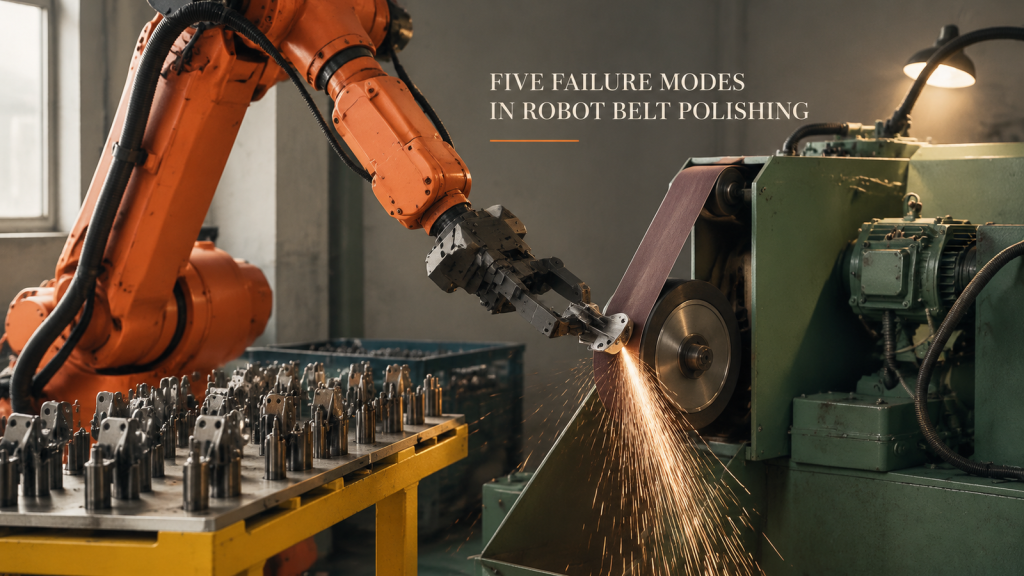
Fem fejltilstande, der påvirker robotbåndspolering af bildørhængsler, fra delvariationer og remslid til kraftkontrol, støv og griberslip, og hvordan man tester hver enkelt.
Robothåndtering og stabling af stålnetpaneler: Styr den fleksible kuvert
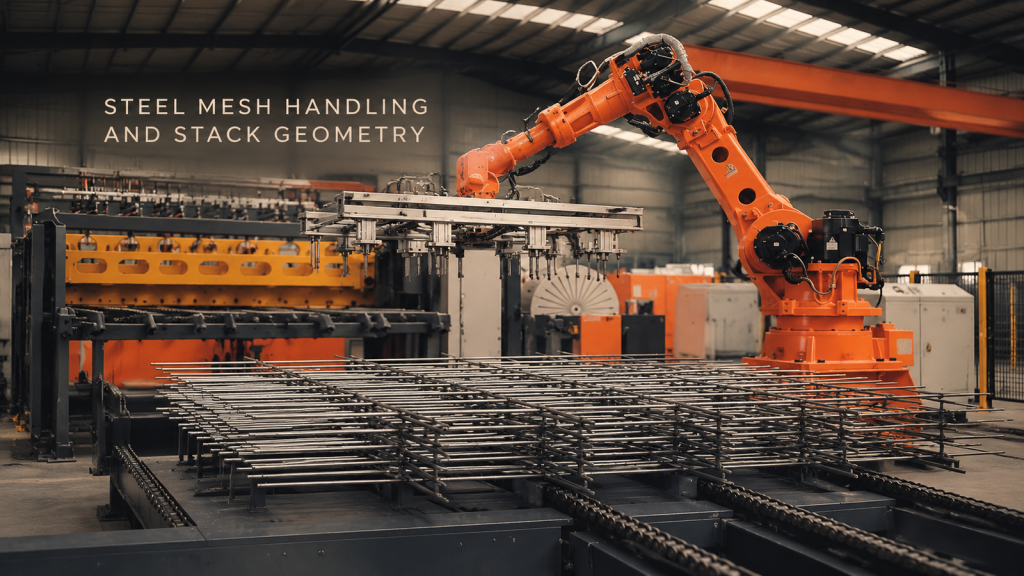
Robothåndtering og stabling af stålnetpaneler: Styr den fleksible kuvert
Robot, der passer til motorstatorviklinger: Definer handoff-tilstanden
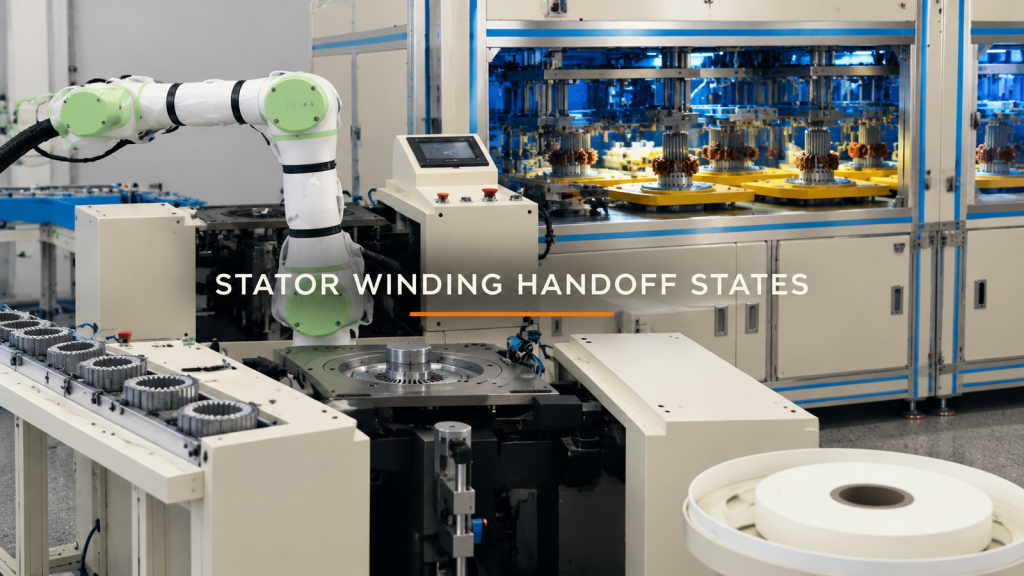
Definer handoff-tilstande, bærergeometri, overførselskorridor og grænseforsøg for robotbetjening af motorstatorviklinger.
Robot betjener en presse: Kontroller matriceoverdragelsen før programmering
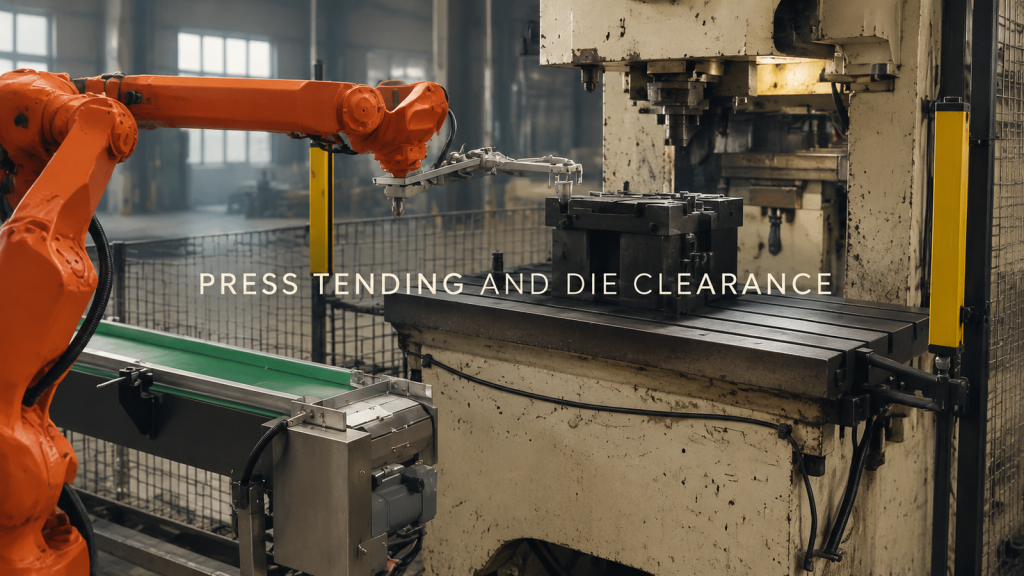
Planlæg robotpressens betjening som to overdragelser. Kontroller tilkørsels-, grebs- eller frigørelsesafstand samt udgangsafstand ved transportbåndet og matriceområdet før programmering.
Depalletering af kartoner til et transportbånd: Definer lag-, greb- og frigørelseslogikken
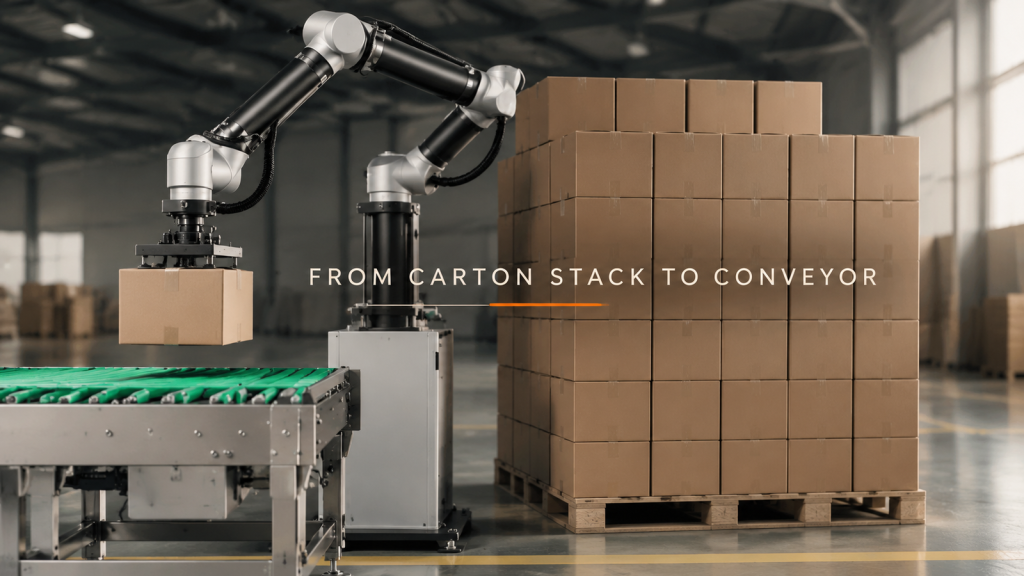
At flytte en karton fra en stablet last til et udgående transportbånd virker repetitivt, men overdragelsen ændrer sig, efterhånden som laget er tømt. I dette tilfælde en robotløfter
Robotoverførsel i en træningscelle: Definer overdragelserne før programmering
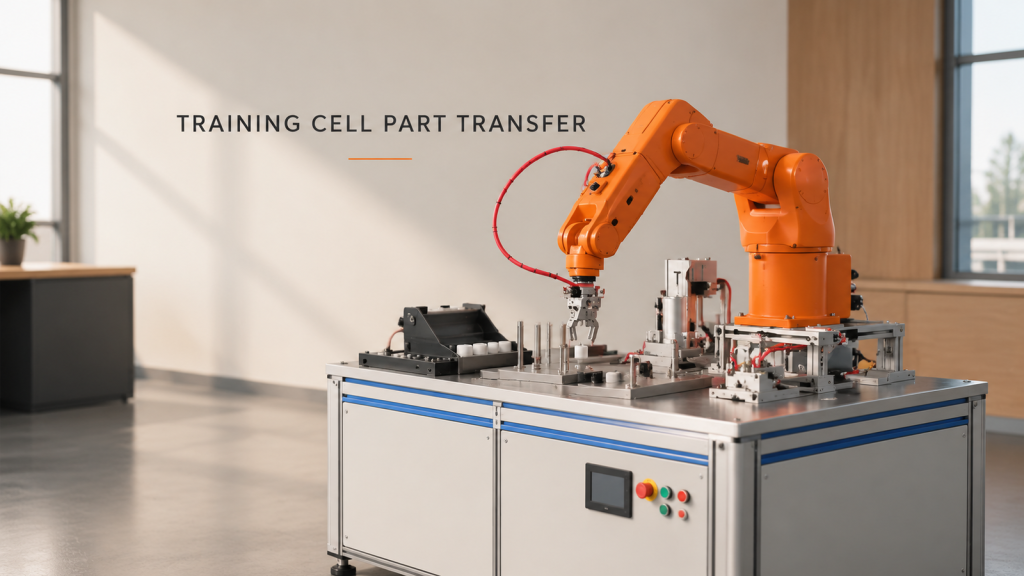
En træningscelle med flere stationer er nyttig, fordi den eksponerer de grænseflader, der afgør, om robotoverførslen vil være stabil: hvordan en del er placeret, hvornår en
Robotpleje til lange metaldele: Support, svingende envelope og stationsoverdragelser
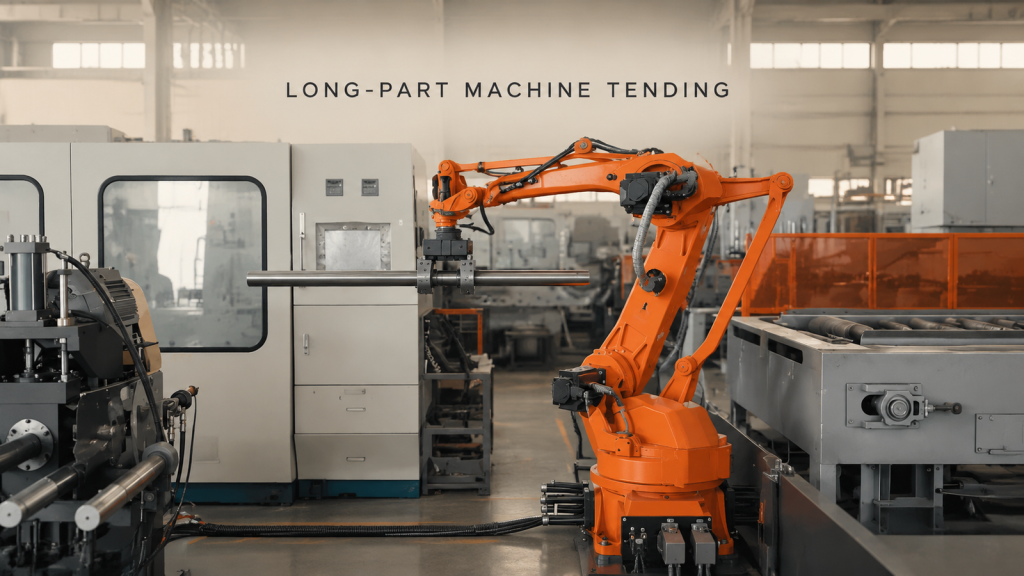
Gennemgå præsentation af afhentning, gribeværktøj, rutefrigang og overdragelse fra rullebord til robot, der betjener lange metaldele.
Robotoverførsel på en pallestation: Vakuumværktøj og overdragelseskontroller
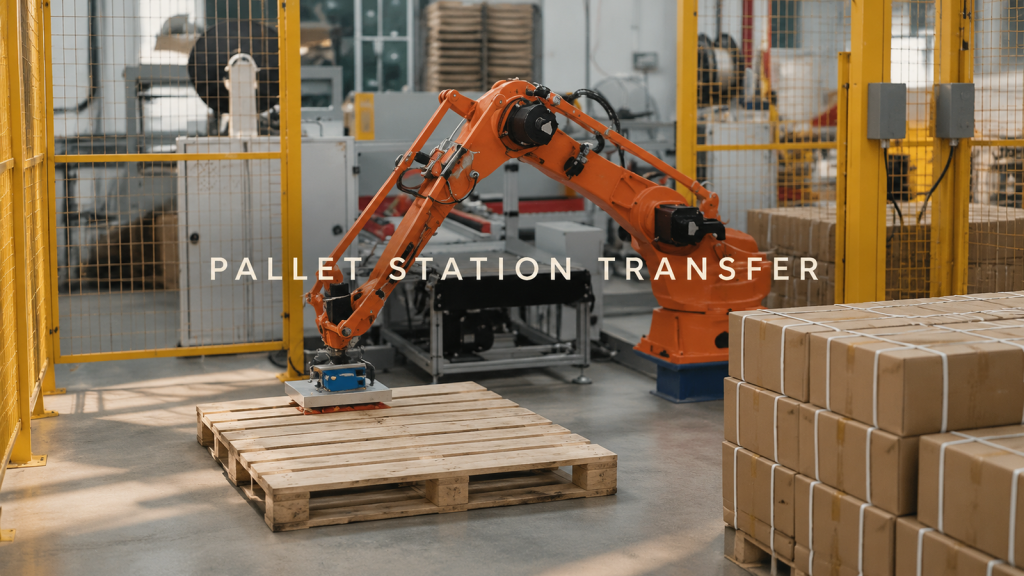
Gennemgå afhentningspræsentation, vakuumværktøj, ruterydning og overdragelse af palleområde til robotoverførsel på en pallestation.
SCARA-deloverførsel på tværs af flere fiksturstationer
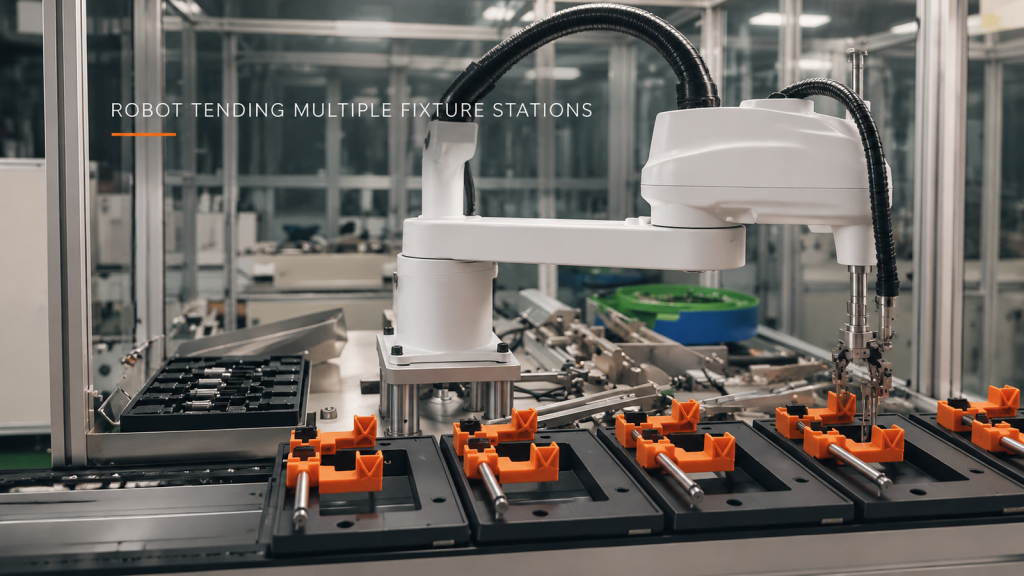
Se, hvordan du vurderer SCARA-deloverførsel på tværs af en bakke, mellemliggende mekanisme og flere fiksturer uden at antage ubekræftede cyklus- eller procesdetaljer.
Arbejdszonesekvensering for gentagne svejsninger på skinnekomponenter

Udforsk, hvordan arbejdszonesekvensering, fiksturkonsistens og randtilstande styrer gentagne robotsvejsninger på skinnekomponenter.