
Et koncept til betjening af en mobil robot med CNC-maskiner skal koordinere tre grænseflader: bakken, maskinens åbning og dockingpositionen, der gør begge tilgængelige. I det registrerede tilfælde optager en samarbejdsarm monteret over en mobil base et cylindrisk metalemne fra en bakke, drejer sig mod en CNC-maskine, rækker ind i arbejdsområdet, vender tilbage til bakken, og senere kører basen væk. Det nyttige designspørgsmål er, hvordan man gør disse overdragelser gentagelige uden at behandle mobilitet og manipulation som separate projekter. Anmod om en ansøgningsgennemgang fra EVST.
Start med de tre grænseflader
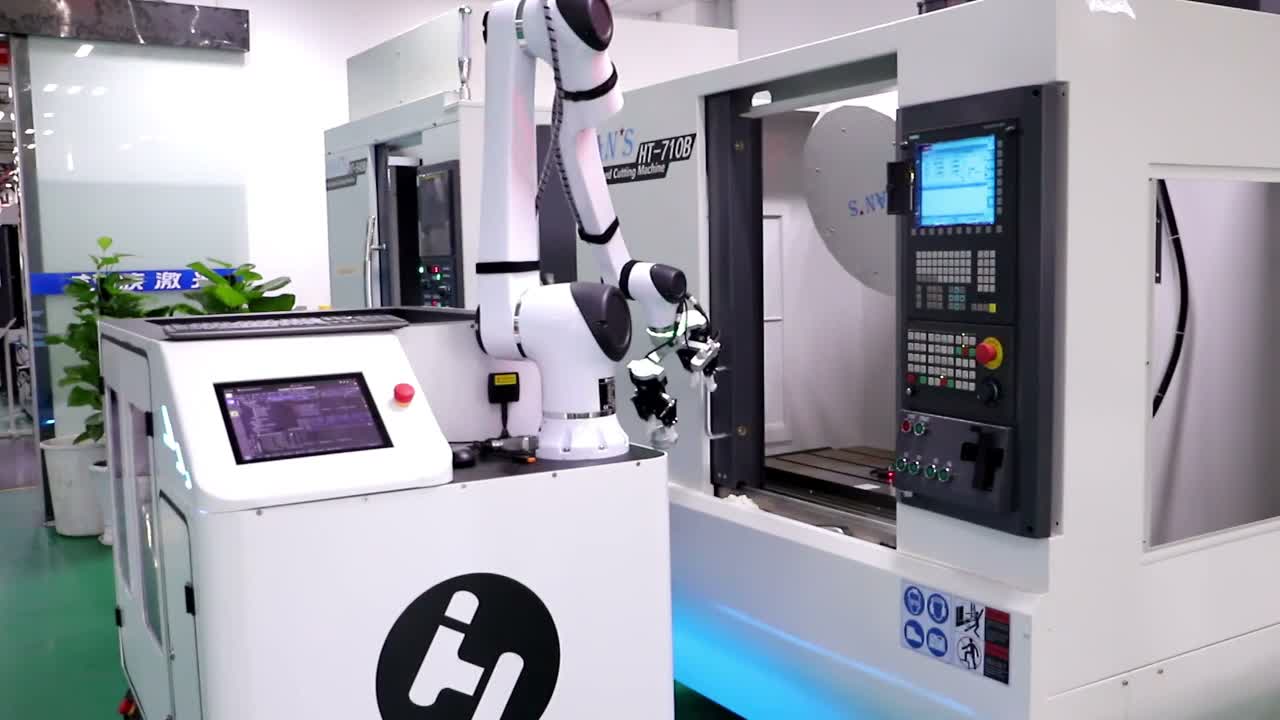
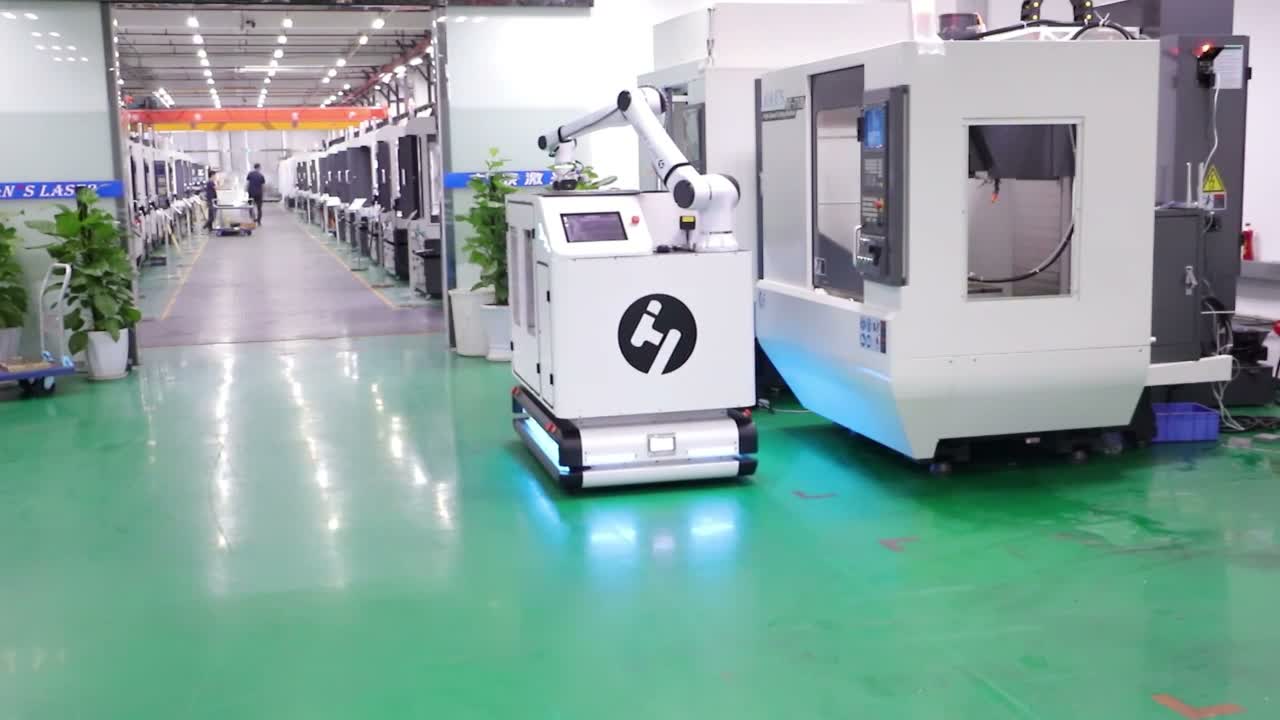
Optagelserne gør sekvensen let at læse: basen er placeret ved siden af maskinen; armen rækker ud til en bakke, der bæres på basen; den løfter et cylindrisk emne og drejer sig mod maskinen; armen går ind i maskinens arbejdsområde for en synlig placering; den vender derefter tilbage mod bakken. Nær enden forlader den mobile base maskinen og kører ned ad gangen.
For en anden celle skal hver af disse grænseflader have en defineret tilstand. Bakken skal præsentere en del inden for griberens brugbare tilgangsområde. Dockingstedet skal placere robottens samlede opgaveområde i det tilsigtede forhold til maskinen. Maskingrænsefladen skal give en kendt tilladelse til adgang og en kendt betingelse for tilbagetrækning. En mobil platform kan kun betjene mere end én station, når disse tilstande er eksplicitte og kan gendannes.
Gør dockingpræcision til en del af rækkeviddeundersøgelsen
Robottens rækkevidde bør kontrolleres ud fra en tolerancezone snarere end fra én perfekt basisposition. Undersøgelsen bør kombinere den tilladte dockingvariation, variation i bakkeplacering, emnepræsentation, gribergeometri, maskindøråbning, adgang til fikstur, håndledsstilling, kabler og nærliggende strukturer.
Den optagede arm nærmer sig bakken, roterer mod maskinen og rækker ind i arbejdsområdet. Den synlige rute understøtter en grænsefladeundersøgelse, men den fastslår ikke den tilladte dockingfejl eller de programmerede positioner. Test de mindst gunstige positioner inden for den foreslåede dockingzone under konceptarbejdet. Hvis en lille basisforskydning optager den resterende håndleds- eller værktøjsfrigang, har layoutet brug for en stærkere lokaliseringsmetode, en større frigang eller en anden overdragelsesgeometri.
Definer overdragelsen som tilstande, ikke én bevægelse
En robust sekvens adskiller tilladelser og bekræftelser. Før maskinens adgang skal systemet vide, at basen er på den tilsigtede station, at maskinen er i den aftalte adgangstilstand, og at delens tilstand er kendt. Efter placering eller hentning skal robotten forlade maskinens konvolut, før den næste maskin- eller køretøjshandling er tilladt.
Optagelserne viser en dobbeltgriber, der arbejder rundt om bakken sent i sekvensen, og armen, der bevæger en hvid bakke på omkring 85 sekunder. Disse observationer etablerer ikke en omskiftningsmetode. De viser, hvorfor tilstandsmodellen bør dække griber, emne, bakke og maskingrænseflade uafhængigt, herunder hvad systemet kan gøre efter en afbrudt bevægelse.
Planlæg trafik, bevogtning og bjærgning sammen
En mobil base ændrer cellegrænsen. Vurderingen bør dække gangarealet, personer og anden trafik, tilkørsel til stationen, dockingområdet, manipulatorbevægelser, maskinfarer og betingelserne for automatisk afgang. Gældende lokale krav og den valgte udstyrsdokumentation styrer det endelige beskyttelsesdesign.
Genopretningstilfælde bør designes før cyklusoptimering: en del, der ikke er bekræftet i griberen, en base, der ikke har nået sin dockingtilstand, en maskine, der ikke giver adgang, eller et stop, mens armen er inde i maskinen. Hvert tilfælde kræver en sikker tilstand, en tilladt tilbagetrækningsrute og en klar regel for genoptagelse. Dette forhindrer en operatør i at skulle udlede det sidste gyldige trin.
Input til en nyttig forundersøgelse
Angiv maskinens layout og døråbning, læsseposition, detaljer om fiksturen, repræsentative emner, bakketegninger, tolerancer for delpræsentation, tilgængelig dockingplads, gangbegrænsninger, påkrævet stationsrækkefølge, maskinsignaler og de tilsigtede godkendelseskontroller. Inkluder produktionsmix og driftsmønster, så konceptet kan skelne mellem routingtid og arbejde ved maskinen.
Et nyttigt output er et kort over stationsgrænsefladen, en rækkevidde- og frihøjdeundersøgelse på tværs af dockingtolerancezonen, griber- og bakkekoncept, signal-/tilstandssekvens, beskyttelseskoncept, genvindingsmatrix og en prøveplan. Cyklusestimater bør følge dette arbejde i stedet for at blive udledt af en feltvideo.
Praktiske spørgsmål før detaljeret design
Kan én mobil robot passe flere CNC-maskiner?
Potentielt, hvis hver station har en valideret dockinggrænseflade, tilgængelig opgavegeometri, kompatibel delpræsentation, trafikplan og maskinhandshake. Antallet af stationer afhænger af den faktiske rute og driftsbehovet.
Hvad skal man kontrollere, før man vælger den mobile baseposition?
Kontroller adgang til bakke, maskinåbning, fiksturrækkevidde, fuld arm og griberhylster, dockingtolerance, servicerute, afskærmning og en fri udtrækningsvej.
Hvordan skal en bakke og en dobbeltgriber forberedes til overdragelser?
Definer emnepræsentation, optaget og tom tilstand, gribeafstand, bekræftelsessignaler og den tilladte rækkefølge for hver griberside. Valider den fulde kombination af bakke- og emnetolerancer.
Hvilke oplysninger er nødvendige for en konceptgennemgang?
Maskin- og fiksturtegninger, emne- og bakkedata, dockingplads, ganglayout, signalliste, driftsmix, sikkerhedsbegrænsninger og acceptkriterier er det praktiske udgangspunkt.
For teams, der evaluerer en lignende applikation, skal stationsgrænsefladekortet, toleranceområdet og gendannelsestilstandene justeres med den faktiske maskine og delfamilie. Anmod om en gennemgang af en EVST-ansøgning eller e-mail salg@evsrobot.com.
*Projektgodkendelse følger de aftalte projektdata, forsøgsmetode og optegnelser.*