
Anmod om en gennemgang af ansøgningen eller send en e-mail til sales@evsrobot.com med oplysninger om reservedele, transportører, udstyrsgrænseflader og layout.
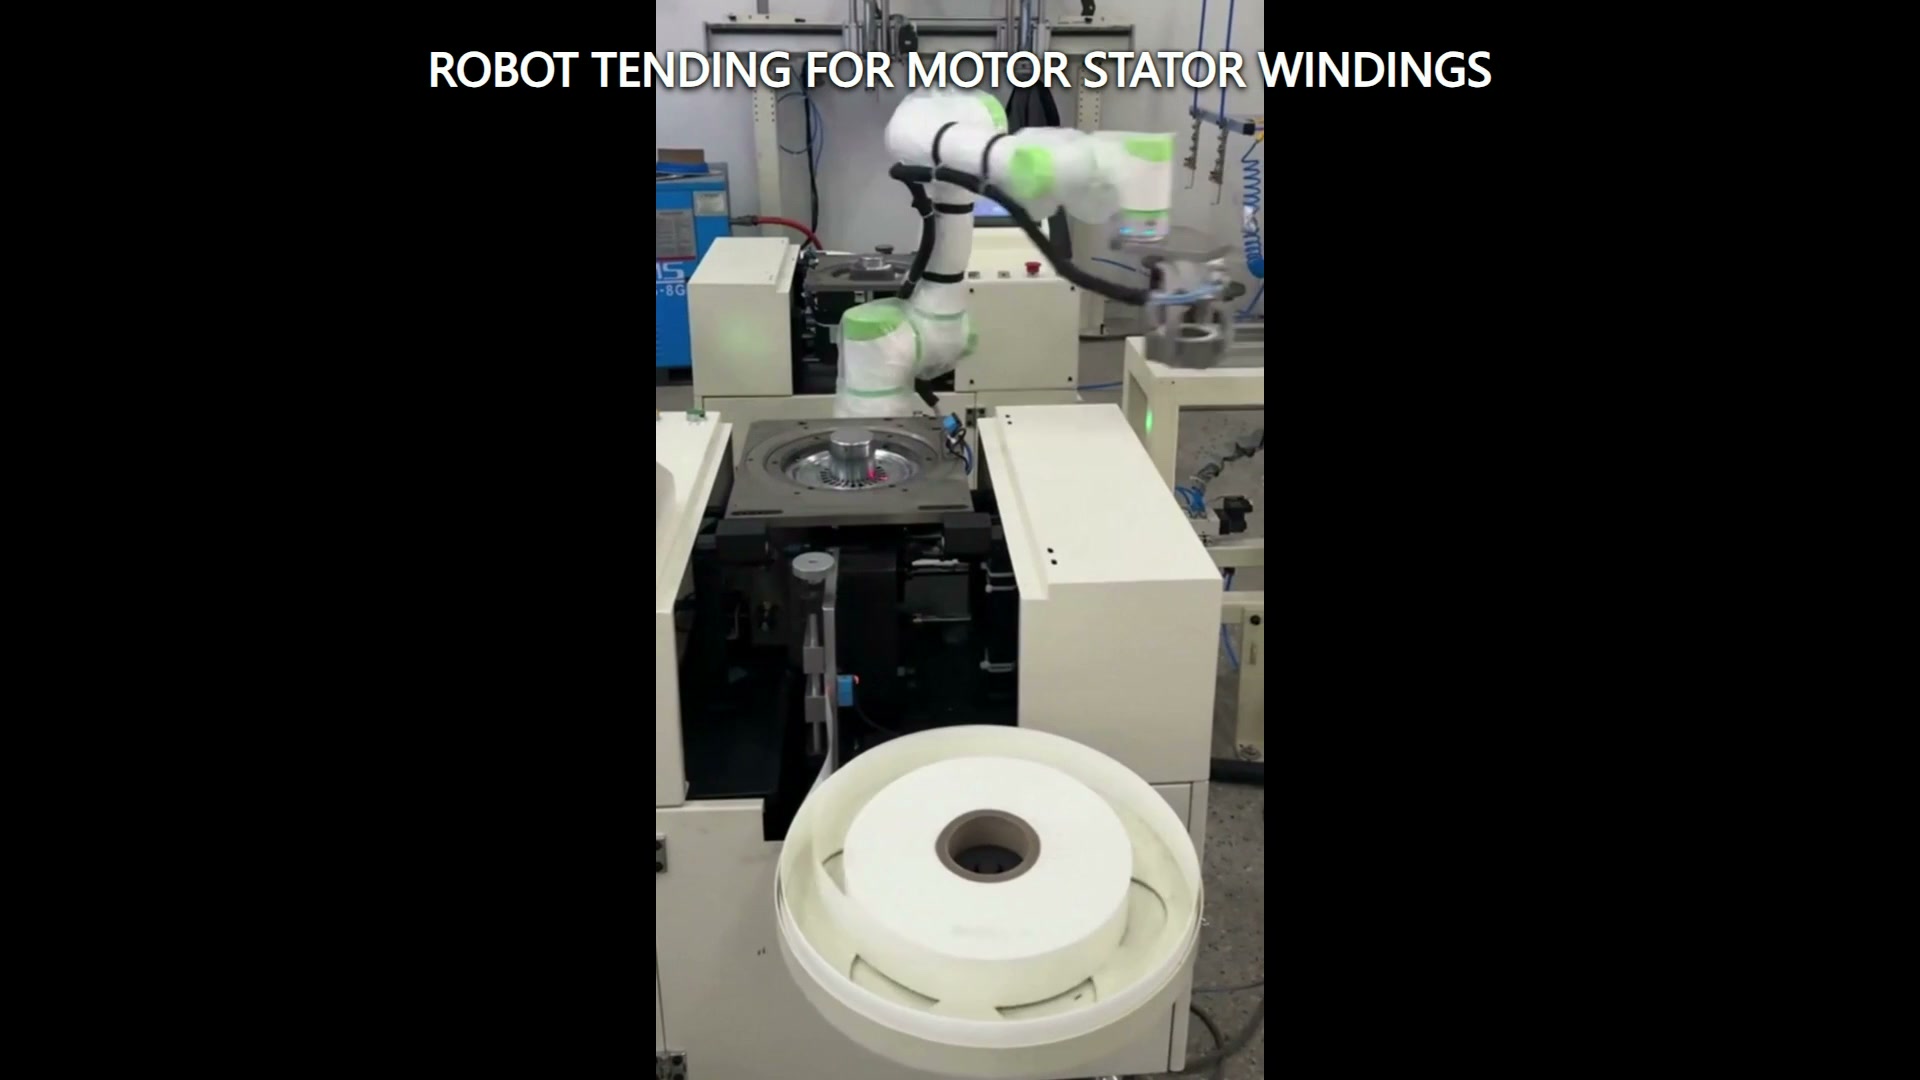
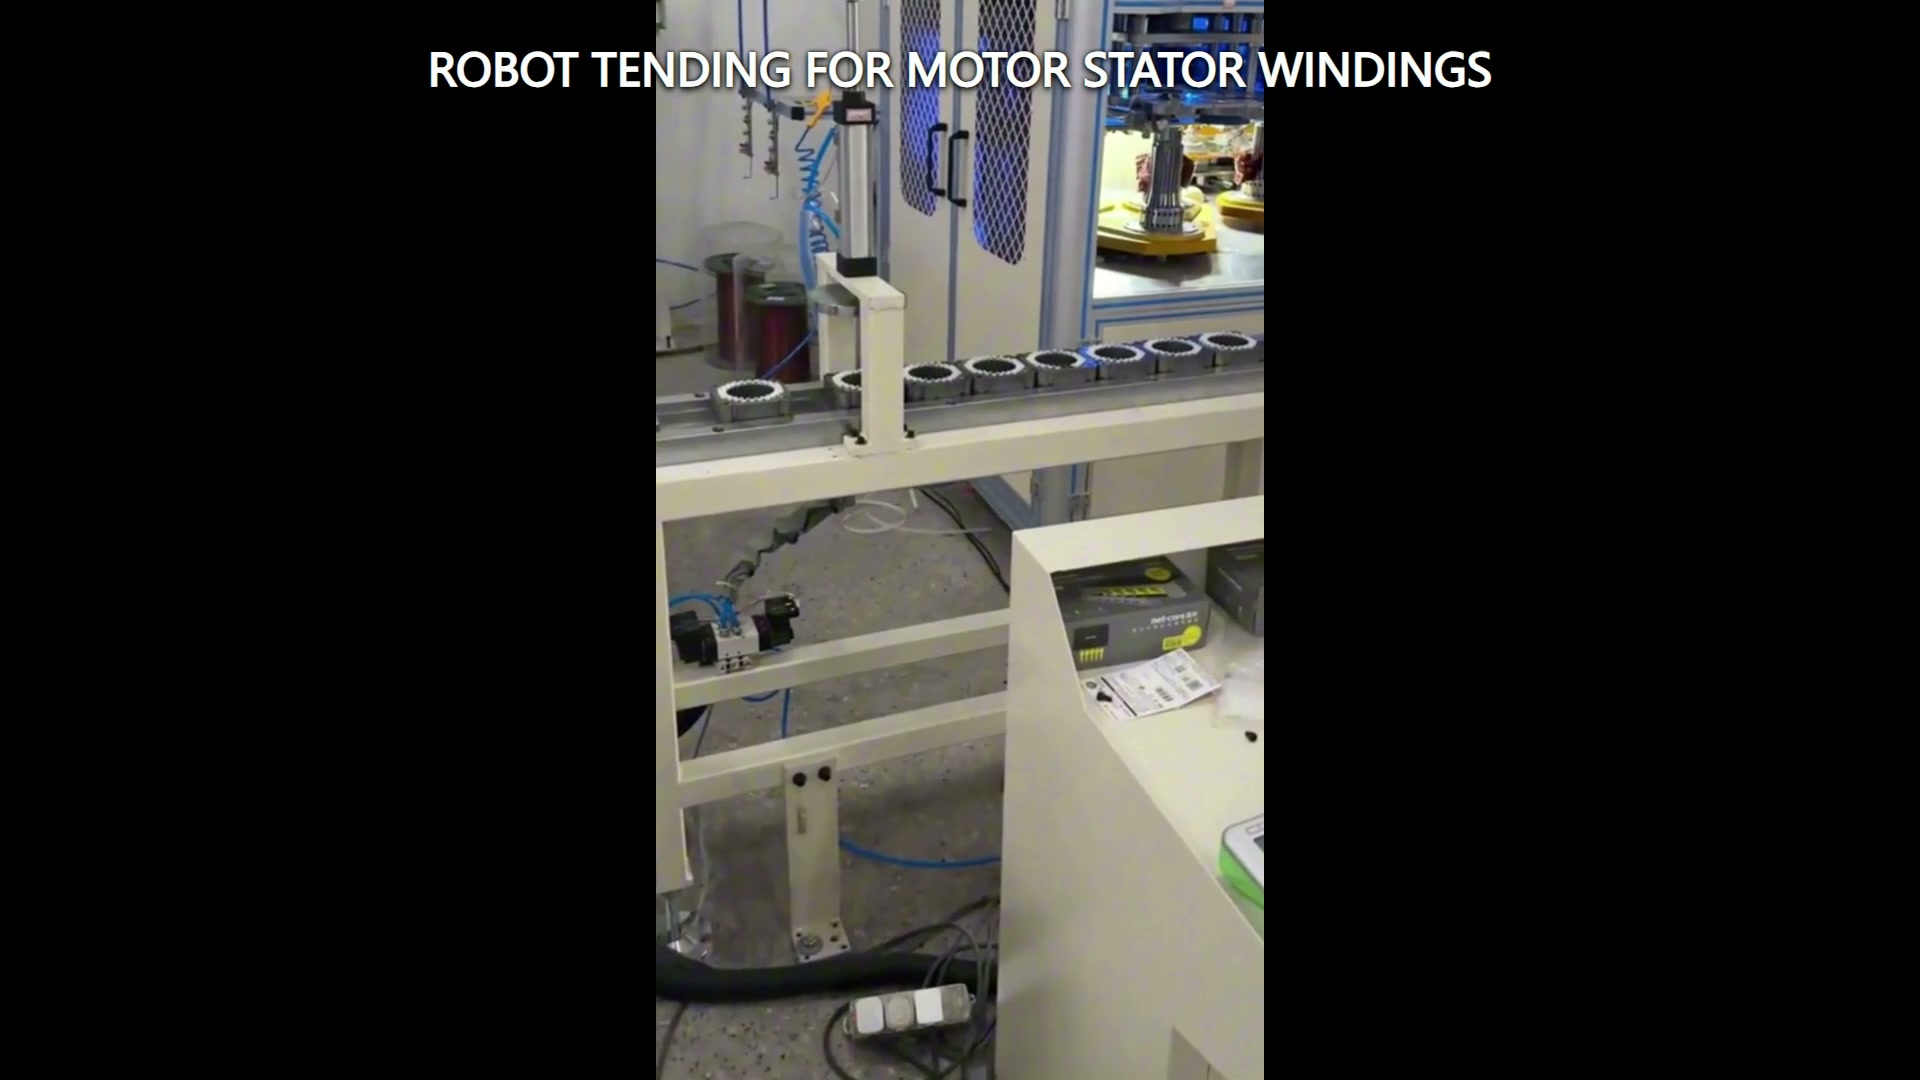
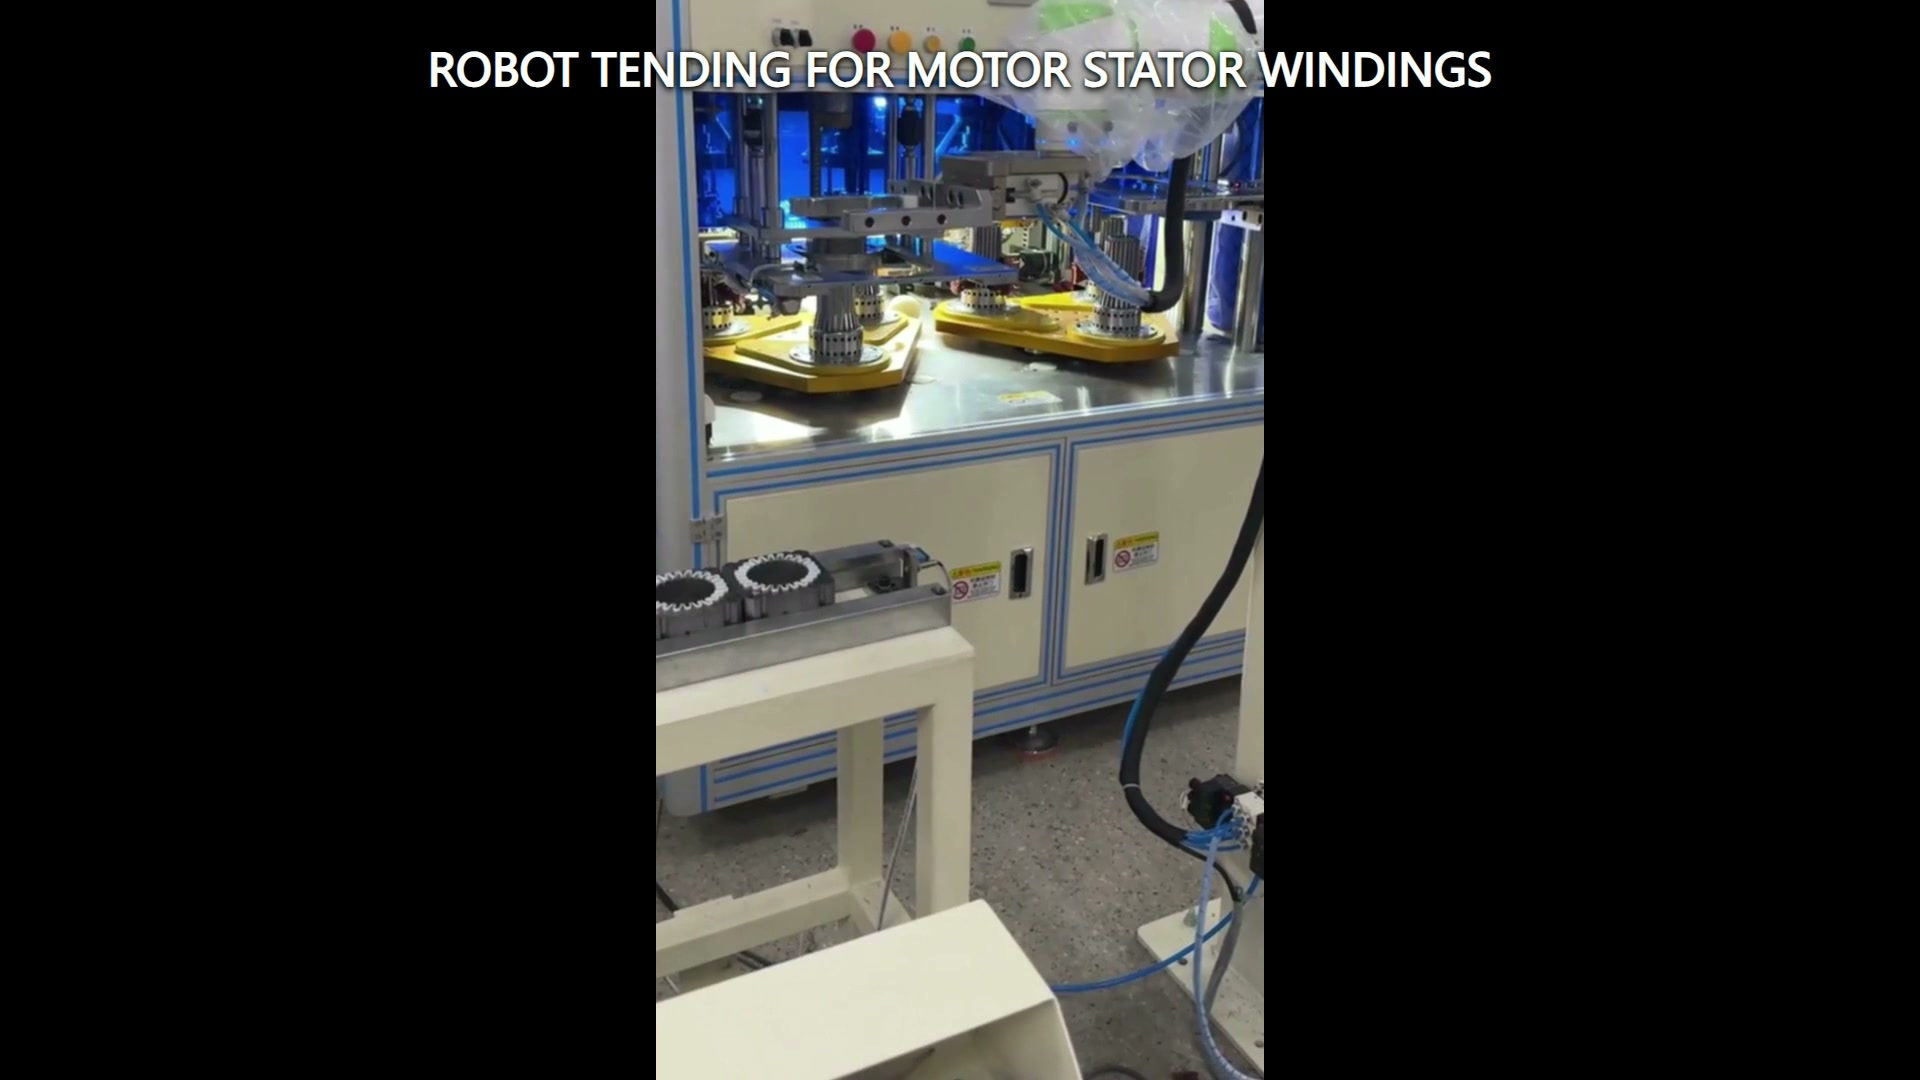
Optagelserne viser en hvid-grøn kollaborativ robot, der bevæger sig ved siden af en statorviklingsarbejdsstation. Ringformede statorviklinger eller deres værktøjspositioner er synlige sammen med et tilstødende transportbånd eller lokaliseringsområde og lukket udstyr. Det nyttige ingeniørspørgsmål er, hvordan man definerer tilstanden ved hver overdragelse uden at antage en overførselssekvens, som kameraet ikke fuldt ud etablerer.
Definer grænsen på begge sider af overdragelsen
Robotbetjening forbinder to systemer. Den ene side præsenterer en del eller et transportmiddel; den anden side skal være klar til at modtage det. En forundersøgelse bør beskrive begge tilstande. For den præsenterende side skal du registrere lokaliseringsfunktionerne, tilladt posevariation, tilstedeværelsessignal og frihøjde over og omkring delen. For den modtagende side skal du definere den nødvendige orientering, siddeforhold, tilgængelig åbning og bekræftelse af, at destinationen kan acceptere en last.
Denne grænsebeskrivelse er mere nyttig end en generisk anmodning om at flytte en ringformet del fra et punkt til et andet. Den fortæller projektteamet, hvad robotten kan stole på, før bevægelsen begynder, og hvad der skal være sandt, før den slippes.
Separat delgeometri fra bærergeometri
En ringformet vikling kan understøttes af en palle, rede, dorn, separator eller procesfikstur. Robotværktøjet og banen skal kontrolleres i forhold til emnets samlede hylster, dets understøtning, tilstødende positioner og udstyrets åbning.
Marker de tilladte kontaktområder og eventuelle områder, der skal forblive uberørte. Modellér derefter de mindste og største forventede hylstre, inklusive forskudte eller vippede præsentationstilstande, som det opstrøms udstyr stadig kan klassificere som til stede. Hvis bærere cirkulerer gennem linjen, skal bærerslid, snavs og variation i sædeplacering registreres separat fra variation i delene.
Gør udvekslingstilstanden eksplicit
Overdragelsen bør have en defineret udvekslingstilstand i stedet for udelukkende at være afhængig af timing. En praktisk tilstandstabel kan omfatte kilde optaget, destination tilgængelig, robot ryddet, udstyrsbevægelse stoppet hvor det kræves af risikovurderingen, værktøjstilstand bekræftet og delvist sat på plads efter placering. De nøjagtige signaler og sikkerhedsfunktioner afhænger af den integrerede applikation og skal designes og valideres til projektet.
Genopretning hører også hjemme i tabellen. Hvis delen mangler, er vippet, ikke er frigivet eller ikke er på plads, skal teamet have en aftalt reaktion: stop for inspektion, vend tilbage til en kendt position, prøv igen under kontrollerede forhold eller send varen til en anden placering. Registrer den valgte reaktion i grænsefladetabellen og verificer den under repræsentative forsøg.
Tjek hele overførselskorridoren
Stiundersøgelsen bør omfatte mere end to indlærte punkter. Kontroller robotarmen, håndleddet, endeværktøjet, emnet, kablerne, bærerne, transportbåndets kanter, udstyrsdøren eller -indkapslingen og nærliggende strukturer som én bevægelig ramme. Gennemgå tilkørsel, aktivering, løft eller tilbagetrækning, overførsel, placering, frigivelse og tilbagetrækning.
Naturlig vertikal optagelse kan tydeliggøre forholdet mellem arbejdsstationen, samtidig med at den begrænser den horisontale kontekst. Layoutstudiet kræver derfor målt geometri eller en verificeret model, ikke estimater taget fra kameraperspektiv. Der skal lægges særlig vægt på udstyrets åbning og den plads, der er nødvendig for at værktøjet kan frigøres efter placering.
Byg forsøg omkring randbetingelser
Repræsentative forsøg bør dække de del- og præsentationstilstande, der mest sandsynligt vil begrænse værktøjet eller banen. Inkluder de største og mindste godkendte envelopes, den mindst gunstige tilladte pose, den nærmeste naboposition og bærertilstanden med den største forventede offset. Registrer den indkommende tilstand, værktøjsbekræftelse, placerede tilstand og gendannelsesresultat for hvert forsøg.
Hvis applikationen involverer en sart vikling eller beskyttet overflade, bør acceptkriterierne identificere kontaktbegrænsninger og inspektionsmetoder, før værktøjsfremstillingen færdiggøres. Kriterierne stammer fra de faktiske produkt- og proceskrav; de bør ikke udledes af en video eller af delens generelle udseende.
Input til en fokuseret gennemførlighedsanalyse
Send del- og transportørtegninger, masse- og tyngdepunktsområde, tilladt kontaktkort, kilde- og destinationsdata, udstyrsåbnings- og adgangstilstande, layoutdimensioner, nødvendige bekræftelser, gendannelsesregler og repræsentative prøver. Identificer hvilke maskin- eller transportbåndstilstande der styres af robotcellen, og hvilke der leveres af en anden controller.
Evaluer robotten, udstyrets interface, bærer, adgangsforhold, idriftsættelse, drift og vedligeholdelse som én integreret applikation.
Kontakt EVS for at gennemgå overdragelsestilstande, overførselskorridor, værktøjsbegrænsninger og prøveplan. Send en e-mail til sales@evsrobot.com.
Optagelserne understøtter den synlige kollaborative robot, ringformede statorviklings- eller værktøjspositioner, tilstødende transportbånd eller lokaliseringsområde og lukket udstyr; nøjagtig overførselssekvens, gribeprincip, kontroller, sikkerhedsfunktioner, ydeevne, inspektionsresultater og efterfølgende proces kræver projektdokumentation.