
Svejsning af bølgepaptanke: Sådan estimerer du den komplette cyklus

Estimer en komplet tanksvejsegentagelse med svejsesegmenter, start-stop-hændelser, luftbevægelser, positionsændringer og en ensartet belastningsgrænse.
Håndtering af garnpakker: Kernegreb, ydre greb eller støtte?

Vælg garnpakkens kernegreb, ydre greb eller understøtning ud fra kernens tilstand, viklingsfølsomhed, orienteringsændringer og den modtagende overlevering.
Manuel eller robotslibning: Hvilke opgaver bør du automatisere først?

Vælg den første metalbearbejdningsopgave til robotautomatisering efter emneplacering, kontakt, slibende slid, undtagelser og accepteret emneoutput.
Cobot-svejsning af en gentagen del: Hvorfor en indlært proces ikke er en produktionsproces

Gå fra en indlært svejsebane til at gentage dele: kontroller fiksturens placering, samlingsmellemrum, adgang til hele brænderen og en godkendelsesrapport for repræsentative dele.
Motorfastgørelsesceller: Samlingskomplettering og sporbarhed

Spørg, hvordan en motorfastgørelsescelle skelner mellem færdige samlinger og akkumulerede resultater, håndterer manglende eller gentaget arbejde og bevarer optegnelser gennem gendannelse.
Overførsel af flere ark: Accepteret outputkapacitet

Estimer flerhoveds overførselskapacitet fra accepterede stykker pr. komplet cyklus, definer hvilke tab der allerede er talt med, og sammenlign resultatet med linjebegrænsninger.
Rør- og flangesvejsning: Robot- og manuelt arbejde

Alloker rør- og flangesvejsninger efter adgang og repeterbarhed, og tag derefter højde for belastning, justering og omstilling, før du vælger automatiseringsomfang.
Fejl ved robotskruetrækning: Separat skrueopsamling, hulindføring og fastgørelse

Separat skrueopsamling, overførselsfastholdelse, hulindføring og montering, så en trinvis afprøvning identificerer, hvilken grænseflade der skal korrigeres.
Planlægning af dyppecyklus for pin-rack: Tæl fiksturoverførsler før kapseludgang

Estimer pin-rack-håndtering og downstream-accept separat ved hjælp af et eksplicit eksempel på fixture-kapacitet i stedet for påstande om den færdige kapsel.
Faste dyser eller en robotstyret vaskelanse: Integrering af dækning, væsketilførsel og beskyttelse af våde områder

Sammenlign faste dyser og en robotholdt lanse på skjulte overflader ved hjælp af faktiske hængende dele og separate kontroller af dækning og rengøringsresultat.
Robotudpakningsgennemstrømning: Definer handoff'en før timing af boksen
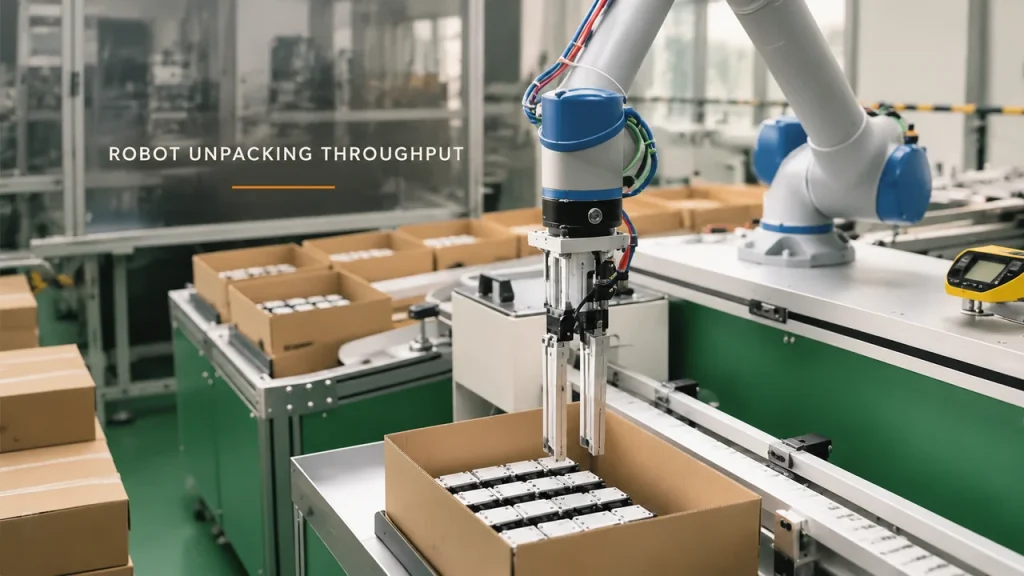
Estimer leverede moduler på tværs af komplette kartoncyklusser, inklusive resterende dele, genopfyldning og ventetider downstream uden dobbelttælling af overlap.
Robotstyret skalscanning: Hvornår retfærdiggør gentagelse automatisering?
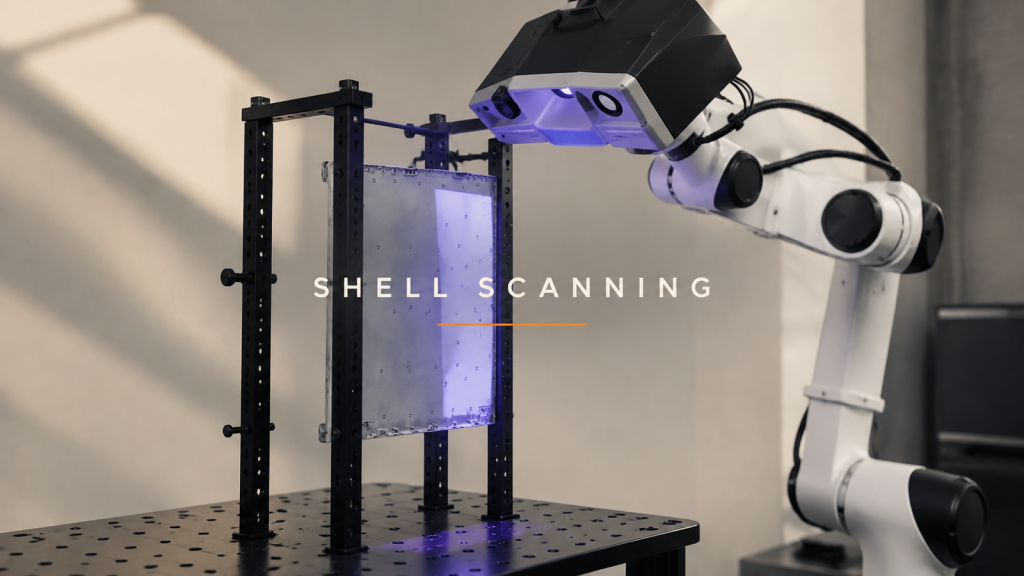
Afgør, hvornår robotstyret skalscanning er egnet til gentagen inspektion, ved at definere målespørgsmålet, overfladeforholdene og variationen i genladning.