
Monteringslinje for apparater: Én palle, én station ad gangen
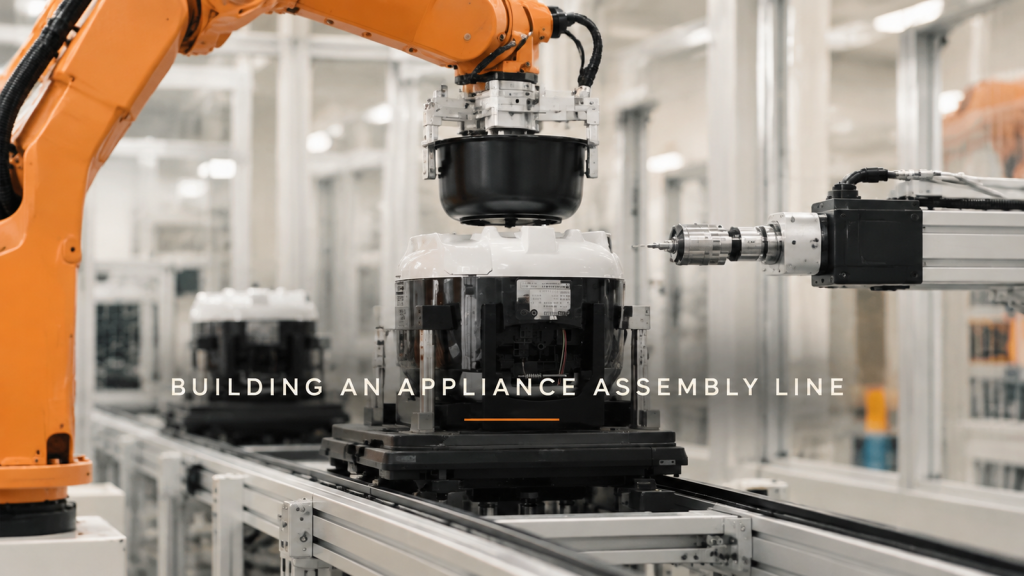
Hvordan en robotmonteringslinje bygger et lille apparat — paller, pick-and-place, presning, skruning, vending og endelig pakning — plus tre designbeslutninger om pallens placering, hvor visionen hører hjemme, og cyklusbalance.
Delta-robot plukker et bevægeligt bælte af: Løs ind, ind linje ud
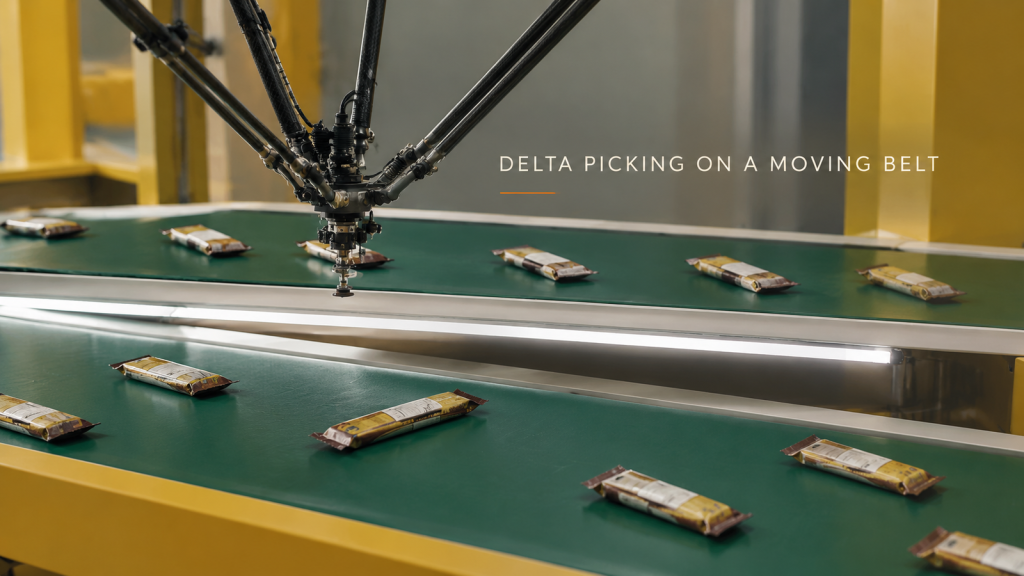
Hvordan en deltarobot plukker indpakkede snackpakker fra et bevægeligt transportbånd og sætter dem jævnt ned til den næste maskine – løkken, tre designbeslutninger om værktøj, ankomstafstand og placering, og hvad der skal sendes for at få et estimat af cyklustiden.
Før billedet: Styring af omgivende lys i inspektionsceller
Undersøg vinduer, loftslamper og nærliggende lys, og bestem derefter indkapsling og afskærmning, før du justerer billeder med en robotbåret inspektionslampe.
Én celle, flere støbeforme: Planlæg omstillingen til støbegods
Angiv gribeområder, støtte til modtagestativ, nedstrømsorientering og værktøjsgrænsefladen for hver støbning, før du planlægger en trykstøbecelle med flere matricer.
Support mellem stationer: Planlæg fremføring af lange ark
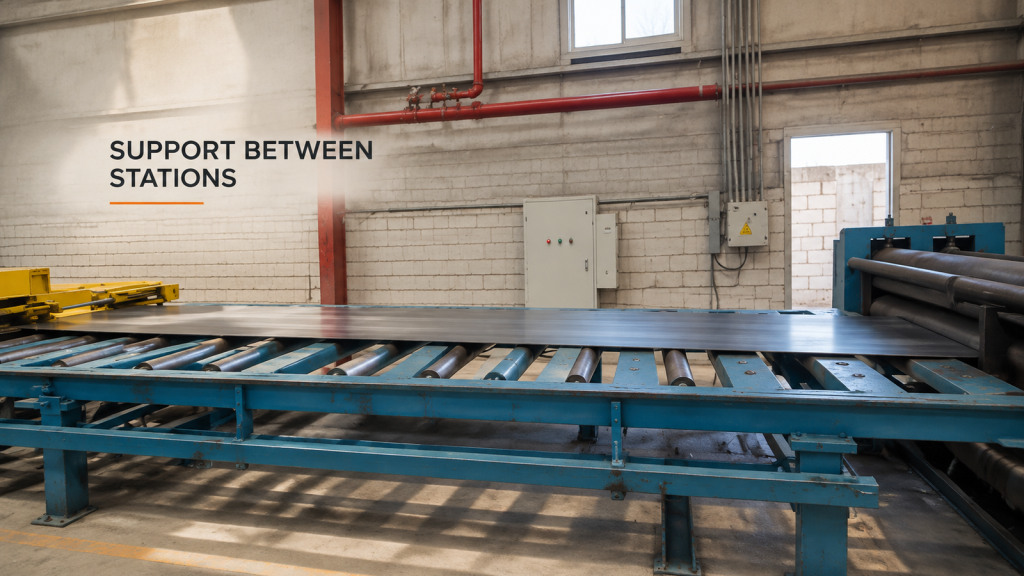
Kortlægger forkant, krop og halestøtte, mens en intakt lang plade bevæger sig mellem ruller og maskinindgangen.
Rundt om hjørnerne: Specificer krav til robotbelægning
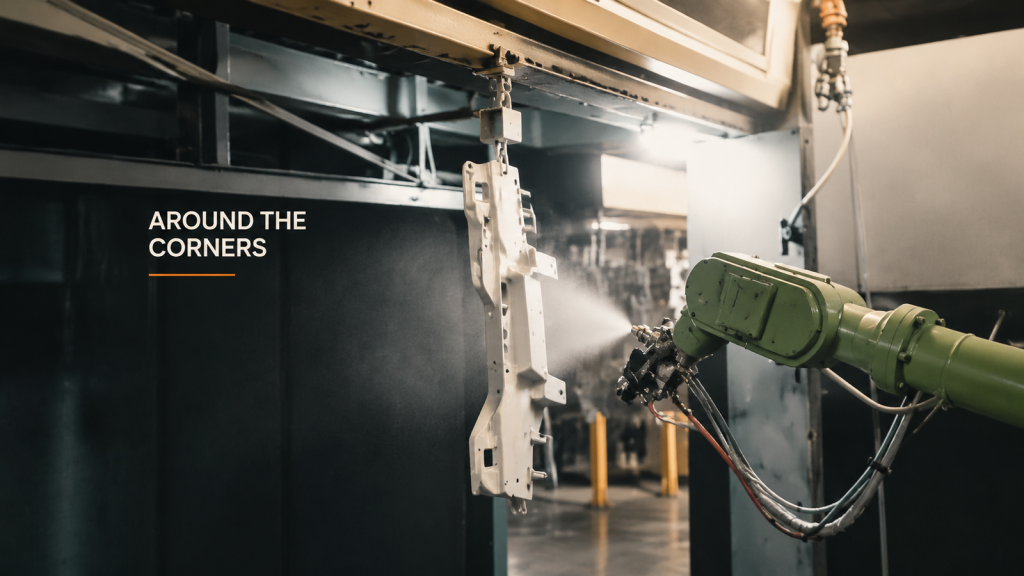
Definer belægningskravene efter emneområde, inklusive hjørner, hængende kontaktflader og inspektionsdækning, før du vælger robotsprøjteindstillinger.
Ændringer i fastgørelse af slanger: En konfigurationsoverdragelsesrapport
Dokumentér ændrede slangefastgørelsespunkter, sammenlignelige værktøjspositioner, uafklarede observationer og håndteringen af vedligeholdelsesoverdragelsen efter en ændring af serviceruten.
Håndtering af små dele: Referencer til afhentning og placering
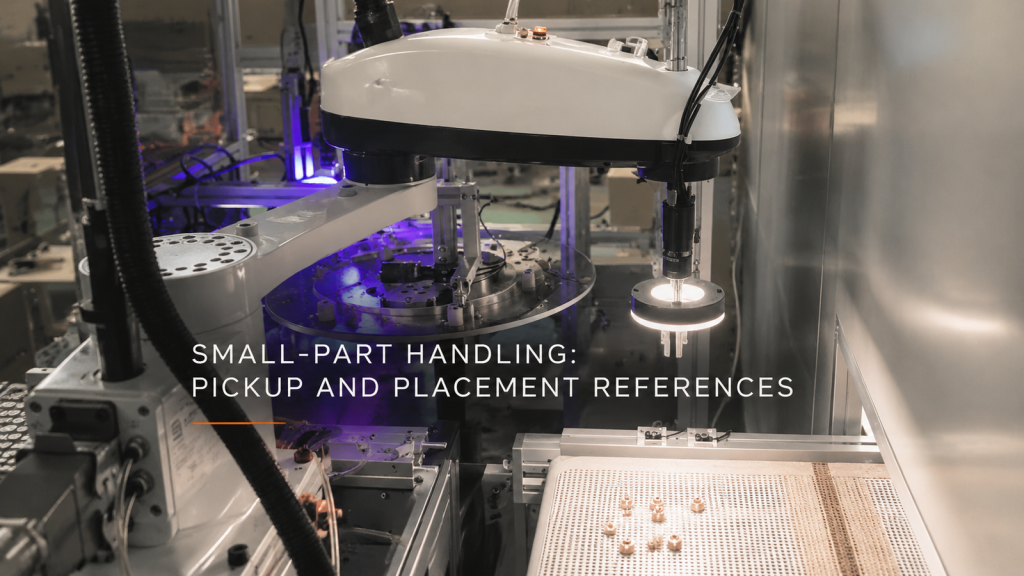
Par indgående visuelle funktioner med modtagende armaturreferencer ved gennemgang af håndtering af små dele, belysning og fysiske koordinatforhold.
Metalformning: Emnestøtte gennem bevægelse
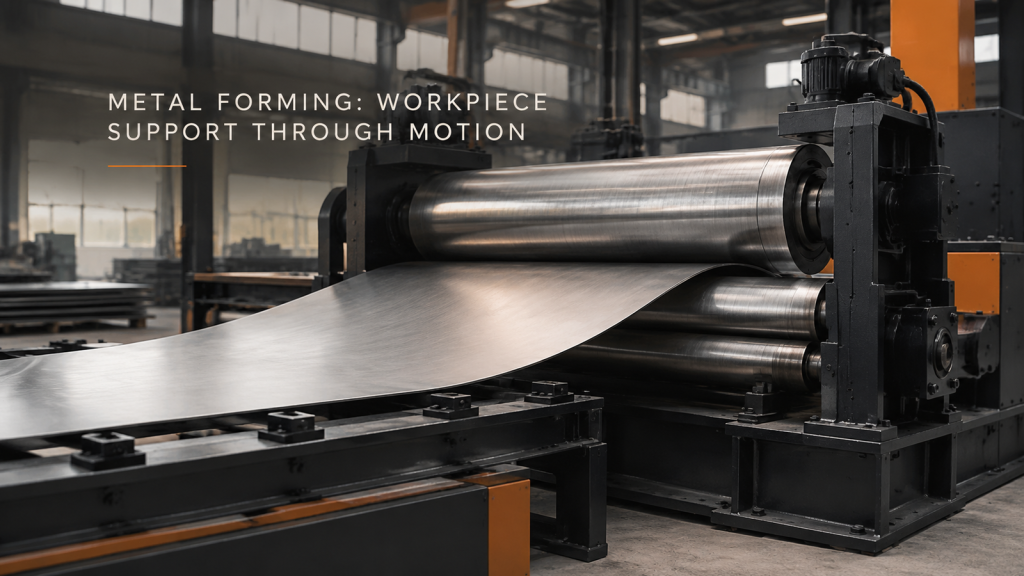
Beskriv understøtning af plade- og cylindrisk emne under belastning, formning og fjernelse, og definer derefter konturen eller pasformen, der skal inspiceres.
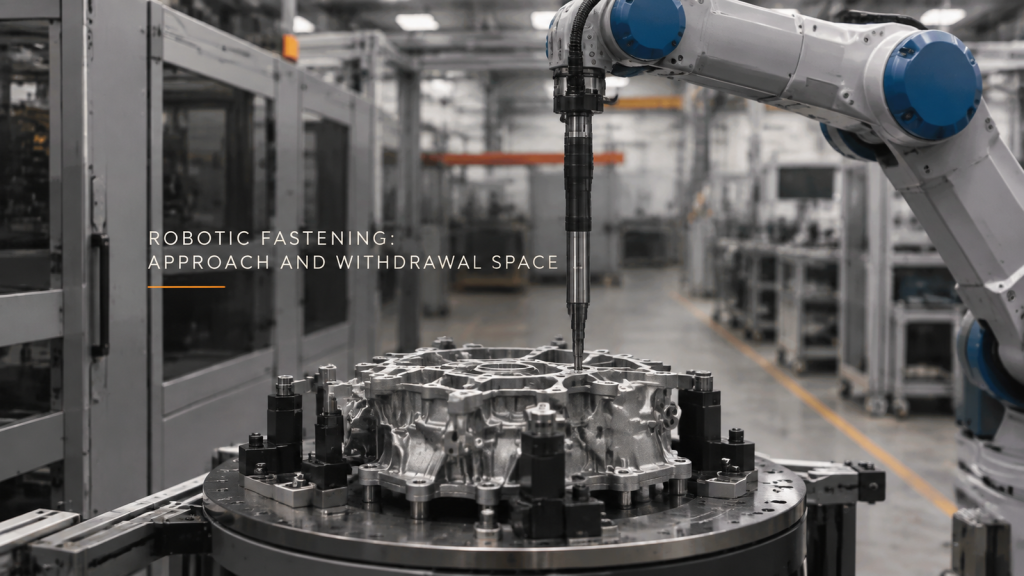
Robotfastgørelse: Tilkørsels- og tilbagetrækningsrum
Kontrollér fuldstændig indføring og udtagning af fastgørelsesværktøj ved hver boltposition, og hold adgangsdokumentationen adskilt fra forbindelsesverifikationen.
Omkredssvejsning: Fastspænding og sømtilgang
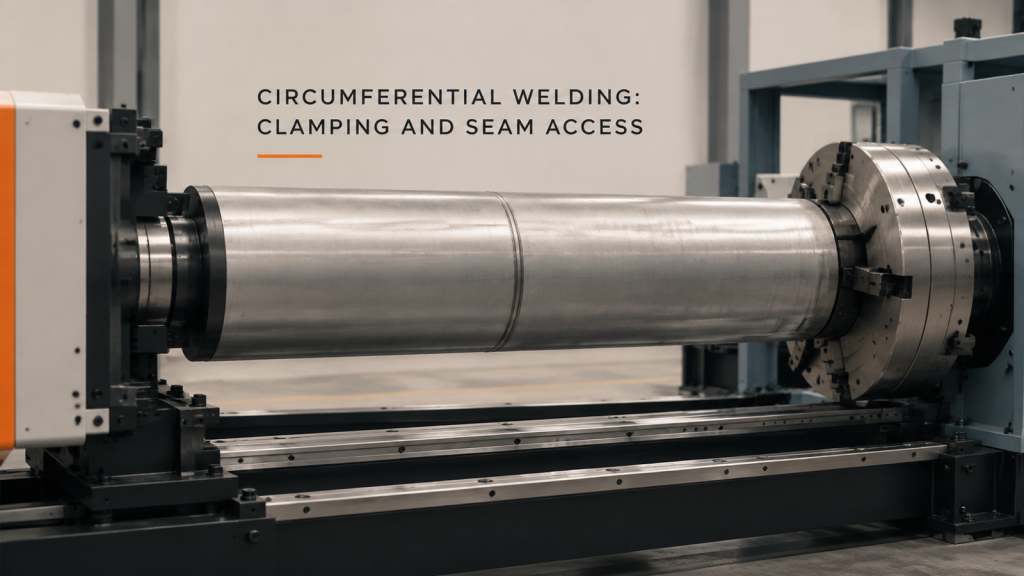
Sammenlign den fastspændte cylindersøm med brænderens arbejdsområde og pålæsningsadgang, mens procesidentitet og svejseacceptans holdes adskilt.
Pladerullende fremførings- og udgangsrum

Inkluder den udviklende buede plade i planlægningen af fremføring, understøtning og fjernelse; vurder forskellige filmvalsningsstationer separat.