
Automatisering af armeringsbearbejdning: Lokalisering før overførsel
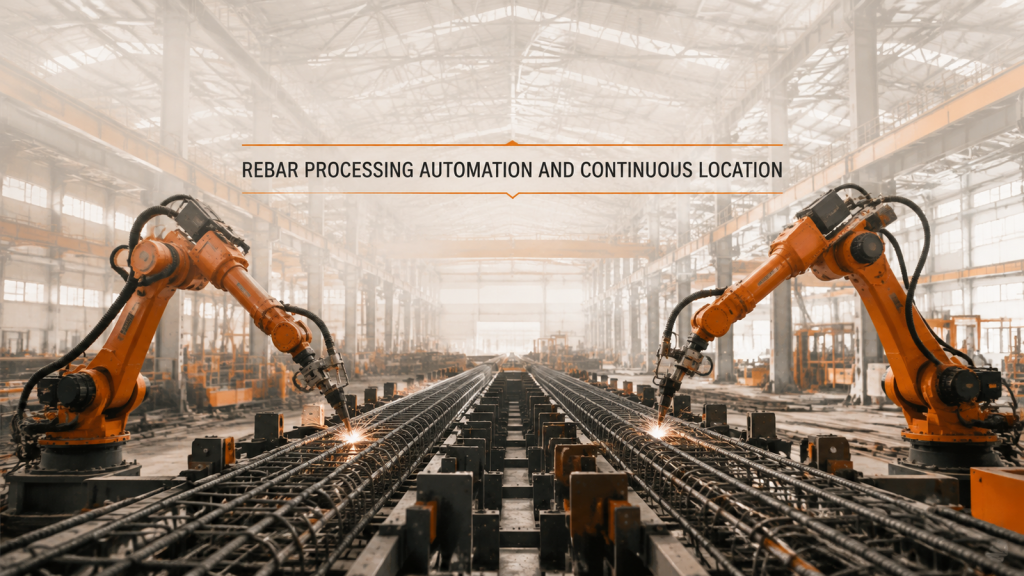
Automatisering af armeringsbearbejdning kræver et kontinuerligt datapunkt langs en lang samling, før transport og dækning med to robotter kan gentages pålideligt.
Robotstøbning: Bevis vejen først
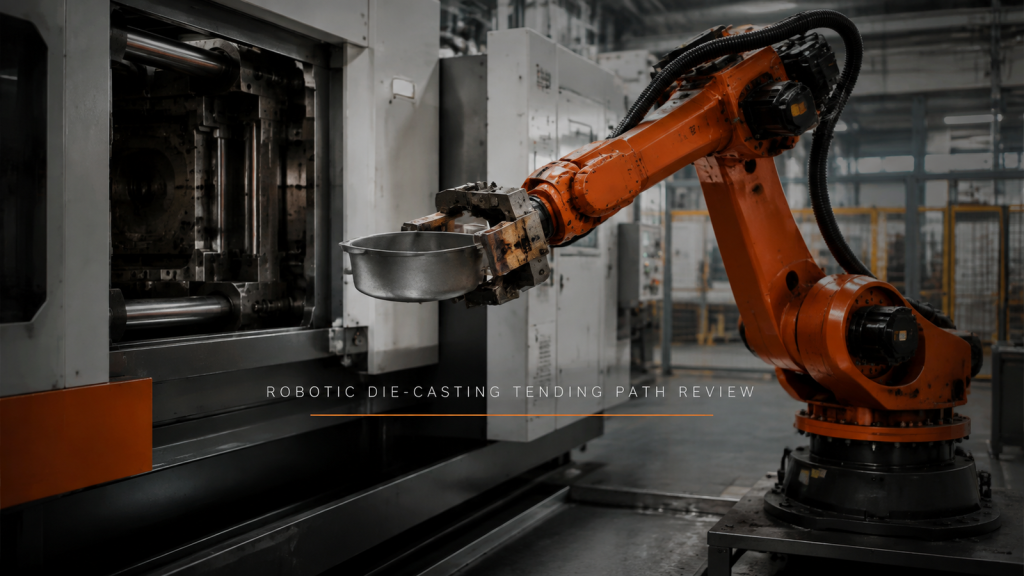
Robotstøbningsbetjening begynder med en verificeret tilgang, greb, fri ud- og faldrute, før der foretages antagelser om cyklustid.