
Svejseacceptans: Udseende er synligt, penetration er ikke
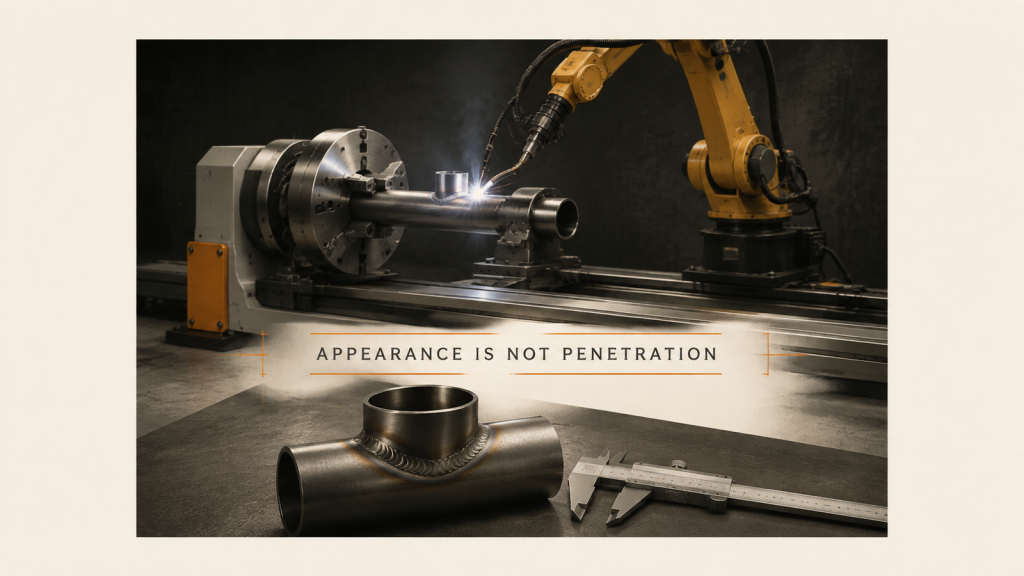
Svejsegodkendelse mislykkes, når udseende og penetration er skrevet som én klausul. Adskil kontrollen på linjesiden fra proceduretesten.
Cobot Reach: Både plukke- og samlestedet
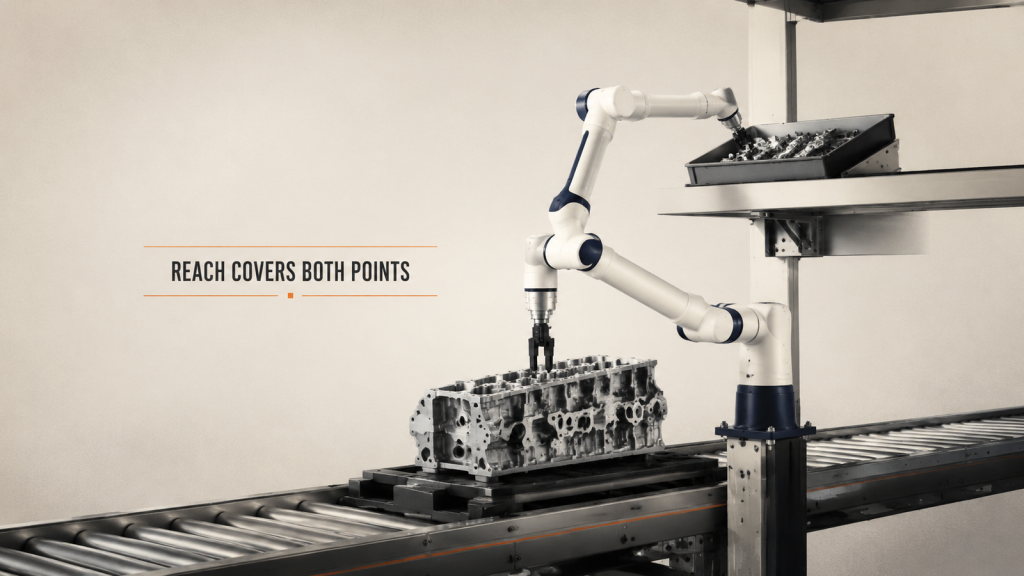
Cobots rækkevidde er ikke én lige linjeafstand. Hvert arbejdspunkt, værktøjslængde, kropsholdningsmargin og personafstand hører hjemme i den samme kontrol.
Mobil svejsning: Planlæg arbejdsstillinger for store dele
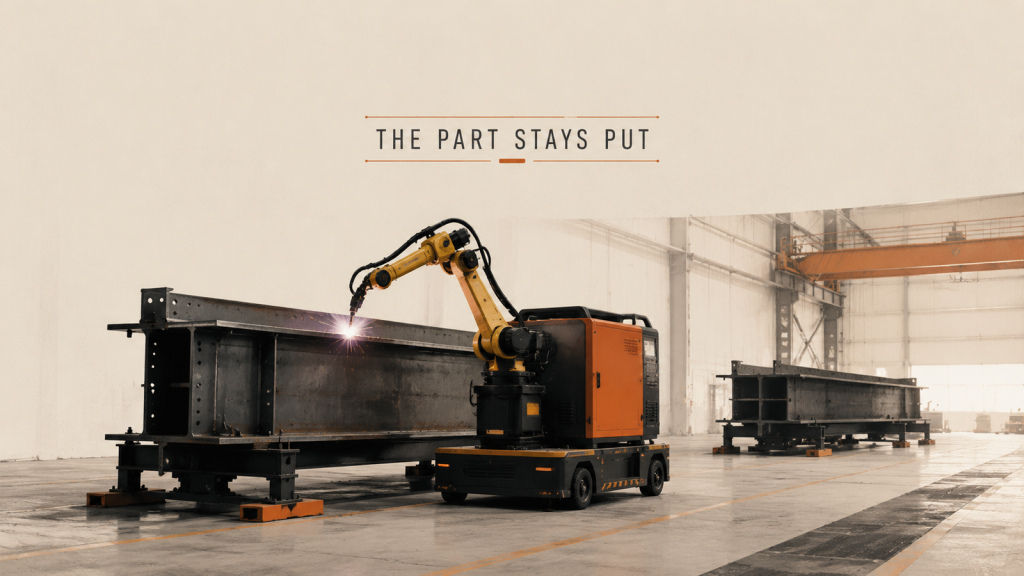
Når en del er for stor til at løfte, flytter mobil svejsning i stedet udstyret. Parkeringsposition og nulpunktsgendannelse bliver planlægningsenheden.
Maskinbetjening: Én robot betjener flere maskiner
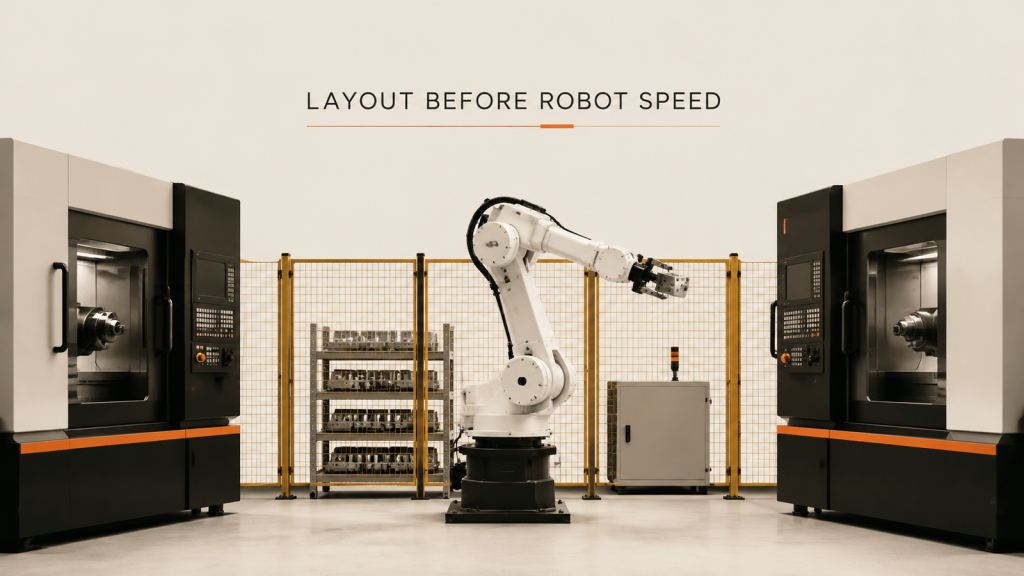
Ved maskinbetjening med én robot og flere maskiner afgør rækkevidde, ventetid og indhegnet adgang sagen længe før armhastighed.