
By Zhang Wei, Vedoucí inženýr svařovacích aplikací · Tým aplikačního inženýrství EVST · · Recenze provedena společností EVST, oddělením robotické integrace
Vícevrstvá svařovací buňka pro silnovrstvé svařování spojuje průmyslového robota se sledováním oblouku a svarů, který v reálném čase uzamyká hořák k ose spoje s přesností ±0.5 mm, takže vícevrstvé svařovací housenky jsou pokládány s konstantními parametry od prvního dílu do tisíciny – a přidání externích os (svařovací polohovač, pojezdová kolejnice) umožňuje jednomu robotu pokrýt těžkou konstrukční ocel, jejíž přemístění zkušený svářeč potřebuje hodiny. Tato příručka vysvětluje sledování svarů, víceprůchodové řízení a rozhodnutí o vnějších osách za buňkou a jak EVST zaměřuje buňku na ocelové konstrukce, strojírenství, tlakové nádoby a železniční podvozky.
Klíčové jídlo s sebou
- Zkušení svářeči se těžko najímají a je těžší udržet si konzistentní výkon u dlouhých, vícevrstvých spojů na tlustých pleších; robot se sledováním svarů drží středovou linii uvnitř ± 0.5 mm (typicky dosažitelné na integrovaných buňkách EVST s kalibrovaným obloukem + sledováním obrazu) a dosahuje ~ 99% Míra přijetí v prvním průchodu u standardních spojů tlustých plechů (typický rozsah v oboru podle ISO 3834 třídy B, dimenzováno pro každý projekt).
- Vícevrstvé nanášení selhává, když se mezivrstvá teplota nebo parametry vazby mění – robot udržuje obojí stabilní, takže vměstky strusky, nedostatek svaru a podřezání prudce klesají.
- Dvouosý polohovač typu U otáčí díl do optimální polohy pro svařování v ploché gravitaci; pojezdová kolejnice prodlužuje dosah; společně se buňka škáluje do až 16 externích os.
- Dva zkušení svářeči na buňku (typické pro jednosměnný základní provoz; liší se podle skladby dílů a třídy kontroly), s dvousměnným nepřetržitým provozem.
- Průmyslové rameno je hlídané ISO 10218 uvnitř své buňky.
Tento článek je určen pro vedoucí výroby, svářečské inženýry a majitele závodů, kteří automatizují svařování silných plechů. Zabývá se vícevrstvými spoji silných plechů s vnějšími osami; nezahrnuje práci s tenkými plechy nebo hliníkem, které mají různé režimy parametrů.
Co zahrnuje vícevrstvé svařování tlustých plechů
U těžké konstrukční oceli – H-nosníků, skříňových nosníků, rámů, plášťů tlakových nádob, železničních podvozků – jsou spoje dlouhé, plech je tlustý a jediný tah nedokáže vyplnit mezeru ani dosáhnout úplného provaření. Svářeči pokládají housenku ve vrstvách: kořenová vrstva, výplňové vrstvy a krycí vrstva, každá s kontrolovaným příkonem tepla a umístěním housenky. Na tisíci dílech se lidská ruka pohybuje: únava v pozdní směně změkčuje rychlost posuvu, středová osa se posouvá a kontrola odmítá svar. Buňka existuje, protože spoj je příliš repetitivní na to, aby se ho člověk držel podle specifikace, a příliš kritický na to, aby se později prohlížel.
 Obrázek 1 – Průřez vícevrstvým svarem: kořenový návar ve spodní části, narůstající výplňové návary a vrchní návar s viditelným tepelným zabarvením. Počet návarů a parametry mezi návary rozhodují o tom, zda spoj projde kontrolou.
Kdy se automatizace svařování tlustých plechů vyplatí – a kdy ne
Rozhodujícími faktory jsou složitost spoje, velikost součásti a třída kontrolyPoužijte tento rám:
| Zvolte víceprůchodovou robotickou buňku, když… | Zvažte to znovu, kdy… |
|---|---|
| Deska je dostatečně silná, aby vyžadovala více průchodů | Jednoprůchodová práce s tenkými plechy je převážná |
| Klouby jsou dlouhé nebo se opakují na mnoha místech | Geometrie mění každou část bez logiky |
| Kontrola vyžaduje konzistentní kvalitu prvního průchodu | Vizuální kontrola u lehkých prací |
| Kvalifikovaných svářečů je nedostatek nebo stárnou | Stávající svářečky snadno splňují požadavky na propustnost |
| Velké díly je třeba mezi průchody přeorientovat | Malé díly, se kterými svářeč manipuluje na jeden zátah |
EVST zkoumá buňku s tlustými deskami pomocí toho, co naši inženýři nazývají Metoda středové čáry: zafixujte hořák na středové ose spoje se sledováním oblouku a švu v reálném čase, poté vytvářejte průchod za průchodem při konstantní teplotě mezi průchody a tkávejte – protože vícevrstvý spoj selhává kvůli driftu parametrů mnohem častěji než kvůli poloze robota.
Manuální vs. robotické vícevrstvé svařování tlustých plechů
| Faktor | Ruční svařování | Robotické vícevrstvé svařování |
|---|---|---|
| Přesnost polohy kloubu | Z ruky do očí, unáší se únavou | Zafixováno na středové linii ±0.5 mm sledováním švu |
| Konzistence parametrů vrstvy | Svářeč odhaduje teplotu mezi vrstvami | Program drží stabilně; méně strusky a podřezání |
| Míra vad (přijetí na první pokus) | Variabilní, klesá pozdní řazení | ~99% při sledování švů a stabilních parametrech |
| Svářeči vysídleni | - | Dva na buňku (typicky) |
| Nepřetržitý běh | Jedna směna s únavou | Dvousměnný provoz bez posunu obsluhy |
| Dosah na velké díly | Přemístění a opětovné upínání svářečky | Polohovací zařízení se otáčí; pojezdová kolejnice se vysouvá |
Jak je konstruována buňka s tlustými deskami
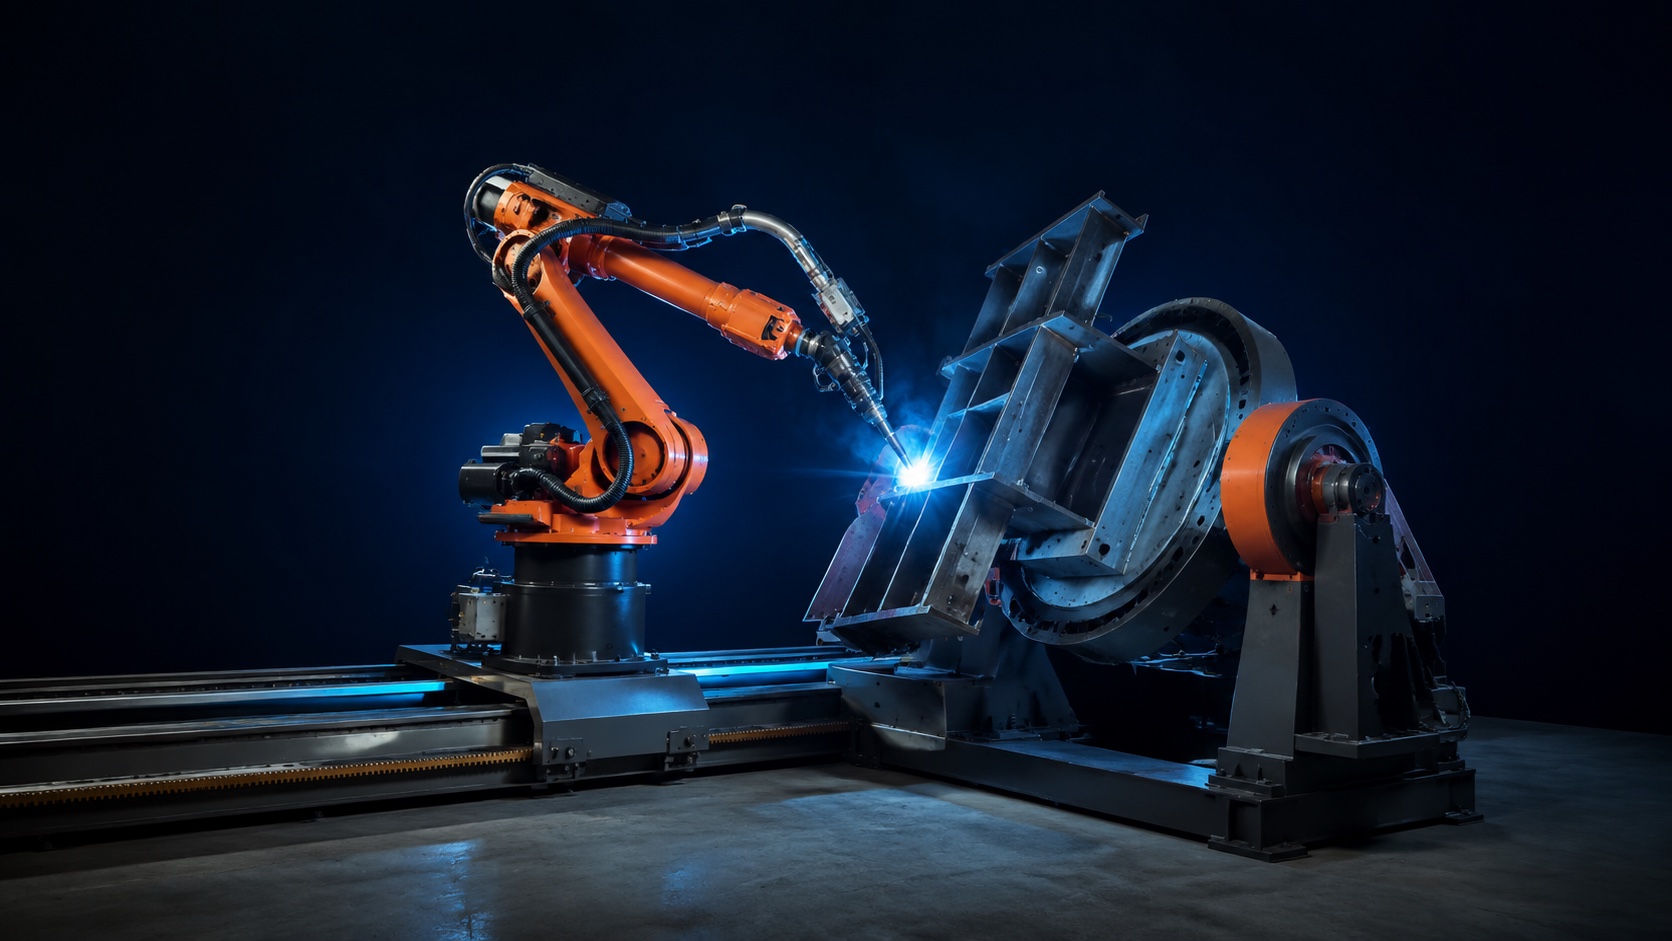 Obrázek 2 – Metoda Centerline-First v jedné buňce: robot svařuje, polohovač otáčí díl do vodorovné polohy, pojezdová kolejnice prodlužuje dosah. Všechny tři jsou koordinované externí osy na jednom řídicím systému.
O tom, zda článek udrží toleranci po dobu několika měsíců výroby, rozhodují tři technické detaily:
- Sledování švů v reálném čase. Sledování oblouku a sledování svaru na bázi vidění uzamyká hořák na středovou linii spoje s přesností ±0.5 mm v reálném čase po celé housence. Robot se nejen řídí naprogramovanou trajektorií – při pokládání svaru se koriguje na skutečný spoj. Toto je hranice, pod kterou nemůže přežít kvalita vícevrstvého svařování.
- Víceprůchodové řízení parametrů. Sekvence buněk pro začátek, výplň a zakončení průchodů probíhají při kontrolované teplotě a propojení mezi průchody; příkon tepla zůstává stabilní. Vměstky strusky, nedostatek svaření a podřezání – způsoby selhání, které brání vícevrstvé řezání tlustých plechů – prudce klesají, když program udržuje tyto hodnoty konstantní.
- Vnější osy, které dosahují kloubu. Dvouosý polohovač typu U otáčí díl do optimální polohy s plochou gravitací, takže každý průchod probíhá z kopce; pojezdová kolejnice pohybuje robotem podél linky pro spoje delší, než dosáhne rameno s pevnou základnou. Buňka se škáluje až na 16 vnějších os, což je přesně to, co je potřeba pro svařování velkých konstrukčních rámů v jednom nastavení.
V praxi se nejčastěji setkáváme s nedostatkem v přístupu k polohovači jako k volitelnému vybavení: robot svařující nepraktické, nerovné polohy běží pomaleji a hromadí mikrodefekty, zatímco stejný robot na otočeném dílu svařuje čistě. EVST dimenzuje polohovač a kolejnici podle skutečného objemu dílu, nikoli podle kategorie.
Návratnost investic: kvalita, propustnost a vytěsnění kvalifikované pracovní síly
První páka je výtěžnost inspekce: udržení středové čáry na ±0.5 mm a stabilních parametrů posouvá akceptaci prvního průchodu k 99 %, což eliminuje nutnost přepracování, které by jinak vyžadoval následný rentgen nebo ultrasonografie. Druhým je propustnost: dvousměnné nepřetržité svařování bez únavy obsluhy zvyšuje výkon ze stejného obalu buňky. Třetí je vytěsnění kvalifikované pracovní síly: uvolní se dva svářeči na buňku, což řeší strukturální nedostatek certifikovaných pracovníků. Návratnost závisí na třídě kontroly, skladbě dílů a aktuálním personálním obsazení a EVST ji dimenzuje pro každý projekt.
Kde se to uplatňuje v různých odvětvích
- Ocelové konstrukce a montované budovy — Nosníky ve tvaru H, skříňové nosníky, spoje sloupů a nosníků; dlouhé opakující se svary, kde je sledování švů rozlišovacím znakem.
- Strojírenství a zemní práce — těžké rámy a podvozky s vícevrstvými spoji na tlustém plechu.
- Tlakové nádoby — obvodové a podélné švy na tlustých skořepinách, kde je třída kontroly neúprosná a vyplácí se důslednost.
- Železniční podvozky a kolejová vozidla — opakované spoje tlustých plechů s přísnými požadavky na přijetí v prvním průchodu.
Stejná logika platí, protože pracovní zátěž je identická: dlouhý, vícevrstvý, plně provařený spoj na plechu, který je příliš tlustý na jeden vrstvu. Dokud jsou splněny tyto tři podmínky, článek se vyplácí.
Standardy, pod kterými buňka běží
Robotické svařovací buňky pro práci s tlustými plechy jsou vymezeny podle tří skupin norem:
- ISO 3834 — Požadavky na kvalitu pro tavné svařování kovových materiálů. Třídy norem ISO 3834-2 (komplexní), 3834-3 (standardní) a 3834-4 (základní) stanoví požadavky na dokumentaci, kvalifikaci postupů a kontrolu, které má splňovat specifikace svařovacího postupu (WPS) dané buňky.
- ISO 14732 — Kvalifikace svářečského personálu pro plně mechanizované a automatické svařování kovových materiálů. Zahrnuje kvalifikaci operátora a seřizovače robotických svařovacích buněk; vyžaduje se v mnoha specifikacích EU a OEM.
- AWS D1.1 — Předpis pro svařování konstrukcí: Ocel. Severoamerická norma pro konstrukční ocel s předběžně kvalifikovanými pravidly pro práci v oblasti střešních systémů (WPS), kvalifikačními zkouškami a inspekcemi. Většina amerických konstrukčních ocelových prací a mostních prací specifikuje D1.1.
- ISO 10218 — Bezpečnost robotů. Průmyslové rameno běží uvnitř své buňky chráněné dle normy ISO 10218-1 (robot) a ISO 10218-2 (systémová integrace).
Sledování švů a řízení parametrů vícenásobného průchodu jsou nástroje, které pomáhají splňovat tyto standardy – nenahrazují systém výroby a údržby (WPS), kvalifikaci operátora ani plán inspekce.
Nejčastější dotazy
Jak přesné je sledování svarů na tlustém plechu? Sledování svaru na základě oblouku a vidění uzamyká hořák na středovou linii spoje s přesností ±0.5 mm v reálném čase na integrovaných buňkách EVST (typicky dosažitelné při kalibrovaném sledování; liší se v závislosti na stavu povrchu, uspořádání a postupu) a koriguje se na skutečný svar při pokládání housenky, nikoli se spoléhá pouze na naprogramovanou dráhu.
Proč je míra přijetí na první pokus 99 %? Protože posun středové linie a posun parametrů – dva způsoby selhání – jsou odstraněny. Sledování švu řeší první problém; programovaná teplota mezi vrstvami a řízení vazby řeší druhý. Kombinací je vícevrstvý spoj pokládán pokaždé stejně. Tento údaj představuje typický rozsah v průmyslu dosažitelný při výrobě ekvivalentní třídě B dle normy ISO 3834; skutečná rychlost se určuje pro každý projekt.
Potřebuji polohovač a pojezdovou lištu? Polohovací zařízení se téměř vždy hradí podle výtěžnosti: otočení dílu do polohy s plochou gravitací omezuje mikrodefekty a umožňuje robotu svařovat rychleji. Pojezdová kolejnice se hradí podle dosahu – je potřebná, když je spoj delší než pracovní plocha robota. Buňka se škáluje až na 16 vnějších os, když se použijí obě možnosti, například u velkých konstrukčních rámů.
Podle jakých standardů to funguje? Průmyslová pobočka pracuje chráněná ISO 10218 uvnitř své buňky; svařovací postupy jsou nastaveny pro každý projekt tak, aby ISO 3834, ISO 14732 or AWS D1.1 jak vyžaduje třída inspekce zákazníka. Sledování je nástroj, který pomáhá tyto standardy splňovat, nikoli jejich náhrada.
Funguje to pro přepínání mezi typy součástí? Ano – nový díl je změna programu a přípravku a knihovna svařovacích procesů obsahuje opakovaně použitelné svařovací postupy. Sledování svarů koriguje odchylky v uspořádání v rámci rodiny dílů, ale postupná změna geometrie vyžaduje skutečný průchod přeprogramováním.
Přinesení do vašeho závodu
Vícevrstvé robotické svařování tlustých plechů promění nejtěžší a nejhůře opracovatelný spoj v těžké výrobní hale v konzistentní, dvousměnný, standardní proces splňující normy pro kontrolu – hořák se uzamkne na středové ose, parametry se udržují konstantní a externí osy se používají k dosažení toho, co rameno s pevnou základnou nedokáže. Rozhodnutí závisí na tloušťce plechu, délce spoje a třídě kontroly, nikoli na značce robota. EVST navrhuje buňky pro tlusté plechy metodou Centerline-First a integruje svařovací robot, sledování svarů, dvouosý polohovač typu U a pojezdovou kolejnici do jedné buňky – viz naše průvodce Jak vybrat robotickou cestovní lištu, výběr svařovacího polohovadla a koordinace robota + kolejnice + polohovací buňky, nebo se poraďte s EVST o vymezení rozsahu cely s tlustými deskami.
O autorovi - Zhang Wei je hlavním inženýrem svařovacích aplikací ve společnosti Tým aplikačního inženýrství EVST, s více než 12 lety zkušeností s integrací robotických svařovacích buněk pro silnovrstvé ocelové konstrukční plechy, strojírenské stroje, tlakové nádoby a železniční vozy. Vede vymezování rozsahu buněk s ohledem na složitost spojů, třídu kontroly a dosah – sledování rozměrů svarů, řízení víceprůchodového programu, polohovače a osy pojezdové kolejnice na obálku dílu – s využitím výše popsané metody Centerline-First. Zkontrolováno společností EVST robotická integrace engineering z hlediska technické přesnosti; údaje jsou typické dosažitelné rozsahy, nikoli záruky, a jsou dimenzovány pro každý projekt. Opravy a aktualizace: viz datum poslední aktualizace.