
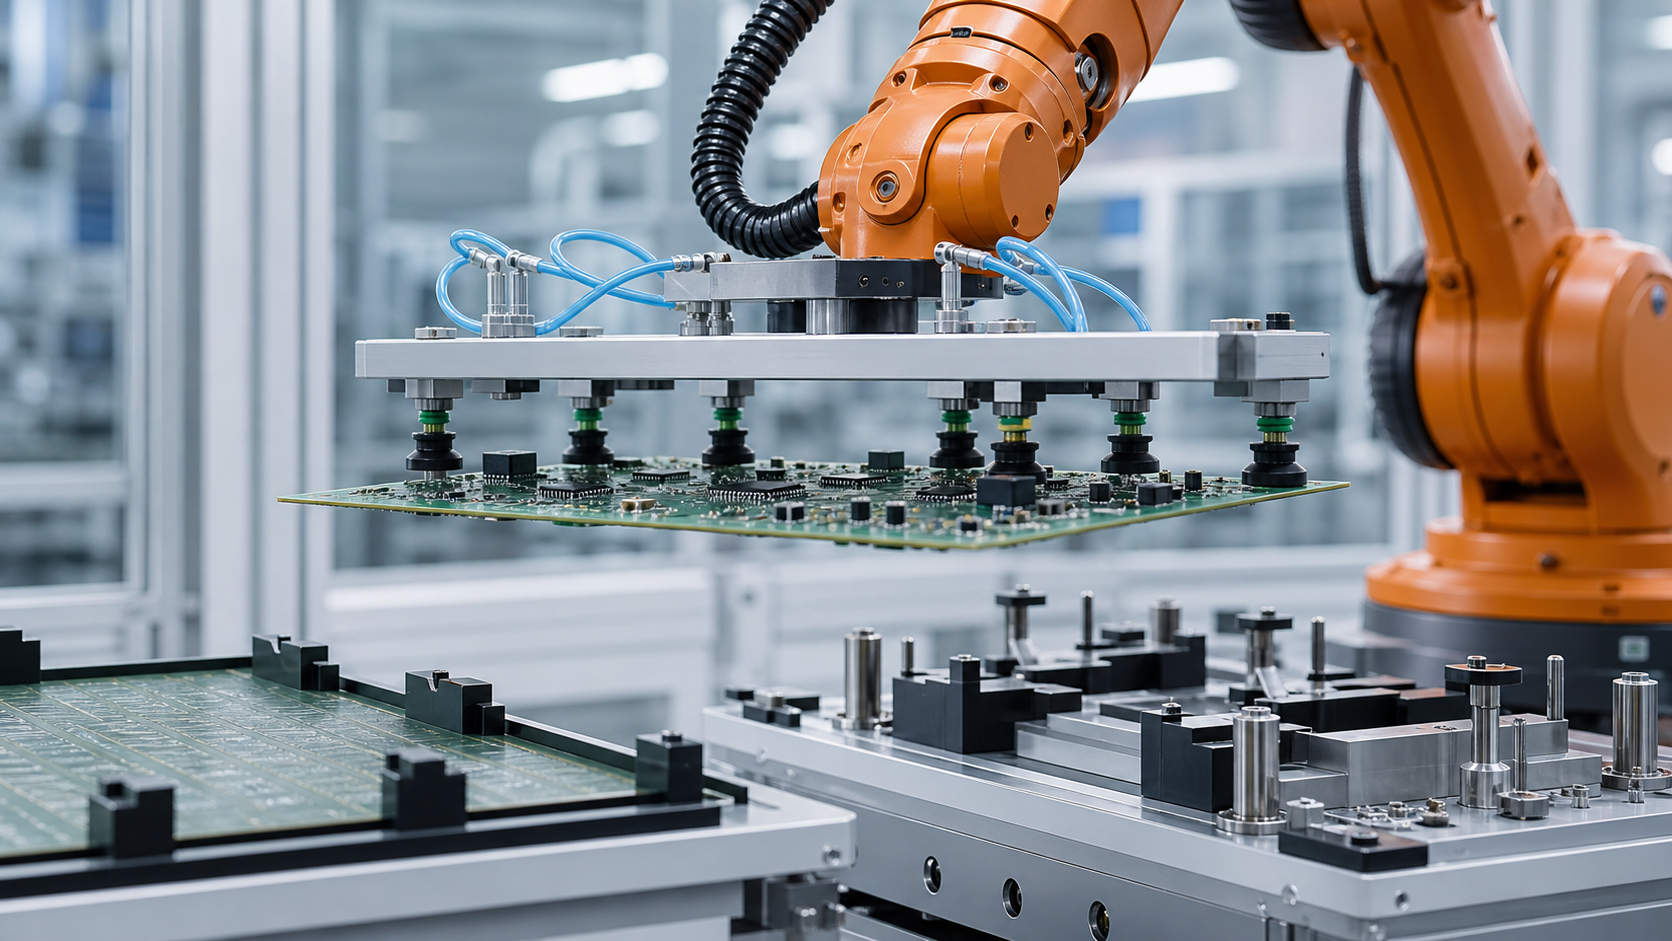
Tato příručka je určena pro výrobní inženýry, majitele elektronických procesů, inženýry řídicích systémů, integrátory, údržbářské týmy a plánovače kvality, kteří hodnotí přenos obrobků ve tvaru desky. EVST zachází s deskou jako s podepřeným konstrukčním dílem s chráněnými oblastmi, nikoli jako s pevným obdélníkem, který lze přenášet z jejího nominálního středu.
Co může a nemůže zobrazit pohled aplikace
Vizuální aplikace ukazuje robota, který pomocí sacích nástrojů přenáší obrobek ve tvaru desky. Tato akce je užitečná pro identifikaci technických otázek týkajících se podpory, kontaktu, pohybu a umístění, ale neodhaluje konstrukční záznamy ani výsledky testů potřebné k ověření procesu.
Viditelné působení neurčuje výkres desky, vrstvu materiálu, přípustnou deformaci, vakuové vlastnosti, kontaktní tlak, limity pohybu, přesnost umístění, výsledek kontroly produktu, odolnost proti opakovaným cyklům, vhodnost pro prostředí, validaci bezpečnosti, shodu s předpisy ani certifikaci. EVST nevyvozuje žádné z těchto výsledků ze stručného pohledu na aplikaci.
Před výběrem kontaktních bodů definujte stavy desky
Užitečný stavový model rozlišuje, jak je deska podepřena před vyzvednutím, jak je držena během přepravy a jak je umístěna po umístění. Příchozí desky mohou spočívat na okrajových lištách, nosiči, plochém hnízdě, distančních vložkách nebo dočasném obalu. Zamýšlená rovina vyzvednutí a přístupné oblasti se mohou s každým stavem měnit.
Zaznamenejte si horní a spodní obálky součástek, výstupky konektorů, otvory pro nástroje, lišty panelu, oblasti s uzamykáním, křehké povrchy, štítky, které musí zůstat čitelné, a všechny prvky, které lze použít jako vztažný bod. Pokud je deska součástí panelu, poznamenejte si, zda k oddělení dochází před nebo po robotickém kroku; chování podpěry a povolené oblasti kontaktu se mohou lišit.
Porovnejte koncepty podpory a úchopu
| Pojem | Užitečná počáteční podmínka | Důkazy k ověření | Předpoklad, kterému je třeba se vyhnout |
|---|---|---|---|
| Distribuované vakuové kontakty | K dispozici je několik kompatibilních povrchových oblastí a lokální podpora může být rozložena napříč celou plochou. | Kompatibilita kontaktů, odezva zóny, variace těsnění, sdílení zátěže, detekce částečného kontaktu a uvolnění | Jeden odečet tlaku prokáže, že každý šálek je zapojený |
| Podpora okraje nebo zábradlí | Hrany desek nebo panelových lišt jsou kontrolovány a mohou nést požadované přenosové zatížení | Variace hran, retence, vůle rohů, orientace a dráha vkládání nebo vyjímání | Nominální obrys zaručuje použitelný přístup k okrajům |
| Mechanický rám nebo nosič | Produkt se může pohybovat na kontrolované opakovaně použitelné podpěře | Data nosiče, vztah mezi deskou a nosičem, retence, kontaminace a kompatibilita s následnými komponentami | Dopravce odstraňuje nutnost ověřovat stav palubní desky |
| Hybridní podpora | Jedna metoda určuje polohu, zatímco jiná rozkládá zátěž nebo zabraňuje ztrátám | Zodpovědnost za každý kontakt, detekce stavu, interakce tolerance a příkaz k uvolnění | Více kontaktních zařízení automaticky vytváří spolehlivější důkazy |

Vytvořte mapu kontaktů a zakázaných míst
Pro každý navrhovaný kontakt identifikujte fyzickou oblast, povrchovou úpravu, lokální vrstvu, sousední komponenty, očekávaný směr normály a povolený posuv nebo rotaci. Mapa by měla také ukazovat, kudy může během přibližování procházet rám nástrojů, tvarovky, spojovací prvky a senzory. Tím se zabrání tomu, aby jasné umístění kalíšku skrylo kolizi jinde na koncovém efektoru.
Oblasti, které je třeba vyhnout kontaktům, by měly zahrnovat více než jen zřejmé vysoké součástky. Zvažte konektory, pájené prvky, testovací body, optické povrchy, povlaky, štítky, hrany desek a oblasti potřebné pro cílové příslušenství. Kompatibilitu kontaktů musí zajistit vlastník produktu; vizuálně plochá oblast není automaticky schváleným úchopným povrchem.
Sledujte dráhu zatížení skrz desku a nástroj
Chapadlo nese vlastní rám, armatury, hadice, senzory a desku. Konstrukční záznam by měl ukazovat, jak se každé zatížení přenáší z desky přes kontaktní prvky do struktury nástroje a příruby robota. Široký nástroj může zvyšovat rotační setrvačnost, i když jeho celková hmotnost je v rámci nominální hodnoty užitečného zatížení.
Ověřte více než jen statické držení. Zdvih může odhalit nerovnoměrné uchopení, rotace může změnit způsob, jakým gravitace působí na desku, a zpomalení může přidat relativní pohyb nebo vychýlení. Trasa v blízkosti upínacích prvků a ochranných krytů musí zohledňovat skutečný zdvihový objem desky, nejen středový bod nástroje.
Používejte nezávislé zóny úchopu a interpretovatelnou zpětnou vazbu
Při použití vakua může seskupení kontaktů do smysluplných zón usnadnit diagnostiku částečného signálu. Návrh zón by měl odpovídat geometrii desky a akceptovaným stavům kontaktů, nikoli pouze pohodlnému vedení hadic. Zpětná vazba by měla rozlišovat stavy „připraveno“, „nejisté“, „ztraceno“ a „uvolněno“ tak, aby na základě toho mohl řídicí systém reagovat.
Společná čára nemusí odhalit, který kontakt chybí. Pokud aplikace vyžaduje pokračování v provozu po jednom nedostupném bodě, potřebuje tento stav ověřené pravidlo vázané na skutečnou mapu podpory a zátěžový test. V opačném případě je řízenou reakcí pozastavení nebo vrácení desky, spíše než předpoklad, že zbývající kontakty jsou dostatečné.
Oddělte zarovnání sběrače od vztažné body umístění
Místo vyzvednutí může být přibližné, zatímco cíl vyžaduje přesnější mechanický vztažný bod. Rozhodněte, zda se očekává, že robot umístí přímo na vodicí kolíky, předloží desku do vyhovujícího hnízda, předá ji zarovnávacímu mechanismu nebo použije nosič. Každá možnost mění kontaktní síly, směr přiblížení a důkazy o úspěšném usazení.
Nenuťte nástroj bojovat s upínacím přípravkem. Pokud deska zůstane pevně držena chapadlem, zatímco se hnízdo snaží nastavit jinou polohu, může malý nesoulad zatížit desku nebo prvky vztažné jednotky. Podpora sekvence, umístění, uvolnění chapadla a konečné usazení se musí záměrně přenášet tak, aby vlastnictví bylo převedeno záměrně.
Definovat umístění jako několik potvrzených stavů
„Robot na místě“ je pouze jeden stav. Systém může potřebovat potvrdit dostupnost cíle, přítomnost desky, zapojení vztažného bodu, podepření desky, uvolnění chapadla, uvolnění nástroje a povolení pro následný postup. Způsob snímání závisí na desce, hnízdě, prostředí a plánu kvality.
Důkazy o uvolnění také záleží. Vysávání nebo otevření čelistí nedokazuje, že deska zůstala v hnízdě. Ověřený cílový stav a ověřený stav prázdného nástroje uzavírají různé části předávání. Pokud je některý z nich nejistý, další pohyb by měl sledovat definovanou cestu obnovy.
Chraňte identitu a orientaci během převodu
Pokud se do buňky může dostat více než jedna revize nebo orientace desky, zjistěte, jak se identita získává a jak dlouho zůstává platná. Skenování před vyzvednutím může být nespolehlivé, pokud lze desky vyměňovat ve frontě. Propojte identitu s řízeným hnízdem, nosičem nebo sledovanou pozicí a poté aktualizujte úschovu při každém přenosu.
Kontroly orientace by měly využívat fyzické nebo snímané důkazy, které odpovídají aplikaci. Symetrický obrys může skrýt otočenou desku s různými vymezeními pro součástky. Řídicí jednotka by měla zabránit tomu, aby platný úchop byl interpretován jako správná orientace produktu.
Dodržujte environmentální požadavky specifické pro daný projekt
Manipulace s elektronikou může zahrnovat požadavky na elektrostatickou elektřinu, čistotu, teplotu, vlhkost, částice nebo kontakt s povrchem. Použitelné ovládací prvky závisí na produktu a výrobním procesu. Do tohoto hodnocení patří robot, materiály chapadla, hadice, upínací přípravky a metoda údržby.
Ani vysvětlující ilustrace, ani stručný popis aplikace neprokazují vhodnost pro dané prostředí. Požadované uzemnění, výběr materiálu, monitorování, čištění a ověření by měly být stanoveny odpovědnými projektovými týmy a zdokumentovány v plánu přejímky.
Obnova designu v souvislosti s úschovou desky
| Pozorovaný stav | Řízená reakce k definování | Před restartem je vyžadován důkaz |
|---|---|---|
| Jedna zóna úchopu je nejistá | Držte se nebo ustupte po ověřené dráze s nejistým úchopem | Umístění představenstva, podporované regiony, aktivní kontakty a autorizované dispozice |
| Pohyby prkna během zvedání | Zabránit přenosu do normálního cíle a izolovat stav desky | Aktuální poloha, zbývající opora, návrat nebo zotavovací trasa bez kolize |
| Cíl je obsazený nebo nedostupný | Držte se pouze ve schválené poloze nebo se držte trasy k určené alternativní podpěře | Stav cíle, vlastnictví vyrovnávací paměti, identita desky a dostupná doba podpory |
| Vydání je neúplné | Neodtahujte se cestou, kterou lze hrací desku přetáhnout nebo upustit. | Stav nástroje, podpěra desky, cílový vztažný bod a řízené opětovné sevření nebo zásah |
| Cyklus je přerušen po částečném umístění | Vstup do stavu zotavení namísto opakování normální sekvence | Úschova desky, zapojení vztažných bodů, kontakt s nástrojem, umístění robota a oprávnění k restartu |
Změna plánu s ohledem na geometrii a důkazy
Nová revize desky může změnit výšku součástky, povolené kontakty, geometrii hran, otvory pro nástroje, rozložení hmoty, cílový vztažný bod a omezení prostředí. Záznam o změně by měl identifikovat, které polohy sání, podpěry, distanční vložky, senzory, programy a kontrolní body se mění.
Nastavitelné nástroje vyžadují ověřený stav konfigurace. Uložený recept není fyzickým důkazem, že misky nebo podpěry jsou ve správných polohách. Použijte kontrolu nastavení, která odpovídá důsledkům nesprávné konfigurace, a výsledek si zachovejte s aktivní identitou produktu.
Vytvořte plán postupného ověřování
- Shromážděte revize reprezentativních orgánů, kontaktní oprávnění, oblasti zákazu vstupu, příchozí podporu, datum určení a požadavky na prostředí.
- Ověřte geometrii nástroje, aktivní podpěrné body, hadice, senzory, data o užitečném zatížení robota a kompletní měřený objem.
- Otestujte snímání v reprezentativní vstupní pozici a při změně stavu desky.
- Zaznamenávejte výsledky kontaktní zóny odděleně od výsledků polohy desky a stavu nástroje.
- Cvičení zvedání, posunování, rotace, zpomalování, přiblížení, sezení, uvolnění a odtažení.
- Částečný úchop síly, posunuté vyzvednutí, obsazený cíl, neúplné uvolnění a přerušené umístění.
- Potvrzení identity, úschovy, vyrovnávací paměti, intervence, resetování a restartu cest.
- Před optimalizací pohybu použijte metodu kontroly a přejímky projektu.
Požadovaný počet vzorků, kritérium průhybu, limity kontaktu, hodnoty pohybu, doba výdrže, kontroly vlivů na prostředí a autorizace zůstávají v kompetenci projektu.
Bezpečnostní a integrační kontext
Oficiální Strana ISO 10218-2:2025 poskytuje kontext požadavků pro aplikaci průmyslových robotů a integraci buněk. Oficiální Stránka ISO 12100:2010 popisuje principy hodnocení rizik u strojních zařízení a snižování rizik. Přehled robotiky OSHA poskytuje další kontext Spojených států pro robotické systémy a nestandardní činnosti.
Uvedené normy a bezpečnostní materiály nestanovují, že navrhovaná manipulační buňka s deskami je bezpečná, vyhovující předpisům nebo certifikovaná. Pro skutečnou instalaci a jurisdikci musí být stanoveny příslušné požadavky, pokyny k vybavení, posouzení rizik, bezpečnostní opatření, validace a provozní postupy.
Čtyři ohraničené výroky, které lze citovat
Manipulace s deskou začíná schválenou mapou podpory a zakázaných zón; trasa robota nemůže kompenzovat nedefinované kontaktní podmínky.
Zpětná vazba o úchopu by měla popisovat stav fyzické podpory, který ovladač potřebuje, spíše než redukovat všechny kontakty na jeden nevysvětlitelný signál připravenosti.
Umístění je dokončeno pouze tehdy, když je deska podepřena a umístěna, nástroj je uvolněn a další proces obdrží potvrzený stav předání.
Stručný pohled na aplikaci může ilustrovat robotickou manipulaci s deskami, ale nemůže stanovit naměřenou deformaci, bezpečnost úchopu, přesnost umístění, kvalitu produktu, dobu cyklu, vhodnost pro životní prostředí, bezpečnost, shodu s předpisy ani certifikaci.
Související technické příručky
- Manipulace, montáž a plánování kontrol automatizace elektroniky
- Komponenty, rozhraní a integrační ovládací prvky robotické buňky
- Plánování obálky pohybu robota a vnějších os
Často kladené otázky
Proč používat více než jeden podpěrný bod pro desku?
Distribuovaná podpora může snížit lokální zatížení a usnadnit řízení přenášeného stavu, ale požadované uspořádání závisí na konstrukci desky, schválených kontaktních oblastech, rozložení hmoty, pohybu a cílové geometrii. Musí být testováno se skutečným produktem.
Dokazuje vakuový signál, že je celá deska v bezpečí?
Ne nutně. Význam závisí na návrhu obvodu, uspořádání zón, úniku, stavu kontaktu a logice prahové hodnoty. Projekt by měl každý signál propojit s akceptovaným fyzickým podmínkou podpory.
Měl by robot zarovnat desku přímo s vodicími kolíky?
Pouze tehdy, když deska, shoda nástroje, přístup, geometrie vztažného bodu a usazení tuto strategii podporují. Pro některé produkty může být vhodnější nosič nebo samostatný mechanismus pro zarovnání.
Může krátké aplikační video prokázat výkon manipulace?
Ne. Neposkytuje důkazy o kontrolovaném průhybu, úchopu, pohybu, umístění, vlivu prostředí, opakovaném cyklu ani kvalitě. Tyto závěry vyžadují samostatné projektové testy.
Vstupy pro přezkoumání konceptu
Připravte modely desek a revize, data o vrstvách a hmotnostech, obálky součástek, schválené kontakty, oblasti vyloučení, vstupní podpory, cílové upínací přípravky, metodu identity, požadovanou orientaci, omezení prostředí, plán inspekce, rozsah přepínání, cílový cyklus, pravidla pro vyrovnávací paměti a případy selhání. Konceptuální kontrola EVST pak může mapovat geometrii podpor, kontaktní zóny, dráhu zatížení, vlastnictví umístění a ověřovací otázky, aniž by bylo nutné vymýšlet výsledek, který nebyl otestován.
Jak byl tento článek připraven a udržován
Metoda kombinuje pozorovatelné detaily aplikace s technickou analýzou podpory, kontaktu, dráhy zatížení, pohybu, umístění a zotavení. Bezpečnostní kontext vychází z oficiálních materiálů ISO a OSHA, zatímco specifická prohlášení o aplikaci zůstávají omezena na viditelné účinky. Opravy lze odeslat prostřednictvím kontaktní trasa společnostiA zásadami ochrany osobních údajů vysvětluje práci s daty z webu.