
By Redakční tým EVST · Recenzováno uživatelem Redakční tým EVST · Naposledy aktualizováno 8. října 2026 · Redakční politika · Zásady oprav · Podmínky
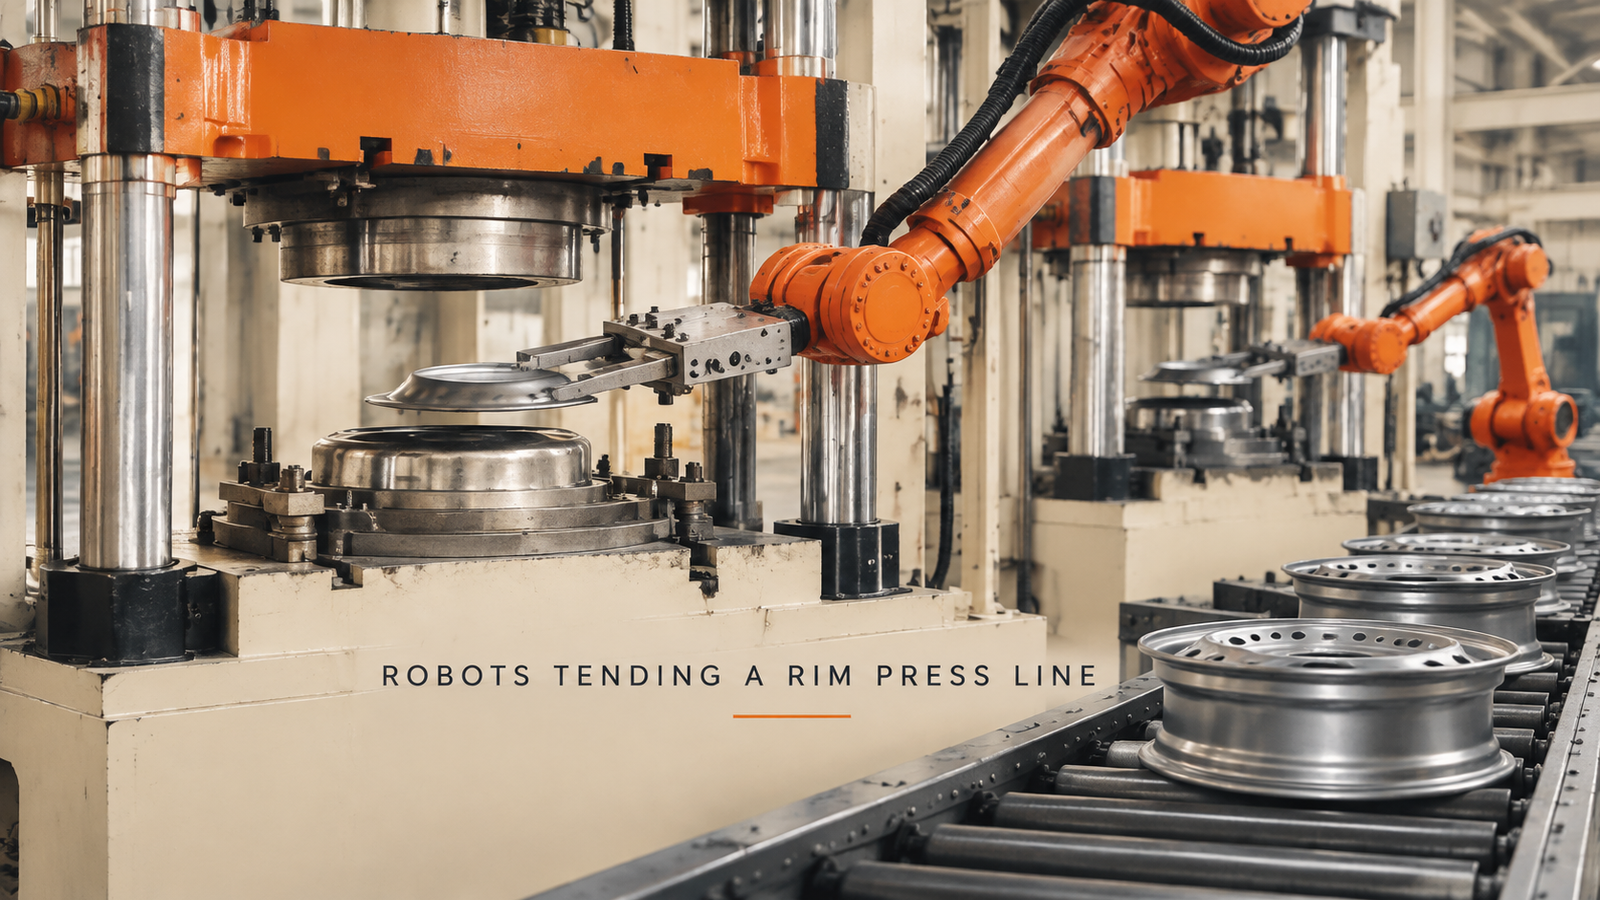
Obsluhu lisu na okrajové lince lze svěřit robotům, pokud jsou splněny tři podmínky: díl je do nástroje vpraven bez posunu, lis se může zavřít pouze tehdy, když se od něj robot vzdálí, a díl končí v každém cyklu na stejném místě v nástroji. Užitečné zatížení a dosah jsou důležité, ale jen zřídka rozhodují o případu. V zde popsané buňce stojí šestiosí roboti mezi řadou čtyřsloupových hydraulických lisů a okrajových stanic a roboti manipulují se dvěma zcela odlišnými díly: kulatým ocelovým polotovarem u lisů a okrajem s kroužkem otvorů u stanic.
Hledáte práci s lisováním na ráfkové dráze? Zašlete nám výkres dílu pro každou stanici a váš denní výkon, a my vám odpovíme s konceptem buňky a odhadem doby cyklu.
Proč jsou lisy nejtvrdším koncem ráfkové šňůry
Lis se liší od zbytku linky na výrobu lisů, protože obsluha musí vložit ruku, nebo alespoň její součást, do prostoru mezi raznicemi. Dělat to ručně tisíckrát denně je únavné a s sebou nese skutečné riziko a každý přidaný lis znamená dalšího člověka na jiné stanici. Proto je obsluha lisů jednou z prvních úloh, které závod zvažuje, když zvažuje roboty.
To je také důvod, proč se nejedná o pouhé „vyzvednutí a umístění“. Robot vjede do prostoru, který se chystá uzavřít, a součást, kterou položí, musí být v tu chvíli přesně na správném místě. Tyto dva fakty ovlivňují vše, co se děje pod ním.
Jeden lisovací cyklus, krok za krokem
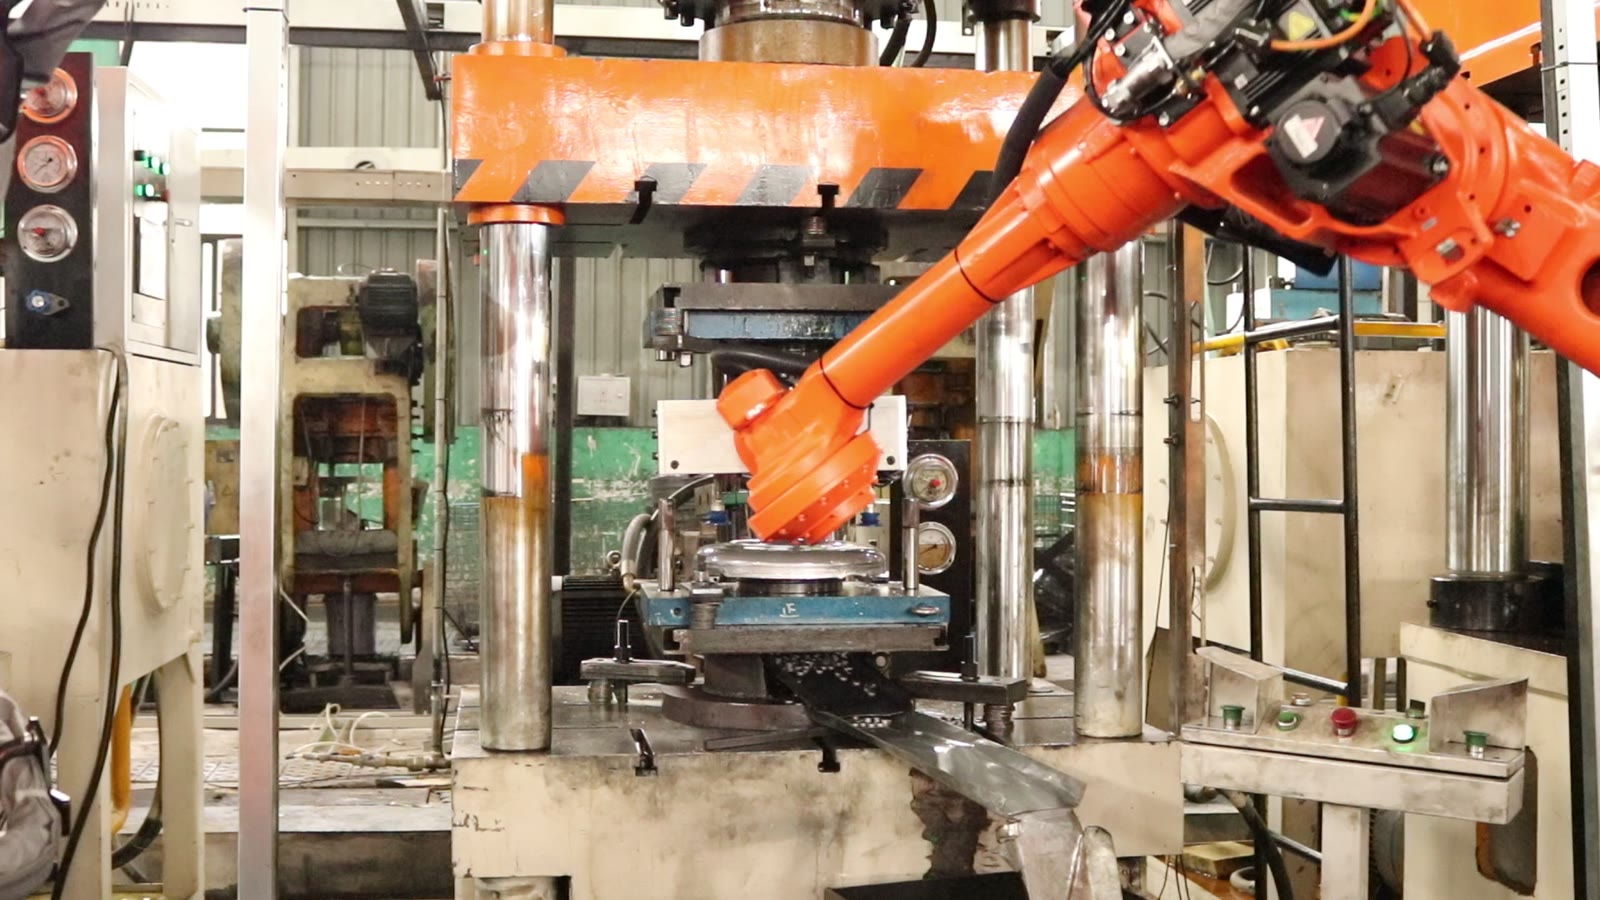
U lisů vypadá cyklus takto:
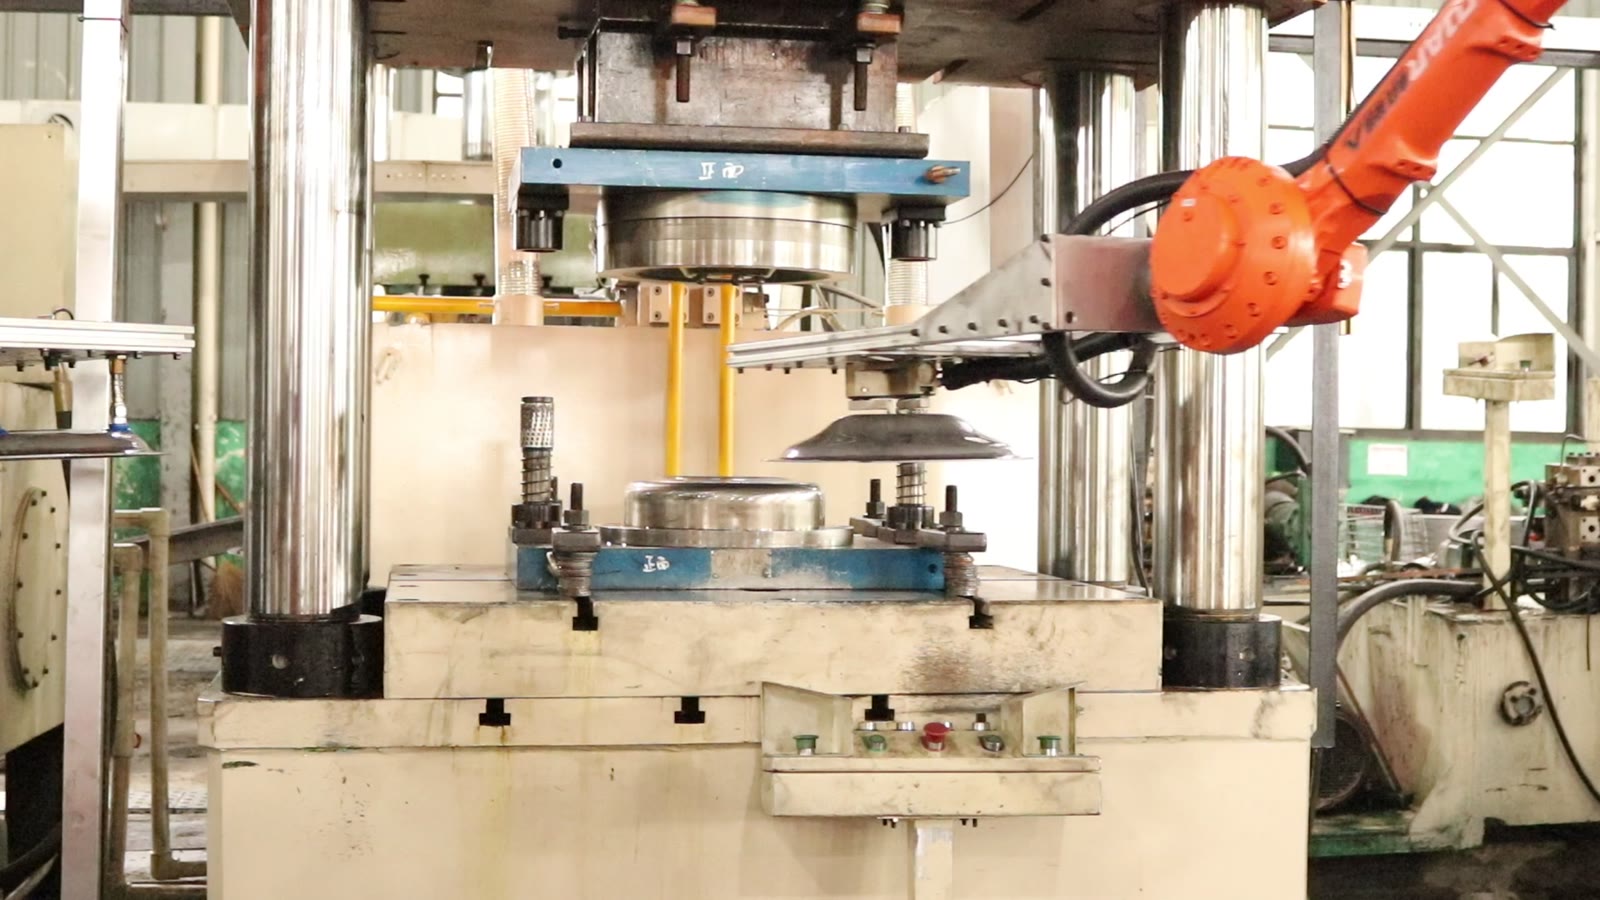
- Robot nese kulatý ocelový polotovar na plochém, vidlicovém chapadle.
- Dosahuje mezi horní a dolní matrici.
- Umístí polotovar na spodní matrici.
- Vycouvá z tisku.
- Teprve poté se oranžový horní paprsek lisu spustí a znovu zvedne.
- Robot sáhne zpět dovnitř a zvedne díl ze spodní matrice.
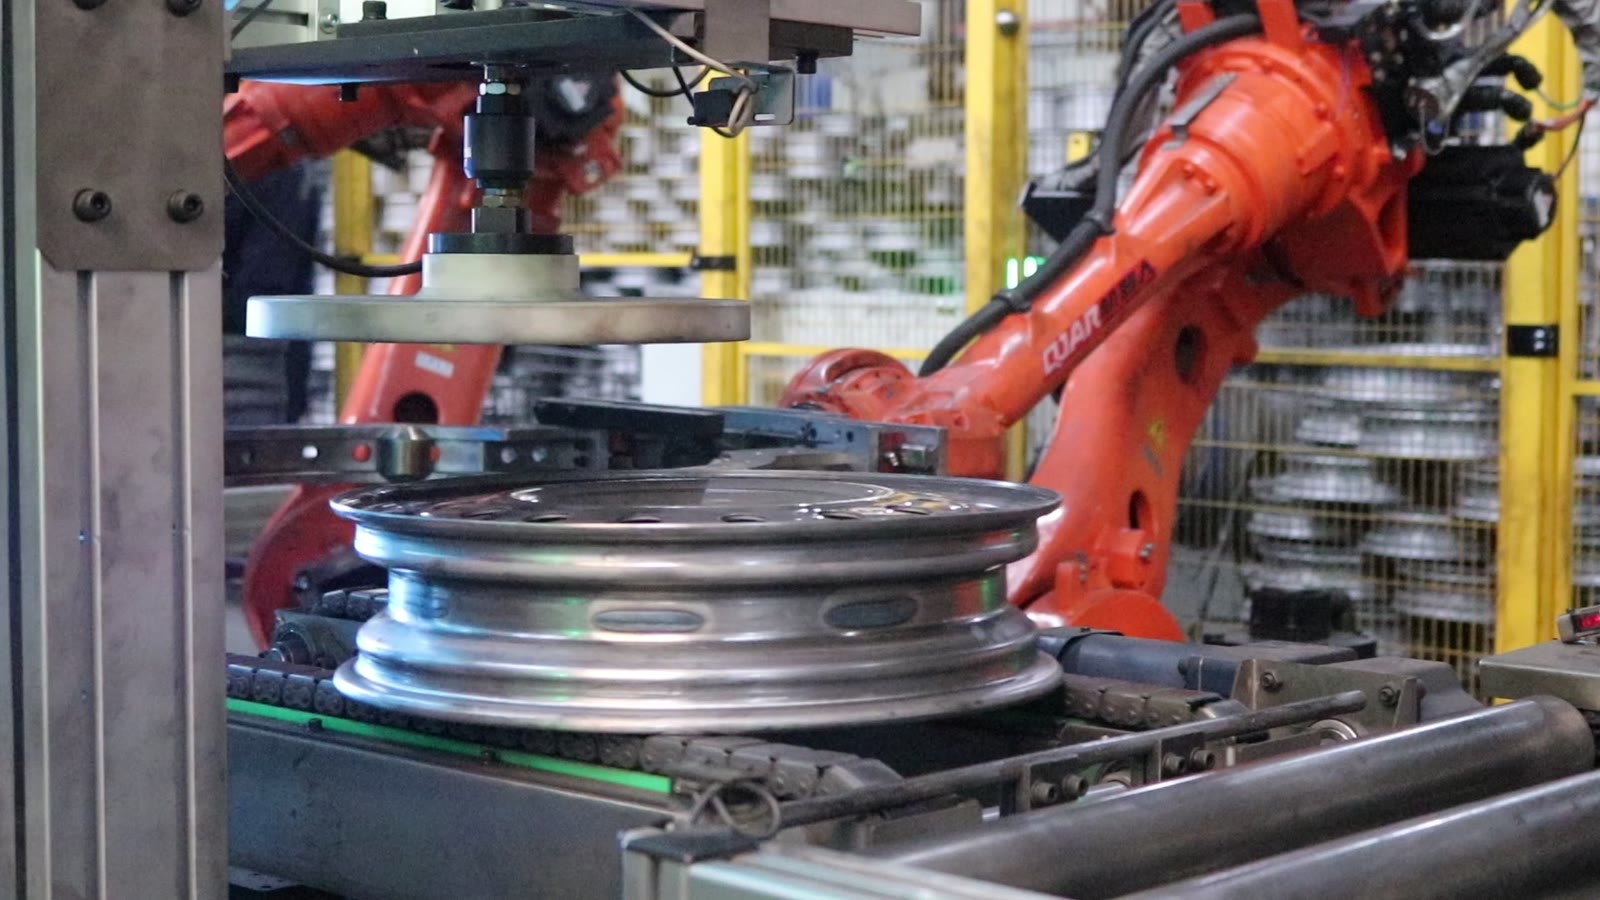
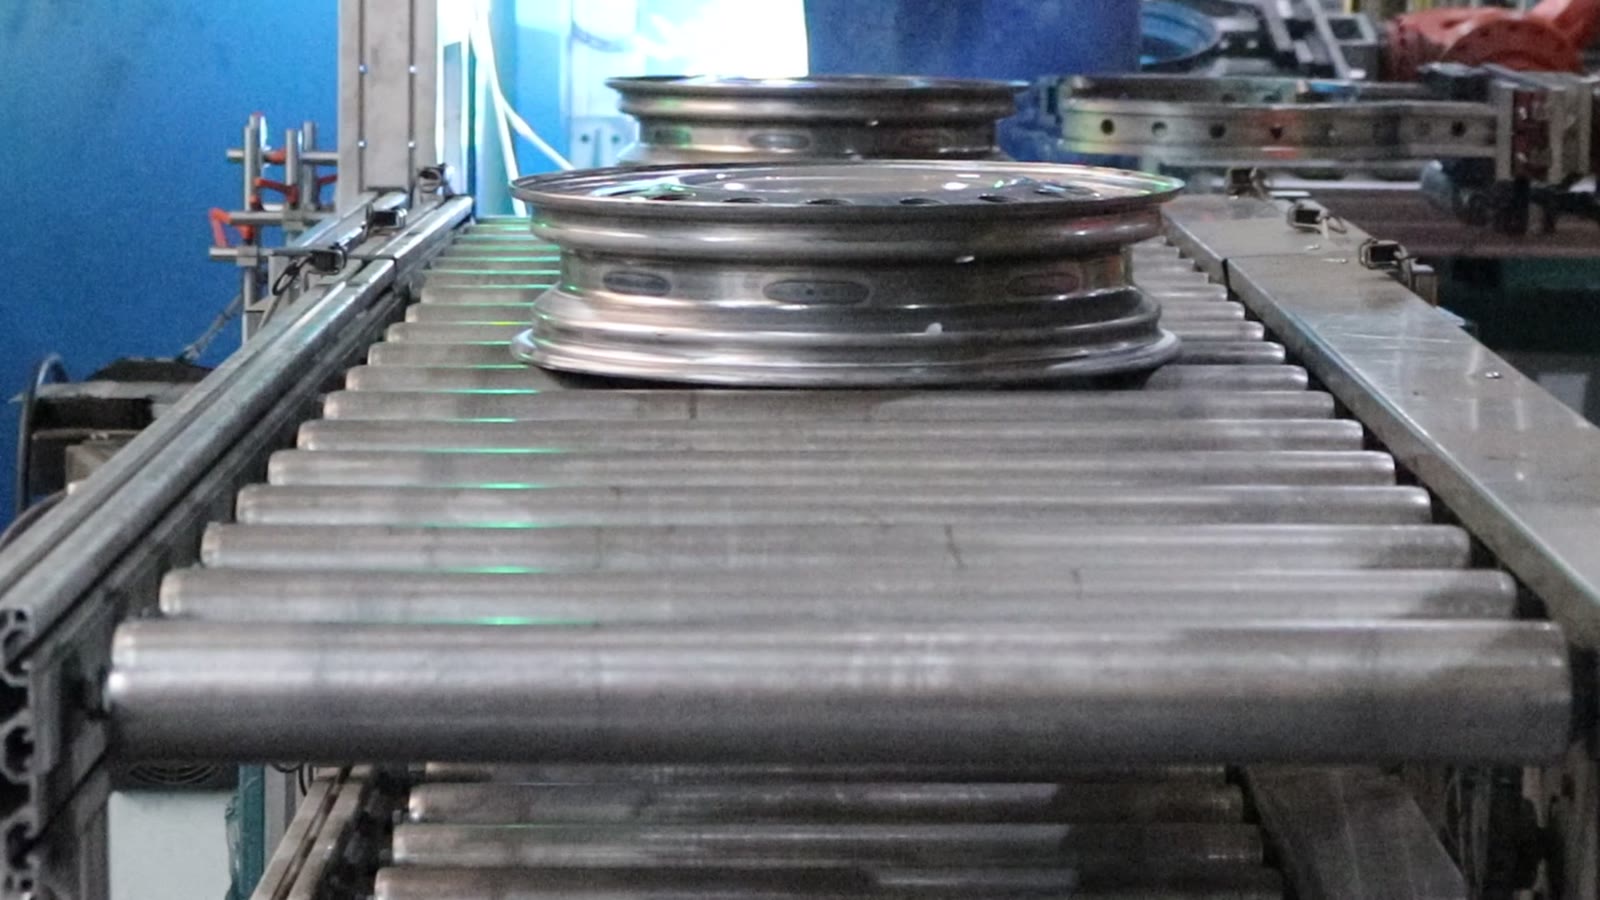
Dále na lince přebírá roli jiná manipulační úloha. Na stanici pro ráfky robot pomocí prstencového chapadla uchopí ráfek, ráfek s řadou otvorů, a umístí ho na svislý přípravek. Kulatá přítlačná deska nad přípravkem se spustí na ráfek a po dokončení robot ráfek znovu sejme. Vedle válečkového dopravníku stojí dva roboti vedle sebe a zvedají ráfky, aby je přesunuli, a ráfky se pak pohybují po dopravníku jeden po druhém.
Tři omezení, která se vzájemně brzdí
Přenášení dílu bez jeho posunutí
Polotovar nesený na vidlici je podepřen zespodu, nikoli upnut, takže se může během pohybu posunout, pokud robot zrychluje, brzdí nebo příliš prudce zatáčí. Vidlice potřebuje úložný prostor, ze kterého polotovar nemůže sklouznout, a dráhu s mírnou rychlostí tam, kde je díl nejméně zablokován. Posunutý polotovar není malá chyba: další omezení předpokládá, že je tam, kde si myslíte, že je.
Lis se zavírá pouze tehdy, když je robot volný.
Sekvence v buňce je jednoduchá: robot vycouvá a poté lis sjíždí dolů. Princip konstrukce spočívá v tom, že toto pořadí by nemělo záviset pouze na správném načasování. Blokování robota a lisu dává lisu signál, že robot je mimo oblast nástroje, a dává robotovi signál, že je lis otevřený, než vstoupí dovnitř. Záleží na obou směrech, protože lis, který se zavírá příliš brzy, a robot, který do něj vchází příliš brzy, jsou různé chyby se stejným výsledkem.
Umístění součásti v matrici
Umístění polotovaru na spodní matrici pomůže pouze tehdy, pokud se pokaždé ocitne na stejném místě. Pokud má matrice polohovací prvky, jako jsou vybrání, kolíky nebo tvarované sedlo, robot musí pouze přiblížit díl a nechat ho usadit. Pokud žádné nemá, musí být robot dostatečně přesný, aby díl umístil přímo, a jakýkoli posun v poloze uchopení se přenese přímo do matrice.
Tyto tři prvky jsou propojeny v řetězci. Bezpečné uchopení vidlice umožňuje opakovatelné umístění, umístění se počítá pouze tehdy, pokud je robot před zdvihem prokazatelně volný, a polohovací prvek v matrici absorbuje malé zbývající odchylky.
Z jednoho stisknutí na řadu
Podél linky stojí roboti mezi lisy a lisy jsou obsluhovány ve stejném rytmu: dovnitř, ven, zdvih, znovu dovnitř. Konstrukční princip spočívá v tom, že jeden lis je pojímán jedním robotem jako celek, což usnadňuje škálování linky. Nový lis má vlastního robota, vlastní blokování a vlastní cyklus manipulace s díly a buňka nemusí být jako celek přeplánována.
Nevýhodou jsou náklady na jeden lis. Alternativa, kdy jeden robot obsluhuje dva lisy, sice ušetří jednoho robota, ale zároveň sváže časování lisu a každý lis musí čekat na ten druhý. Výhoda závisí na tom, jak dlouho trvá každý zdvih v porovnání s jízdou robota, a přesně k tomu slouží odhad doby cyklu z výkresů.
Polotovary a ráfky potřebují různé úchopy
Buňka používá dva chapadla pro dva díly: plochou vidlicovou pro kulatý polotovar, který musí dosáhnout mezi raznicemi, a prstencovou chapadlu pro okraj. To je důležité, když zákazník chce, aby jeden robot zvládal obojí: buď se nástroj mění mezi jednotlivými zakázkami, což vyžaduje měnič nástrojů a místo pro parkování každého chapadla, nebo jsou roboti vyhrazeni pro každý díl. Vyhrazené roboty jsou jednodušší, ale stojí více na linku; konstrukce s přepínacím mechanismem je levnější z hlediska hardwaru, ale přidává čas potřebný k přepínání a jednu věc k další kontrole.
Kam se to hodí a kde se podívat blíže
Obsluha lisu je vhodná, když mají díly stabilní tvar, lisy jsou v řadě s dostatečným prostorem vedle sebe a rychlost výroby je dostatečně stabilní, aby se na každý lis dal použít robot. Podívejte se blíže na situace, kdy se velikost dílů značně liší, kdy nástroj nemá způsob, jak díl umístit, nebo kdy uspořádání lisu neponechává prostor pro robota, aby se postavil a do nástroje dosáhl.
Otázky, které nám často kladou
Je nutné lis upravit? Obvykle potřebuje signály pro blokování a někdy i rozvržení ochranného krytu, které umožňuje přístup robota. Toto porovnáváme s rozvržením tiskového stroje, které nám zašlete.
Může jeden robot obsloužit více než jeden lis? Může to být provedeno, když doba zdvihu ponechává robotovi dostatek času na prostoje k pohybu a naložení druhého lisu. Odhad doby cyklu ukazuje, zda ano.
Může stejný robot zvládnout polotovary i ráfky? Technicky vzato ano, s měničem nástrojů, ale prodlužuje se tím doba výměny. Zda se to vyplatí, závisí na tom, jak často se díly střídají.
Co nám poslat
Pro každou stanici výkres dílu, rozvržení lisu, včetně umístění robotů a způsobu otevírání matric, a požadovaný denní výkon. S těmito informacemi vám můžeme sdělit, které ze tří omezení bude ve vaší lince nejnáročnější a jak by měl vypadat koncept buňky a odhad doby cyklu.
Chcete koncept pro vaše tiskové stroje? Kontaktujte nás zde nebo napište na adresu sales@evsrobot.com s vašimi výkresy a denní produkcí.
Tento článek popisuje, jak obecně funguje lis a manipulace s okraji a co je viditelné v jedné buňce; neuvádí hmotnost, velikosti dílů, materiály, doby cyklů ani žádný krok tváření.