
By Redakční tým EVST · Recenzováno uživatelem Redakční tým EVST · Naposledy aktualizováno 24. září 2026 · Redakční politika · Zásady oprav · Podmínky
Nejvíce omezený spoj by měl řídit svařovací uspořádání s dlouhým rámem. Záběry ukazují dva oranžové roboty umístěné podél dlouhého modrého přípravku, který drží samostatný zakřivený kovový prvek; oblouky se objevují v lokálních spojích, zatímco se roboti pohybují mezi polohami. Užitečná studie začíná u spoje nejblíže k překážce nebo nejdále od stabilního vztažného bodu a poté se přesouvá směrem ven k podpěrám, přístupu k hořáku a posloupnosti. Sdílejte požadavky na rám a spoje s EVST.
Začněte u spoje s nejmenší volností
Dlouhé prvky lákají týmy k uspořádání buňky podle celkové délky. Délka je důležitá, ale rozhodující omezení je často lokální: spoj poblíž podpěry, zakřivená část, která blokuje hrdlo hořáku, nebo koncový spoj, který vyžaduje, aby se robot přiblížil k jeho pracovnímu limitu. Pokud tento spoj nelze svařit a opustit s rezervou, zbytek uspořádání je předčasný.
Široký záběr odděluje modré zařízení od tmavšího kovového prvku, který je v něm umístěn. Roboty stojí na různých stranách a pohybují se do lokálních pracovních oblastí. To umožňuje analýzu svařování na dlouhém rámu bez nutnosti identifikace produktu, projektu, metody koordinace nebo výsledku svaru.
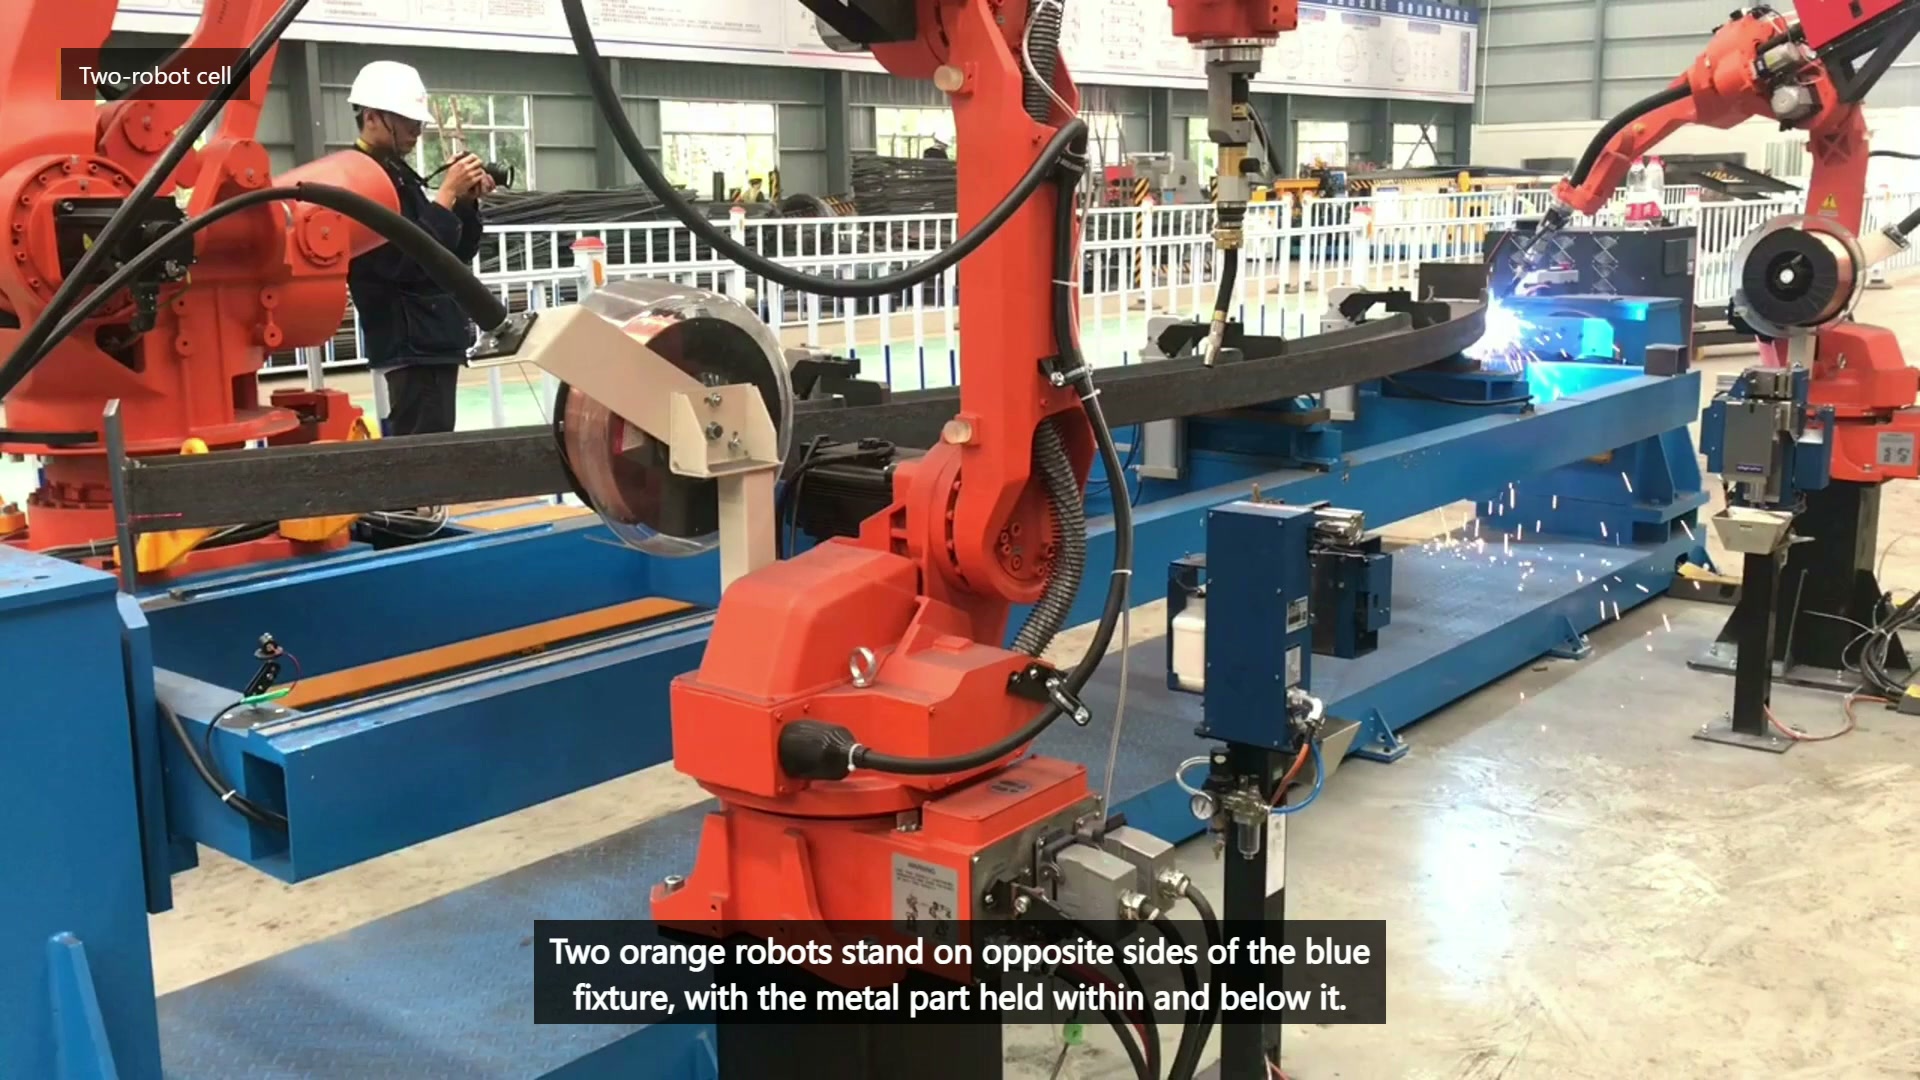
Závěrečné hlavní video 00:10 — Dva oranžoví roboti stojí na opačných stranách modrého svítidla a v něm drží dlouhý kovový prvek.
Před přiřazením pozic robota si vytvořte mapu přístupu ke kloubům
Pro každý požadovaný spoj zaznamenejte povolené úhly hořáku, počáteční a koncový přístup, obvod kabelu, blízké svorky a volný ústup. Poté spoj klasifikujte jako otevřený, omezený, vyžadující opětovné zobrazení nebo mimo navrhovaný automatizovaný rozsah. Tato mapa ukazuje, zda postačují dvě pevné pozice robota, nebo zda je třeba změnit obrobek, upínací přípravek nebo uchycení robota.
| Stav kloubů | První otázka | Možná reakce |
|---|---|---|
| Blízko svorky | Může hořák a krk projít bez ztráty požadovaného úhlu? | Posuňte svorku nebo změňte její směr |
| Daleko od data | Jak velká variace polohy dosahuje kloubu? | Zlepšení podpory nebo prezentace opatření |
| Za zatáčkou | Existuje bezpečný přístup a ústup? | Znovu prezentovat člena nebo změnit rozsah |
| Sdíleno mezi roboty | Může jedna paže vystoupit dříve, než vstoupí druhá? | Definování vlastnictví a stavů čekání |
Podepřete prvek, aniž by se z upínacího prvku stala překážka
Dlouhý prvek potřebuje dostatečnou podporu pro kontrolu svého umístění, ale každá podpora spotřebovává přístup. Před svařováním vyberte stabilní vztažné body, umístěte podpory tam, kde kontrolují prověšení nebo zkroucení, a umístěte svorky tak, aby plánovaná dráha hořáku zůstala otevřená. Změřte polohu spoje po upnutí a znovu po uvolnění, jinak mohou korekce dráhy maskovat odchylky upínacího přípravku nebo vstupního dílu.
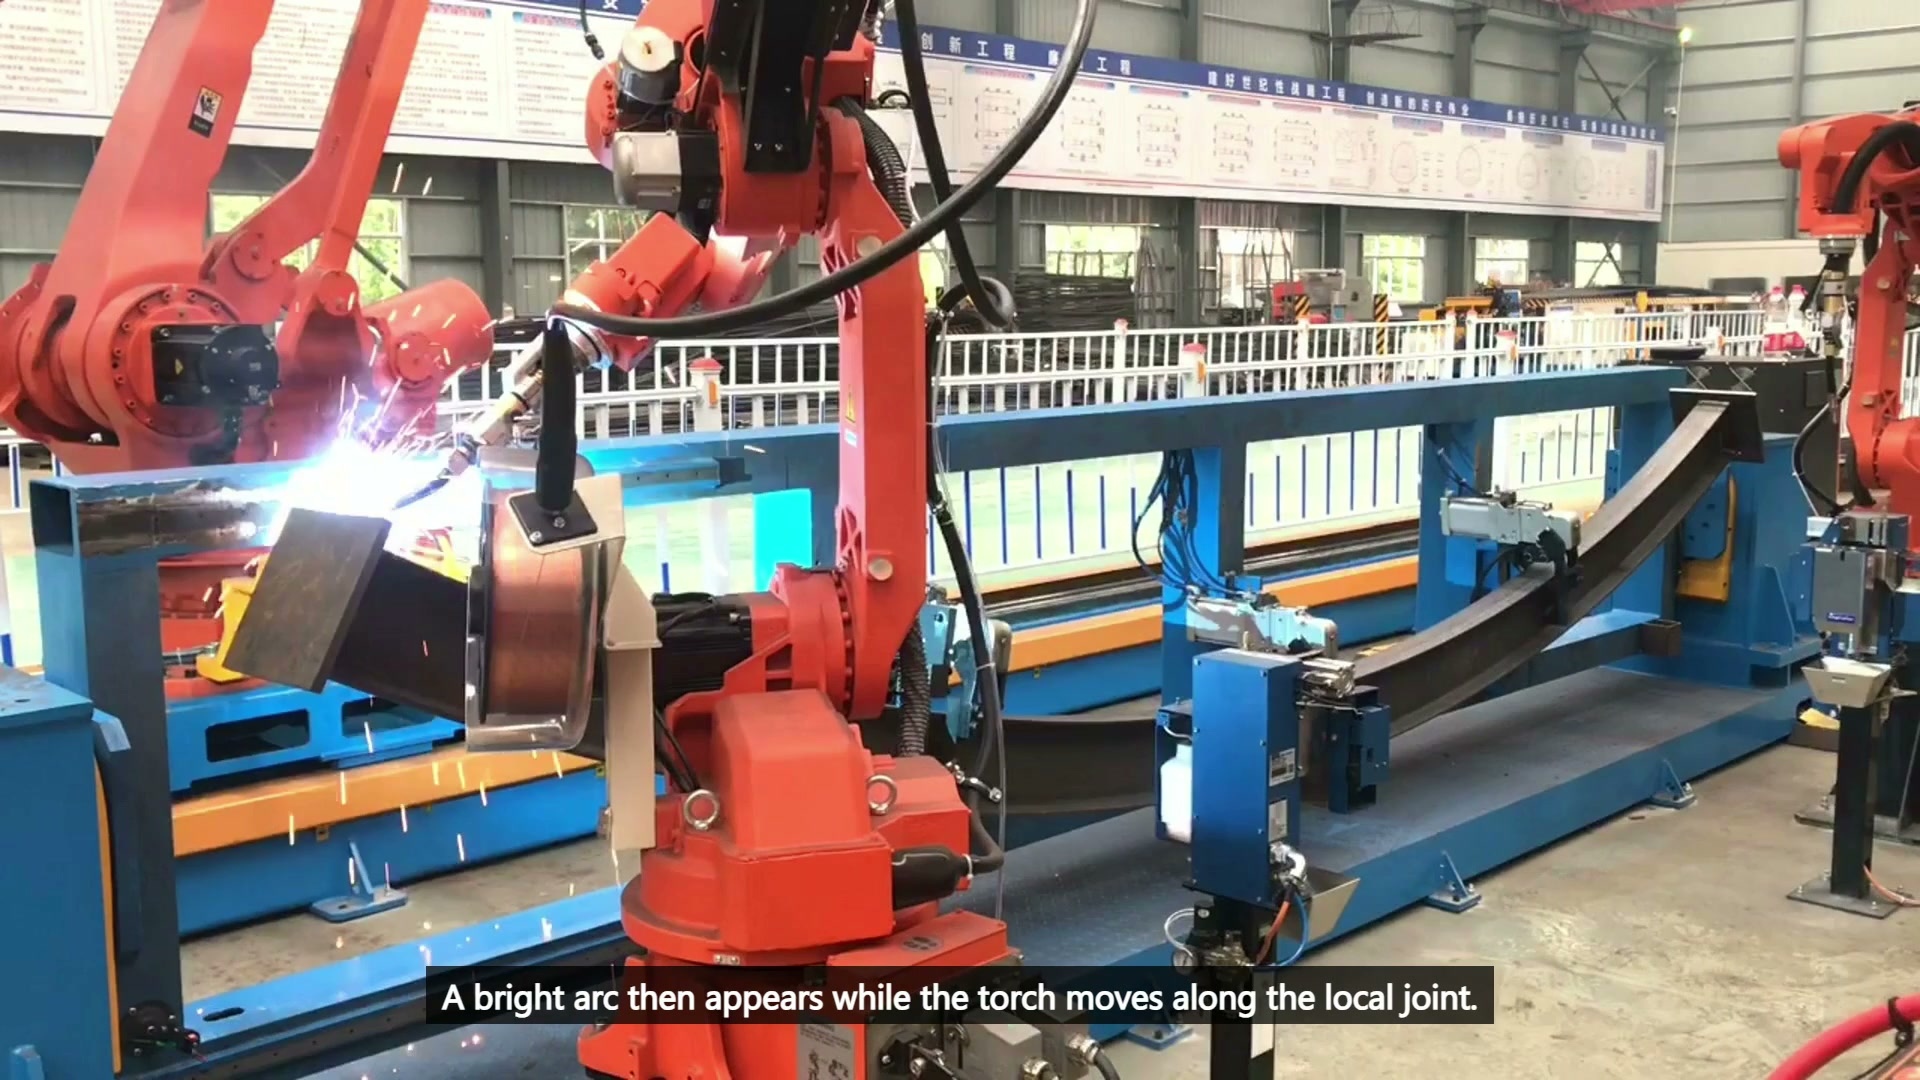
Závěrečné hlavní video 00:28 — Svářecí hořák pracuje na lokálním spoji dlouhého kovového prvku, viditelné je světlo oblouku a jiskry.
Upínací přípravek musí také umožňovat vkládání, kontrolu, čištění a servis hořáku. Tyto stavy často vyžadují odlišné vůle od automatického svařování. Konstrukce, která funguje pouze s uzavřenou celou a perfektně upnutým dílem, je neúplná.
Sekvence podle přístupu a ověření
Plán trasy by měl zahrnovat segmenty svaru, pohyby pro ukončení oblouku, předání robota, body zotavení a místa kontroly. Otestujte nejvíce omezený spoj, nejdelší pohyb a jakoukoli oblast, kde se obálky robota k sobě přibližují. Přiřaďte každý výsledek číslu spoje, stavu přípravku a verzi programu.
Proč nezačít s nejjednodušším spojem?
Snadná demonstrace může skrýt prvek, který později vynutí přepracování přípravku. Nejtěžší spoj odhalí omezení uspořádání, zatímco změny jsou stále levné.
Zkracuje druhý robot automaticky cyklus?
Ne. Výhoda závisí na alokaci přístupu, čekání ve sdíleném prostoru, chování přípravku a požadovaném pořadí svařování a kontroly.
Co by měla fyzická zkouška použít?
Použijte prvky podobné výrobním, realistické podmínky pro stehy a mezery, navrhované podpěry a skutečný svazek hořáku a kabelů.
Vstupy pro studii svařování s dlouhým rámem
- Výkres rámu a seznam číslovaných spojů
- Svarové oblasti, příprava a kritéria přijetí
- Vstupní tolerance, stav lepivosti a pravděpodobné zkreslení
- Koncept vztažného bodu, podpory, upnutí a zatížení
- Obálky pro hořák, kabel, robota a údržbu
- Cíl výstupu, rozsah přepnutí a pravidla pro zotavení
Email sales@evsrobot.com nebo použijte Kontaktní stránka EVS International s výkresem prutů a seznamem spojů. EVST může zkontrolovat mapu přístupu, koncept podpory, alokaci robotů a plán zkušebního provozu.
Záběry dokumentují viditelné upevnění rámu a lokální svařovací pohyb. Identita produktu, koordinace robota, svařovací postup, výkon cyklu a přijetí svaru vyžadují validaci projektu.