
Zdroj: metrology.news
Průmyslová robotika rychle nabírá na síle a je přijímána různými výrobci v různých průmyslových odvětvích. Je to především proto, že jsou efektivnější a usnadňují práci ve srovnání se spoléháním se na lidské úsilí. Tyto průmyslové roboty se používají k zajištění toho, aby úkoly jako balení, třídění, vychystávání a umísťování byly prováděny správně.
Jako výrobce, průmyslové roboty jsou skvělým způsobem, jak zlepšit výrobu a zajistit, aby všechny vaše produkty odpovídaly standardu. Pokud však jde o průmyslovou robotiku, je třeba mít na paměti několik aspektů. Některé z nich zahrnují přesnost, opakovatelnost a rozlišení. Tyto aspekty pomáhají usnadnit a zrychlit chod vašich průmyslových robotů. Dozvědět se o nich více je skvělým dalším krokem k zajištění toho, že jako výrobce můžete pracovat pro vás.
Co je přesnost v robotice?
Zdroj: www.machinedesign.com
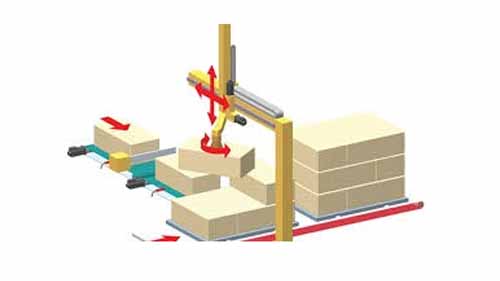
Přesnost se týká schopnosti robota umístit konec zápěstí do pracovního objemu v požadovaném cílovém bodě. Funguje ve spojení s prostorovým rozlišením. Přesnost závisí na technologii robota a na tom, jak přesně lze specifikovat přírůstky řízení. To platí pro každý z kloubních pohybů. Mechanické nepřesnosti, které se týkají kvality výstupu robota, jsou však vyloučeny.
Rozlišení a přesnost
Zdroj: metrology.news
Přesnost je popsána jako polovina rozlišení kontroly. Toto zohledňuje nejhorší případ, kdy je cílový bod přímo mezi dvěma kontrolními body. Mechanické nepřesnosti se statistickým rozložením vyžadují praktičtější úvahy, v takovém případě je přesnost klasifikována jako polovina prostorového rozlišení.
V robotice je přesnost často zaměňována s rozlišení a opakovatelnost. Konečná přesnost robotického systému závisí na několika faktorech. Zahrnují jeho technické nepřesnosti, algoritmy pro řízení počítače a rozlišení systému.
Co způsobuje mechanické nepřesnosti?
Zdroj: www.iotworldtoday.com
Mechanické nepřesnosti jsou většinou způsobeny vůle v kloubech manipulátorů a ohýbání vazeb. Vůle se nachází v převodových mechanismech, vodicích šroubech a hydraulických pohonech. Klíčovým konstrukčním požadavkem na článek je minimalizace ohýbání článku, protože jakékoli vychýlení článku v důsledku zatížení na konci robota způsobuje poziční chyby. Větší rigidity vztahů však nelze dosáhnout razantním nárůstem jejich hmoty.
Větší hmotnost způsobuje zvýšení časové odezvy paže. Kvůli chybám zaokrouhlování v počítači mohou řídicí algoritmy vyvolat chyby polohy. Když řídicí jednotka robota používá zmenšenou celočíselnou reprezentaci Kartézské a úhlové souřadnice, mohou být důležité chyby zaokrouhlování stroje. Pokud počítač používá reprezentaci s plovoucí desetinnou čárkou, pak by zaokrouhlovací chyby byly pravděpodobně zanedbatelné.
Vliv vnějších vlivů na přesnost
Zdroj: www.forbes.com
Přesnost je ovlivněna také vnějšími proměnnými. S rozšířenou konfigurací se to stává smysluplnějším na zápěstí. Přesnost klesá v rámci objemu práce, od nejbližšího místa ramene jeho základu. Poté je směrován do míst mimo rozsah pracovního objemu.
Pokud je pohybový cyklus omezen na omezený pracovní rozsah, přesnost se zvýší, zatímco se sníží, pokud se zatížení, které nese robot, stane významným. Přesnost umístění závisí na poloze v obálce pracovního prostoru.
Za tímto účelem, bez použití senzorů, off-line programování robotů je těžké udělat. Příčiny chyby umístění ovlivňující přesnost je možné seskupit do čtyř skupin, mezi které patří: chyba digitalizace, stochastická kinematická chyba, deterministická kinematická chyba a chyba kalibrace.
Protože osy montážních robotů jsou většinou vertikální, přesnost je o něco lepší, protože vnější vlivy a mechanické nepřesnosti jsou méně ovlivněny; ale to nestačí k bezproblémovému provádění aplikací párování určitých součástí, jako je peg-in-hole.
Co je rozlišení v robotice?
Zdroj: ein.org.pl
Rozlišení je nejmenší zlepšení pohybu, které může počítač vytvořit. Vzhledem k tomu, že stroje používají digitální ovladače a motory s diskrétní zpětnou vazbou, rozlišení je množství, ve kterém jsou prováděny všechny pohyby. Pokud kontrola rozlišení zařízení je n, pak jsou všechny pohyby celočíselné násobky n.
To neznamená, že rozlišení je nejnižší částí jakéhokoli schématu, ale spíše největší. Pokud má zpětnovazební kodér pouze přesné rozlišení 1 mikrometr, počítačový ovladač, který dokáže měřit pohyb o 0.1 mikrometru, by nebyl schopen stroj přesně posunout a zvednout ho o 0.1 mikrometru.
Řídicí systém by nikdy „neviděl“ takový malý pohyb. Při interpretaci statistik výstupu stroje je proto třeba být velmi opatrný.
Co je opakovatelnost v robotice?
Zdroj: www.linearmotiontips.com
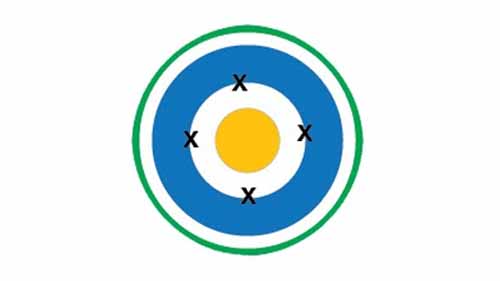
Opakovatelnost je matematický koncept spojený s přesností, který vysvětluje, jak je bod replikován. Pokud kloub robota je naprogramován Chcete-li se několikrát posunout z určitého bodu, můžete to udělat pod stejným úhlem. Vše bude probíhat za podobných podmínek prostředí, což povede k různým posunům.
I když je cíl často s velkým náskokem minul, docházíme k závěru, že opakovatelnost je vysoká a že přesnost je nízká, pokud se stejná chyba opakuje. Chyba týkající se absolutních souřadnic není definována opakovatelností. Polohovou odchylkou od průměru posunů je opakovatelnost zařízení.
Většina výrobců robotů uvádí číselnou hodnotu opakovatelnosti svých robotů spíše než jejich přesnost. Důvodem je, že přesnost závisí na konkrétní zátěži, kterou chapadlo nese. Vyšší hmotnost způsobuje větší průhyby spojů robota a větší zatížení kloubů, což snižuje přesnost, ale hodnota opakovatelnosti je téměř nezávislá na hodnotě přilnavosti. Opakovatelnost robota by byla obvykle lepší než přesnost, obvykle se počítá v setinách palce.
Role přesnosti, opakovatelnosti a rozlišení v různých aplikacích robotů
Zdroj: control.com
Pokud jde o robotiku a aplikaci těchto aspektů, zjistíte, že spolu jsou vždy lepší. Díky kombinaci přesnosti, opakovatelnosti a rozlišení mohou průmyslové roboty pracovat s přesností a zajistit, že úkoly budou provedeny dobře. Při práci s a vybrat a umístit rameno, tyto aspekty pomohou zjednodušit procesy. Jako výrobce je důležité zajistit, aby byla všechna tato políčka zaškrtnuta pro snazší práci.
Přesnost
Opakovatelnost
Rozlišení
Přesnost zajistí správné umístění zápěstí robota
Opakovatelnost má zajistit, že úkoly jsou prováděny opakovaně a snadno
Rozlišení pomůže provést během tohoto procesu drobné úpravy, aby byla zajištěna přesnost
S ohledem na to je důležité zajistit, aby vaše robotická zařízení měla tyto klíčové aspekty. Budete v lepší pozici, abyste zajistili, že veškerá práce bude provedena správně, a zvýšíte své výrobní procesy.
Závěr
Pokud jde o průmyslovou robotiku, hrají velkou roli ve vývoji různých výrobních procesů. Poskytují úžasné výhody, které jsou důležité pro zajištění zvýšení produkce. Pro co nejlepší využití je však klíčové použití klíčových aspektů, jako je přesnost, opakovatelnost a rozlišení.
Jak již bylo zmíněno dříve, tyto aspekty musí být součástí vašich operací, aby bylo zajištěno, že budete plně využívat výhod průmyslových robotů. Jako výrobce je zásadní být v souladu s tím, co se od vás vyžaduje. Udělejte si čas, abyste se naučili tyto aspekty a co znamenají, pokud jde o práci s robotickou technologií.