
Ruční nebo automatické otevírání kartonů: Jaká práce skutečně zmizí?
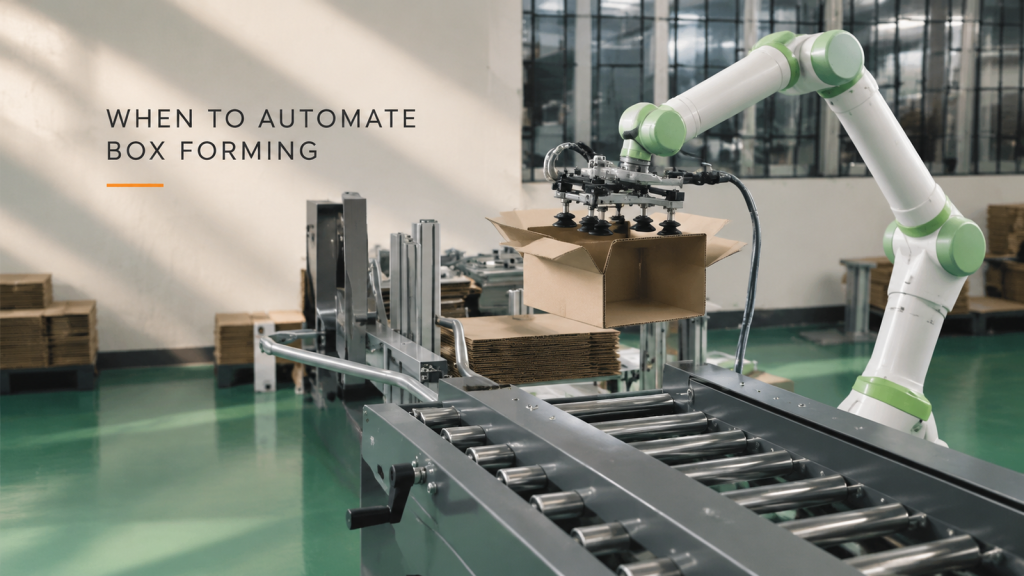
Porovnejte ruční a automatické otevírání kartonů podle zbývající práce, podmínek předání kartonu, počtu výměn a toho, zda ušetřené sekundy uvolňují využitelný pracovní čas.
Automatizace manipulace s tácky: Kdy se vyplatí přidat druhého robota?
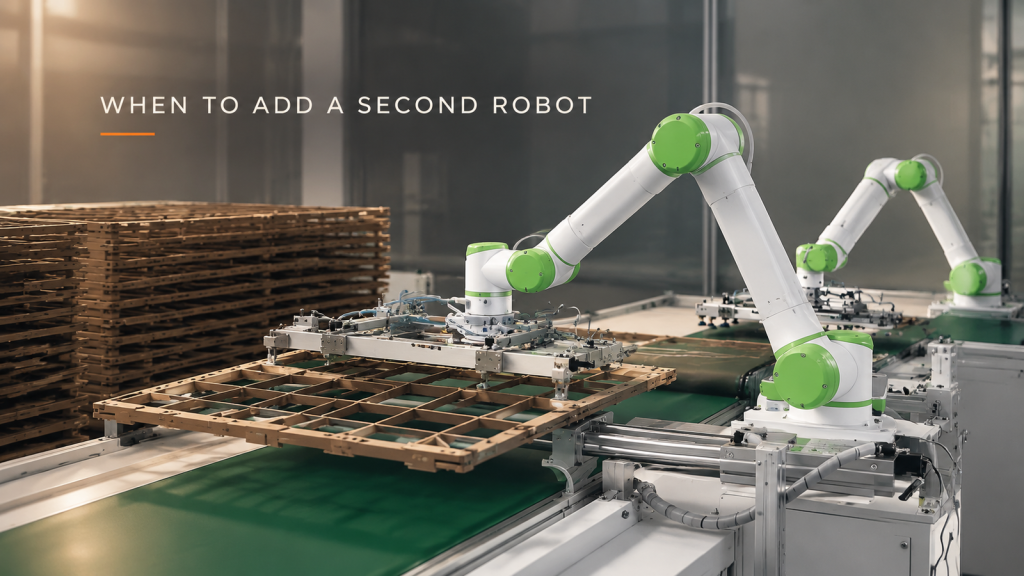
Porovnejte jednoho robota, podavač zásobníků a dva roboty. Zjistěte, která zpoždění výměny zásobníků se mohou překrývat a co je třeba otestovat před přidáním druhého manipulačního zařízení.
Automatizace stohování bloků v lisu: Sedm otázek, které si kupující kladou před objednáním paletizačního robota
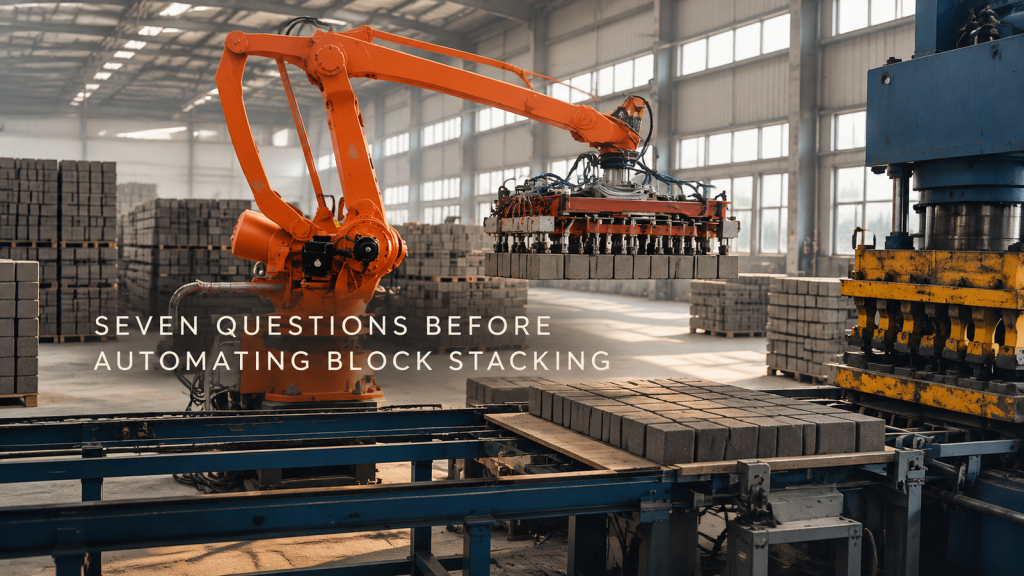
Sedm otázek, které je třeba zodpovědět před objednáním paletizačního robota pro stohování bloků u lisu: pevnost v surovém stavu, chapadlo, užitečné zatížení, cyklus, vzor stohování a závady.
Leštění pantů dveří automobilu robotickým pásem: Pět režimů selhání, které je třeba otestovat před nákupem
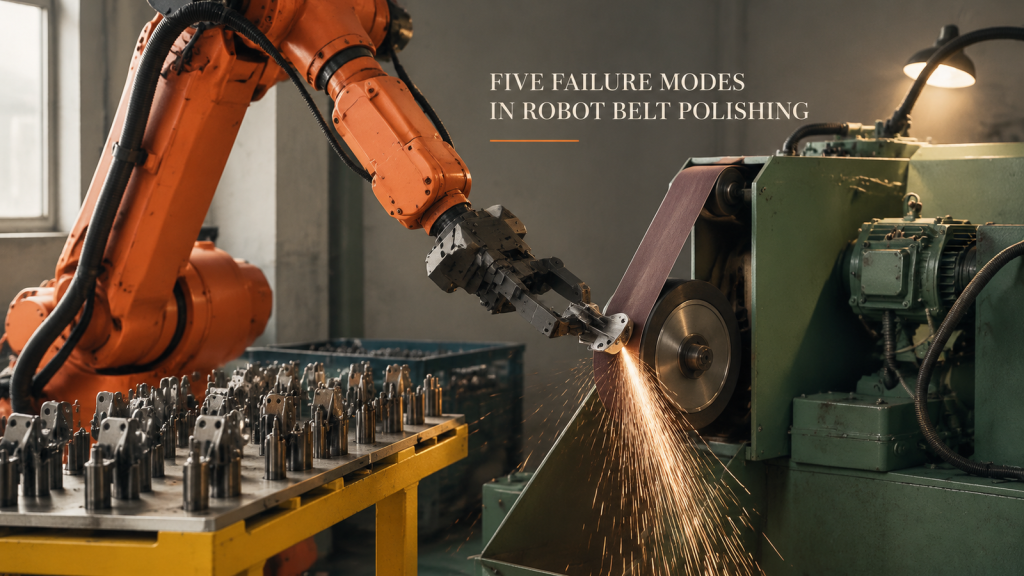
Pět poruchových režimů, které ovlivňují leštění pantů dveří automobilů robotickými pásy, od variací součástí a opotřebení řemenu až po řízení síly, prach a prokluzování chapadla, a jak je každý z nich testovat.
Manipulace s ocelovými pletivovými panely roboty a jejich stohování: Ovládání flexibilní obálky
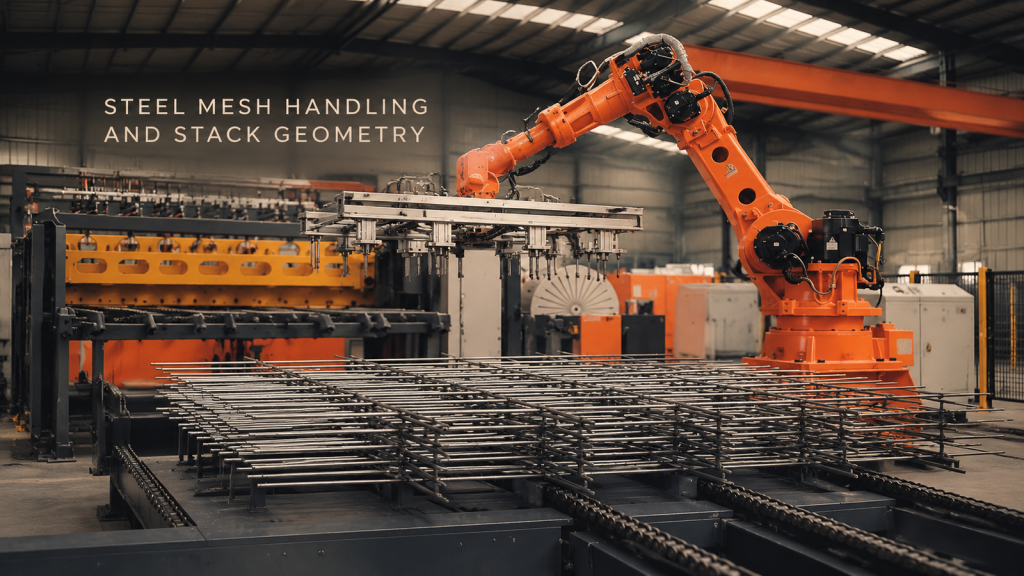
Manipulace s ocelovými pletivovými panely roboty a jejich stohování: Ovládání flexibilní obálky
Obsluha robota vinutím statoru motoru: Definování stavu předání
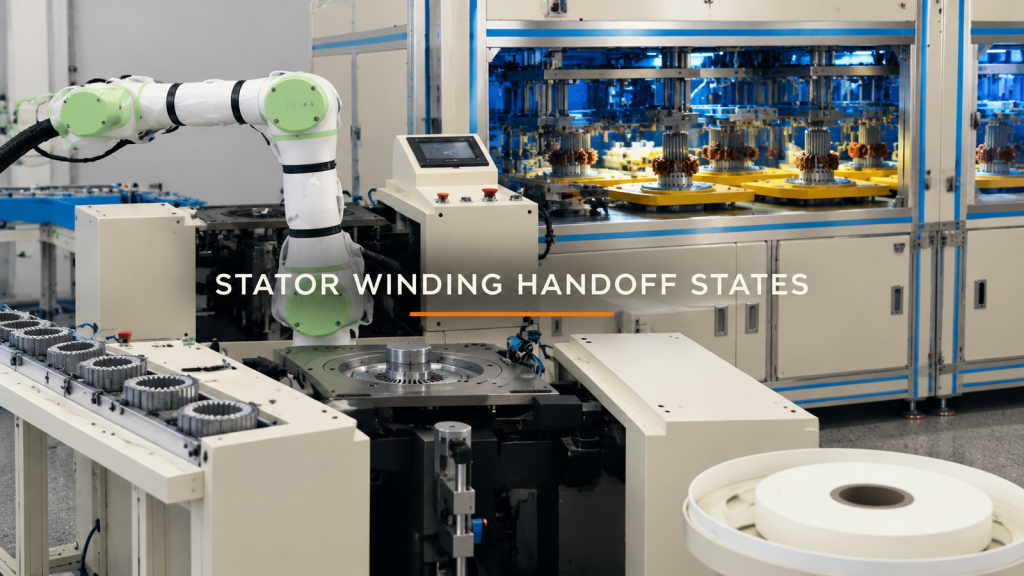
Definujte stavy předání, geometrii nosiče, přenosový koridor a hraniční testy pro robotickou obsluhu vinutí statoru motoru.
Robot obsluhující lis: Před programováním zkontrolujte předání matrice
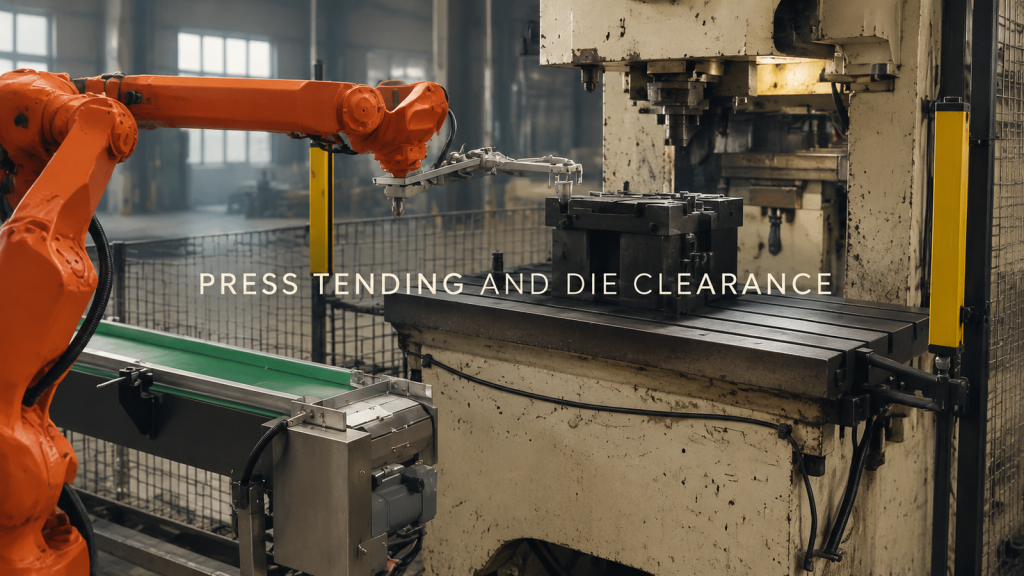
Obsluhu robotického lisu naplánujte jako dvě předávání. Před programováním zkontrolujte vůli pro nájezd, uchopení nebo uvolnění a výstup v oblasti dopravníku a matrice.
Depaletizace kartonů na dopravník: Definování logiky vrstvy, uchopení a uvolnění
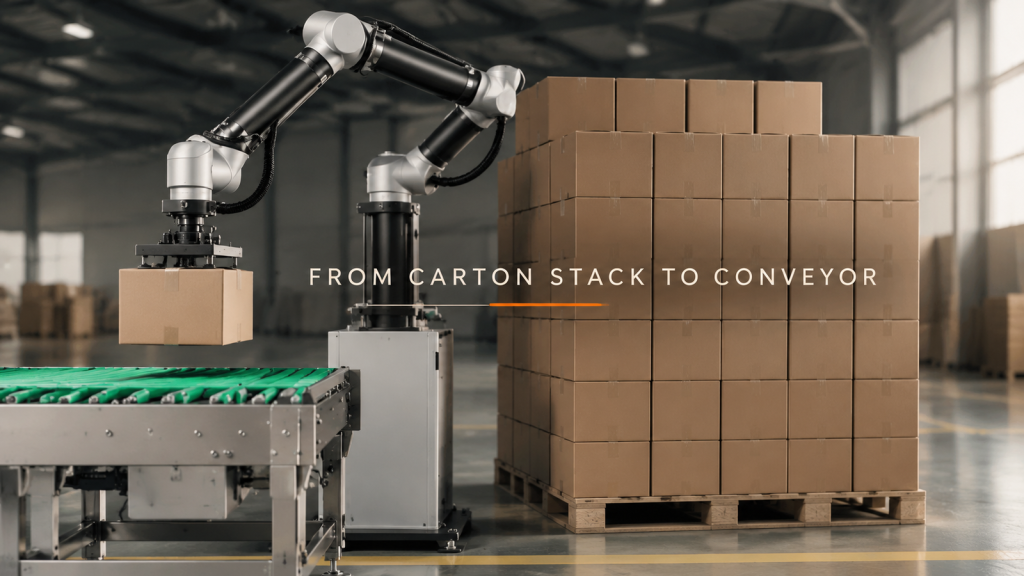
Přesun jednoho kartonu z naskládaného nákladu na odchozí dopravník vypadá repetitivní, ale předávání se mění s tím, jak se vrstva vyčerpává. V tomto případě robot dělá...
Předávání robota v tréninkové buňce: Definování předání před programováním
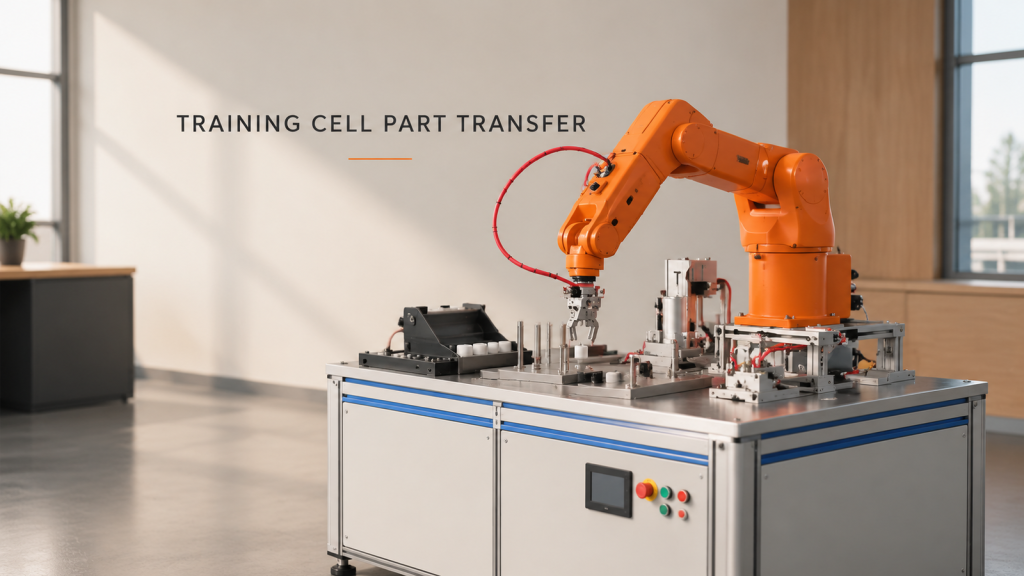
Vícestaniční tréninková buňka je užitečná, protože odhaluje rozhraní, která rozhodují o stabilním přesunu robota: jak je díl umístěn, kdy a
Obsluha robotem dlouhých kovových dílů: Podpora, obálka otáčení a předávání na stanici
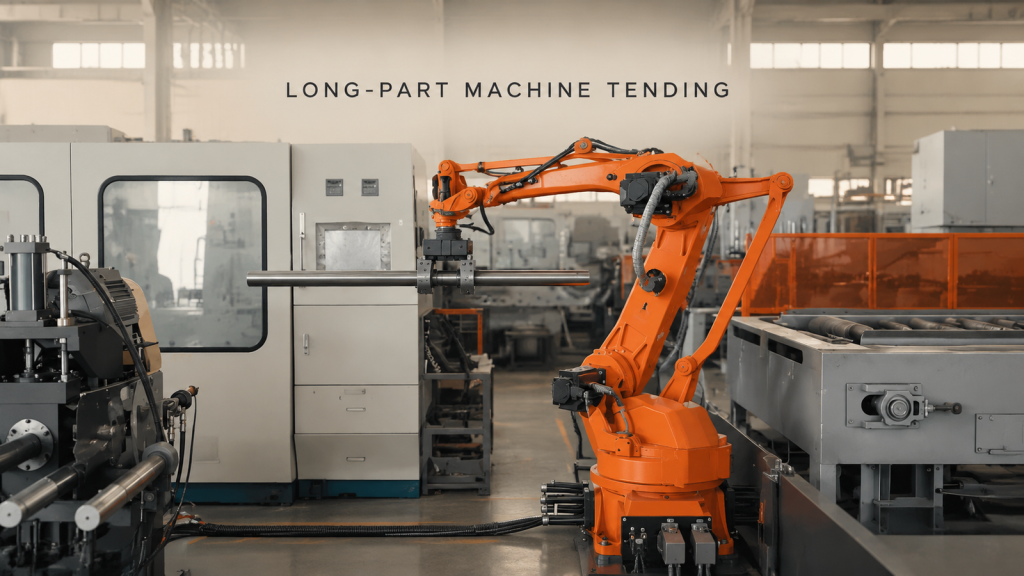
Projděte si prezentaci vyzvednutí, uchopovací nástroje, vyčištění trasy a předání válečkového stolu pro robotickou obsluhu dlouhých kovových dílů.
Přesun robota na paletové stanici: Vakuové nástroje a kontroly předávání
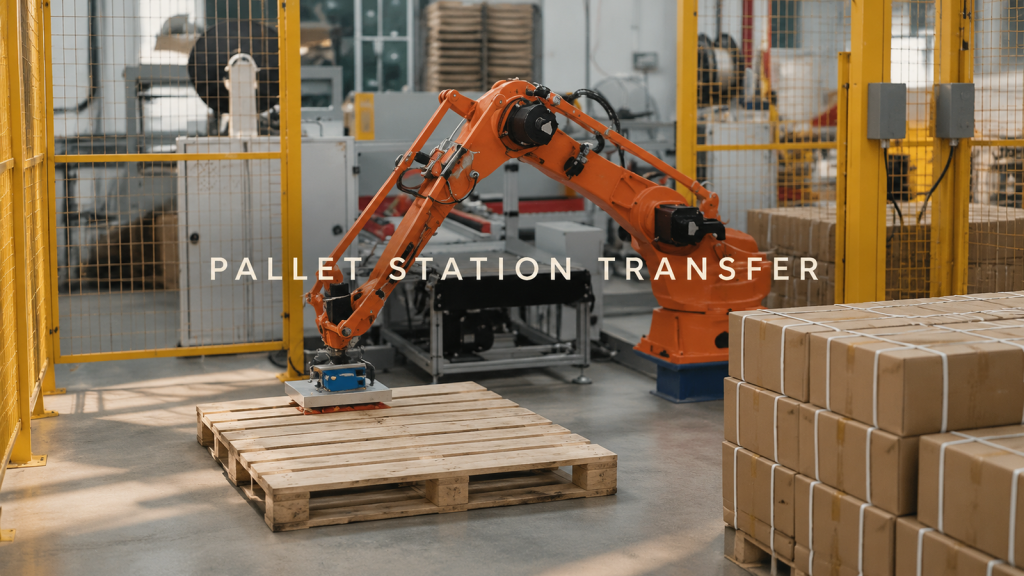
Prohlédněte si prezentaci vyzvednutí, vakuové nástroje, vyklizení trasy a předání paletové oblasti pro robotický přesun na paletové stanici.
Přenos dílů SCARA mezi více upínacími stanicemi
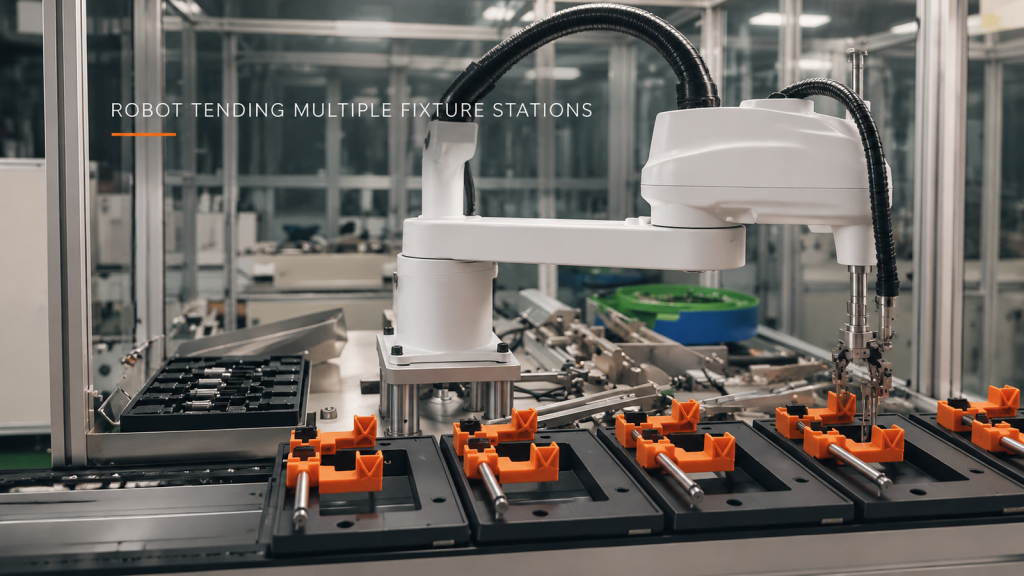
Podívejte se, jak posoudit přenos dílů SCARA přes zásobník, mezilehlý mechanismus a více upínacích přípravků, aniž byste předpokládali neověřené detaily cyklu nebo procesu.