
Žádost o kontrolu žádosti nebo zašlete e-mail na adresu sales@evsrobot.com s informacemi o dílu, nosiči, rozhraní zařízení a rozvržení.
Záběry ukazují bílozeleného kolaborativního robota pohybujícího se vedle pracovní stanice pro navíjení statoru. Viditelná jsou prstencová vinutí statoru nebo jejich nástroje, spolu s přilehlým dopravníkem nebo lokalizačním prostorem a uzavřeným zařízením. Užitečnou inženýrskou otázkou je, jak definovat stav při každém předání, aniž by se předpokládala sekvence přenosu, kterou kamera plně nestanoví.
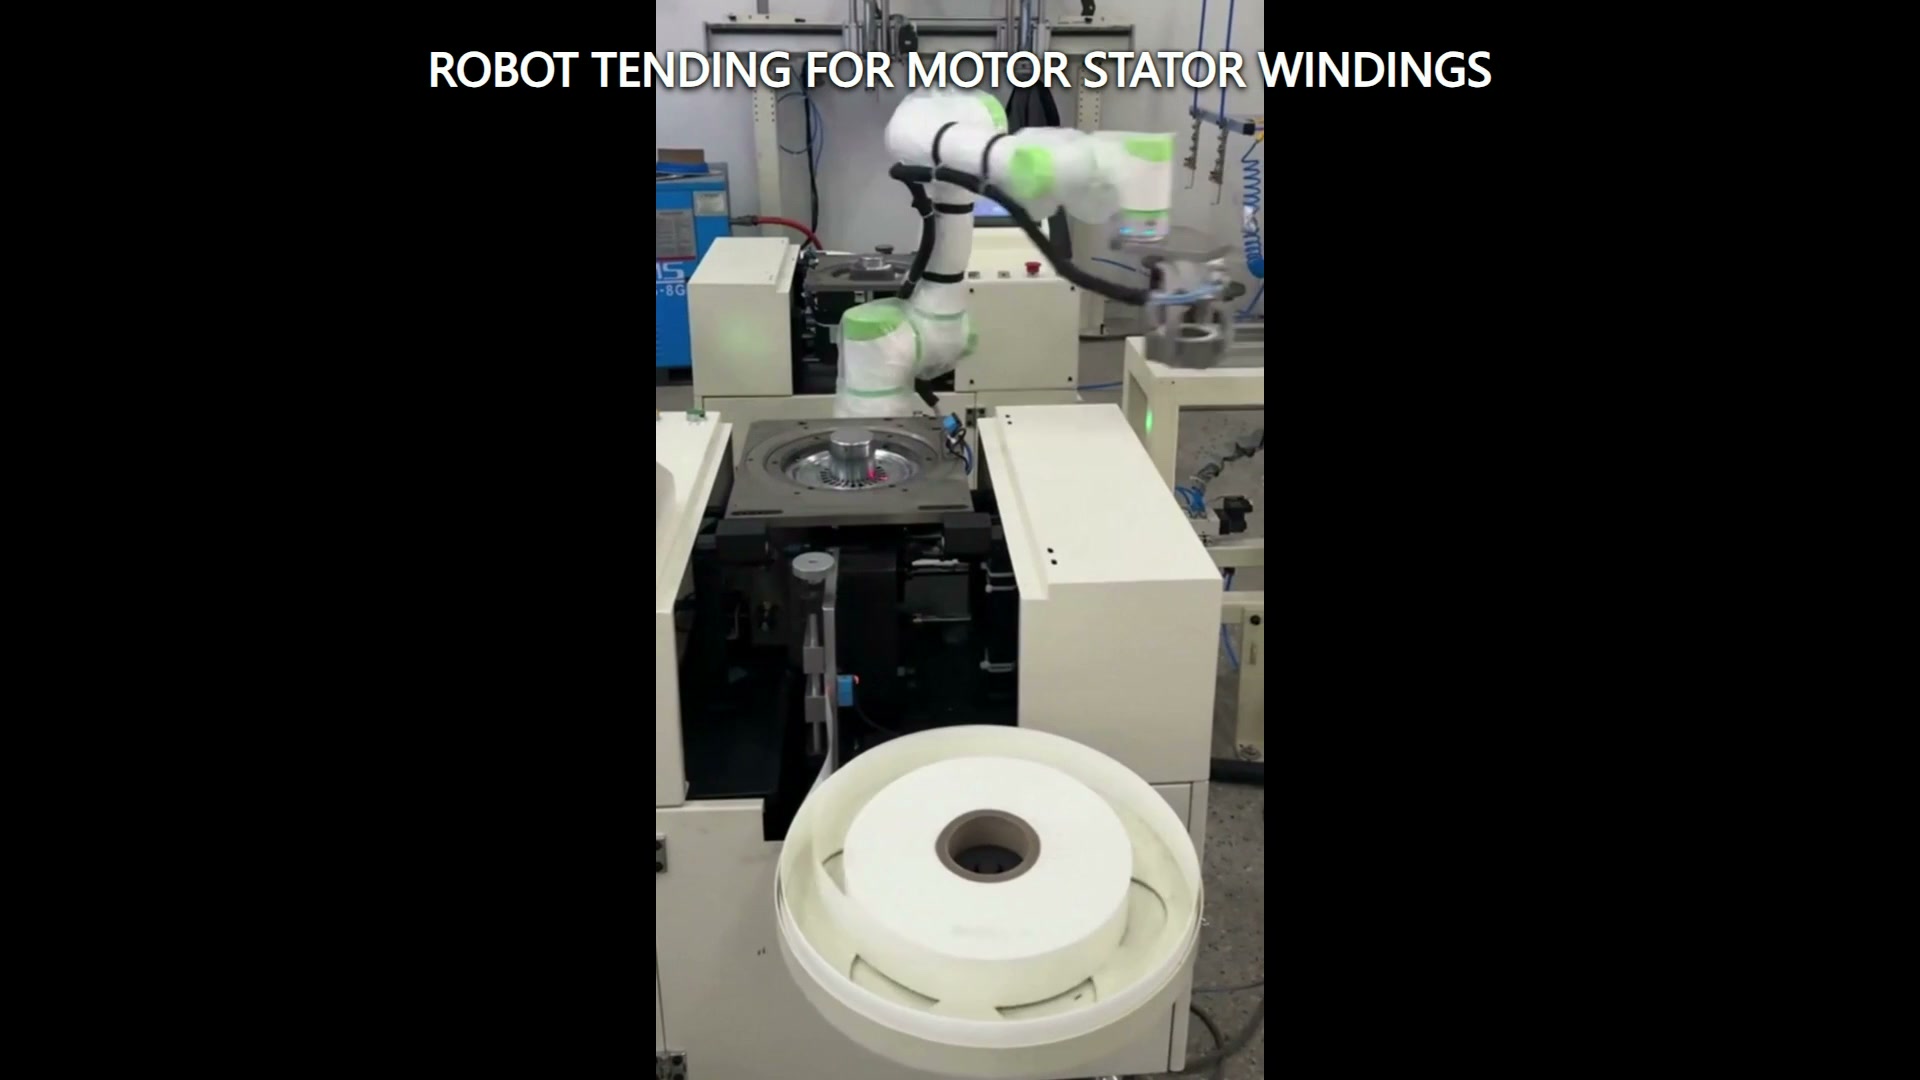
Definujte hranici na obou stranách předání
Robotizovaná obsluha propojuje dva systémy. Jedna strana přikládá díl nebo nosič; druhá strana musí být připravena jej přijmout. Studie proveditelnosti by měla popsat oba stavy. Pro přikládající stranu zaznamenejte polohovací prvky, povolené odchylky polohy, signál obsazenosti a volný prostor nad a kolem dílu. Pro přijímající stranu definujte požadovanou orientaci, podmínky usazení, dostupný otvor a potvrďte, že cílové místo může přijmout zátěž.
Tento popis hranice je užitečnější než obecný požadavek na přesun prstencové součásti z jednoho bodu do druhého. Říká projektovému týmu, na co se robot může spolehnout před zahájením pohybu a co musí být splněno před uvolněním.
Oddělte geometrii součásti od geometrie nosiče
Vinutí ve tvaru prstence může být podepřeno paletou, hnízdem, trnem, separátorem nebo procesním upínacím přípravkem. Nástroj a dráha robota musí být zkontrolovány s ohledem na kombinovaný obal dílu, jeho podpěry, sousedních poloh a otvoru zařízení.
Označte povolené oblasti kontaktu a všechny oblasti, které musí zůstat nedotčené. Poté modelujte nejmenší a největší očekávané obálky, včetně stavů posunutí nebo naklonění, které může zařízení před proudem stále klasifikovat jako přítomné. Pokud nosiče záznamu cirkulují linkou, opotřebení nosičů záznamu, nečistoty a změny usazení se musí vyhodnotit odděleně od změn součástí.
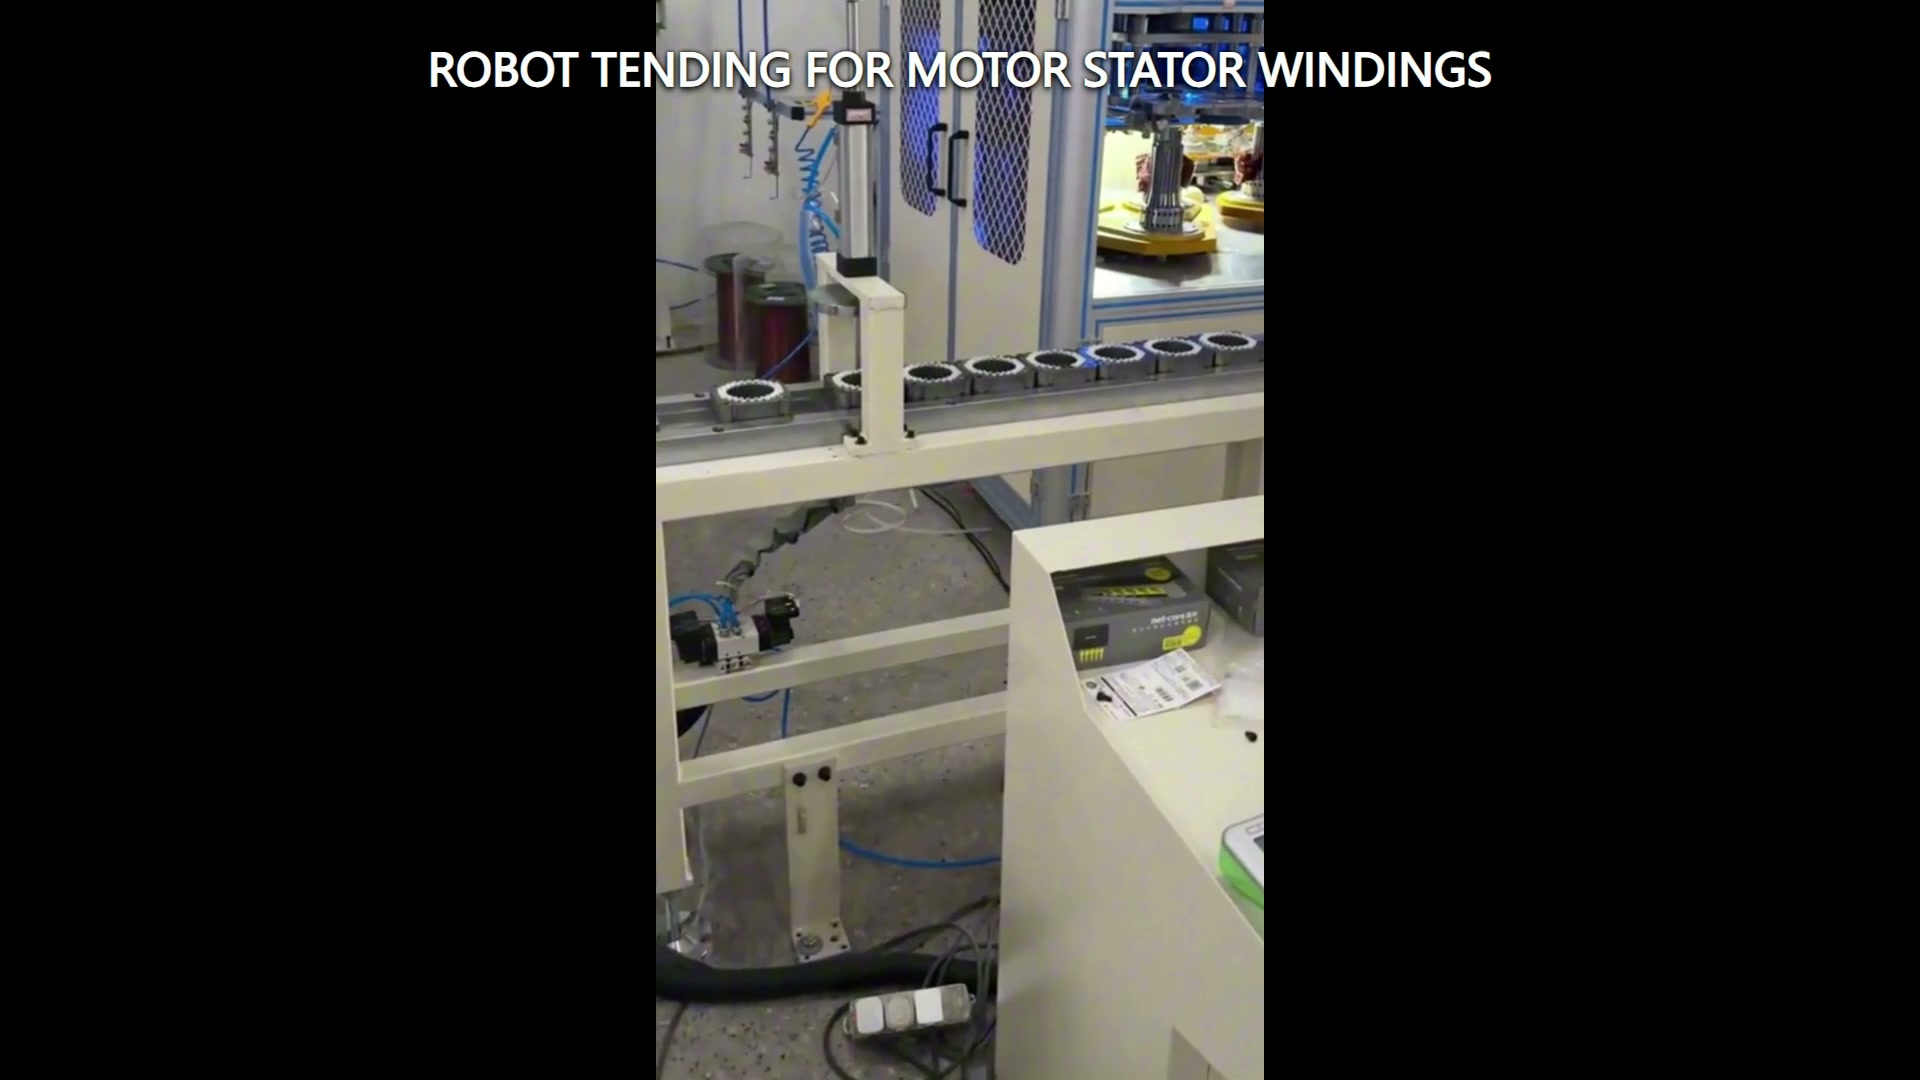
Explicitně uveďte stav výměny
Předání by mělo mít definovaný stav výměny, spíše než se spoléhat pouze na načasování. Praktická tabulka stavů může zahrnovat stavy: zdroj obsazen, cíl dostupný, robot uvolněn, pohyb zařízení zastaven tam, kde to vyžaduje posouzení rizik, potvrzený stav nástroje a obrobek usazen po umístění. Přesné signály a bezpečnostní funkce závisí na integrované aplikaci a musí být navrženy a validovány pro daný projekt.
Do tabulky patří i zotavení. Pokud součást chybí, je nakloněná, není uvolněná nebo neusazená, tým potřebuje dohodnutou reakci: zastavení kvůli kontrole, návrat na známou pozici, opakování pokusu za kontrolovaných podmínek nebo přesměrování položky na jiné místo. Zaznamenejte vybranou reakci do tabulky rozhraní a ověřte ji během reprezentativních pokusů.
Zkontrolujte celou přestupní chodbu
Studie dráhy by měla zahrnovat více než dva naučené body. Zkontrolujte robotické rameno, zápěstí, koncový nástroj, díl, kabely, nosiče, okraje dopravníku, dveře nebo kryt zařízení a blízké konstrukce jako jednu pohyblivou obálku. Zkontrolujte přiblížení, zapojení, zvedání nebo odtažení, přesun, umístění, uvolnění a ústup.
Nativní vertikální záběry mohou objasnit vztah mezi pracovišti a zároveň omezit horizontální kontext. Studie uspořádání proto vyžaduje změřenou geometrii nebo ověřený model, nikoli odhady pořízené z pohledu kamery. Zvláštní pozornost by měla být věnována otvoru pro zařízení a prostoru potřebnému pro uvolnění nástroje po jeho umístění.
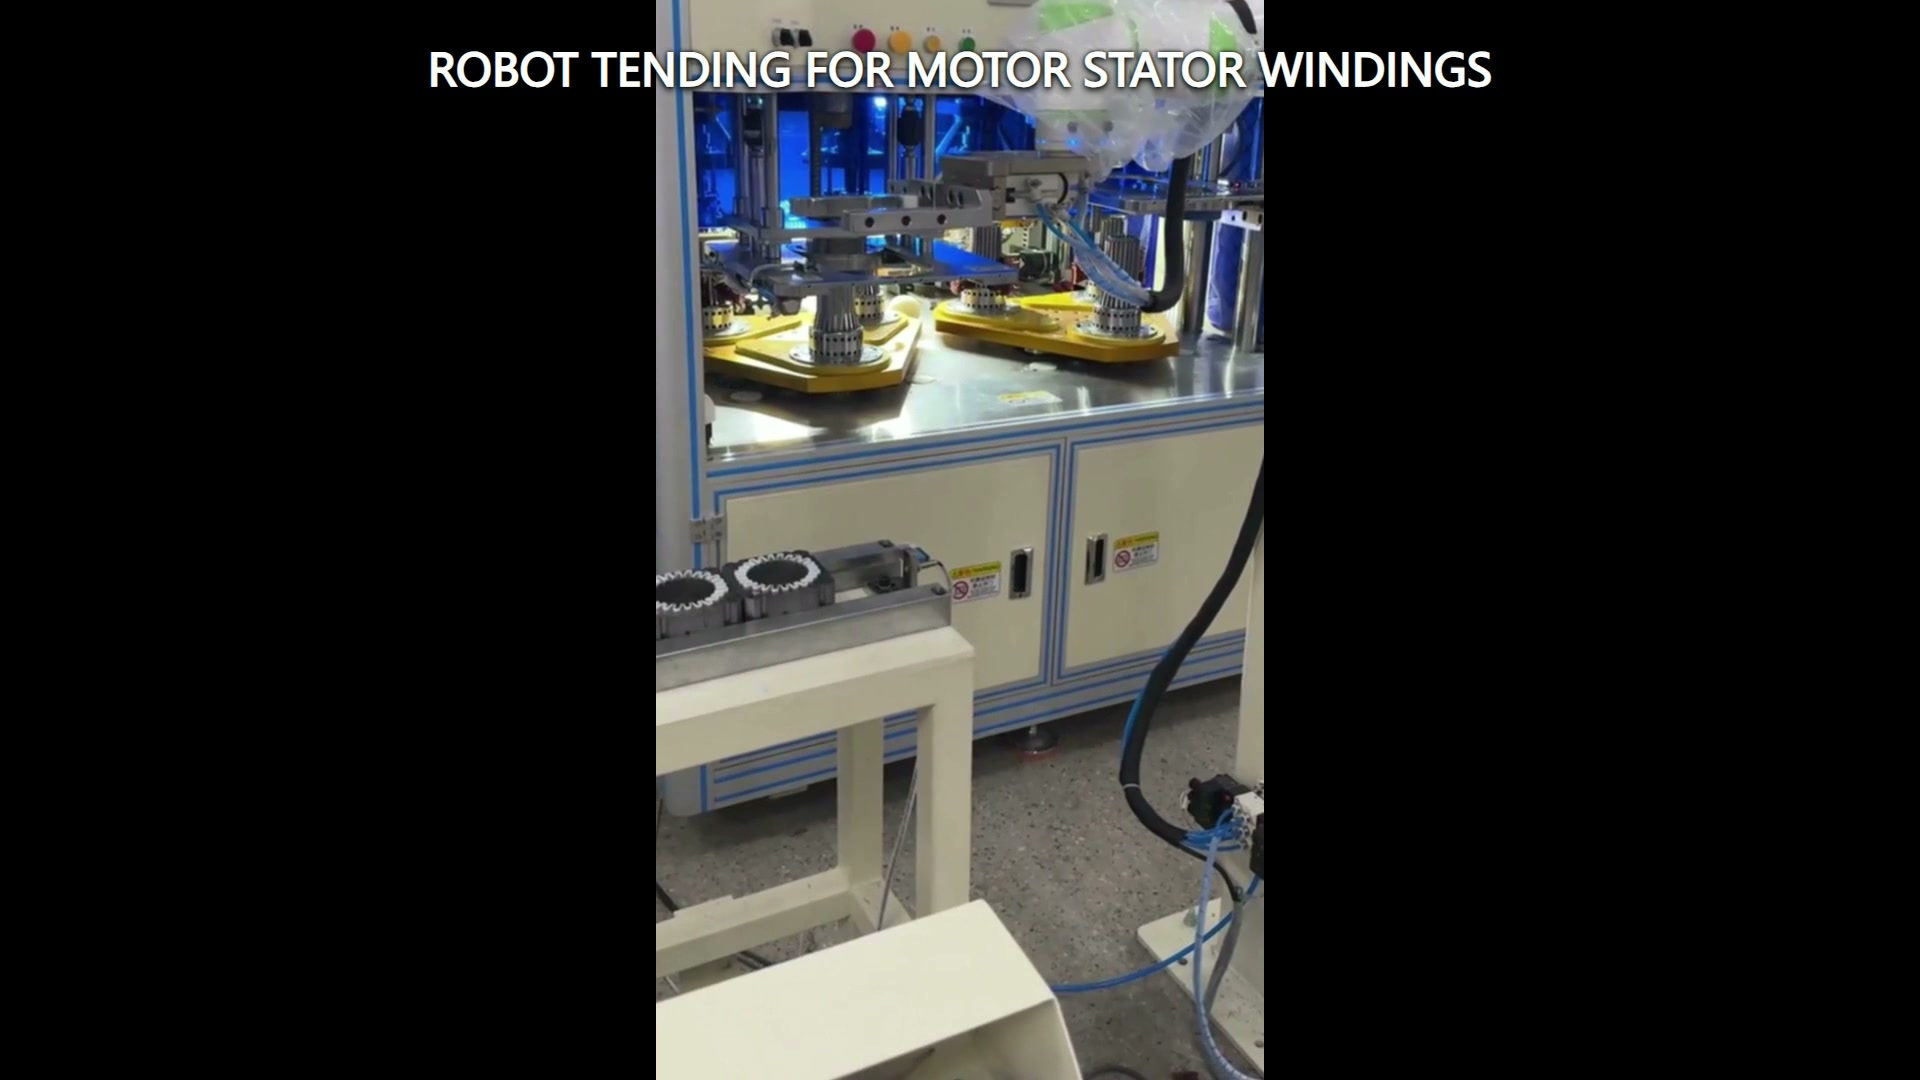
Vytvářejte pokusy s ohledem na okrajové podmínky
Reprezentativní pokusy by měly zahrnovat stavy součásti a jejího umístění, které s největší pravděpodobností omezí nástroj nebo dráhu. Zahrňte největší a nejmenší schválenou obálku, nejméně příznivou povolenou polohu, nejbližší sousední polohu a stav nosiče s největším očekávaným odsazením. Zaznamenejte vstupní stav, potvrzení nástroje, stav umístění a výsledek zotavení pro každý pokus.
Pokud aplikace zahrnuje choulostivé vinutí nebo chráněný povrch, měla by kritéria přijetí identifikovat omezení kontaktu a metodu kontroly před dokončením výroby nástrojů. Kritéria vycházejí ze skutečných požadavků na produkt a proces; neměla by být odvozena z videa ani z celkového vzhledu součásti.
Vstupy pro cílené posouzení proveditelnosti
Zašlete výkresy dílů a nosičů, rozsah hmotností a těžišť, povolenou kontaktní mapu, zdrojové a cílové vztažné body, stavy otevírání a přístupu k zařízení, rozměry rozvržení, požadovaná potvrzení, pravidla pro obnovu a reprezentativní vzorky. Identifikujte, které stavy stroje nebo dopravníku jsou řízeny robotickou buňkou a které jsou poskytovány jiným řídicím systémem.
Vyhodnoťte robota, rozhraní zařízení, nosič, podmínky přístupu, uvedení do provozu, provoz a údržbu jako jednu integrovanou aplikaci.
Kontaktujte EDS pro kontrolu stavů předání, koridoru přenosu, omezení nástrojů a plánu zkušebního provozu. Napište e-mail na adresu sales@evsrobot.com.
Záběry podporují viditelný kolaborativní robot, pozice statorového vinutí nebo nástrojů ve tvaru prstence, přilehlý dopravník nebo umisťovací oblast a uzavřené zařízení; přesná sekvence přenosu, princip uchopení, ovládací prvky, bezpečnostní funkce, výkon, výsledky kontrol a následný proces vyžadují projektové důkazy.