
Čtyřstaniční robotické broušení: Vyvažování linky
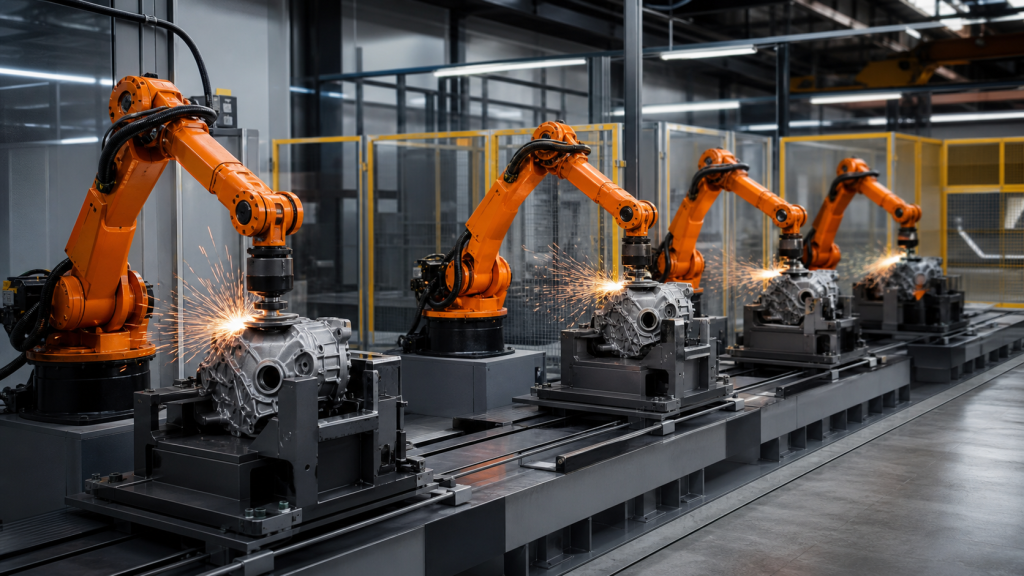
Vyhodnoťte robotické broušení se čtyřmi stanicemi pomocí frézování, kontroly vztažných bodů, opotřebení nástrojů, vyrovnávacích pamětí, kontroly, izolace chyb a důkazů o výměně.
Automatizace montáže osvětlení: Svítidlo, předání, obnova
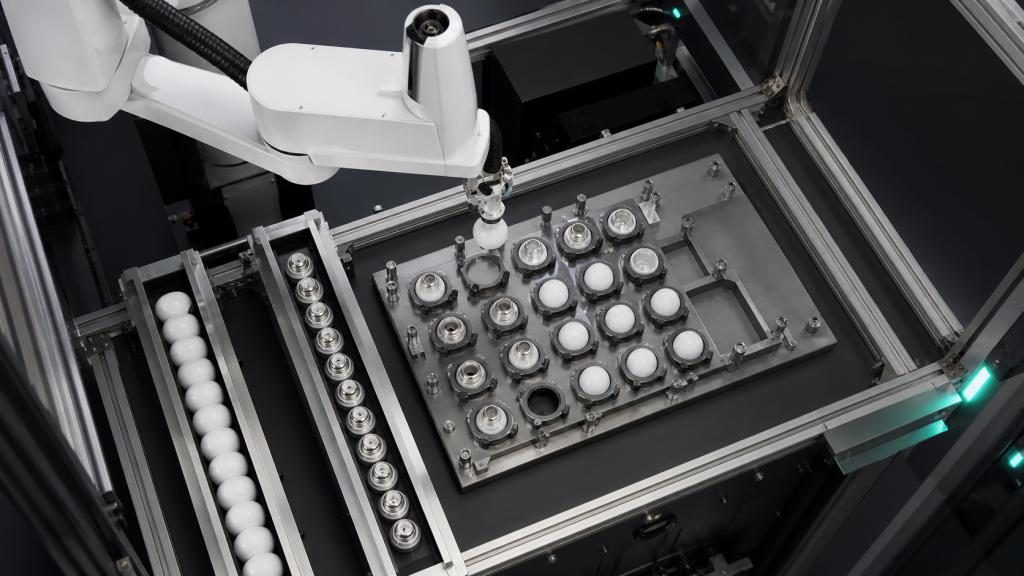
Naplánujte automatizaci montáže osvětlení s ohledem na vztažné body svítidel, úchop dílů, předávání zásobníků, stavy inspekce, zotavení z výjimek a testování reálných součástí.
Obsluha 3D kamerového systému: Průvodce uchopením a předáním
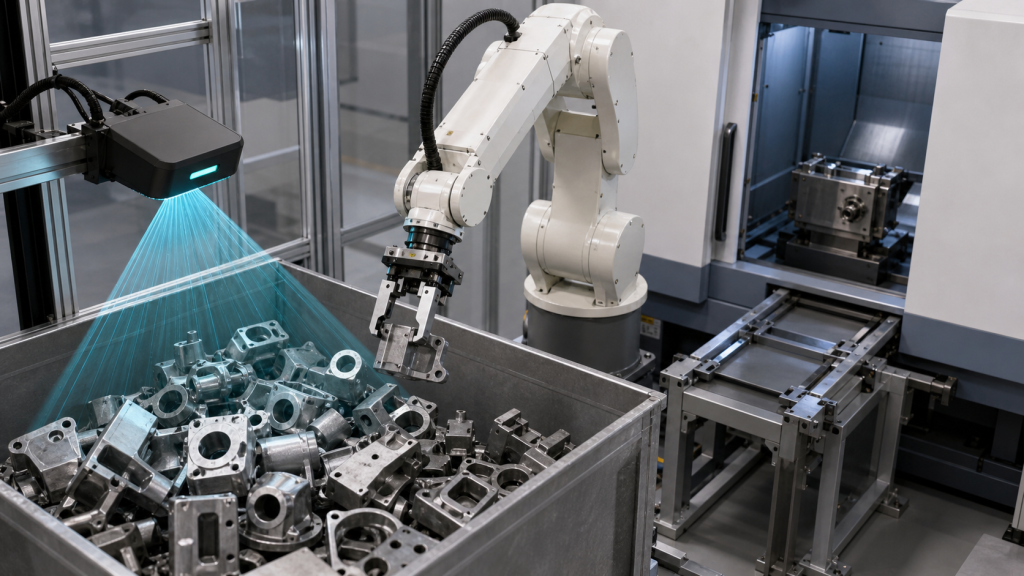
Naplánujte 3D stroj pro zpracování obrazu, který se stará o prezentaci dílů, souřadnicové rámce, kontroly úchopu, oprávnění stroje a řízené cesty výjimek.
Broušení bateriového zásobníku: Obnova vztažného bodu a převrácení upínacího přípravku

Naplánujte broušení bateriového zásobníku kolem vztažného bodu upínacího přípravku, pokrytí hran, přístup k nástrojům, řízenou změnu orientace, stavy překlopení, zotavení a doklad o přijetí.
SCARA Vision Třídění: Mapování souřadnic a Pick Proof

Naplánujte třídění obrazu SCARA s ohledem na osvětlení, validitu obrazu, kalibraci kamery a robota, pravidla pro výběr bodů, potvrzení uchopení, směrování odmítnutí a zotavení.
Blokování obsluhy robotického soustruhu: sklíčidlo, dveře, obrobek

Naplánujte blokování obsluhy robotického soustruhu podle vztažného bodu polotovaru a hotového dílu, stavu dvířek a sklíčidla, přítomnosti dílu, kontroly třísek, odstraňování třísek a jejich přejímky.
Broušení dvou stanic pro skříně motoru: Vyvažování buňky

Naplánujte broušení dvou stanic skříně motoru s ohledem na řízení vztažných bodů, navazování kontaktů se stanicemi, pohyb robota, načasování úzkých míst, zotavení a důkazy o přijetí.
Robotická výměna ohýbačky trubek: Průvodce řízením vztažných bodů

Naplánujte robotickou výměnu ohýbačky trubek pomocí řízení vztažných bodů, synchronizovaných receptur, kontrol tažené obálky, cest obnovy a postupného validace.
Bezpečnost lineárních os robotů: Průvodce posouzením rizik

Naplánujte bezpečnost lineárních os robota s posouzením rizik životního cyklu pro nebezpečí pohybu, chráněné zóny, přístup, bezpečnostní funkce, validaci a obnovu.
Kolaborativní robotická vizuální inspekce: Prohlédnutí a opětovná kontrola

Naplánujte kolaborativní inspekci robotického vidění pomocí referencí dílů, osvětlení, zorného pole, přístupu, důkazů o rozhodnutí a opakované kontroly.
Automatizované plazmové řezání válcových obrobků

Naplánujte automatizované plazmové řezání válcových obrobků pomocí vztažného bodu upínacího přípravku, dráhy hořáku, nastavení řezu, tepelných účinků a dokladů o převzetí.
Automatická linka na tváření potrubí: Průvodce vyvážením cyklů

Naplánujte automatickou linku pro válcování potrubí s vyvážením nakládání, válcování, vykládání, blokování, vyrovnávacích pamětí, přepínání a přejímacích dokladů.