
By Redakční tým EVST · Recenzováno uživatelem Redakční tým EVST · Naposledy aktualizováno 10. října 2026 · Redakční politika · Zásady oprav · Podmínky
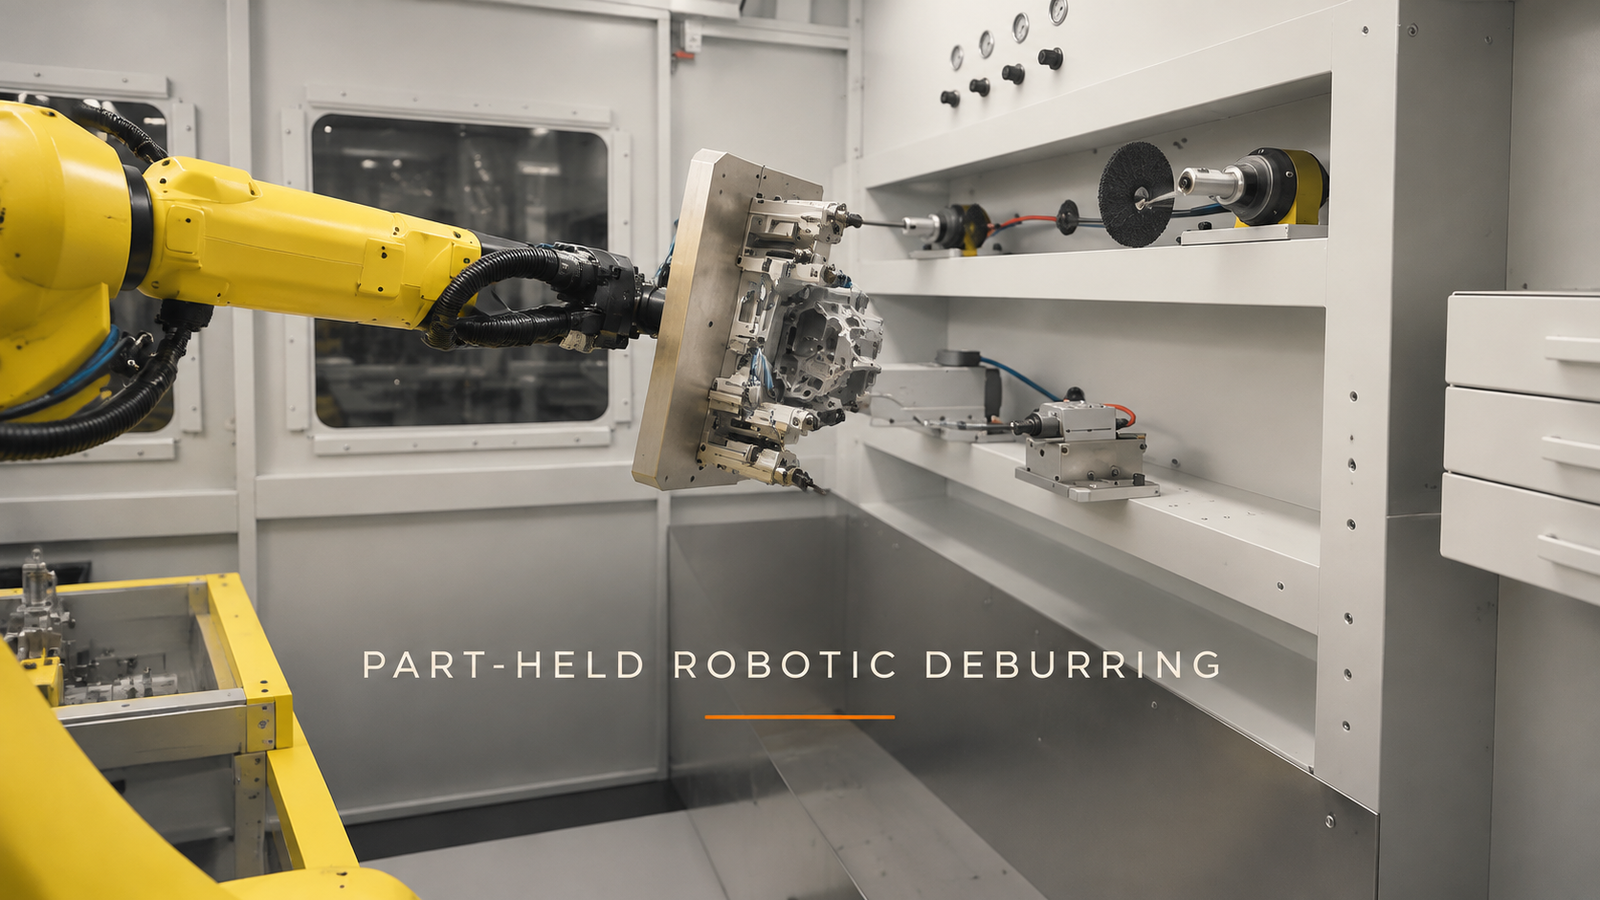
Robotické odstraňování otřepů z dílů funguje, když lze díl rozdělit na bezpečné uchopovací plochy, odkryté pracovní hrany a bezpečný přechodový prostor mezi nimi. Robot musí udržovat díl stabilně na velké desce upínacího přípravku připevněného k zápěstí a zároveň předkládat každou požadovanou vnější hranu k pevnému rotačnímu nástroji. Pokud upínací přípravek zakrývá hranu, ztratí oporu během otáčení nebo se srazí před dalším přiblížením, problém nelze vyřešit přidáním dalších pozic robota.
Zašlete výkres dílu a denní produkcia my připravíme koncept buňky a odhad doby cyklu. Označte hrany, které je třeba ošetřit, a všechny povrchy, které nesmí přijít do kontaktu s upínacím prvkem.
Před plánováním dráhy robota rozdělte díl
První užitečný výkres není trajektorie robota. Je to mapa povrchu součásti. Každé relevantní oblasti přiřaďte jednu roli: aby byla dostupná pro uchopení, potřebná pro odjehlení, chráněná před stopami po upínacích přípravcích, použitá pro umístění nebo potřebná jako vůle při otáčení součásti. Složité malé součásti často umisťují tyto role blízko sebe. Plocha, která vypadá jako vhodná pro podepření, může být umístěna vedle hrany, která musí projít nástrojem; upínací prvek bezpečně namontovaný v jedné orientaci se může stát hlavním kolizním bodem po otočení zápěstí.
| Částečná oblast | Otázka k odpovědi | Důsledek designu |
|---|---|---|
| Poutavá tvář | Udrží se upínací prvek v jakékoli orientaci? | Definuje polohu upínacího prvku a směr podepření |
| Pracovní hrana | Může dosáhnout na pevný nástroj, aniž by se upínací přípravek dostal do zóny nástroje? | Definuje délku odkryté hrany a úhel náběhu |
| Lokalizační prvek | Opakuje se to bez použití plochy vyhrazené pro zpracování? | Definuje, jak se součást usazuje na upínací desce |
| Chráněný povrch | Musí se vyhnout kontaktu se svorkami nebo úlomky nástroje? | Přidává chrániče, stínění nebo jinou úchopovou zónu |
| Přechodová obálka | Co se šíří prostorem, když se zápěstí otáčí a naklání? | Definuje volný prostor kolem nástrojů a ochranných krytů |
Tato alokace zabraňuje běžnému pozdnímu objevení: robot sice může dosáhnout nástroje, ale upínací přípravek drží přesně tu oblast, ke které je potřeba přístup.
V této buňce se součást pohybuje a nástroje zůstávají nehybné.
Zdokumentovaná buňka využívá žlutého šestiosého robota k přenášení složitého malého dílu z předního stolu k pevnému rotačnímu nástroji. Na zápěstí robota je umístěna velká obdélníková kovová upínací deska, na které je malý díl připevněn.
Robot zvedne díl z přední oblasti a otočí se směrem k pevnému nástroji. Změní orientaci zápěstí, vede jednu hranu přes obráběcí polohu, odtáhne, otočí díl a znovu se přiblíží. Různé strany a vnější obrysy jsou prezentovány během série pohybů. Ke konci robot opouští nástrojovou oblast a vrací díl na přední stůl.
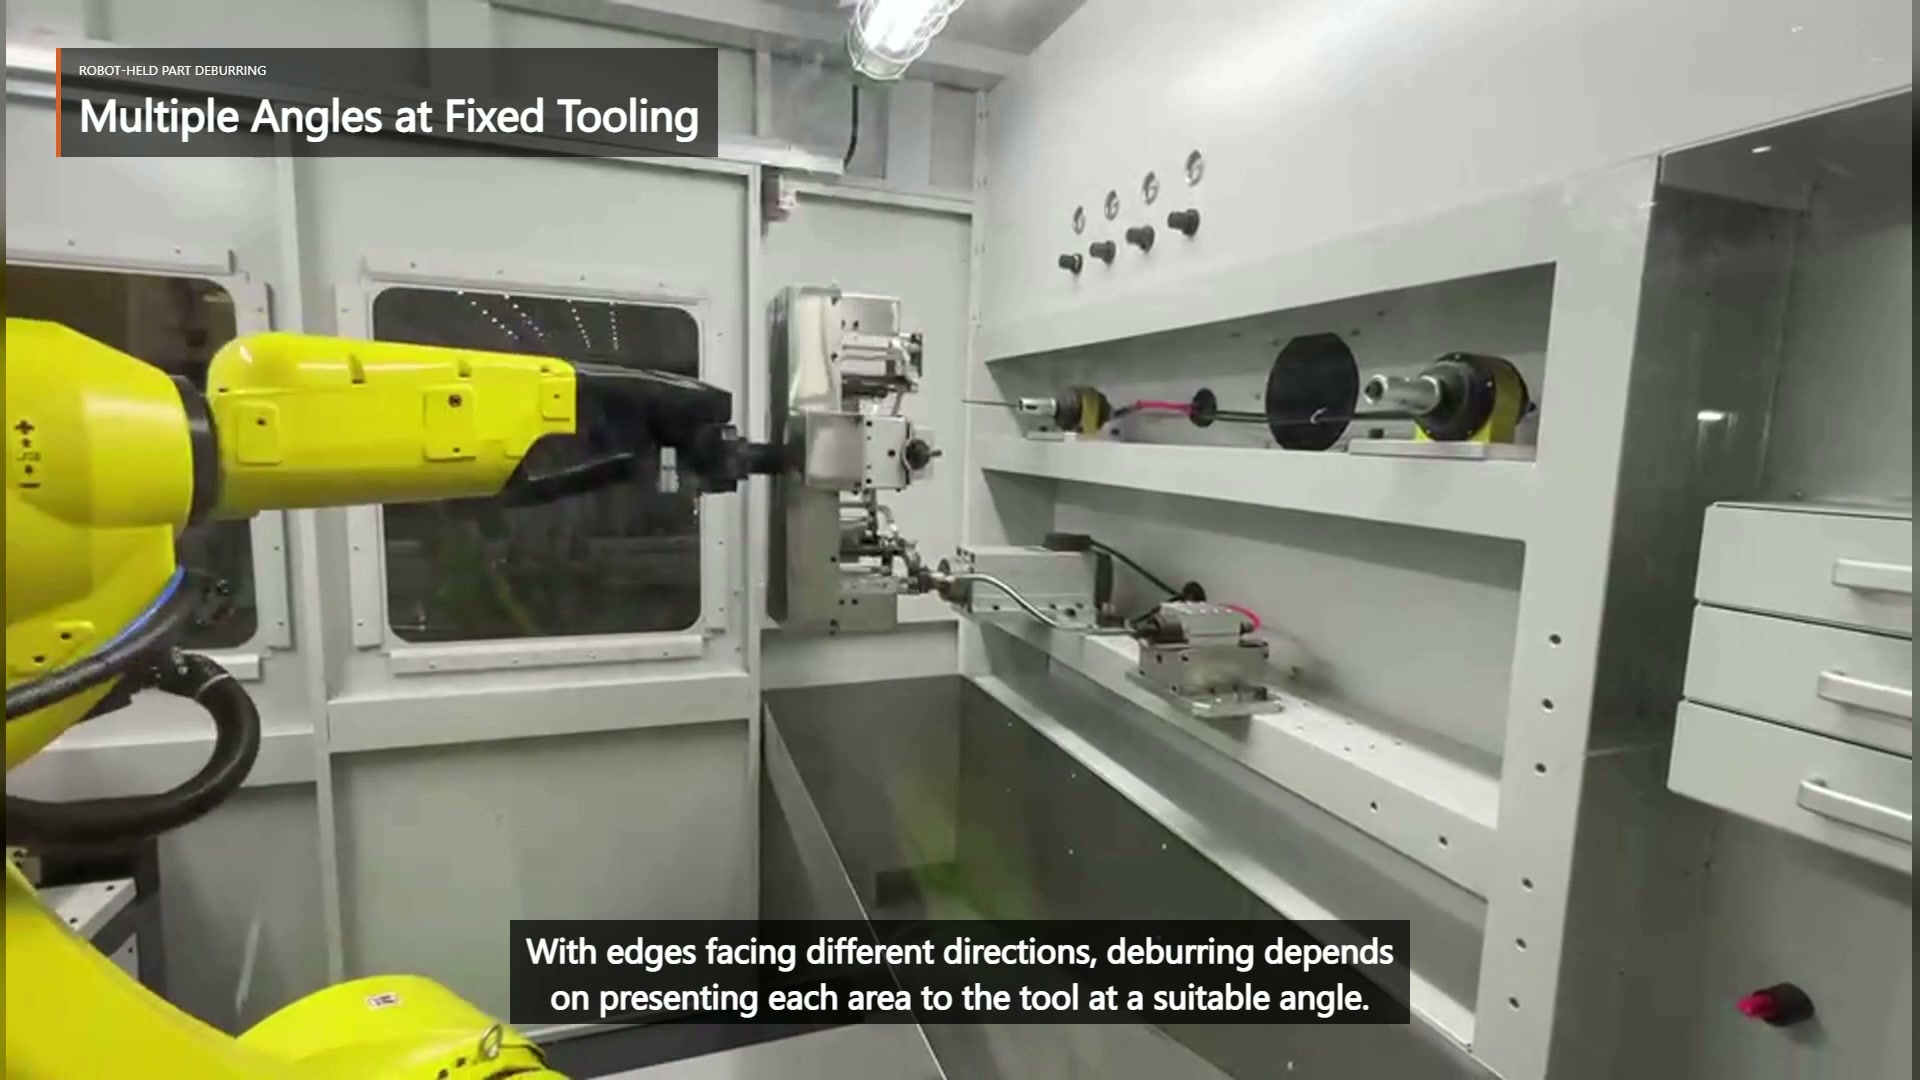
Toto uspořádání posouvá obrobek namísto přenášení poháněného nástroje kolem něj. To umožňuje přístup k několika vnějším okrajům bez nutnosti přemisťování pevného zařízení. Hlavní plánovací zátěž se také přenáší na upínací prvek dílu: deska, upínače a díl musí zůstat stabilní, zatímco jejich kombinovaný obal se otáčí v mnoha orientacích.
Dejte každé pracovní hraně platný přístup
Hrana není přístupná jen proto, že je viditelná. Vyžaduje přístup, ve kterém lokální orientace hrany odpovídá pevnému nástroji, díl může projít obráběcí pozicí a upínací deska zůstává vně nástroje a okolní struktury. Robot také potřebuje bezpečný způsob, jak do tohoto přístupu vstoupit a vystoupit.
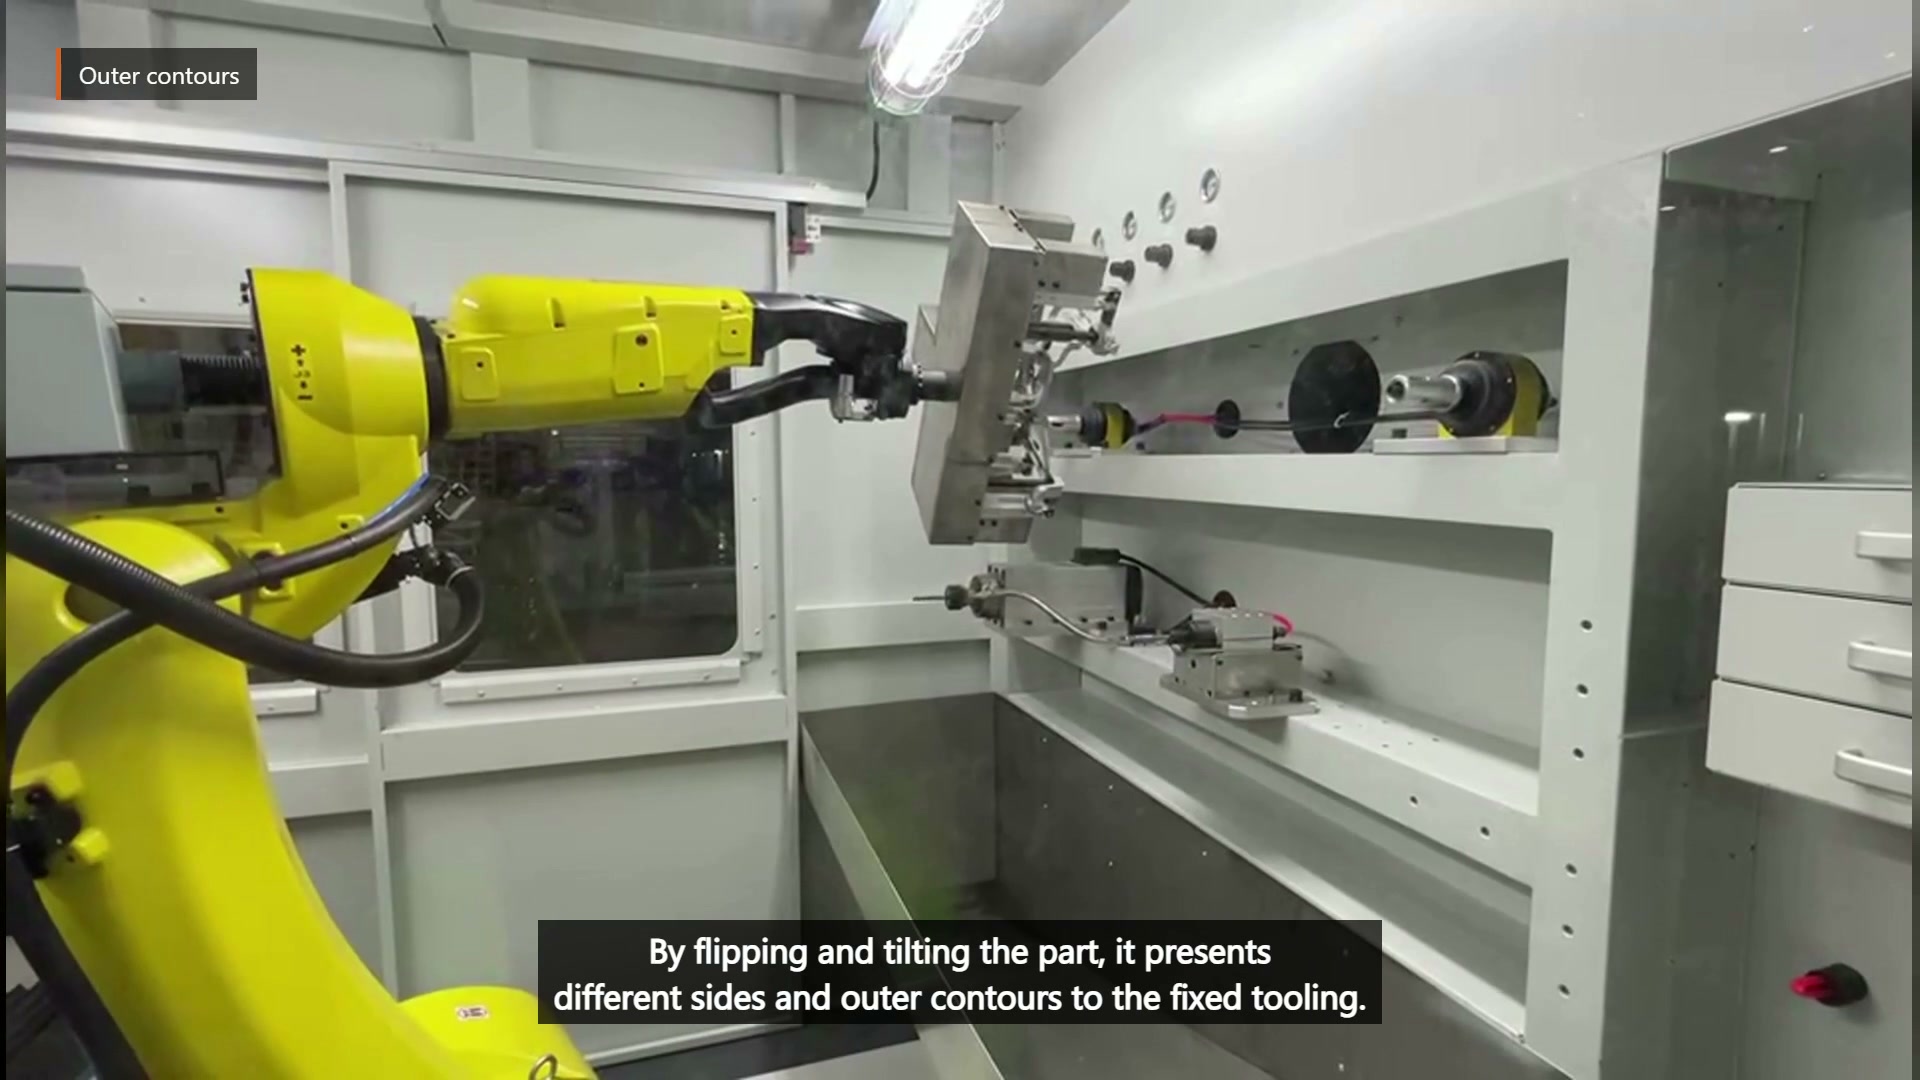
Sestavte plán procesu hranu po hraně. Pro každou požadovanou oblast zaznamenejte nastavení úchopu, orientaci dílu, umístění nástroje, směr vstupu, směr zpracování a směr vyjíždění. Poté seskupte hrany, které mohou sdílet stabilní upínací přípravek a kompatibilní polohu zápěstí. Hrany, na které nelze dosáhnout bez zakrytí pracovní zóny nebo přeměny desky upínacího přípravku na překážku, mohou vyžadovat druhé nastavení, jiný upínací přípravek nebo jiné rozdělení práce.
Nástrojová oblast v této buňce obsahuje nástroje v různých montážních pozicích. Určete, co každá hrana potřebuje, a rozhodněte se, která pevná poloha nástroje poskytuje požadovaný přístup, namísto abyste museli každý přístup nutit přes jednu pozici.
Každou změnu orientace považovat za samostatný problém s vůlí
Pozice pro zpracování jsou pouze částí pohybu. Mezi nimi robot opakovaně odtahuje, převrací nebo naklání díl a znovu se k němu přibližuje. Během těchto přechodů se vzdálený roh obdélníkové upínací desky může přiblížit k nástroji, krytu nebo stolu než samotný díl.
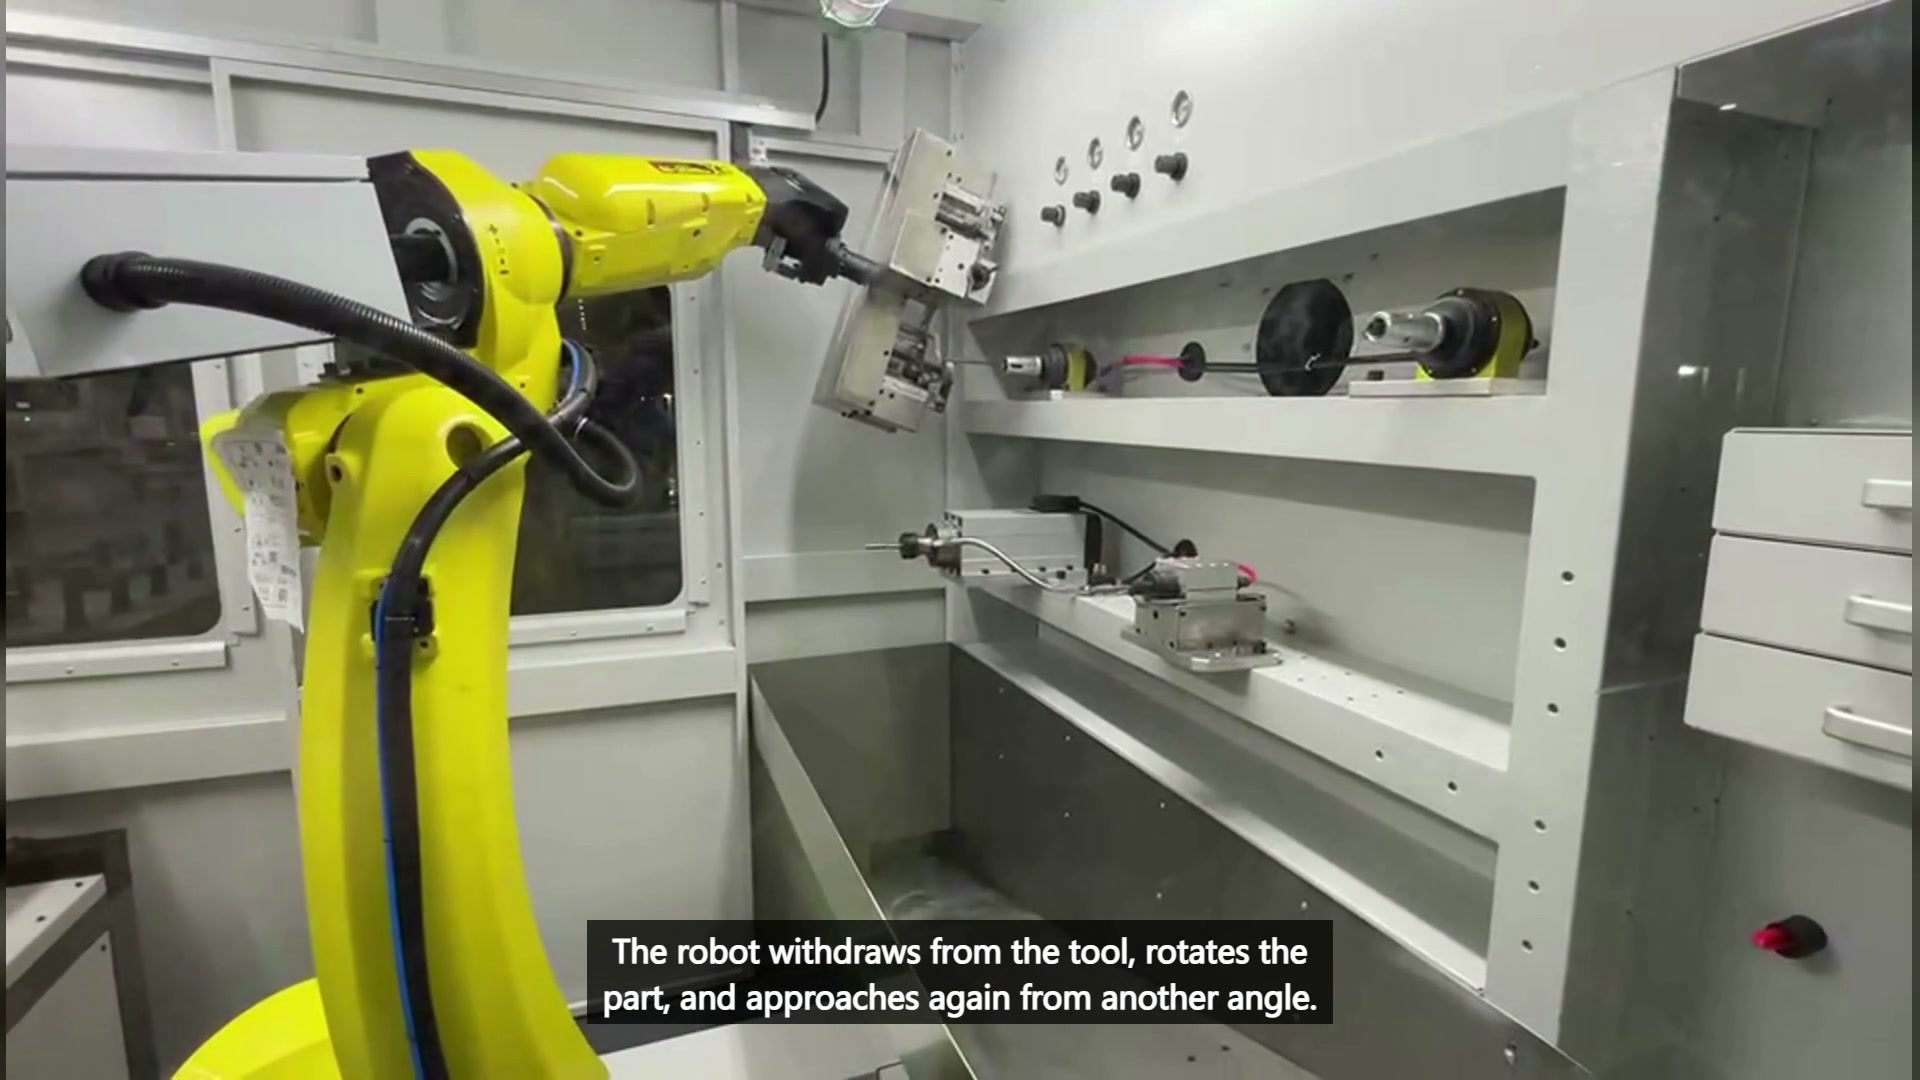
Zkontrolujte celou obálku pohybu pro každý přechod. Zahrňte desku, svorky, spojovací prvky, díl, hadice a veškeré vyčnívající podpěry. Model kolize založený pouze na tvaru dílu nezahrnuje hardware, který často definuje nejširší nebo nejdelší bod. Pohyby vytahování udržujte dostatečně dlouhé, aby se nástroj uvolnil před velkými rotacemi zápěstí, a ověřte, že další přiblížení nekříží předchozí polohu nástroje.
Sekvence by měla být srozumitelná, aniž by se musela spoléhat na učení metodou pokus-omyl na stroji. Jasné pořadí by mohlo zahrnovat seskupení blízkých vnějších hran, ústup do bezpečné oblasti, provedení jedné velké reorientace a následný přístup k další skupině. Nejlepší pořadí závisí na geometrii a přístupu; nelze jej odvodit z obecného pravidla ani z počtu viditelných otáček.
Stabilita musí přežít i nejméně příznivou situaci
Upínací přípravek, který drží díl na přední straně stolu, se může chovat odlišně, když jej zápěstí nakloní, otočí nebo přiloží ze strany. Směr zatížení se mění vzhledem k podpěrám a kontakt nástroje působí v různých vzdálenostech od upínacího přípravku. Navrhněte jej s ohledem na nejméně příznivou orientaci, nikoli na nejjednodušší polohu pro uchopení.
Zkontrolujte, kde součást dosedá, které prvky zastaví posuv a rotaci a jak upínací síla dosahuje na podpěry. Pokud to výkres dovoluje, udržujte kontakt v blízkosti tuhých oblastí. Nepoužívejte tenkou nebo jemnou hranu jednoduše proto, že je snadno dosažitelná. Pokud buňku sdílí několik variant součásti, zkontrolujte, zda stejné schéma umístění udržuje každou požadovanou hranu odkrytou.
Natočený pohyb potvrzuje, že upínací přípravek zůstává připevněný, zatímco robot prezentuje různé strany. Neposkytuje však údaje o upínací síle, rychlosti odebírání, konečné úpravě ani kvalitě. Tyto výsledky vyžadují zkoušky se skutečným dílem, upínacím přípravkem a vybraným nástrojem.
Otázky k vyřešení před zkušebním testem
Lze všechny hrany opracovat jedním úchopem?
Pouze pokud zvolené uchopovací a polohovací plochy ponechávají přístup ke všem požadovaným hranám a celá obálka upínacího přípravku umožňuje přístup ke všem nástrojům během přechodů. Mapa povrchů a studie polohy mohou identifikovat konflikty před zahájením zkoušky.
Stačí jeden pevný nástroj?
To závisí na geometrii hrany a zvoleném procesu. Nepředpokládejte jeden nástroj z částečného pohledu na buňku. Přiřaďte každou hranu k požadovanému přístupu k nástroji a poté rozhodněte, zda je potřeba jedna nebo více pevných pozic.
Co by se mělo během zkušebního vzorku zkontrolovat?
Ověřte stabilitu držení, přístup ke každé uvedené hraně, vůli během vytahování a otáčení a požadovaný výsledek ošetření na výkresu. Pro nastavení procesních parametrů použijte zkušební verzi; neodvozujte je z videa.
Co poslat k technickému posouzení
Zašlete výkres dílu, denní produkci, varianty dílů a seznam vyznačených hran. Určete povolené uchopovací plochy, chráněné plochy, polohovací prvky a veškeré oblasti, které musí zůstat viditelné pro kontrolu. Pokud existuje aktuální manuální proces, popište použité nástroje a jejich pořadí. Uveďte požadovaný stav hran ve výkresových podmínkách nebo s přijatými vzorky.
S těmito vstupy můžeme oddělit upínací plochy od pracovních hran, porovnat koncepty upínacích přípravků, seskupit kompatibilní přístupy a naplánovat zkušební provedení. Prodiskutujte s EVST svou aplikaci robotického odjehlování nebo e-mail sales@evsrobot.com s výkresem dílu a denním výkonem pro koncept buňky a odhad doby cyklu.
Tento článek se zabývá viditelnými pohyby roboticky držených součástí a obecnými principy plánování upínacích přípravků; neuvádí materiál, specifikaci nástroje, procesní parametry, povrchovou úpravu, rychlost odebírání, kvalitu výsledku ani dobu cyklu pro tuto buňku.