
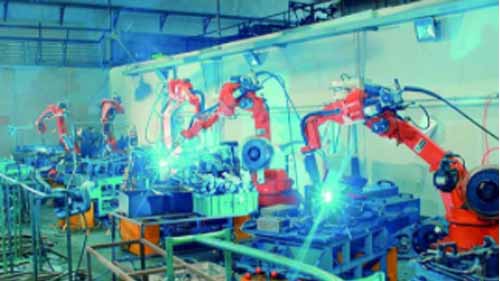
Вече е възможно да намерите индустриален робот за почти всеки производствен процес, в който участвате. Номерът обаче се крие в разбирането кой тип робот би бил най-подходящ за изпълнение на различни задачи. За съжаление, това е нещо, с което повечето производители се борят, тъй като концепцията за роботиката може да бъде донякъде сложна.
Накратко, промишлени роботи се диференцират по фактори като гъвкавост, обхват и капацитет на полезен товар. Когато правите своя избор, това вероятно са дизайнерските фактори, които ще трябва да претеглите спрямо вашите фабрични операции. За да ви помогнем да направите правилния избор за вашата фабрика, ето списък с типове роботи, които не можете да пропуснете и как могат да бъдат приложени.
Съчленени роботи
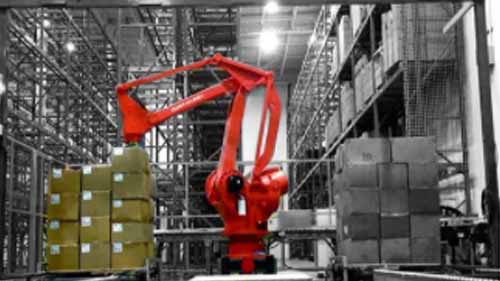
Съчленените роботи са изключително гъвкави роботи, съставени от множество въртящи се шарнири. Тези стави им позволяват да се движат по множество равнини и по този начин, в зависимост от броя на ставите, те могат да имат до десет оси. 6-осни роботи в момента са най-разпространените шарнирни роботи, но по-новите дизайни са напреднали до 7 оси. Техните роботизирани ръце се задвижват от множество двигатели, монтирани вътре в тях.
Голямото ниво на сръчност, което притежават шарнирните роботи, ги прави идеални кандидати за сложни индустриални приложения. Те могат да достигат под, над или да се накланят и завъртат, за да получат достъп до обекти в машините за обработка и да изпълняват различни задачи, подобно на човешка ръка. Това допълнително се подобрява от използването на различни инструменти за край на ръката, които отговарят на задачата.
Освен това качествените шарнирни роботи на пазара имат добре управлявани кабели, защита от проникване и уплътнени съединения. По този начин те са квалифицирани за приложение в промишлени процеси с висока влажност, висока топлина и чисти помещения. Благодарение на тяхната гъвкавост, те също могат да бъдат монтирани по различни начини в зависимост от това какво би било идеално за вашето фабрично пространство
Плюсове:
- Висока гъвкавост
- Може да изпълнява сложни задачи
- Множество стилове на монтаж, за да отговарят на различни индустриални процеси
Минуси:
- Те могат да бъдат по-бавни поради теглото си и множеството стави на артикулация
- Те са скъпи
Препоръчителни приложения
Можете да използвате гъвкавостта на съчленен робот, за да автоматизирате операции като:
- Обслужване на машини
- Опаковъчни продукти
- Проверка на продукта
- Сглобяване на продукта
SCARA роботи

Робот SCARA е шарнирна ръка за селективно съответствие. Това съкращение се отнася до неговата ограничена гъвкавост, при което може да се движи по осите X и Y, но е твърд по оста Z. Това означава, че ръката на робот SCARA може да се движи наляво, надясно, напред и назад. Неговата твърдост по Z-ос означава, че може да се движи и вертикално, но по фиксирана ос. Благодарение на малкия си работен обем и компактния си размер, роботите SCARA могат да бъдат доста бързи.
Именно тези проектни разпоредби правят SCARA роботи подходящ за индустриален монтаж на малки части. При производството на печатни платки, например, робот SCARA може да бъде програмиран да избира микрочасти от табла и да ги вкарва в платката. Освен за сглобяване, те могат да се прилагат и в повтарящи се задачи, които изискват преместване на обекти между две успоредни равнини.
Плюсове:
- Компактен работен плик
- Работят бързо
- Те имат висока точност и повторяемост
Минуси:
- Те обикновено имат нисък полезен капацитет
- Ограничената гъвкавост води до ограничени възможности за приложение
Препоръчителни приложения
- Сглобяване на част от продукта
- Проверка на продукта
- Изберете и поставете
Делта роботи
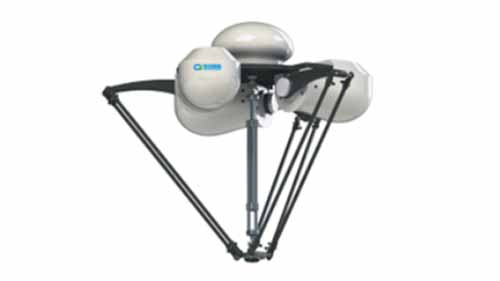
Делта роботът се състои от 3 успоредни роботизирани ръце, монтирани върху стационарна основа. Роботизираните ръце имат както призматични, така и въртящи се стави и се задвижват от 3 двигателя, монтирани вътре в основата. Този дизайн дава на ръцете на делта робот допълнителна стабилност, но им позволява да бъдат гъвкави само по оста X и Y. Въпреки това, тъй като двигателите са инсталирани в основата, за разлика от ръцете, ръцете са леки и по този начин делта роботите са много бързи.
Дизайнът на делта роботи изисква те да бъдат монтирани отгоре, така че ръцете на робота да висят надолу. Това ги прави добър кандидат за вградени промишлени функции като сортиране на продукти на конвейерна лента. Те могат също така да бъдат иновативно персонализирани с добавки като сензори или визуални системи, за да се подобри тяхната точност и цялостна производителност.
Плюсове:
- Високоскоростна работа
- Компактен работен плик
- Висока точност
Минуси:
- Те имат ограничен обхват
- Ограничена гъвкавост
- Те могат да се справят само с малки полезни товари
Картезиански роботи
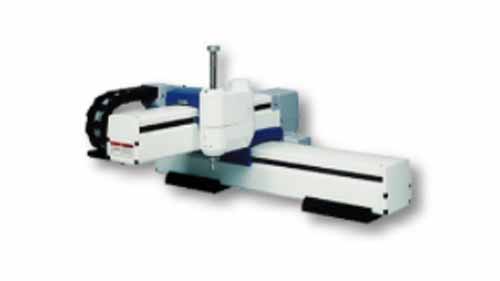
Източник: processsolutions.com
Декартовите роботи заемат кубична работна обвивка. Те се сглобяват на място и могат да бъдат персонализирани, за да отговарят на определени приложения. Те се състоят от 3 или повече линейни задвижвания, които са разположени перпендикулярно един на друг. Поради тази причина декартовият робот може да се движи само по една ос в даден момент.
Възможно е да се монтира декартов робот вертикално, хоризонтално или отгоре. Въпреки това, когато е монтиран отгоре, той се нарича портален робот, въпреки че функциите му до голяма степен остават същите. Също така по време на тази фаза на инсталиране се задават детайли за персонализиране като дължина на ходовете и работни скорости.
За разлика от шарнирните роботи, декартовите роботи могат да извършват само ограничени маневри. Те не могат например да достигнат до части и да ги обърнат. Тяхното програмиране също може да бъде сложно, но можете да проучите модели, които идват предварително програмирани или отделни инструменти за програмиране.
Плюсове:
- Множество възможности за монтаж
- Висока точност
- Те могат да бъдат персонализирани, за да отговарят на конкретни задачи
Минуси:
- Инсталирането и програмирането могат да бъдат сложни
- Само една ос може да се движи в даден момент
- Сложностите могат да го направят недостъпен за малки фирми
Препоръчителни приложения
- 3D печат
- Изберете и поставете задачи
- Проверка на продукта
Полярни роботи
Източник: prezi.com
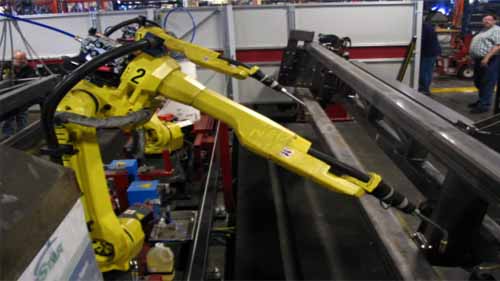
Полярен робот се състои от 4 основни части; въртяща се основа, повдигащ се шарнир, рамо, което може да се разширява и прибира като телескоп, и прибираща се стрела. Използва се за прости задачи, тъй като може да се простира не само в областта около основата на робота. Той може да се движи по осите XYZ, но точките, до които може да достигне ръката на робота, се определят от това колко далеч може да се простира от основата на робота.
Работният ъгъл на полярен робот е сферичен. Може да се монтира на фабричния етаж или на плот в зависимост от размера му и задачата, която изпълнява. Поради структурата на ръката си и прибиращите си движения, полярният робот се справя по-добре при операции, които не изискват много движение или голяма повторяемост.
Плюсове:
- Ръката на полярен робот може да маневрира над и под обекти
- Те могат да покрият значителен работен плик
Минуси:
- Ниска точност и повторяемост
- Те са относително бавни
- Обхватът им на приложение е ограничен
Препоръчителни приложения
- Точково заваряване
- Пробиване
- леене
Инжекционно формоване
Цилиндрични роботи
Източник: pishrobot.com
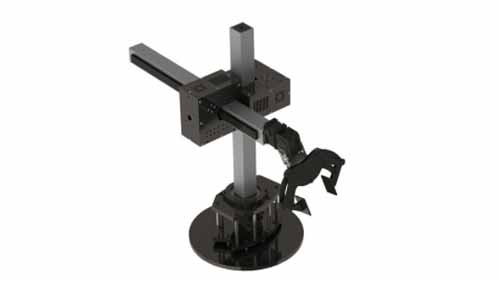
Конструкцията на цилиндричен робот се състои от въртящ се вал, монтиран върху основа с помощта на въртяща се връзка. Въртящият се вал е допълнително перпендикулярно свързан с ръка на робот, която може да се разширява, прибира и движи вертикално по протежение на въртящия се вал.
Този компактен дизайн прави цилиндричните роботи добър избор за малки фабрики, които нямат много фабрично пространство. Те също покриват голяма цилиндрична работна обвивка благодарение на въртящия се вал, който на свой ред движи ръката на робота по равнина на 360°. Въпреки това движенията на цилиндричен робот са ограничени, тъй като ръката му има малка гъвкавост. Впоследствие има само няколко индустриални процеса, в които може да се прилага.
Плюсове:
- Те могат да покрият 360° работен плик
- По-големите конструкции могат да се справят с големи полезни товари
- Тяхната компактна конструкция заема малко място
Минуси:
- Ограничена гъвкавост
- Ограничени приложения
- Ниска точност и повторяемост
Препоръчителни приложения
- Товаро-разтоварни машини
- Леярски приложения
- Леярство
Колаборативни роботи
Източник: Pinterest
Роботи, макар и безкрайно полезни за производствената индустрия също могат да представляват различни рискове. Още повече във фабричните операции, където те трябва да работят в същите пространства като човешките работници. Техните „слепи“ движения често водят до наранявания на персонала и дори до сблъсъци между отделни роботи.
Освен това, първоначалният дизайн на индустриалните роботи изглежда предвиждаше само роботи, работещи без участието на хора. В резултат на това те бяха изградени с ясно изразени остри ръбове и като цяло дизайнът им не беше особено удобен за хората. И все пак изследванията доказаха, че производствените процеси могат да извлекат голяма полза от включването на различните силни страни както на човешкия труд, така и на способностите на роботите.
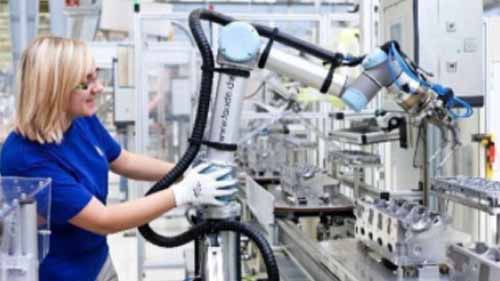
Концепцията за колаборативни роботи се стреми да отговори на тези дилеми. По дефиниция колаборативните роботи са роботи, проектирани да бъдат по-удобни за хората както по отношение на безопасността, така и на работата. Като такива колаборативни роботи не се определят непременно от това колко оси имат, а по-скоро колко добре могат да работят съвместно с човешки същества.
Основните характеристики на робот за сътрудничество включват:
Заоблени ръбове – ръбовете им са изгладени, като някои дори са обвити в пластмаса. Това намалява нараняванията, които работникът би получил, ако случайно се блъсна в робота, докато работи до него.
Сензори за движение – роботизираните ръце на колаборативните роботи са снабдени със сензори за движение, които откриват присъствието на човек или препятствие в тяхната работна среда. Сензорите могат или да накарат ръката да се забави, или да спре в зависимост от това колко далеч е препятствието.
По-малко шум – високите децибели шум могат да увредят човешкия слух. За да бъде възможно персоналът и роботите да работят безопасно заедно, роботите за съвместен дизайн са изградени така, че да минимизират шума, доколкото е възможно.
Плюсове:
- Те са по-безопасни от другите роботи
- Те предлагат на фабриките по-голяма стойност, като използват човешка и роботизирана мощ
- Характеристиките на дизайна с ниско ниво на шум като цяло подобряват околната среда на завода
- Имат компактна структура
Минуси:
- Те могат да бъдат скъпи предвид допълнителните функции
Заключение
Всеки тип индустриален робот представя набор от решения за различни приложения. Когато имате по-ясна представа как работят, е много по-лесно да определите кой от тях би бил подходящ за нуждите на вашата фабрика. Въпреки това качеството на работата, която получавате, ще бъде толкова добро, колкото качеството на роботите, в които инвестирате. Ето защо, за да завършите всичко това, се стремете към производител на индустриални роботи който използва качествени входящи данни и предлага иновативни решения.