
Съвременните роботи са известни с това, че са по-бързи, по-компактни и достъпни от ранните модели роботи. Роботите вече се използват широко във всички видове индустрии, като напр роботизирано заваряване на алуминий за автомобили, тежки машини, жп локомотиви, каси за врати и др. Това до голяма степен се дължи на технологичния напредък и новите иновативни дизайни на роботи. Въпреки това, въпреки че подобни приписвания са верни, един аспект от напредъка в роботиката често остава неспоменат: части от роботи.
Промишлени роботи са съставени от поредица от части, които работят заедно, за да изпълняват различни задачи. С развитието на технологиите те също бяха подобрени и доведоха до роботи с по-висока производителност. И все пак мистерията остава кои са частите на робота и как всъщност работят? Ето бързо и лесно ръководство за частите на робота.
Какво представляват роботизираните части?
Източник: Pixabay
Роботизирани части са смес от метални и електронни компоненти, слети, за да образуват структурата на робот. Всяка част играе или структурна роля, като изолиране на електрически компоненти, или функционална роля като захранване на робота. Докато производителите на роботи могат да използват части по различен начин въз основа на дизайна на своя робот, цялостната концепция и функциите на такива части често са сходни.
Кои са 5-те основни компонента на робота?
Като се има предвид високото ниво на автоматизация, структурите на роботите са доста сложни. Може да е невъзможно да се дефинират всяка гайка, болт и верига в робот. Има обаче 5 основни компонента, които са фундаментални за един промишлен робот и затова си струва да бъдат подчертани.
- Роботна ръка
- Краен ефектор
- Motors
- Регулатор
- Роботни сензори
Роботна ръка
Източник: link.springer.com
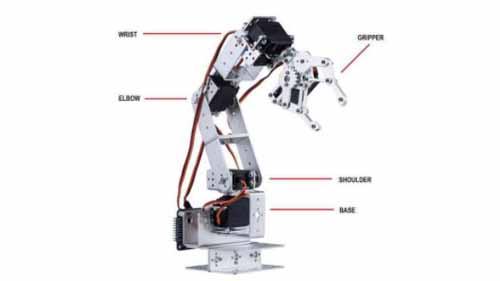
Роботизираната ръка е известна още като манипулатор. Това е част от промишлен робот, който се използва за изпълнение на задачи. Устройството му е сходно с това на човешката ръка и се състои от рамо, лакът и китка. Рамото е частта от роботизираната ръка, свързана с мейнфрейма на индустриалния робот. Лакътят е ставната част на ръката, която се огъва, докато се движи, а китката е краят на ръката, който изпълнява действителната задача.
За гъвкавост роботизираната ръка е снабдена с различни стави, които й позволяват да се движи в различни посоки по време на работа. А 6-осна роботизирана ръка, например, има повече стави от a 4-осно рамо което е по-малко гъвкаво. Освен това структурите на роботизираните ръце се различават по отношение на това колко далеч могат да достигнат и полезния товар, който могат да обработват.
В наши дни роботизираната ръка е зряло разработена, много продават се роботизирани ръце на пазара. Роботизираните ръце трябва да се разглеждат като чудесен вариант за подобряване на производителността и качеството на продукта.
Краен ефектор
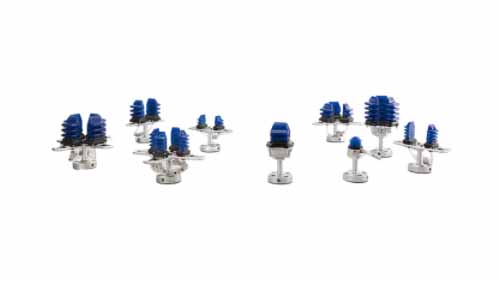
Краен ефектор е инструмент, прикрепен към китката на роботизирана ръка. Това дава на роботизираната ръка повече сръчност и я прави по-подходяща за конкретни задачи. Те са по-удобно решение, отколкото да се налага да правите уникална ръка на робот за всяка роля. Примерите за крайни ефектори включват:
- Устройства за захващане
- Сонди
- Пистолети за заваряване
- Инструмент за засмукване
Motors
Източник: Pinterest
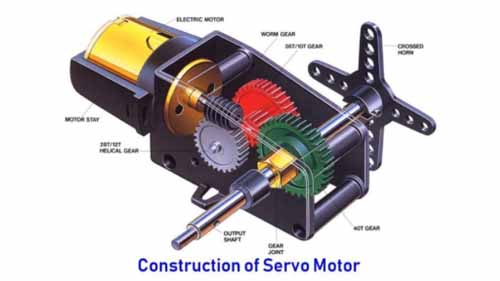
Частите на индустриалния робот трябва да бъдат задвижвани, за да се движат, тъй като не могат да се движат по собствено желание. Поради тази причина части като роботизирани ръце са снабдени с двигатели за улесняване на движението. Моторът може най-добре да се опише като електронно устройство, което има линейни и въртящи се задвижващи механизми, задвижвани от електрическа, хидравлична или пневматична енергия. Докато задвижващите механизми се движат с висока скорост, те натискат и завъртат роботизирани части в движение.
Сензори
Източник: photonics.com
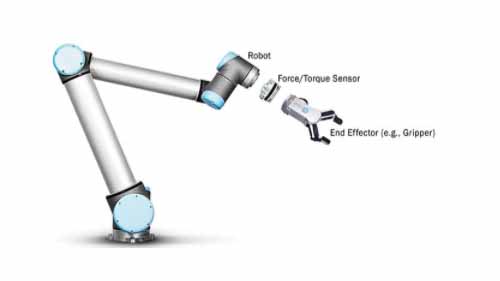
Сензори в роботи са устройства, които откриват или измерват определени параметри и предизвикват съответна реакция спрямо тях. Те се имплантират в роботизирани структури за целите на безопасността и контрола. Сензорите за безопасност се използват за откриване на препятствия, за да се предотвратят сблъсъци човек-робот и робот-робот. Те са по-ново допълнение към структурите на роботите и по-специално в роботите за сътрудничество. Контролните сензори, от друга страна, се използват за получаване на подкани от външен контролер, които след това роботът изпълнява.
И така, как работят сензорите? Сензор за безопасност, например, ще открие препятствие, ще изпрати сигнал до контролера, който от своя страна ще забави или спре робота, за да избегне сблъсък. По същество сензорът винаги работи заедно с контролера. Други параметри, които сензорите на роботите откриват, включват позиция, скорост, температура и въртящ момент.
Регулатор
Източник: www.blackrobotics.com
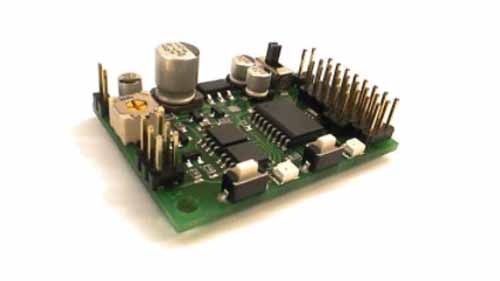
Мислете за контролера като за мозъка на робот. Това е централната операционна система, която контролира как работят всички други части на робота. Той е програмиран със софтуер, който му позволява да получава, интерпретира и изпълнява команди. При по-напредналите роботи контролерът може също да има „памет“, от която изпълнява повтарящи се задачи, тъй като „помни“ как работят. Изкуственият интелект в умни роботи също е вграден в контролера чрез софтуер.
Заключение
Качеството на частите и изработката, използвани за вграждането им в робот, определят качеството и производителността на индустриалния робот. Това е може би това, което определя доброто производител на индустриални роботи отделно от останалите. Това може да е полезен критерий, който да използвате, когато избирате в кои марки индустриални роботи да инвестирате.