
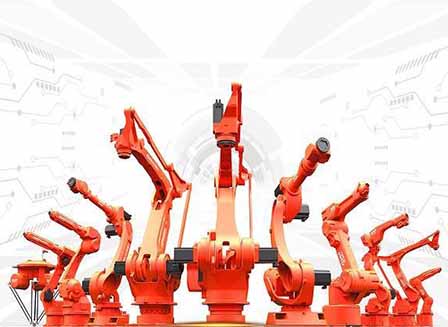
Роботизирана ръка е най-важната част от робота, тъй като той се справя с действителната работа. Това е боядисване, палетизиране, бране и поставяне, това е частта, която всъщност върши работата, точно като човешката ръка. Повечето роботизирани ръце имат оси, които свързват ставите за гъвкавост на движението, те трябва да се огъват и разтягат по желание в зависимост от работата, в която участват.
Части от роботизирана ръка
Роботизирана ръка се състои от различни части, които работят заедно, за да улеснят работата. Тези части се произвеждат отделно, след което се сглобяват заедно, за да завършат промишлена роботизирана ръка. По-долу са основните части на роботизирана ръка.
Контролер
Източник: Pinterest
Това е мозъкът на цялата структура. Обикновено е под формата на дънна платка, но по-малка, върху която е записана програмата, отговорна за функционирането на роботизираната ръка. Това е най-сложната част от робота и обикновено е затворена, за да го предпази от външни щети, тъй като е деликатен и скъп.
Устройства за захващане
Източник: Pinterest
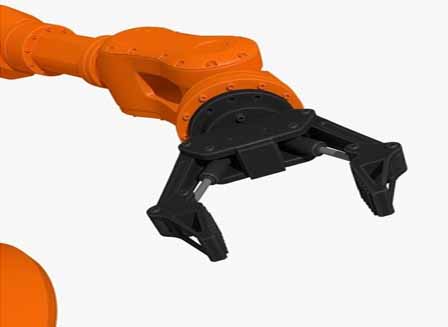
Грайферите са пръсти. Те са разтегателни издатини в края на роботизираната ръка, които обикновено извършват хващане на елементи по време на производството, бране и поставяне на товари и обработка на опаковки. Повечето са електрически настроени и обикновено са в комплект от „3 пръста“ за по-добър захват. Грайферите трябва да са здрави, тъй като те поемат по-голямата част от тежестта, която идва с управлението тежки полезни товари.
Стави
Източник: Pinterest
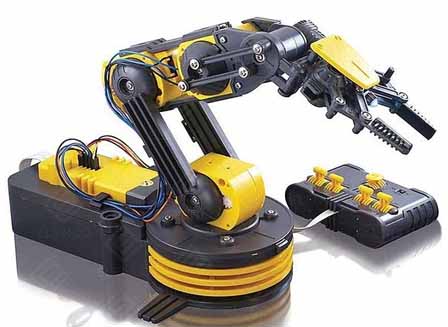
Без ставите не би имало друго движение на роботизирани ръце, освен въртене около техните обвивки. Ставите дават възможност на ръката да се огъва и разтяга и да се върти около оста. Без тези движения роботизираната ръка не би могла да се справи дори с най-простите задачи, за които можете да се сетите.
Motors
Източник: Pinterest
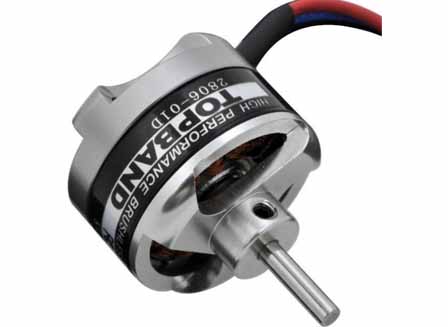
Докато контролерите действат като мозък, двигателите са двигателите, които предизвикват всички движения, които прави роботизираната ръка. Двигателите са електрически устройства, които контролират движението, скоростта и посоката, които роботизираната ръка прави въз основа на набор от инструкции от контролера. Има четири вида двигатели на роботизирана ръка: AC/DC двигатели, Серво двигатели, стъпкови двигатели и линейни двигатели.
Сензори
Източник: Pinterest
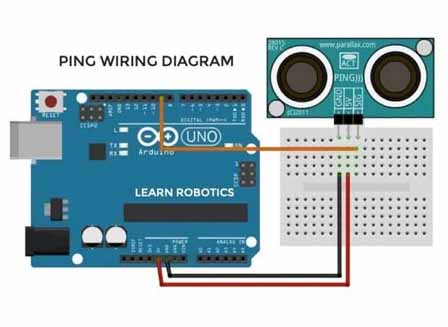
Роботизираните сензори са очите и ушите на роботизираните ръце, те са това, което ръката използва, за да прецени разстоянието и да ненавижда предмети, които трябва да бъдат грабнати. Сензорите са много напреднали и могат да разберат кога има препятствие пред тях със способността да избират това, което трябва да направят с точност.
Как се прави роботизирана ръка
Видео презентация „Как се прави роботизирана ръка“
Благодарение на това колко сложни са роботизираните ръце, има високо ниво на проектиране, което влиза в производството им. По-долу са някои от стъпките, които са необходими, за да се направи роботизирана ръка от нулата в напълно функционираща машина.
Стъпка 1: Създаване на програмата
Тъй като е мозъкът, програмата, която ще управлява роботизираната ръка, е първото нещо, което трябва да се направи. Евентуалният размер на роботизираната ръка ще се определя от това колко напреднала е програмата и колко може да се справи.
Стъпка 2: Инсталиране на двигателя
След като програмата е готова, двигателят е следващият елемент, който трябва да бъде направен. Двигателите са свързани с програмата и се провеждат тестове, за да се види дали тя отговаря на команди, подавани от контролера. След като това стане, вече имате сърцето и мозъка на роботизираната ръка.
Стъпка 3: Сглобяване на основата
Основата, която формира основата на роботизираната ръка, се обработва в третия етап. Това е частта, която ще лежи на пода или монтажната маса. Трябва да е тежък, за да противостои на тежестта на протегнатата ръка, така че да не се преобърне.
Стъпка 4: Сглобяване на ставите и рамото
Подвижните части на рамото се сглобяват на четвъртия етап. Това е важна стъпка, защото там се определя пълният обхват и максималното завъртане на рамото. В зависимост от размера на основата, ставите могат да варират от 2 до 10, с a 6-осна роботизирана ръка като най-често срещаните. Колкото повече стави, толкова по-голяма е роботизираната ръка.
Стъпка 5: Добавяне на грайфери
Частите, които ще се справят с деликатните части на работа като заваряване, рязане, повдигане и т.н., се наричат хващачи. Те са прикрепени към края на роботизираната ръка, за да образуват нещо, което наподобява човешки пръсти.
Стъпка 6: Окабеляване
Като електрическа измишльотина, всички тези части са свързани помежду си чрез мрежа от електрически проводници, които пренасят енергия към всеки компонент. Окабеляването трябва да бъде направено по такъв начин, че да не пречи на свободното движение на фугите.
Заключение
Създаването на роботизирана ръка не е разходка в парка, това е сложна работа, която изисква производители на роботи да използва услугите на няколко души, за да може крайният продукт да работи според очакванията. Разходите направата на такова е доста висока и затова роботизираните ръце могат да струват прекомерно високи цени. Но когато вземете предвид дългосрочните ползи, напълно си заслужава.