
Въведение
Наложително е да изберете подходящия робот в непрекъснато променящата се област на индустриалната автоматизация, за да подобрите производителността и ефективността. Тази статия ще сравни ефикасността на два често срещани типа индустриални роботи: роботи с шест оси намлява роботи за палетизиране. Ще бъде предоставено изчерпателно ръководство, за да помогне на производителите да вземат информирани решения чрез оценка на техническите им спецификации, пригодността на приложението и общата ефективност.
Обхват на роботизираните технологии
Въведение в индустриалните роботи Industrial
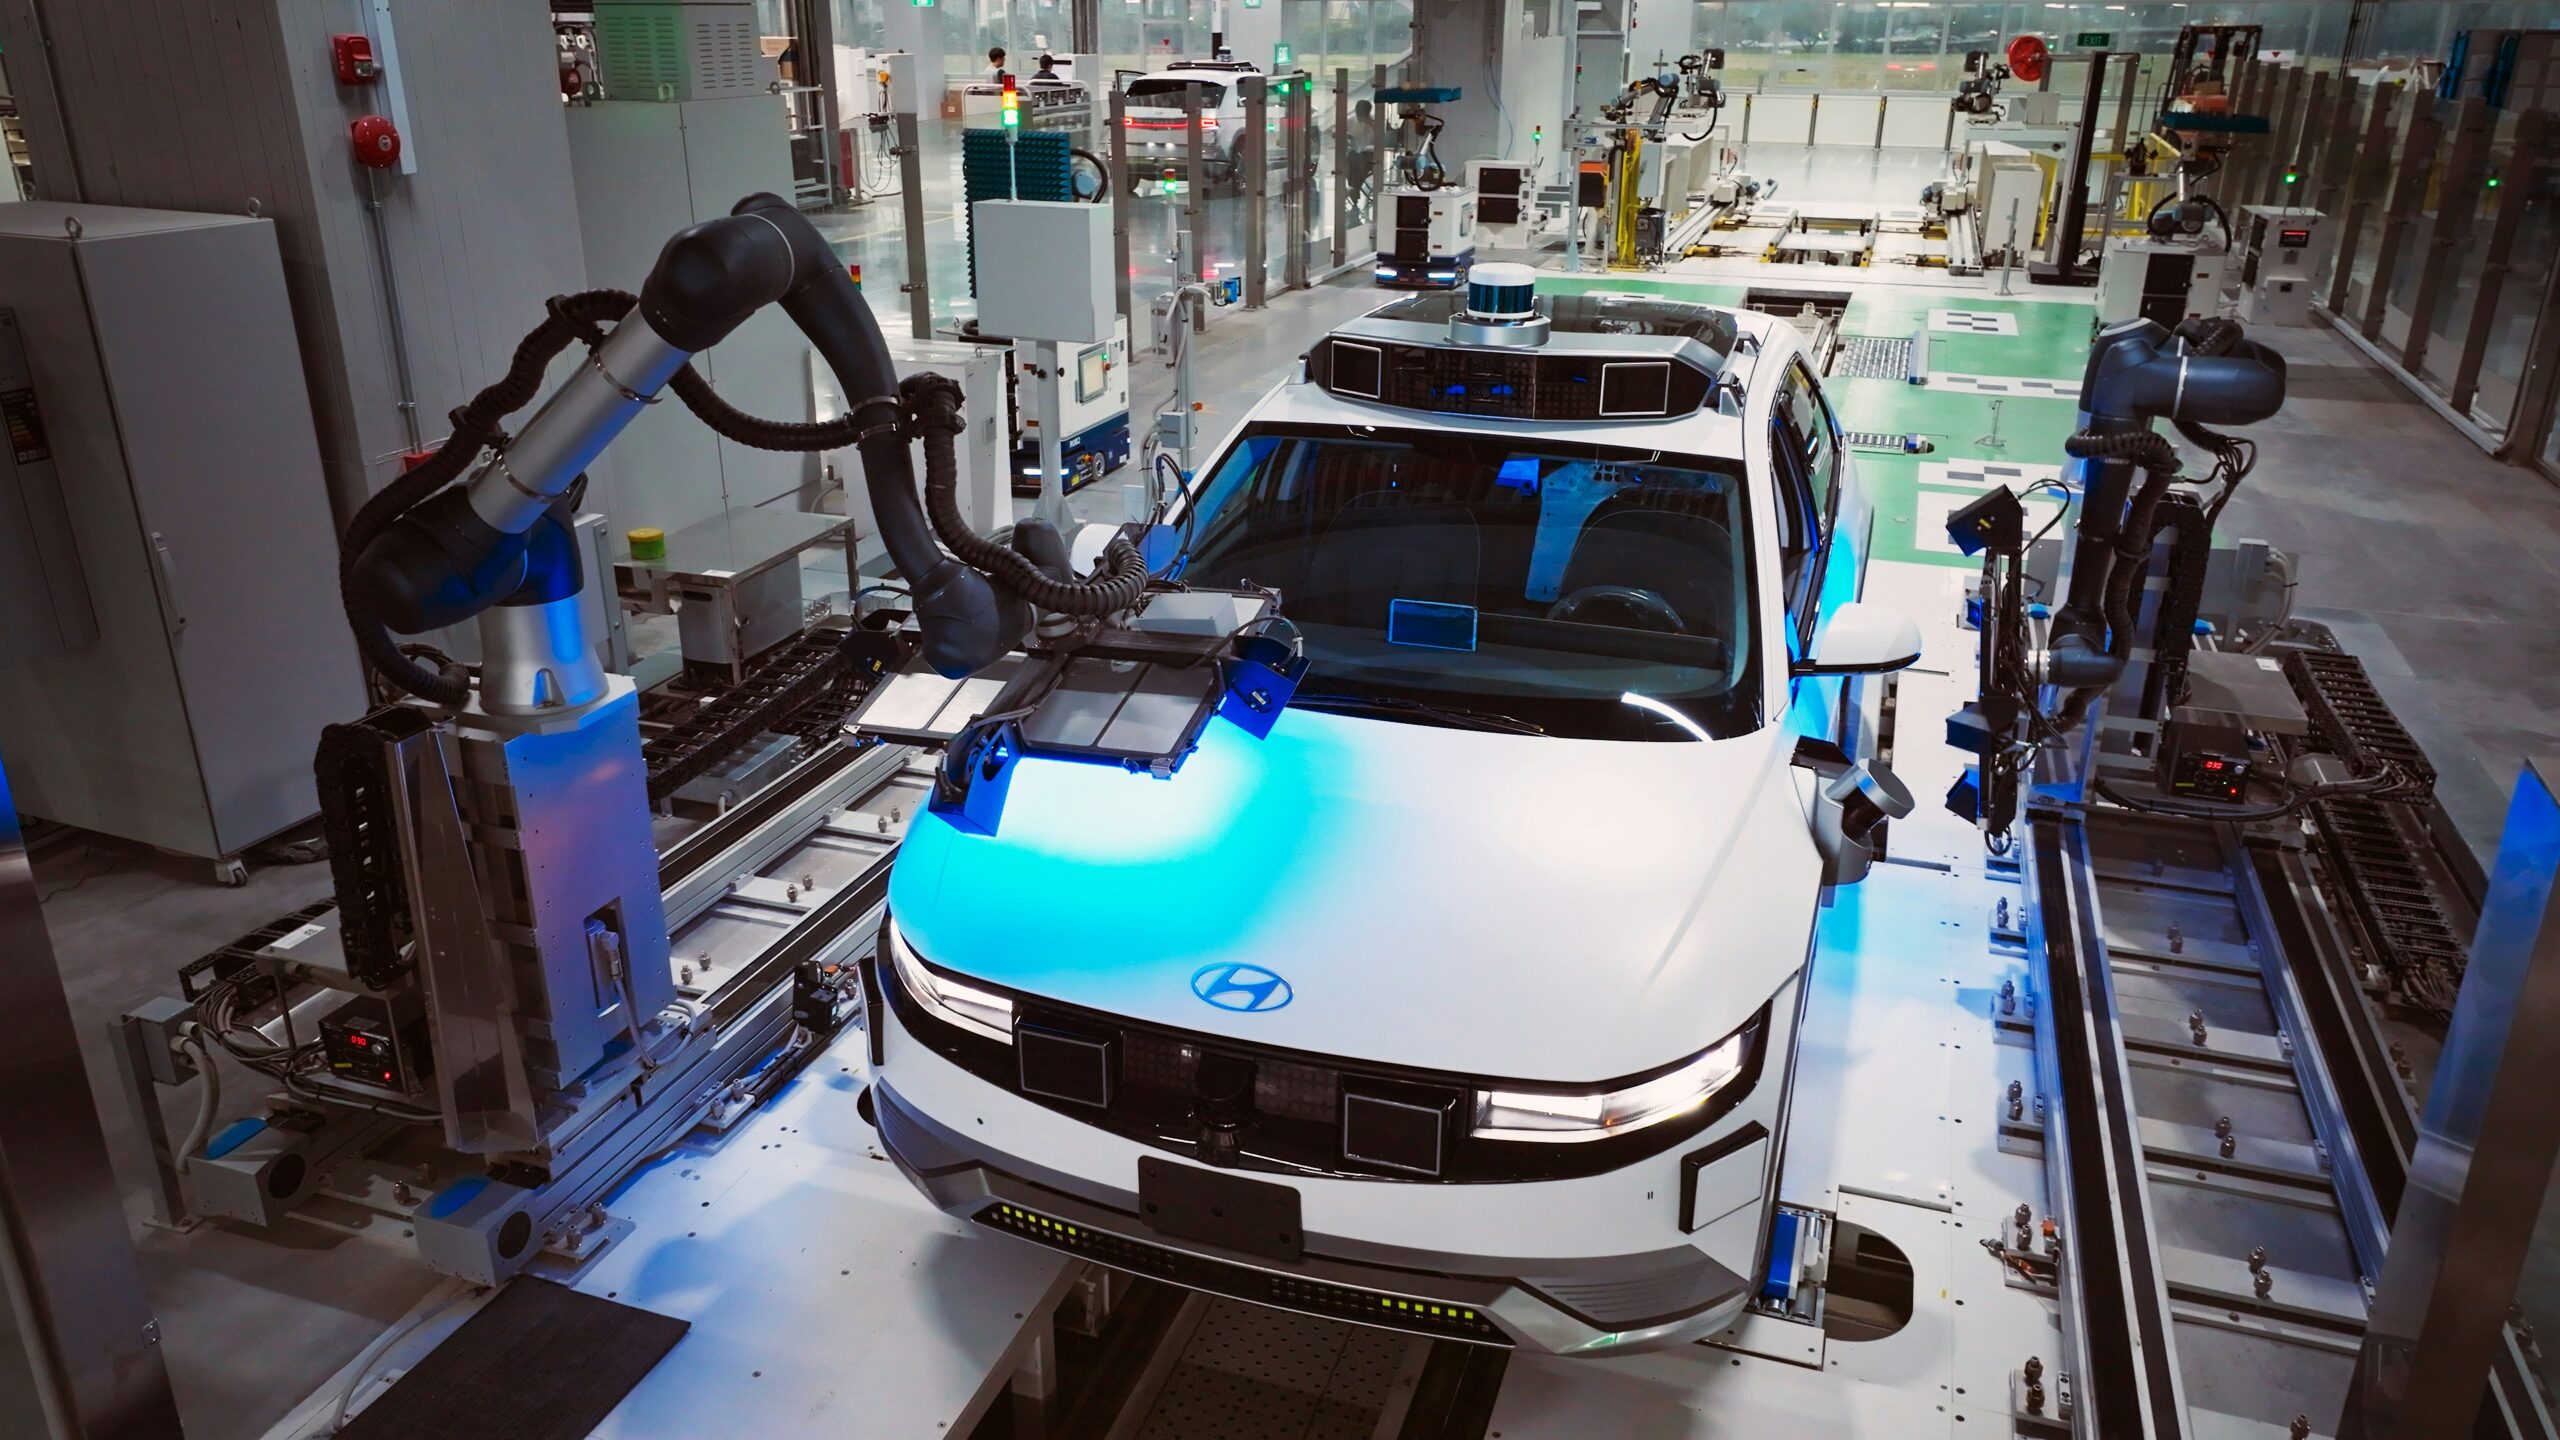
Роботите са се превърнали в основен компонент на съвременното производство, осигурявайки превъзходна прецизност, последователност и ефективност, с които човешкият труд не може да се сравни. Различните конфигурации на тези роботи са предназначени да изпълняват различни задължения. Производственият пейзаж се трансформира от индустриалната роботика, която сега участва в сглобяването, заваряването, опаковането и обработката на материали.
Подробности за роботите с шест оси
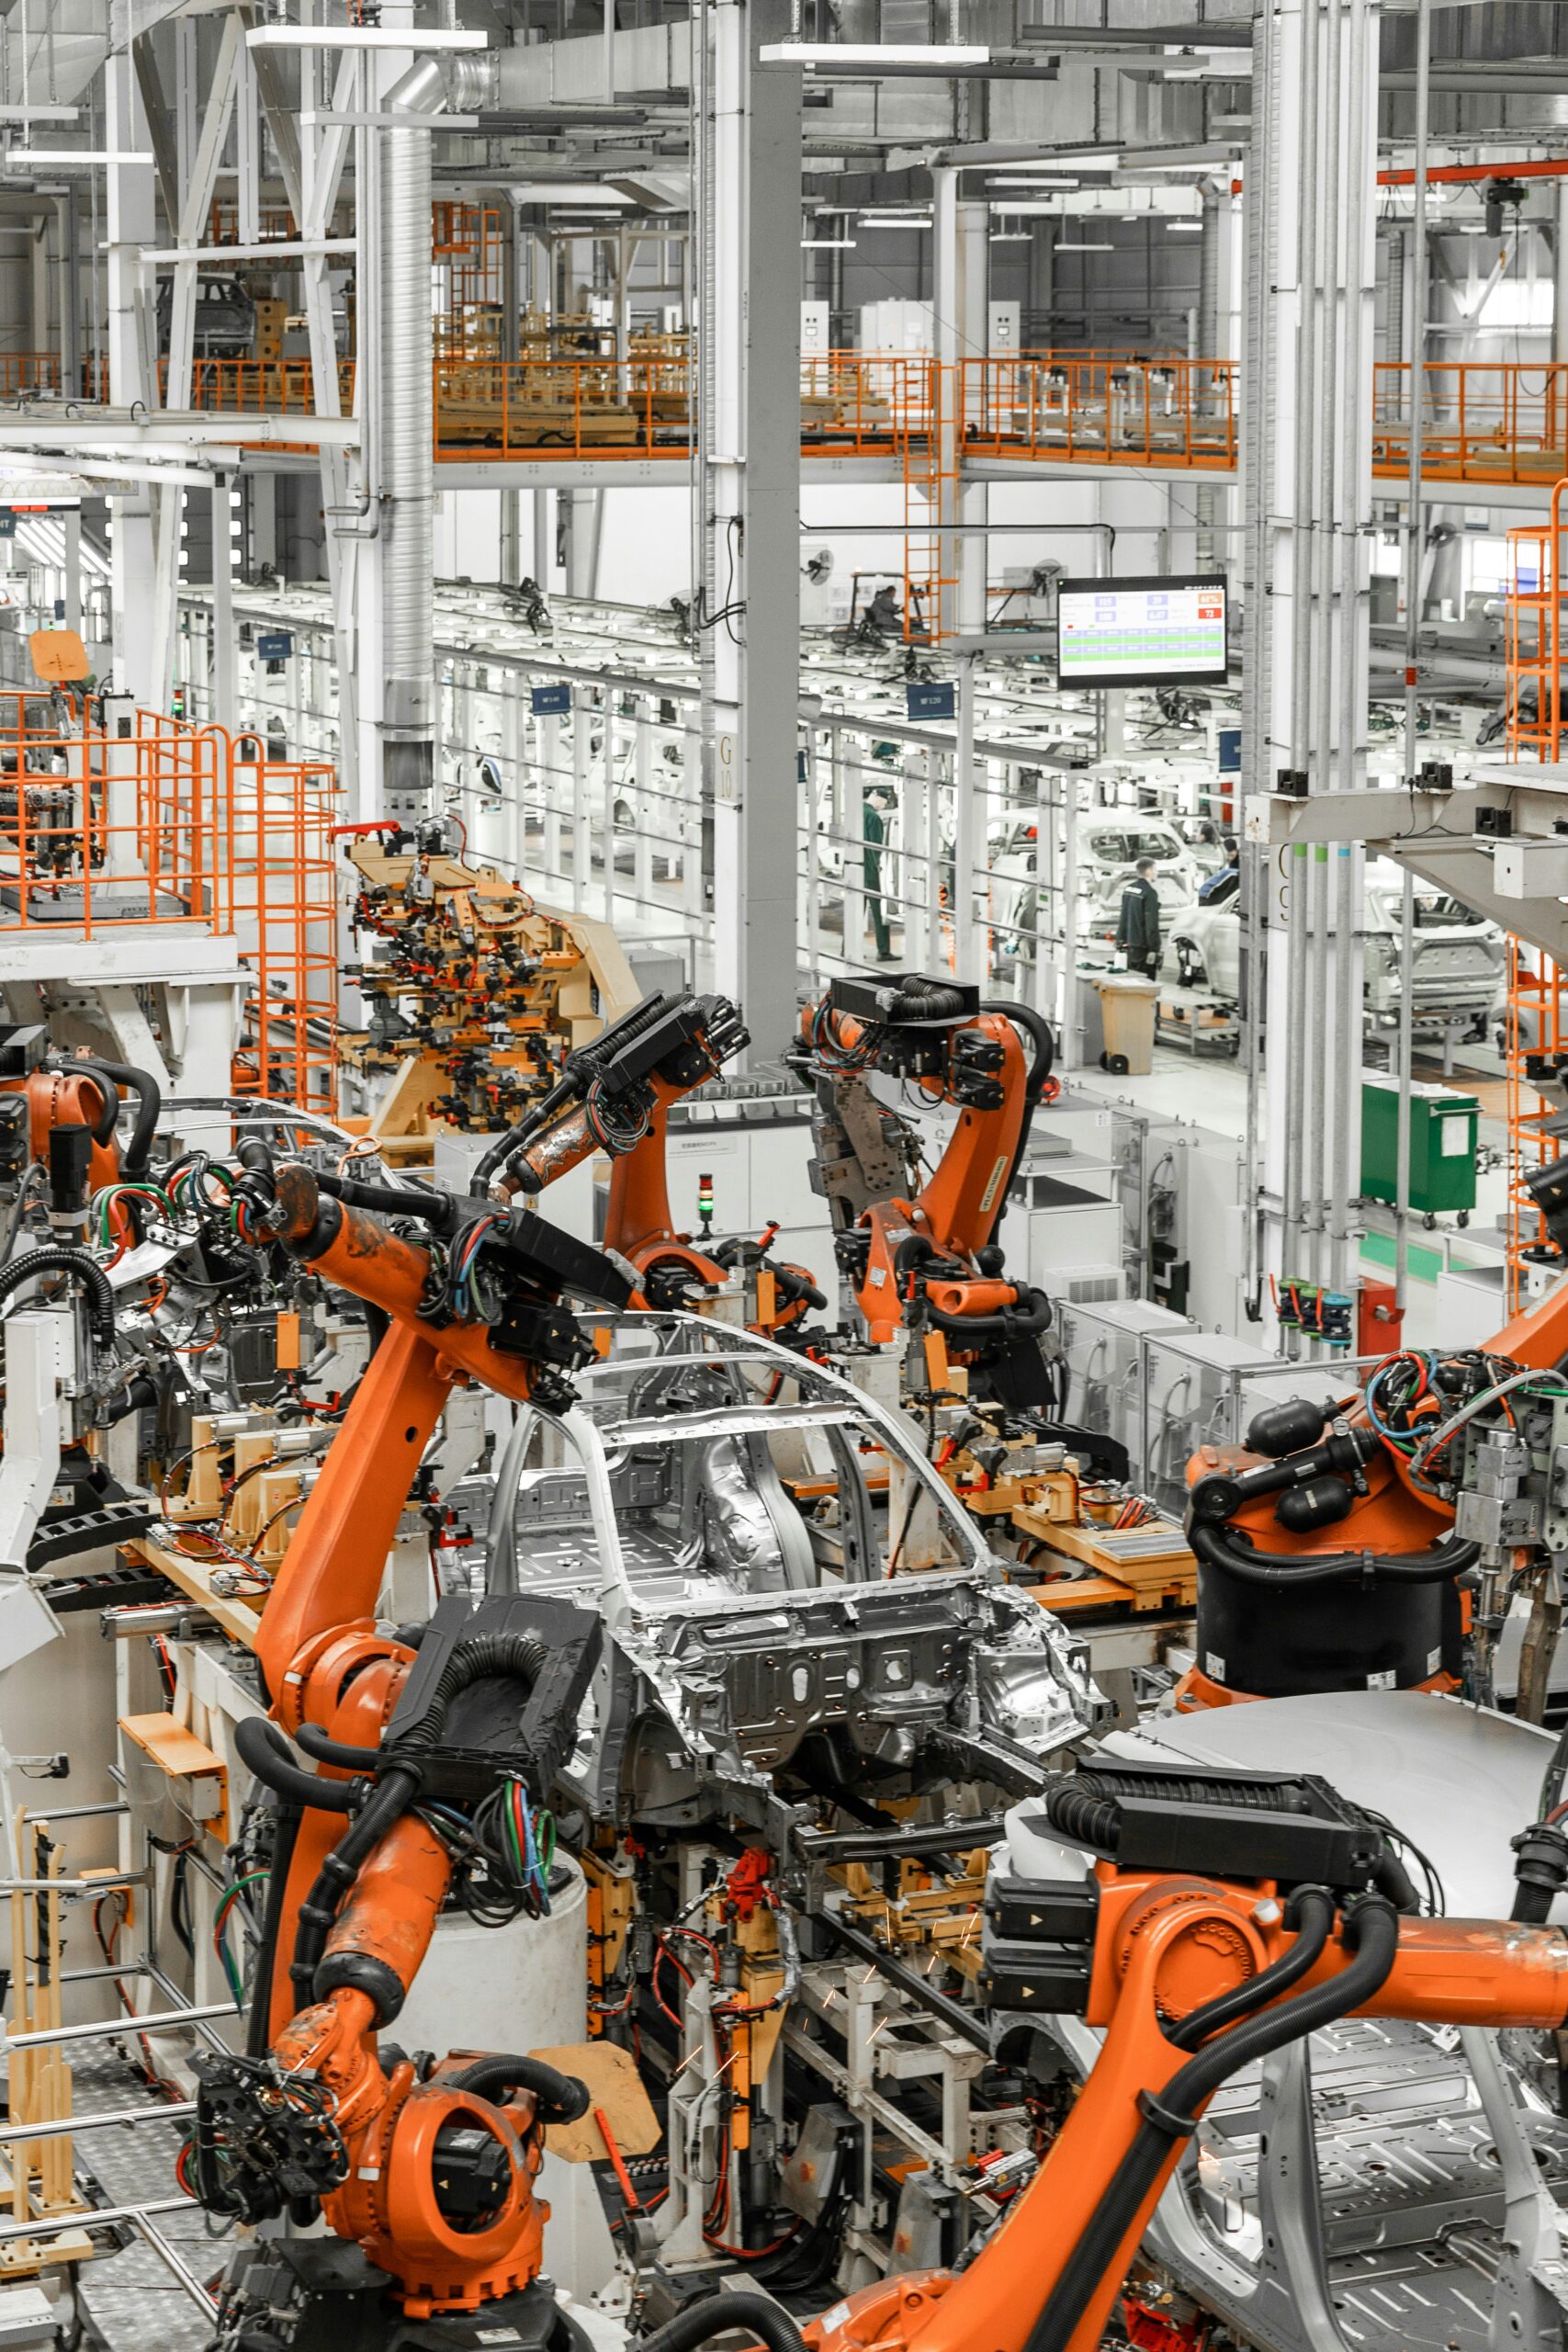
Гъвкавостта и сръчността са забележителни характеристики на роботиката с шест оси. Тези машини могат да се движат в шест различни посоки, както подсказва името им, и им осигуряват шест степени на свобода. Поради това те са оптимални за задължения, които изискват прецизно позициониране и сложни движения. Заваряването, боядисването, сглобяването и обработката на материали включват общи приложения. Роботи с шест оси могат да изпълняват задължения, които биха били невъзможни или трудни за роботи с по-малки способности поради тяхната адаптивност.
Подробности за роботите за палетизиране
Машините за палетизиране, за разлика от тях, са проектирани да подреждат и организират продукти върху палети. Целта на тези роботи е да изпълняват повтарящи се задачи с голям обем с прецизност и бързина. В сектори като логистика, фармацевтични продукти и храни и напитки, ефективното палетизиране е от съществено значение за запазването на работния процес. Те са широко използвани. Основното предимство на роботи за палетизиране е способността им да поемат значителен товар и да работят непрекъснато с минимална човешка намеса.
Подробности за продуктите
Колаборативен робот с шест оси
Колаборативният робот R6-093S е изключителна илюстрация на a робот с шест оси. Роботът е предназначен за електродъгово заваряване, вземане и поставяне, палетизиране и манипулиране, с полезен товар от 6 kg и разстояние на достигане от 917 mm. Неговата адаптивност към различни промишлени приложения се улеснява от компактната му структура и капацитет за работа в ограничени пространства. Ценен актив за всяка производствена линия, R6-093S е признат за изключителната си производителност и надеждност.
Робот, който палетизира
- робот за палетизиране QJRB180-1 се отличава със своите изключителни спецификации. Товароносимостта му от 180 кг и разстоянието за достигане от 3153 мм го правят подходящ за високоскоростни и прецизни задачи в индустрии като мебели, храни и напитки и 3C (компютри, комуникация, потребителска електроника). Например, този робот е предназначен да изпълнява задачи като палетизиране, избор, опаковане, обработка, товарене и разтоварване. Във взискателни индустриални среди, той е изключителен избор поради стабилната си производителност и висока скорост на работа.
Технически сравнителен анализ Капацитет на полезен товар
При контрастиране роботи с шест оси намлява роботи за палетизиране, товароносимостта е един от най-важните фактори, които трябва да се вземат предвид. Товароносимостта на роботи с шест оси, като R6-093S, обикновено е по-ниска от тази на роботи за палетизиране. R6-093S е много подходящ за задачи, които изискват прецизност над груба сила, и може да се справи с максимално тегло от 6 кг. За разлика от тях QJRB180-1 робот за палетизиране е оптимално адаптиран за задачи, които изискват транспортиране на големи предмети и повдигане на тежки предмети, тъй като може да поеме до 180 кг. Значителното несъответствие в капацитета на полезен товар служи за подчертаване на специализирания характер на роботи за палетизиране за тежки задачи.
Дистант Рич
Подходящостта на робота за определени задължения също се определя от разстоянието на достигане. В сравнение с роботи за палетизиране, роботите с шест оси обикновено имат намален размах на ръцете. Например, R6-093S е подходящ за задачи, които изискват прецизност от близко разстояние, тъй като има разстояние на достигане от 917 mm. QJRB180-1, за разлика от тях, има разстояние на достигане от 3153 mm, което му позволява да се справя със задачи, които изискват разширен обхват и покриване на по-голяма площ. Като резултат, роботи за палетизиране са по-подходящи за операции, които изискват по-големи работни площи.
Точност и прецизност
Прецизността и точността са от съществено значение за гарантиране на качеството на задачите на индустриалната роботика. Това е област, в която шестосната роботика превъзхожда, като R6-093S осигурява повторяема точност на позициониране от ±0.02 mm. При задачи като заваряване и сглобяване дори незначителни отклонения могат да окажат значително влияние върху крайния продукт, това високо ниво на прецизност е от съществено значение. Палетизиращи роботи предлагат достатъчна точност за предвидените задължения, въпреки че не са толкова точни, колкото роботи с шест оси. Повторната точност на позициониране на QJRB180-1 е ±0.5 mm, което е подходящо за работа с материали и палетизиране.
Скорост и обхват на движение
При робота ефикасността и гъвкавостта са значително повлияни от неговото темпо и обхват на движение. Със съвместни скорости до 360°/s, роботите с шест оси като R6-093S са проектирани за скорост и гъвкавост. Това им позволява да се справят със задълженията бързо и ефективно. Палетизиращи роботи, включително QJRB180-1, също са способни да постигат забележителни скорости, като съвместните скорости достигат 298°/s. Въпреки това, тяхното най-фундаментално предимство е способността им постоянно да управляват повтарящи се задължения. Докато роботи за палетизиране обикновено имат по-малко степени на свобода, обхватът на движение на роботи с шест оси е по-обширен, позволяващ движение в шест посоки.
Пригодност за приложение
Приложения, които са специфични за конкретна индустрия
Палетизиращи роботи намлява роботи с шест оси и двете са широко използвани в различни индустрии; обаче точните им приложения варират. Шестосната роботика се внедрява в много сектори, включително авиокосмическата промишленост, електрониката и автомобилостроенето. Заваряването, боядисването, проверката и сглобяването са сред задачите, за които тези инструменти често се използват. Те са подходящи за приложения, които изискват висока прецизност и гъвкавост поради способността им да изпълняват сложни движения.
От друга страна, индустриите, които изискват ефективно палетизиране и управление на материалите, са зависими от робот за палетизиранеics. В опит да оптимизират своите операции и управление на инвентара, индустриите, включително логистиката, фармацевтиката и храните и напитките, зависят значително от роботи за палетизиране. Опаковането, товаренето/разтоварването на стоки и подреждането на продукти върху палети са сред задълженията, с които тези роботи се справят отлично.
Приложения за специфични задачи
Роботи с шест оси са най-добре адаптирани за задачи, които изискват прецизност и сръчност, когато става дума за специфични за приложението задължения. Те притежават способността да изпълняват сложни задачи с несравнима прецизност, включително заваряване, боядисване и сглобяване, като следствие от тяхната шестизмерна мобилност. Освен това тези роботи са много подходящи за среди, които изискват адаптивност и гъвкавост, тъй като могат да бъдат препрограмирани, за да изпълняват разнообразен набор от задачи.
Целта на роботи за палетизиране е да улесни ефективното изпълнение на повтарящи се задължения. Те са най-ефективни при обработка на материали, палетизиране, подбор и опаковане. Един пример е QJRB180-1, който е идеален за задачи, изискващи движение на тежки предмети и организирането им върху палети. Индустриите, изискващи непрекъснати, високоскоростни операции, са много подходящи за неговия изключителен полезен капацитет и разширен обхват.
Анализ на ефективността
Оперативна ефективност
При избора между роботи с шест оси намлява роботи за палетизиранеоперативната ефикасност е критичен фактор. При задължения, които изискват адаптивност и сложни движения, роботите с шест оси са много ефективни поради своята прецизност и гъвкавост. Това намалява необходимостта от множество специализирани роботи, като им позволява да изпълняват множество задачи в рамките на една производствена линия. Независимо от това, тяхната оперативна ефикасност може да бъде повлияна от съкратения им обсег и намаления капацитет на полезен товар.
При задължения, които изискват повтарящи се движения и тежко повдигане, роботи за палетизиране са проектирани да работят с висока ефективност. QJRB180-1, например, е в състояние да работи непрекъснато с минимална човешка намеса, което го прави много ефективен за работа с материали и палетизиране. Той е по-ефективен при операции с голям обем поради капацитета си да транспортира значителни товари и да покрива широка зона.
Ефект на производителността
В зависимост от тяхното приложение, роботи с шест оси намлява роботи за палетизиране имат различен ефект върху производителността. При задължения, които изискват гъвкавост и сложна работа, роботите с шест оси могат значително да увеличат производителността поради високата си прецизност и скорост. Тяхната способност да изпълняват многобройни задачи едновременно минимизира прекъсването и повишава общата ефективност.
От друга страна, роботи за палетизиране са известни със способността си да повишават производителността при задължения, които изискват работа със значителни количества продукти. Те са незаменими в индустрии, които изискват бързо и ефективно палетизиране поради способността им да работят при високи скорости и да поддържат непрекъсната работа без умора. Освен това, ползите от производителността на QJRB180-1 са допълнително подобрени от неговия разширен обхват и способност да се справя с големи товари.
Гъвкавост и адаптивност
Приспособимостта и гъвкавостта на робота са съществени фактори при определяне на неговата пригодност за различни задължения. Силно адаптивни роботи с шест оси могат да бъдат препрограмирани да изпълняват различни задачи. Това ги прави идеалният избор за динамични среди, в които производствените изисквания са обект на честа промяна. Приспособимостта на техния компактен дизайн и способността им да работят в затворени пространства са допълнително подобрени.
Палетизиращи роботи предлагат значителна адаптивност в рамките на своите специализирани задължения, въпреки че не са толкова гъвкави, колкото роботи с шест оси. В своя домейн QJRB180-1 е многофункционален, тъй като може да поеме различни видове продукти и конфигурации за палетизиране. От друга страна, може да не е подходящо за задължения, които изискват висока точност или сложни движения.
Заключителни мисли
В заключение и двете роботи за палетизиране намлява роботи с шест оси имат различни предимства, които ги правят подходящи за различни индустриални приложения. Детайлната работа и адаптивността са оптималните приложения за шестосна роботика, които се характеризират със своята гъвкавост, прецизност и гъвкавост. При задължения, които налагат повтарящи се движения с голям обем, роботи за палетизиране са особено ефективни поради тяхната оперативна ефективност, разширен обхват и висок полезен капацитет.
Изборът на подходящия робот зависи от индустрията и специфичните изисквания на задачата. Информираните решения, които подобряват производителността и ефективността на операциите, могат да бъдат взети от производителите чрез разбиране на силните страни и ограниченията на всяка разновидност. С непрекъснатия напредък на технологиите се очаква бъдещето на автономната автоматизация да предложи още повече възможности и възможности за индустриални приложения.