
Лазерно подрязване на щампован панел на автомобилна врата: Един робот, режеща глава и стойка
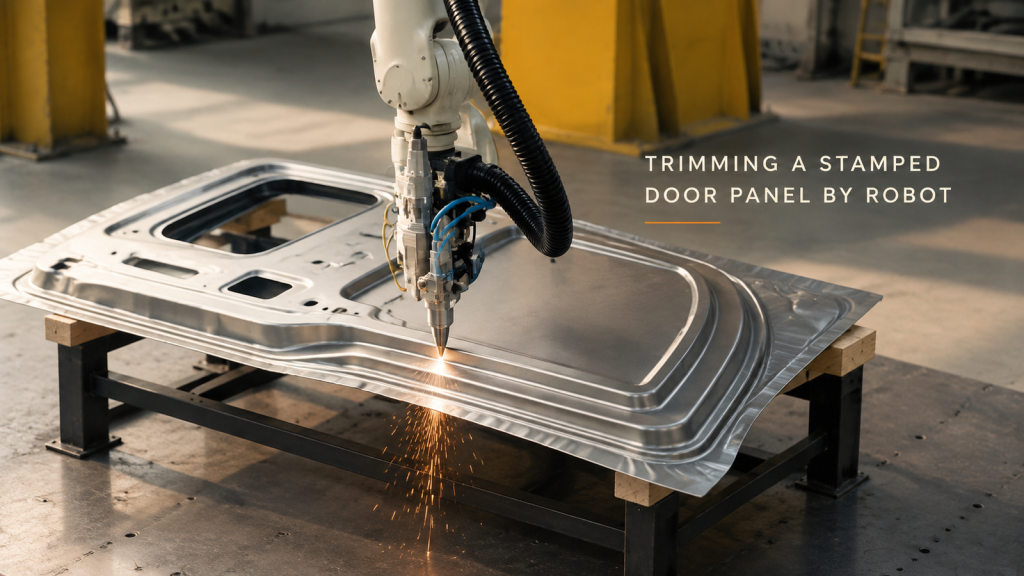
Как един робот проследява контура на щампован панел на автомобилна врата с лазерна режеща глава - проходът, искрите по ръба и три решения, които поддържат клетката повторяема.
Работа с батерийни модули: Един робот между конвейер и станция
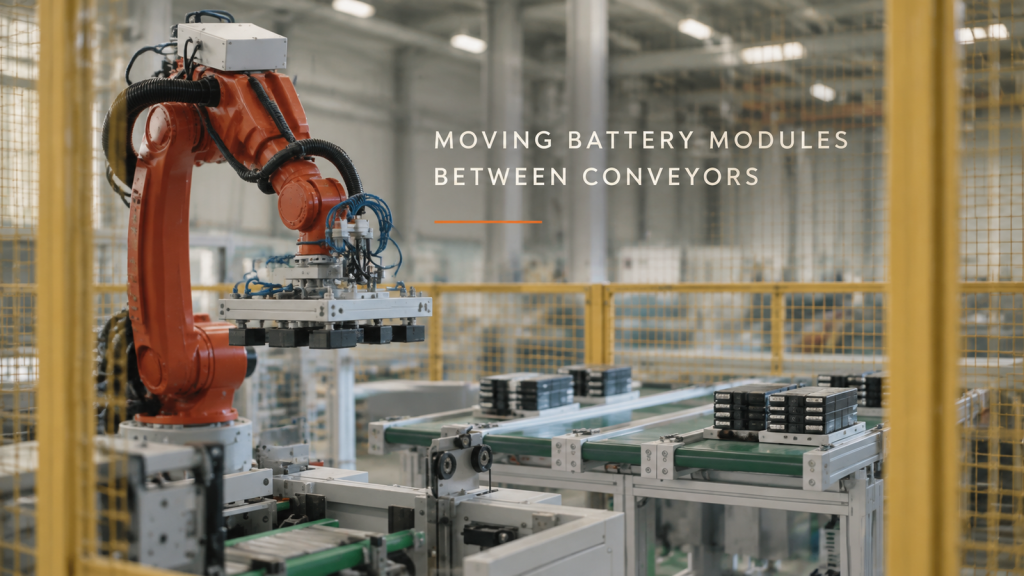
Как един шестосен робот вътре в предпазна ограда премества групирани батерийни модули между конвейерна линия и станция - контурът, инструментът в края на рамото и как линията споделя цикъла.
Боядисване на части за спирачки на мотоциклети: Един робот на поточната линия за закачане
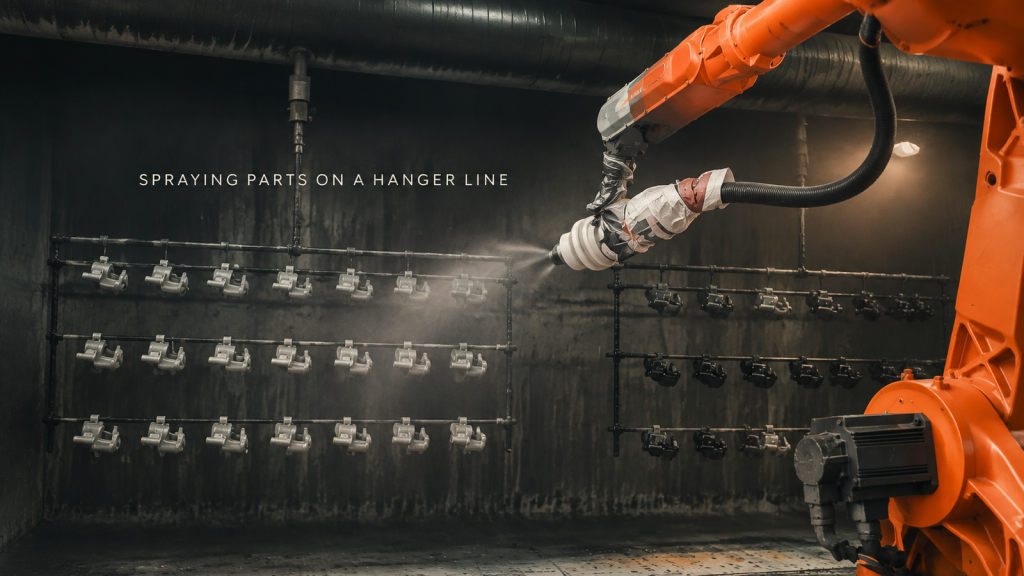
Как бояджийска кабина боядисва редове от части за спирачки на мотоциклети на линия за закачане с един шестосен робот - цикълът, как окачват частите, как пистолетът замахва и къде попада излишният спрей.
Заваряване на големи стоманени конструкции: множество роботи, множество станции
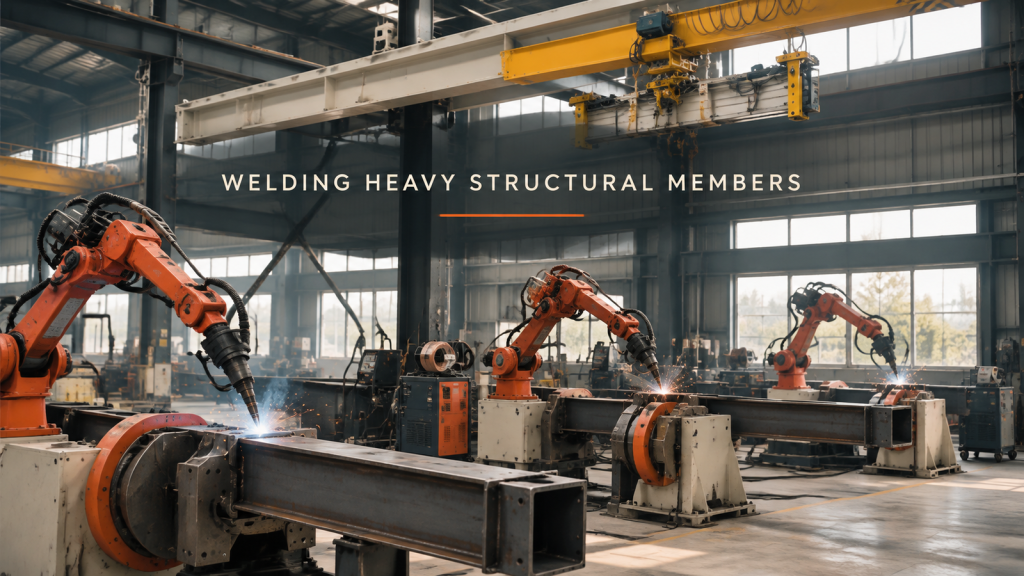
Как в цех се заваряват големи стоманени елементи с кутиеви и ъглови сечения с няколко шестосни робота на позиционери — контурът, затягането и завъртането на детайла, обхватът на горелката и как станциите разпределят работата.
Линия за сглобяване на уреди: Един палет, една станция в даден момент
Как роботизирана поточна линия изгражда малък уред – палети, вземане и поставяне, пресоване, завинтване, обръщане и окончателно опаковане – плюс три дизайнерски решения относно местоположението на палетите, къде е мястото на визията и баланс на цикъла.
Роботът Delta взема движеща се лента: свободно навътре, по права линия навън
Как делта робот взема опаковани пакети със закуски от движещ се конвейер и ги поставя равномерно за следващата машина - цикълът, три конструктивни решения относно инструменталната екипировка, разстоянието при пристигане и разположението, както и какво да се изпрати за оценка на времето за цикъл.
Преди изображението: Контролирайте околната светлина в инспекционните клетки
Огледайте прозорците, горните лампи и близките осветителни тела, след което решете дали да ги закриете и застелите, преди да настроите изображенията с роботизирана инспекционна лампа.
Една клетка, няколко матрици: Планиране на преминаване към леене под налягане
Избройте зоните за захващане, опората за приемаща стойка, ориентацията надолу по течението и интерфейса на инструмента за всяка отливка, преди да планирате клетка за леене под налягане с множество матрици.
Поддръжка между станциите: Планирайте подаване на дълги листове
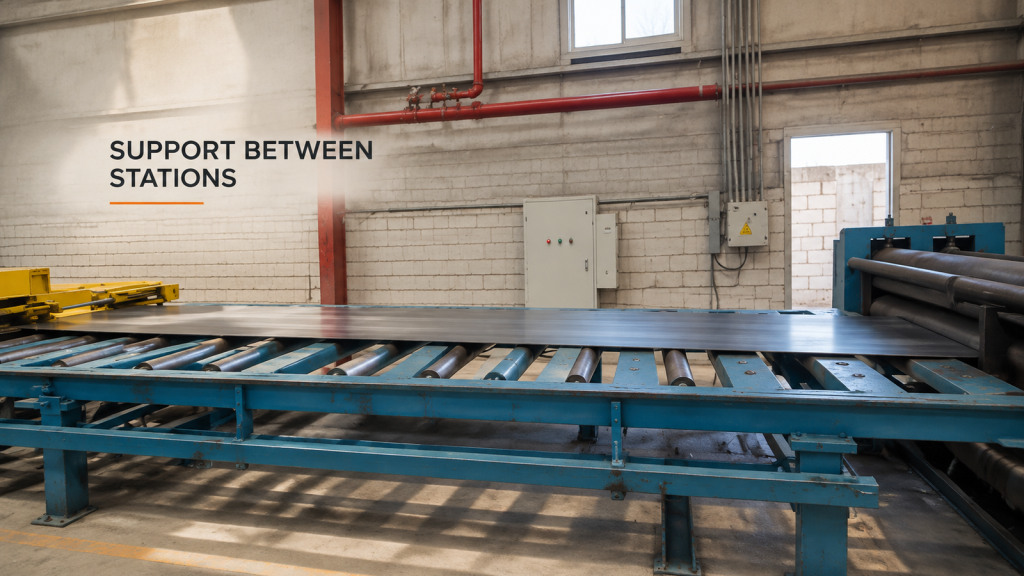
Картографирайте опората на предния ръб, тялото и задната част, докато непокътнат дълъг лист се движи между ролките и входа на машината.
Зад ъглите: Определете изискванията за роботизирано покритие
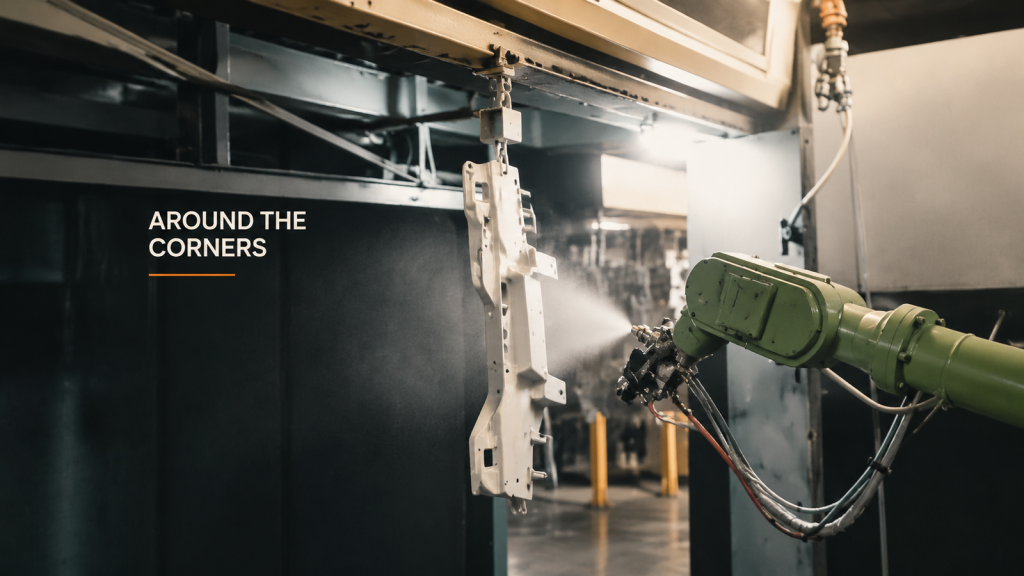
Определете изискванията за покритие по области на детайла, включително ъгли, висящи контакти и покритие за проверка, преди да изберете настройки за роботизирано пръскане.
Промени в закрепването на маркучите: Запис за предаване на конфигурацията

Документирайте променените точки на закрепване на маркучите, сравнимите позиции на инструментите, нерешените наблюдения и разположението на предаването на поддръжката след промяна в маршрута на обслужване.
Работа с малки части: Справочници за вземане и поставяне
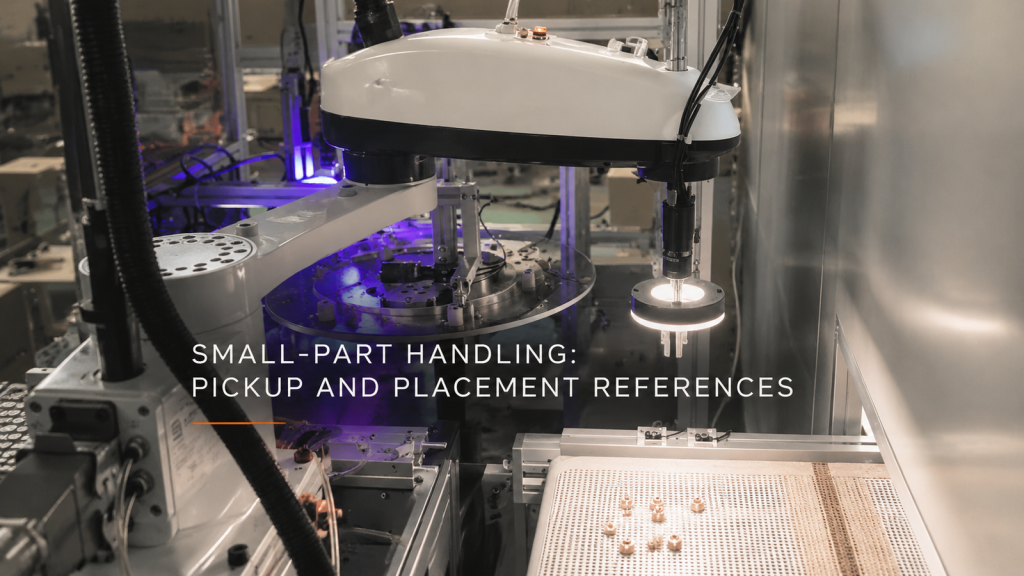
Свържете входящите визуални характеристики с референтните данни за получаващите приспособления, когато преглеждате боравенето с малки детайли, осветлението и физическите координатни връзки.