
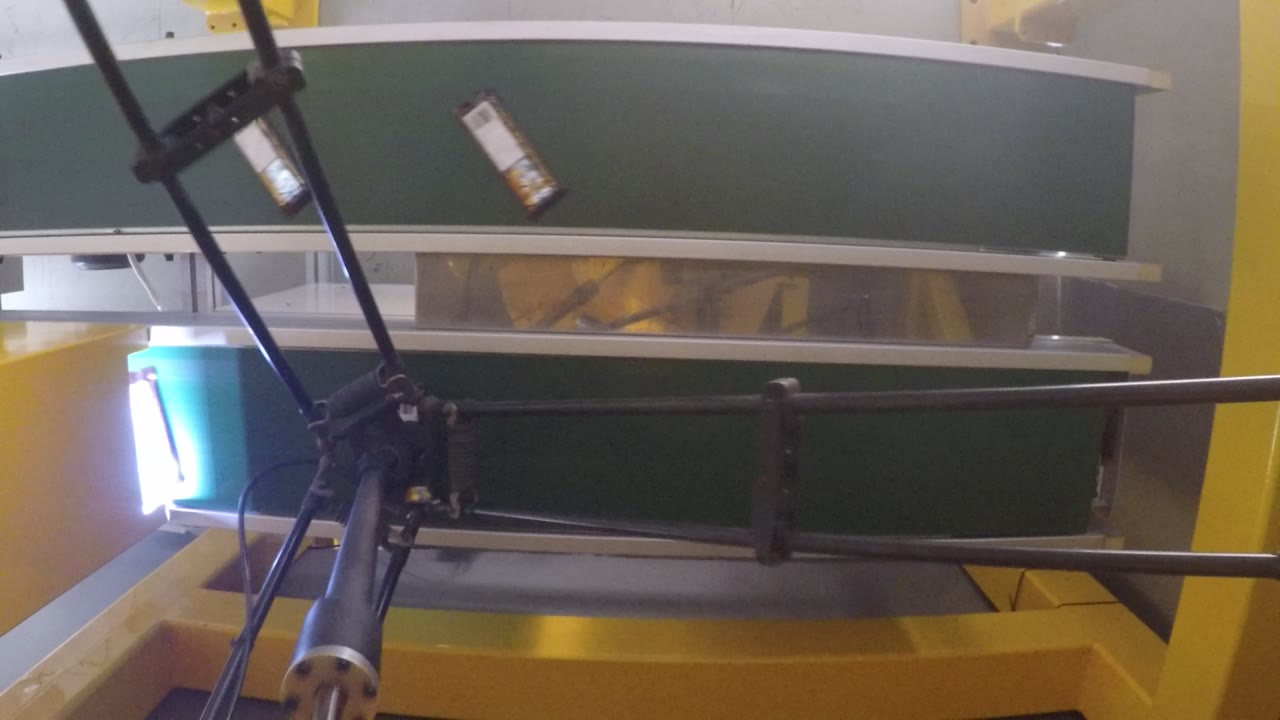
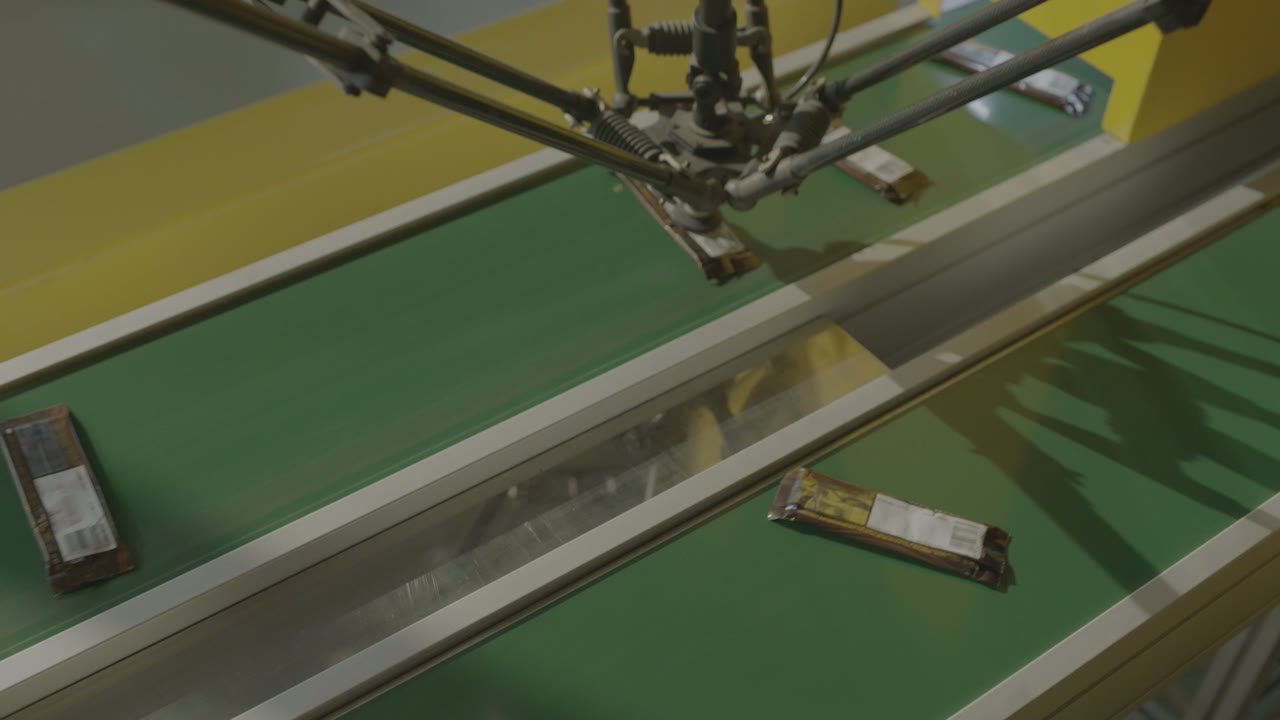
Накратко: Два конвейера се движат един до друг, а между тях е монтиран делта робот. Опакованите пакети пристигат свободно на едната лента - различни ъгли, неравномерни празнини - и роботът ги повдига една по една и ги поставя на равномерно разстояние на другата - подреденото подаване, от което се нуждаят повечето машини надолу по веригата. Лентите никога не спират. Три решения носят такава клетка: как главата за захващане пасва на пакета, как моделът на пристигане съответства на скоростта на лентата и къде точно трябва да се приземи всеки пакет. Имате продукт за подреждане? Говорете с нас за вашата линия.
С един поглед
| Продукт | Плоско опаковани опаковки (печатно фолио) |
| Процес | Вземете и поставете от движеща се лента |
| Автоматизация | Един делта робот с малка глава за захващане с един пакет |
| Подаване | Пакетите пристигат насипно, под произволен ъгъл, с неравномерно разстояние между тях |
| Изхранване | Пакети, поставени на равномерно разстояние един от друг на втората лента |
| Движение на колана | Непрекъснато — нито една от лентите не спира за робота |
| Осветление | Светлинна лента минава по ръба на колана |
| Роля на оператора | До линията, не в цикъла |
Проблемът, който тази клетка решава
Почти всяка опаковъчна линия има точка, където продуктът излиза от процеса в произволен ред и трябва да влезе в следващата машина в много специфичен ред. Правенето на това на ръка означава, че някой стои на лентата през цялата смяна, следвайки темпото на лентата, вместо своето собствено, и докосвайки всяка една опаковка.
Тази работа е подходяща за делта: малък полезен товар, кратки движения, бързо повторение и задача, дефинирана изцяло от „къде е сега, къде трябва да бъде“.
Как работи клетката
- Пристигане. Пакетите идват по първия колан под какъвто и да е ъгъл и разстояние, на което са били оставени от горния процес.
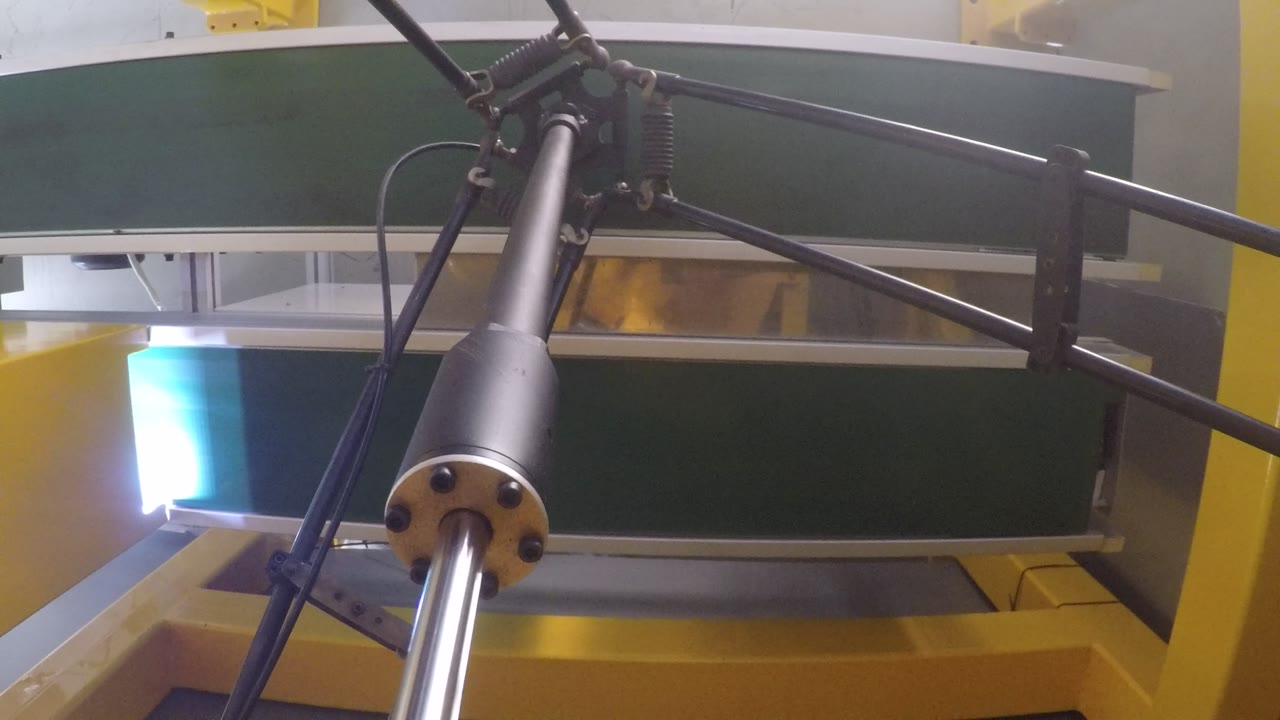
- Минете покрай светлинната лента. Светлинна лента минава по ръба на лентата; пакетите се виждат ясно на фона на лентата, когато преминават покрай нея.
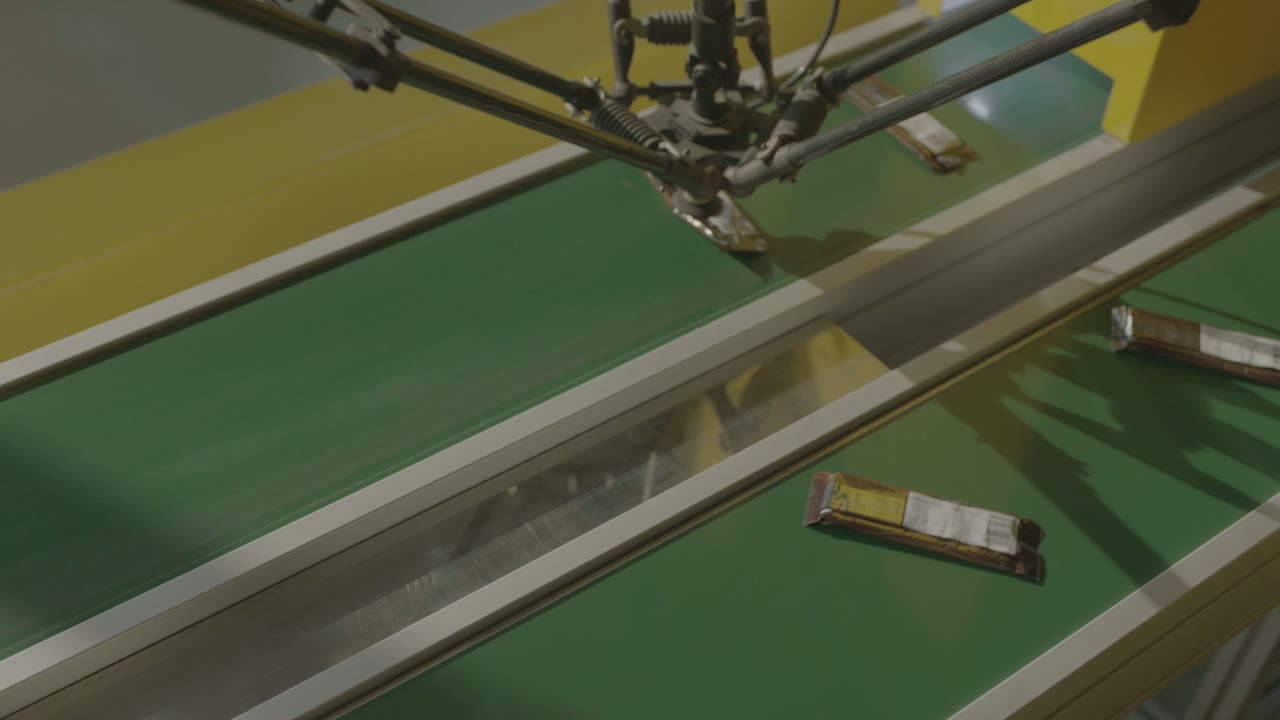
- Изберете. Роботът пада право надолу, хваща пакета за лицето си и го повдига.
- Премести се напречно. Той пренася раницата до втория колан.
- Място. Пакетът се поставя така, че пакетите на изходното устройство да са на много по-равномерно разстояние, отколкото са били при пристигането им.
- Повторете. Коланите продължават да се движат; роботът ги приема, когато дойдат.
Три дизайнерски решения
1. Поставете инструмента в опаковката, а не в робота
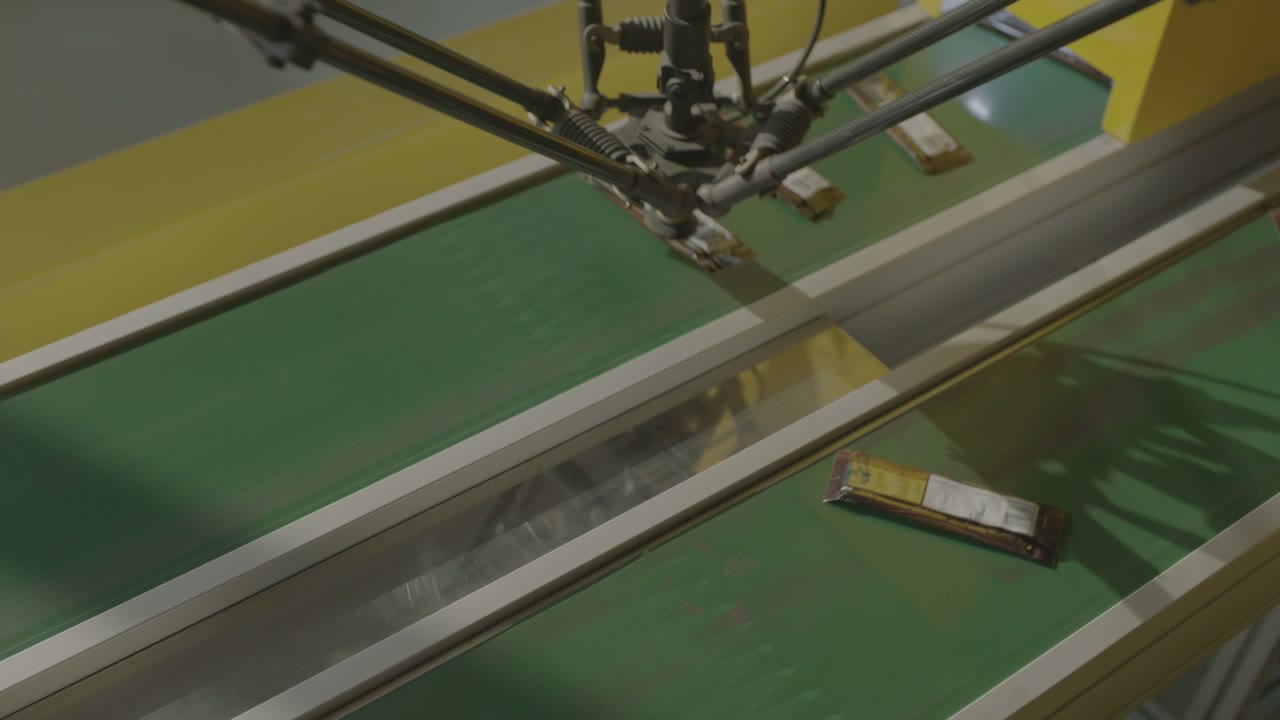
Крайният инструмент е мястото, където повечето проекти за събиране на чанти са успешни или неуспешни. Въпроси, които си струва да се решат преди всичко друго:
- Където може да се докосне опаковката. Печатно фолио, шевове, мека сърцевина, продукт, който не трябва да бъде маркиран — използваемата контактна площ често е много по-малка от опаковката.
- Как се държи раницата, когато се повдигне. Гъвкавите раници се огъват, а раница, която се огъва по пътя нагоре, каца по различен начин от тази, която не се огъва.
- Освободете. За вакуумното оборудване, освобождаването е също толкова важно, колкото и захващането: пакет, който се задържа още няколко милисекунди, се озовава извън целта.
- Контакт с храна. Ако инструментът докосва директно храна, а не опаковка, материалът, правилата за почистване и проверка променят дизайна.
Въпрос, който трябва да се реши предварително: Целта ли е един пакет на цикъл или няколко? Многопакетните глави повишават производителността, но само когато моделът на пристигане прави възможно многократното вземане на проби.
2. Съобразете разстоянието между пристиганията със скоростта на лентата
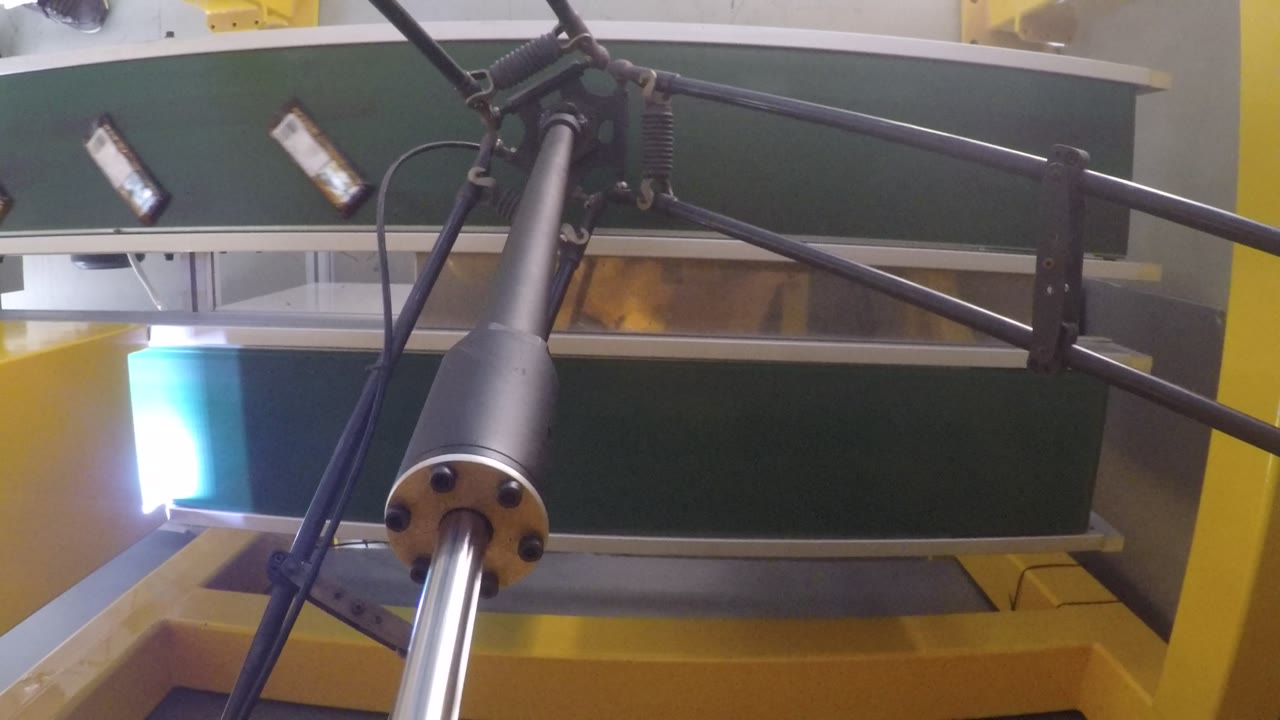
Клетката за бране с лента не се оценява само по „бране в минута“. Важното е колко пакета преминават през работния прозорец в минута и колко от тях може да поеме роботът, преди да го напуснат. Три лоста:
- Скорост на лентата. По-бавно означава по-дълъг прозорец, но също така означава и по-дълга линия.
- Плътност. Твърде плътните пакети могат да се припокриват или докосват и нито инструментът, нито детекторът могат да ги разделят; твърде редките и роботът работи на празен ход.
- Дължина на прозореца. Диапазонът на бране се определя от работния обхват на робота върху лентата, а втори робот, свързан последователно, е обичайното решение, когато единият не може да се справи.
Пропуснатите избори са нормални в реална линия; важното е какво се случва с тях. Решете дали пропуснатият пакет се връща в кръг, хваща се от втора станция или се отстранява ръчно.
3. Определете къде трябва да кацне глутницата
Точността на поставяне се определя от следващата машина, а не от робота. Картонизиращата машина, опаковъчната машина и машината за запечатване на тарелки имат свой собствен толеранс за позиция и ъгъл и цялата клетка трябва да бъде проектирана обратно от това число.
- Поставете спрямо геометрията, върху която следващата машина действително индексира - ухо, издатина, джоб.
- Решете дали изходното устройство ще се движи по време на поставянето; поставянето върху движеща се лента определя толеранса във времето, а не в позицията.
- Поддържайте поставения шаблон достатъчно равномерен, така че евентуално засядане надолу по веригата да не се връща обратно през прозореца за бране.
Кога това оформление е подходящо — и кога да се вгледате по-отблизо
- Добро прилягане: малки, леки, повтарящи се опаковки; непрекъснат процес нагоре по веригата; машина надолу по веригата, която се нуждае от подредено подаване; и продукт, който толерира обработката му от малък инструмент.
- Оценете допълнително: лепкави, прашни или много гъвкави продукти; опаковки, които пристигат докосвайки се една друга; зони с висока хигиена (измиване, материали за инструменти); и смесени продукти, при които инструментът би трябвало да се сменя заедно с продукта.
Често задавани въпроси
Един робот или няколко?
Започнете с това колко пакета в минута преминават през прозореца и колко може да поеме един робот през този прозорец. Когато единият не може да се справи, обичайното решение е два робота, свързани последователно по една и съща лента — вторият взема това, което първият оставя.
Трябва ли коланът да спре?
Не. В тази клетка и двете ленти се движат непрекъснато. Спирането на лентата за избор е разумно само при бавни линии или за тежки продукти.
Какво определя точността?
Следващата машина. Първо определете нейния толеранс, след това изберете инструмента, метода на поставяне и дали изходното подаващо устройство се движи по време на поставянето.
Получете оценка за оформление и време на цикъла
Изпратете ни:
- Размери на продукта, тегло и опаковъчен материал
- Къде може да се докосва продуктът и всички хигиенни изисквания
- Брой пакети в минута, влизащи и излизащи, и как пристигат пакетите (плътност, ориентация)
- Каква е следващата машина и нейният толеранс на подаване
- Разположение на линията и налично пространство над лентите
Ще Ви отговорим с предложение за оформление на клетката и оценка на времето за цикъл.
Получете разписание и оценка на времето за цикъл → или по електронна поща sales@evsrobot.com
Кадрите са заснети на производствена площадка на партньор. Данните за скоростта, точността и продукта от тази площадка не са публични и не са дадени тук.