
Защо проектите за автоматизация се провалят след появата на робота (2026 г.)
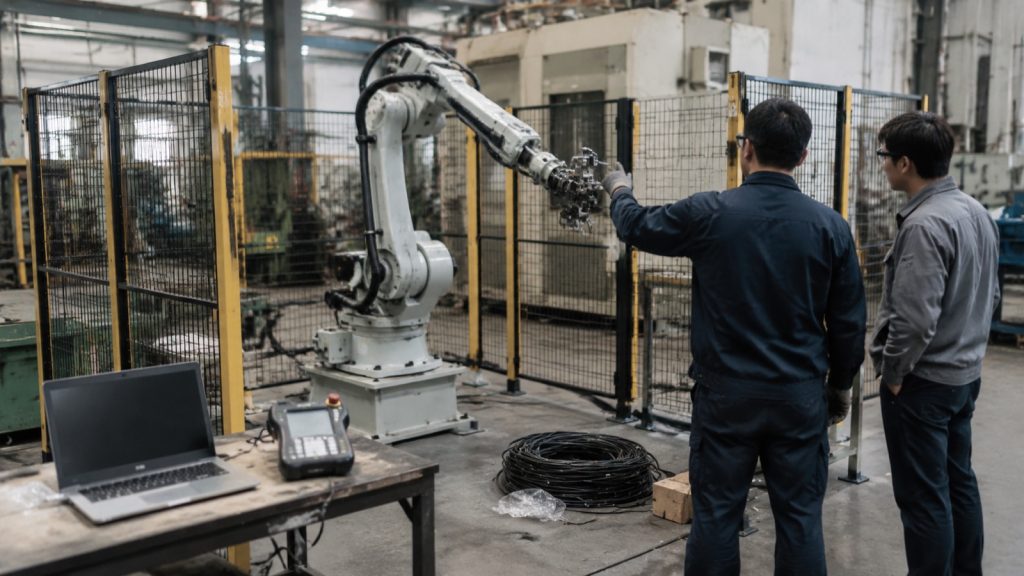
Защо проектите за автоматизация се провалят след пристигането на хардуера: пет реални причини, от EOAT и времето за цикъл до резервните части, както и въпросите, които трябва да се зададат на доставчиците преди подписване.
Ръководство за пререгистрация на координати на мобилни роботи
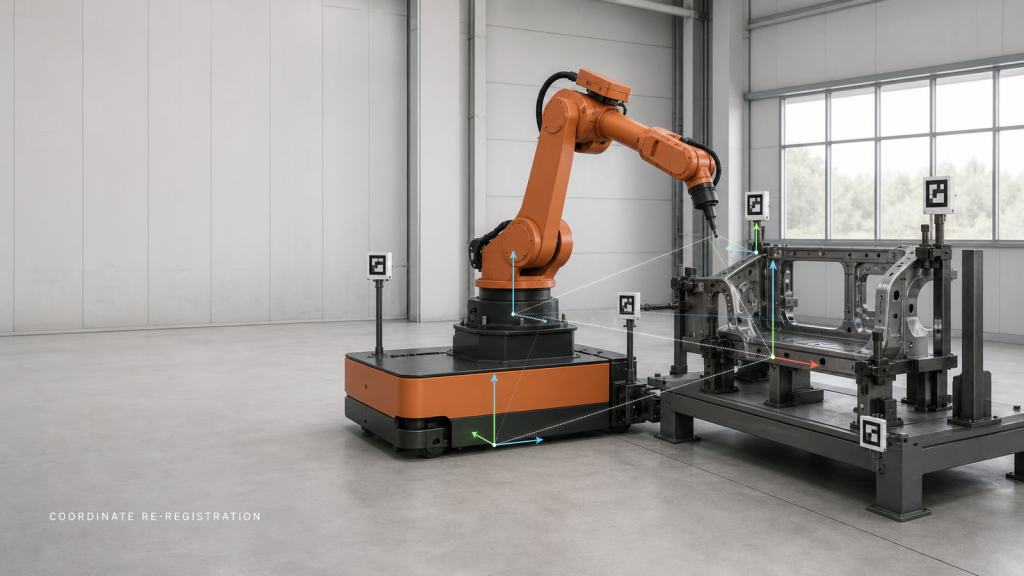
Пререгистрацията на координатите на мобилния робот възстановява и проверява връзката между платформата, станцията, детайла, робота и инструмента преди обработка.
Зареждане и разтоварване на робот за обработка на стъклени кантове: захващане, опорна точка, предотвратяване на надраскване и възстановяване
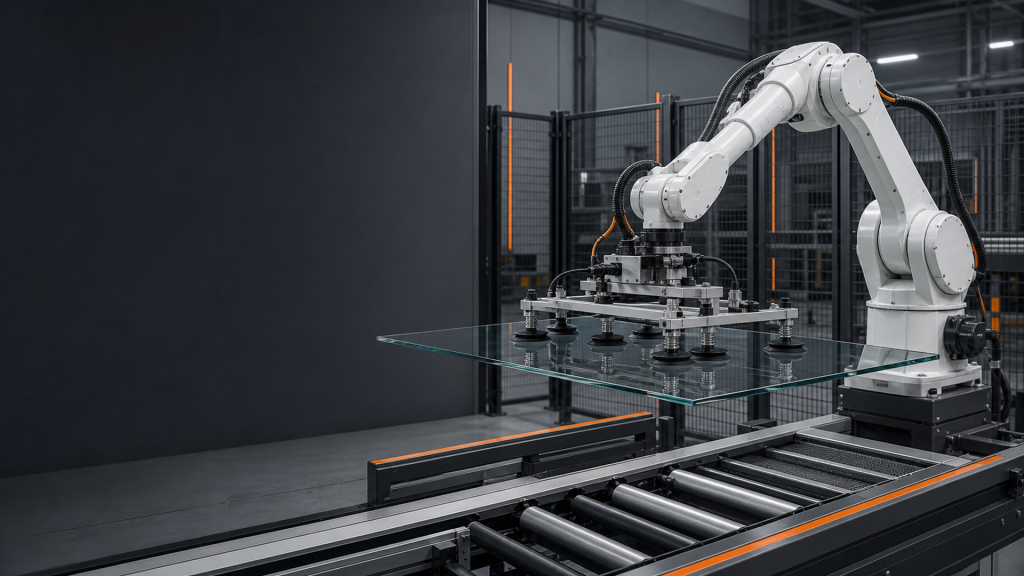
Планирайте зареждането на робот за обработка на стъклени кантове около повърхностите за захващане, потвърждение на вакуум, еталон, предотвратяване на надраскване, предаване на станции и тестове за възстановяване.
Как да изберете SCARA робот: полезен товар, обхват и време на цикъл
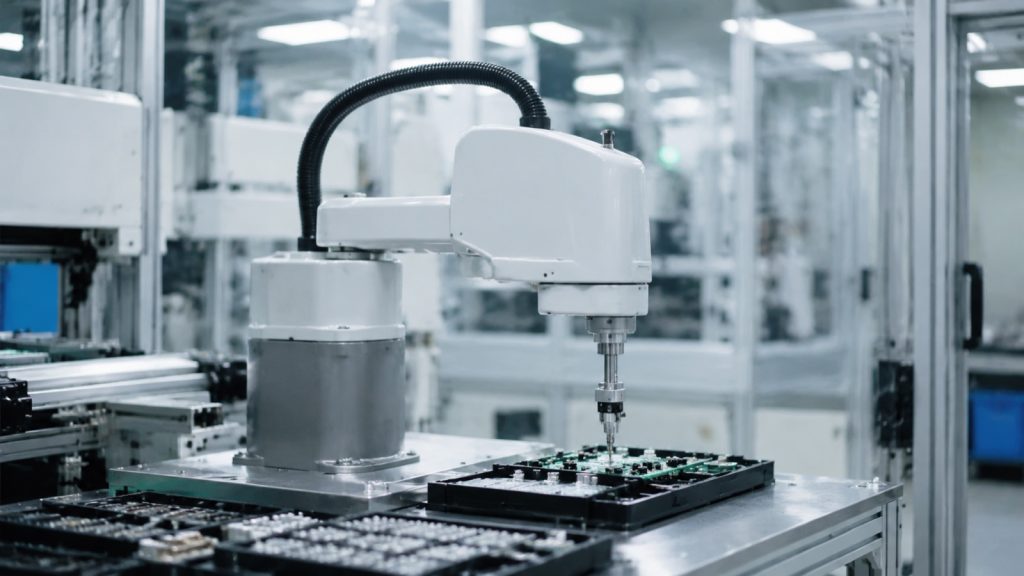
Ръководство за избор на SCARA робот през 2026 г., базирано на оразмеряване: полезен товар с инструментална екипировка, обхват спрямо работна зона, бенчмаркинг на времето за цикъл и клас на чистота/повторяемост.
Обяснение на ISO 10218-2:2025: Ръководство за безопасност на роботизирани клетки
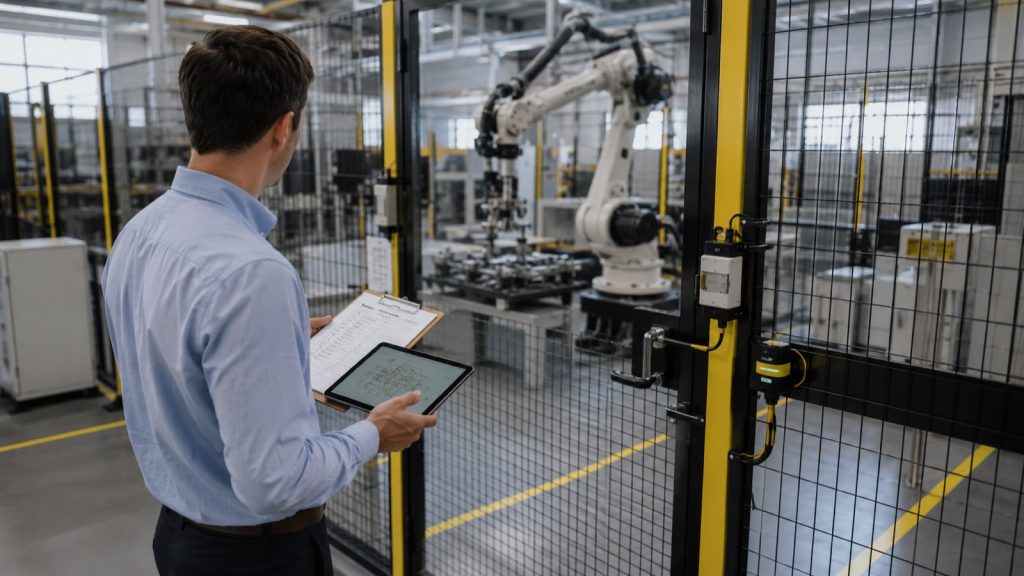
ISO 10218-2:2025 обхваща безопасността на интеграцията на роботизирани системи и клетки, а не самия робот. Оценка на риска, защитено пространство и валидиране за интегратори.
Цена и възвръщаемост на инвестициите в палетизиращ робот през 2026 г.: Ръководство за цена и възвръщаемост
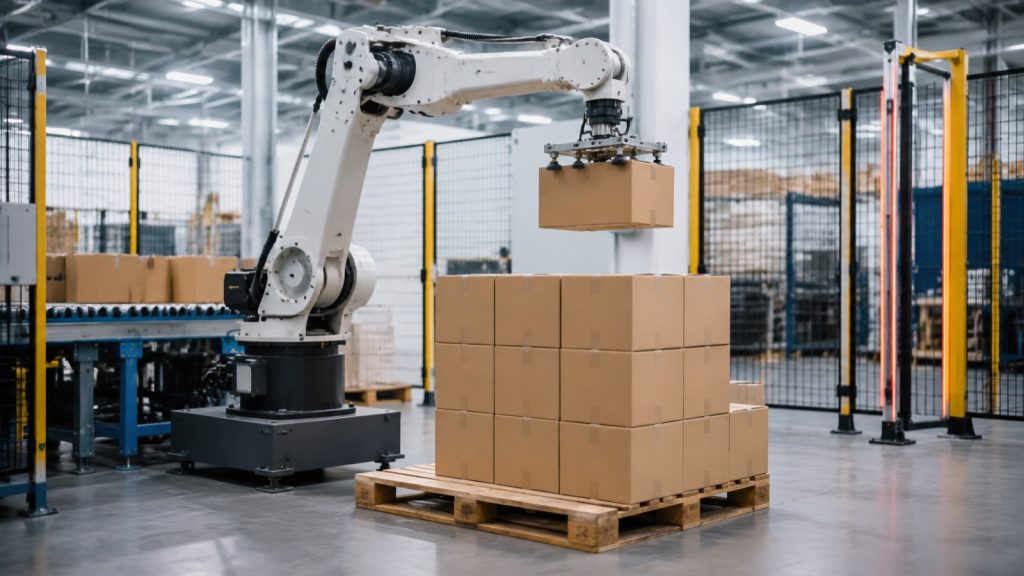
Колко струва една роботизирана клетка за палетизиране през 2026 г.: разбивка на капиталовите разходи, ценови диапазони по сегмент на полезния товар и как да се изчисли възвръщаемостта на инвестициите и периодът на възвръщаемост.
Ос за движение на робота, многостанционен обхват: ход, разположение на станцията и граница на безопасност
Планирайте оста на движение на робота, като проверите използваемия ход, координатите на станцията, обвивката на робота, трасето на кабелите, въздействието на такта, достъпа за поддръжка и границата на безопасност.
Клетка за заключване с двоен шпилков винт: подаване, проследимост на въртящия момент и повторна проверка на Poka-Yoke
Планирайте клетка за заключване с двоен шпилков винт, като проверите подаването, закрепването, проследимостта на въртящия момент, повторната проверка на poka-yoke, takt и логиката на възстановяване.
Клетка за визуална инспекция: фото прозорец, позиция на детайла и контур за повторна проверка
Планирайте клетка за визуална проверка, като проверите прозореца за снимки, позицията на детайлите, осветлението, достъпа на робота, проверете отново маршрута и необичайните манипулации преди да дадете оферта.
Роботизирана клетка за почистване на продухване на двигателя: път на дюзата, дренажен прозорец и предпазна изолация
Практическо ръководство на EVST за роботизирани клетки за почистване на двигатели с продухване, обхващащо пътя на дюзите, контрола на остатъчната течност, прозореца за източване, изолирането на мъглата и въвеждането на данни.
Гъвкава смяна на позиционера за заваряване: интерфейс на приспособлението, стъпки за настройка и безопасно възстановяване
Практическо ръководство на EVST за гъвкаво превключване на позиционера за заваряване, обхващащо интерфейса на приспособлението, стъпките за настройка, центъра на натоварване, достъпа на оператора и безопасното възстановяване.
Клетка за обслужване на CNC машини: Подравняване на референтната точка на тавата, машинни сигнали и такт за вземане на място
Клетка за обслужване на CNC машини: Подравняване на референтната точка на тавата, машинни сигнали и такт за вземане на място