
Є багато частин, з яких складається робот. The роботизована рука область є найвидатнішою і те, що люди бачать. Це також частина, яка виконує більшу частину роботи. Але є ще одна рідко помічена частина, яка виконує більшу частину важкої роботи на задньому плані, і це конверт.
Ми розглянемо, що таке конверти, чому вони важливі, типи робочих конвертів роботів, які сьогодні використовуються у виробництві, і переваги, які вони приносять. Дотримуйтесь до кінця, щоб отримати більше знань про робототехніку.
Що таке робочий конверт?
Джерело: Pinterest
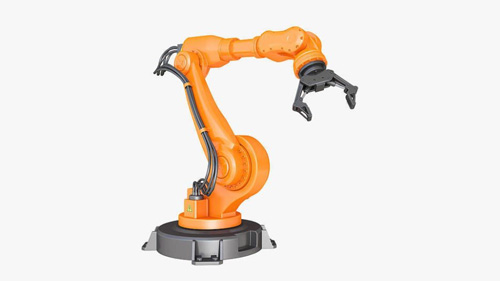
Робоча зона — це діапазон руху робота. Промислові роботи не мають ніг або коліс для пересування. Витрати фіксуються в одному місці, а база, яка їх утримує та забезпечує стабільність, називається робочою оболонкою. Це форма, яка створюється, коли робот-маніпулятор рухається в усіх напрямках, щоб виконати завдання. Максимальна відстань, яку може досягти робот, визначається розміром робочого простору.
Коротше кажучи, це означає, що робот може працювати лише в межах робочого середовища. Ви можете надати роботівій руці всю гнучкість у світі, але найбільше, що вона може зробити, залежить від обсягу роботи. Єдиний робот, який має здатність протистояти правилам робочого простору, це портальний робот. Робочі зони мають бути ретельно розроблені, щоб робота-рука мала шанс функціонувати належним чином.
Чому робочі конверти важливі?
Джерело: Pinterest
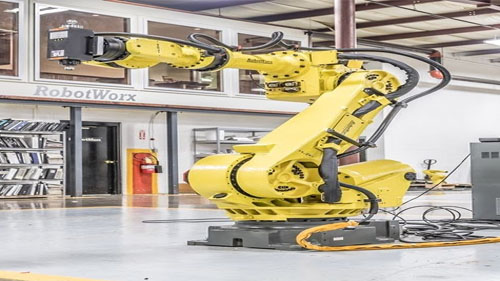
Робочий конверт діє як поводок для роботизованої руки. Він визначає зону, до якої дозволено досягати рукою робота. Це може стати в нагоді, коли поруч із роботами працюють люди, оскільки це створює безпечну зону, яка зменшує ймовірність будь-яких травм на виробництві. При виборі промисловий робот Для вашої рослини вам слід звернути пильну увагу на тип і розмір конверта, тому що все, що ви вирішите робити з роботом, буде залежати від конверта.
Якщо вам потрібен робот, який охоплює якомога більше місця, вибирайте того, який поставляється з більшим робочим конвертом. Але це знову викличе нову проблему, пов’язану з космосом. Більші робочі конверти зазвичай переходять на більші машини, і якщо вам не вистачає місця для цього, все вийде не так, як ви хочете.
Типи робочих конвертів роботів
Джерело: Pinterest
Існує приблизно 7 стандартних типів робочих конвертів роботів, які використовуються в промисловості. Кожен має власну певну форму та дизайн, які підходять для конкретного типу роботи. Вони включають наступне.
Декартова робоча оболонка: це оболонка декартової конфігурації, яка має форму прямокутної призми. Він не має жодних мертвих зон у робочій зоні та навколо неї, і робот, який використовує цю оболонку, має свободу маніпулювати максимальним корисним навантаженням, яке він може впоратися, не відчуваючи жодного напруження. Це такий робочий конверт, який ви знайдете в декартових або портальних роботах.
Циліндрична робоча оболонка: як випливає з назви, це конфігурація циліндричної форми з порожнистим центром, який сильно обмежує руку робота, яка може розтягуватися та втягуватися. Ця структура створює значну мертву зону всередині конструкції робота та навколо неї. Роботи, які використовують цей тип конверта, підходять для швидких невеликих завдань, які не вимагають багато рухів.
Polar Work Envelope: це конфігурація, яка розгортає об’єм, розташований між двома частковими сферами. Ця конструкція обмежує максимальні кутові переміщення роботизованої руки у вертикальній і горизонтальній площинах. Ці фізичні обмеження призводять до сумного ефекту створення величезних значних мертвих зон під і над роботом. Це вид
робочий конверт, який ви, швидше за все, знайдете в роботі Polar.
Revolute Work Envelope: це унікальна конфігурація, яка зазвичай має конверт, розмір якого перевищує доступну площу. У двох словах, робота-рука стоїть на дуже величезному та широкому робочому конверті, який може бути як повною сферою, так і частково відкритою. Це одна з найскладніших конфігурацій, що стосується робочих конвертів.
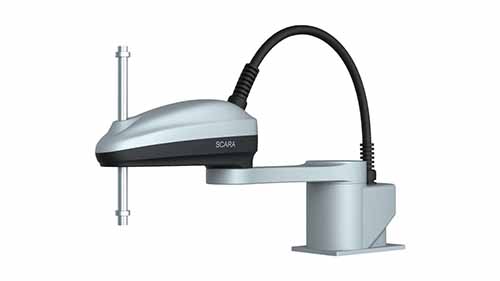
SCARA Work Envelope: це унікальна конфігурація для Роботи SCARA і зазвичай має форму серця або нирки. Він має помітне порожнисте коло, яке проходить прямо через середину, і це забезпечує дуже велику горизонтальну площину роботи, полегшуючи бічні рухи. Однак на підйомі залишається дуже мало місця, і це обмежує вертикальні рухи.
Робочий конверт Spine: це найпростіший робочий конверт, який вам коли-небудь траплявся. Він просто складається з робота-хребта всередині робочої оболонки у формі напівсфери, яка забезпечує рівно стільки простору, щоб рука робота могла працювати як завгодно в будь-якому напрямку. Розмір усієї структури залежить від кількості суглобів, які знаходяться в хребті.
Конфігурація маятника: це конфігурація, яка майже нагадує підкову з сегментованим поперечним перерізом. Робоча оболонка трохи обмежена, але перевага цієї конструкції полягає в тому, що робота, про який йде мова, можна встановити на робочу оболонку в будь-якому положенні, зручному для поставленого завдання. Це дає конверту можливість розташувати його в найзручнішому місці, що забезпечує найкращу ефективність.
Інтерпретація робочого конверта
Як ми чітко визначили, кожна робоча оболонка має складну конструкцію, яка генерує різні характеристики, які визначають точну функцію, для якої вони підходять. Однак це не означає, що ви можете ходити, вибираючи перший робочий конверт, який побачите перед собою. Ви повинні проявляти обережність, коли справа доходить до інтерпретації робочої оболонки робота, і нижче наведено причини, чому це життєво важливо.
Ви повинні знати, що конверт, у цьому випадку, представляє робочий об’єм, який може досягти рука робота. Ви повинні знати, де ця точка розташована, і в більшості випадків вона знаходиться в центрі монтажної пластини кінцевого ефектора. Це фактично виключає всі інструменти, які може тримати кінцевий ефектор.
Ви повинні знати, що в межах робочого простору є зони, до яких рука робота взагалі не може дістатися. Це мертві зони, і ви нічого не можете зробити, щоб змінити ситуацію.
Зазначена максимальна вантажопідйомність досягається лише в межах певного розмаху рук, який не слід плутати або розглядати як максимальний радіус дії.
Висновок
Робочі конверти необхідні для функціонування роботизованої руки та будь-якої іншої машини. Вони відіграють величезну роль у визначенні форми та дизайну роботизованої руки. Ці сім типів широко використовуються в усьому світі, але, ймовірно, існують інші нові варіації, які ще не стали масовими. Щоб отримати додаткові відомості про робочі конверти та те, як їх можна налаштувати для кращої продуктивності, перевірте наш веб-сайт і мати всі запитання, на які ви могли відповісти.