
Джерело: Pinterest
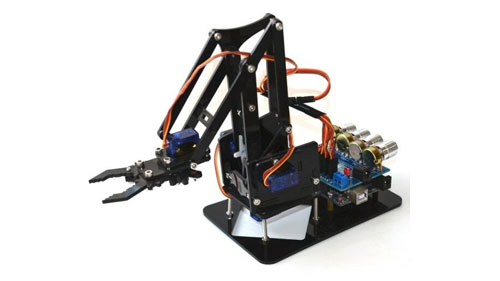
Кожен промислова роботизована рука має деякі частини, які працюють разом, щоб зробити всю структуру придатною для використання. Вони включають контролери, кінцеві виконавці, приводи, датчики та роботи-маніпулятори. Кожна з цих частин відіграє унікальну роль, підтримуючи одна одну. З усіх них роботизовані маніпулятори також можуть бути одним із найважливіших компонентів роботизованої структури. Ми детально розглянемо, що таке роботизовані маніпулятори, які ролі вони виконують, і порівняємо їх із звичайними роботизованими руками, щоб побачити, як вони протистоять один одному.
Що таке робот-маніпулятор?
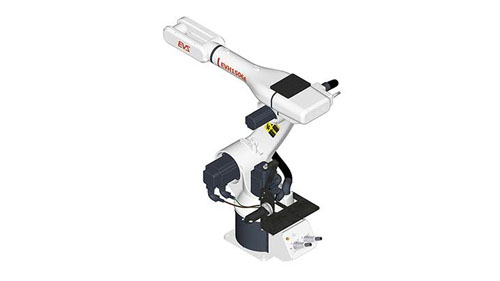
Робот-маніпулятор – це пристрій, який використовується для маніпулювання матеріалами без будь-якого прямого фізичного контакту особи, яка керує ними. Їх винайшли, щоб полегшити роботам роботу з радіоактивними та біологічно небезпечними матеріалами, які вимагали від людей триматися на достатній відстані, щоб уникнути опромінення. Але з часом цей принцип був перенесений на сучасні роботизовані руки, щоб зробити керування набагато простішим і гнучкішим.
Деякі з сучасних ролей, які вони використовували, включають зварювання, роботизовану хірургію тощо космічні станції. Сам маніпулятор має форму руки та поставляється в комплекті з сегментами, які називаються поперечними полозками, які можуть ковзати один над одним, надійно захоплюючи об’єкти. Це надає їм додаткову свободу в русі, чого не вистачає більшості звичайних роботизованих рук.
У великомасштабному виробництві роботизований маніпулятор використовується для інтенсивних завдань, як-от підйом важких захватів, які інакше виявилися б надто важкими для роботи людьми. Вони також зручні для розміщення вантажів у впорядковану купу, яка може досягати висоти цілого складу, завдяки розсувним романтичним рукам. Їхня гнучкість робить їх ідеальним інструментом для протиснення через вузькі простори, і це одна з причин, чому багато роботів, які використовуються в медичній галузі, використовують роботизовані маніпулятори в усіх своїх завданнях, оскільки вони точніші та точніші з найменшими ударами. ймовірність руйнування інших органів тіла.
Види роботів-маніпуляторів
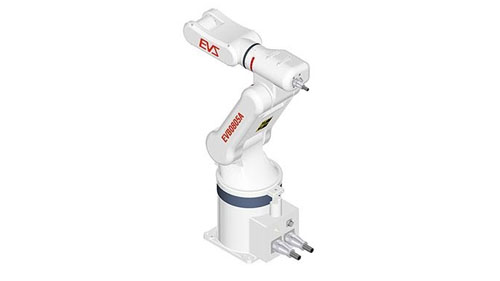
Існують різні типи роботизованих маніпуляторів, які активно використовуються у всіх формах виробництва, особливо на складальних підприємствах. Ці маніпулятори бувають різних розмірів, але всі вони працюють за однаковим принципом. Варто відзначити суглоби, з яких складаються ці маніпулятори. Це частини, які роблять рух більш гнучким, і вони бувають 2 типів, серед яких:
Обертовий суглоб: це роботизовані суглоби маніпулятора, які мають один ступінь свободи з рухами, які можна описати як обертальні. Їхня конфігурація складається з одного значення, яке представляє кількість обертів, коли вони працюють.
Призматичний суглоб: це суглоби, які можна описати як поступальні, оскільки це рух, який вони демонструють під час переміщення між об’єктами. Вони представлені одним ступенем переміщення вздовж своєї осі, коли вони діючі.
Очистивши з’єднання, які є звичайними для промислових маніпуляторів, нижче наведено деякі відомі роботи-маніпулятори, які використовуються у виробничому процесі з різною потужністю.
Робот з декартовими координатами
Джерело: Pinterest
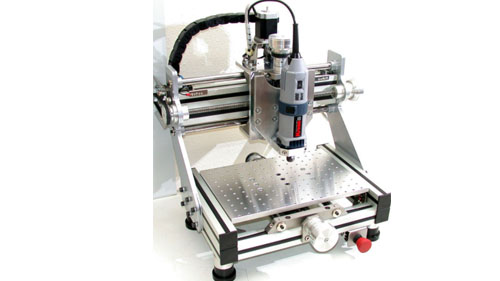
Це промисловий робот, який використовує призматичний шарнірний маніпулятор і найкраще підходить для таких завдань, як дозування клею в автомобільній промисловості. Цей робот має здатність рухатися в лінійних напрямках, і це одна з його найбільших переваг, оскільки вони швидкі, точні та забезпечують маніпуляторам пряму лінію роботи, що забезпечує рівномірну роботу від першого продукту до продукту. останній. Вони також є одними з найпростіших для програмування роботів типу маніпулятора, оскільки їхні рухи більш чіткі по одній траєкторії. Єдиним недоліком є те, що вони займають занадто багато місця, але рідко використовують його більшу частину. Через це їм важко працювати разом з іншими роботами-маніпуляторами та людьми.
Робот SCARA
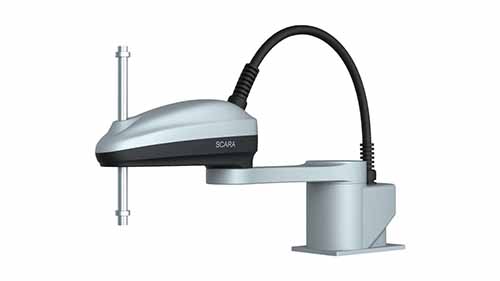
SCARA Robots є одними з найпопулярніших промислових роботів, які використовують роботизовані маніпулятори у своїй установці. Акронім від Selective Compliance Assembly Robot Arm, вони демонструють рухи, дуже схожі на рухи людської руки. Вони йдуть в комплекті з плечовим, ліктьовим суглобом і зап'ястним суглобом, які можуть здійснювати вертикальні рухи. Вони також використовують призматичний шарнір для своїх гнучких рухів і дуже швидкі порівняно з іншими типами роботизованих рук-маніпуляторів.
Роботи SCARA також довговічні та дуже жорсткі; це дозволяє їм виконувати найскладніші типи робіт, які вимагають поєднання високої швидкості та точності. Вони також дуже ідеальні для повторюваних завдань, і саме для цього їх використовують завдання палетування, завантаження машини та складання. Єдиним недоліком маніпуляторів, які використовуються в роботах SCARA, є те, що вони не гнучкі, а їхні рухи обмежені.
Циліндричний робот
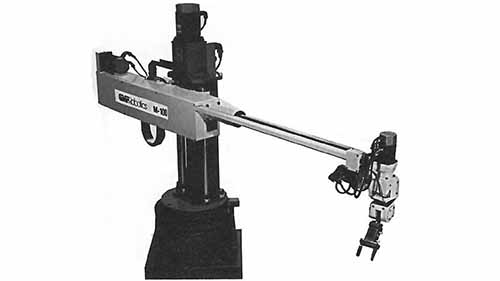
Джерело: www.industrial-electronics.com
Це промисловий робот-маніпулятор, який рухається навколо стовпа, що має форму циліндра. Має три осі для руху; один круговий і два лінійних, які дають руці гнучкі горизонтальні та вертикальні рухи. На відміну від більшості інших роботизованих рук маніпулятора, циліндричний робот має три суглоби; поворотний шарнір, призматичний шарнір і циліндричний шарнір. Ці роботи майже такі ж швидкі, як Роботизовані руки SCARA, і з цієї причини їх використовують у швидкоплинних середовищах, таких як підбирання та розміщення, захоплення та утримання, серед багатьох інших складних завдань. Його переваги перед декартовим роботом полягають у тому, що він може рухатися швидше та в більшій кількості напрямків, а також може ефективно використовувати простір навколо себе, що краще, ніж робот SCARA.
Роботи PUMA
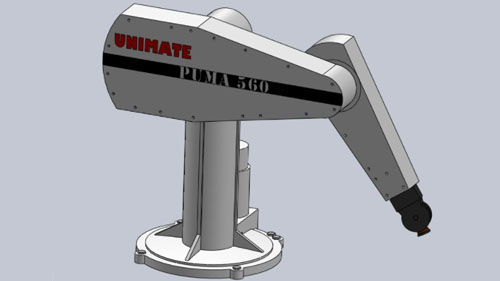
Джерело: grabcad.com
Програмована універсальна машина для складання (PUMA) є одним із найбільш використовуваних промислових роботів, які можна знайти під час монтажних і зварювальних операцій, які потребують практичного підходу. Робот має схожу конструкцію з рукою людини, і його легко сплутати з a Робот SCARA оскільки маніпулятор виглядає майже так само. Єдина відмінність між ними полягає в тому, що PUMA є більш гнучким, але йому не вистачає точності, як у роботів SCARA. Тим не менш, ці роботи все ще використовуються для швидких завдань, які вимагають як швидкості, так і точності. Він має три шарніри, що робить PUMA сумісним з усіма трьома осями. Єдиним недоліком цього типу роботів є те, що йому бракує точності для виконання критично важливих завдань, але він все одно корисний для інших завдань, які не такі інтенсивні.
Полярні роботи
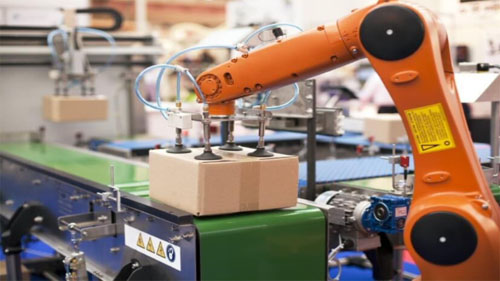
Джерело: blog.technavio.com
Останнім типом роботизованих рук-маніпуляторів є полярний робот, також відомий як сферичні роботи; це стаціонарні типи машин, які мають руки, що підтримуються сферичними робочими оболонками. Їхня конструкція є складнішою, ніж більшість інших роботів у цьому списку; вони мають пару поворотних шарнірів, які працюють разом із призматичним шарніром. Роботи Polar використовуються для виконання таких операцій, як підбір і розміщення та палетування, серед інших повторюваних завдань.
Використання роботизованих маніпуляторів
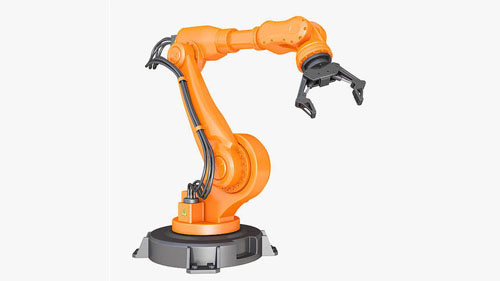
Джерело: Pinterest
Додавання робота-маніпулятора до роботизованої руки виконує ряд функцій. Як уже згадувалося, вони гнучкі, швидші, можуть протиснутися через невеликі простори та дуже ефективні для повторюваних завдань, які вимагають високої точності. Нижче наведено деякі з цілей, для яких вони найкраще підходять.
Автомобільна збірка: Важкі деталі, які використовуються у виробництві автомобілів, вимагають роботизованої руки значної міцності та хорошого зчеплення, що можуть забезпечити маніпулятори. Їх гнучкі рухи в усіх напрямках також значно полегшують такі завдання, як фарбування спреєм, оскільки весь корпус автомобіля можна швидко обертати, щоб охопити всі частини.
Хірургічні процеси: Автоматизована хірургія — це дуже делікатна процедура, яка вимагає найвищої точності, оскільки на кону стоїть людське життя. Медичні роботи зазвичай невеликі, але для більш точної роботи їм потрібні менші маніпулятори, які є швидкими та здатні швидко протиснутися через будь-яку маленьку щілину, не погіршуючи ситуацію.
Зварювальні маніпулятори: Промислове зварювання виділяє багато тепла, і це може бути занадто багато для роботи зблизька для людини. Ось де роботизований зварювальний маніпулятор стає в нагоді, оскільки ним можна керувати на відстані без шкоди для його точності, швидкості та ефективності.
Виберіть і розмістіть: Завантаження та розвантаження важких матеріалів є частиною виробничого процесу, і мати відповідних роботів – це все, що вам потрібно, щоб гарантувати, що ланцюг жодним чином не розірветься. Маніпулятори мають найгнучкіші кінцеві механізми та підтримуються потужними роботами, здатними захоплювати важкі вантажі та розміщувати їх упорядкованим чином.
Малювальний робот: Роботизоване фарбування — це ще один процес, який залежить від точності, щоб забезпечити рівномірність кожного нанесеного шару по всій поверхні. Єдиний спосіб зробити це належним чином за допомогою роботизованих маніпуляторів, якими легко керувати та програмувати.
Висновок
Роботи-маніпулятори все частіше знаходять свій шлях у виробництво завдяки своїй надійності. Це наступний рівень еволюції промислових роботів, і кожен, хто прагне автоматизувати свої процеси, повинен прийняти їх або залишитися позаду. Для отримання додаткової інформації про роботизовані руки та маніпулятори див. перевірте наш веб-сайт за першої зручності та перегляньте всі ресурси, які будуть доступні для вашого використання.