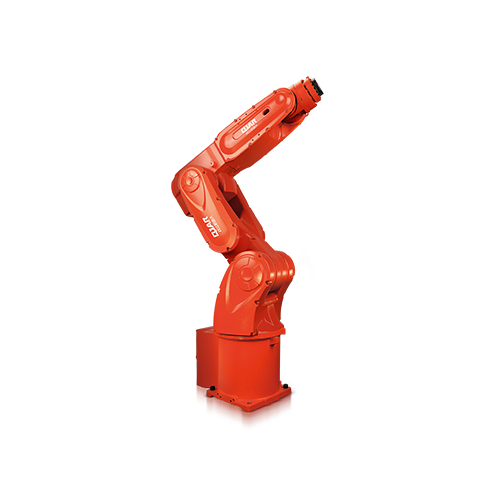
6 кг Корисне навантаження Роботизована рука QJR750S-6 на відстані 1 мм

Загальна системна архітектура робота є компактною, легкою, великим робочим простором, швидкою реакцією, високою повторюваною точністю позиціонування, застосовною для складання, сортування, обробки, завантаження та розвантаження тощо.

  • Вантажопідйомність: 6 кг
  • Повторна точність позиціонування: ±0.02 мм
  • Відстань охоплення: 750.6 мм

Завантаження бази даних

3D-креслення

Інструкції з технічного обслуговування

інструкції

Технічні параметри

Модель QJR6S-1
Номер осі 6
корисне навантаження 6kg
Повторіть позиціонування ± 0.02мм
Макс Армспан 750.6mm
Діапазон руху J1 ±172º
J2 ﹢132º,﹣82º
J3 ﹢65º,﹣190º
J4 ±172º
J5 ±120º
J6 ±360º
Максимальна швидкість J1 367º/с
J2 321º/с
J3 367º/с
J4 372º/с
J5 476º/с
J6 705º/с
Дозволений крутний момент J4 8.73N.m
J5 8.73N.m
J6 4.41N.m
Момент інерції J4 0.47 кг.м²
J5 0.47 кг.м²
J6 0.06 кг.м²
Маса тіла робота 39kg
Потужність 1.5кВА
Кабінет Розмір 375 * 421 * 211mm
Кабінет Вага 15kg
Source Однофазний
Встановлення форми Земля, стеля
додаток Транспортування, збирання, сортування, завантаження та розвантаження тощо.

Креслення габаритних розмірів і діапазону руху робота

6 кг корисного навантаження 750 мм роботизована рука QJR6S-1. Малюнок діапазону руху

Розмірне креслення кріплення основи робота

6 кг Корисне навантаження 750 мм Роботизована рука QJR6S-1 Монтажне розмірне креслення

Габаритне креслення установки кінця робота

6 кг Корисне навантаження 750 мм Роботизована рука QJR6S-1 Розміри для кінцевої установки

Логотип EVST
Огляд конфіденційності

Цей веб-сайт використовує файли cookie, щоб ми могли надати вам найкращий користувацький досвід. Інформація про файли cookie зберігається у вашому веб-переглядачі та виконує такі функції, як розпізнавання вас, коли ви повертаєтеся на наш веб-сайт і допомагаєте нашій команді зрозуміти, які розділи веб-сайту вам найцікавіші та корисні.