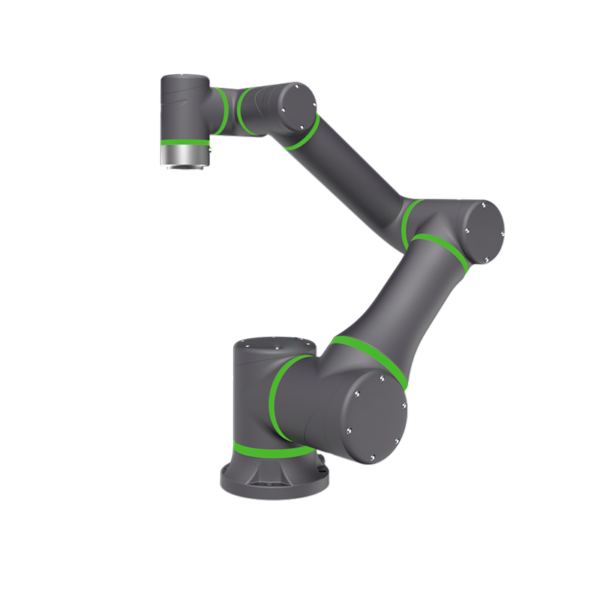
6 кг Корисне навантаження 1538 мм Відстань роботи Роботизована рука QJR6-1500

  • Конструкція дуже компактна, гнучка установка з наземним або зворотним положенням.
  • 6-осьовий робот із великим робочим простором, високою швидкістю руху, високою повторюваною точністю позиціонування, підходить для розпилення, завантаження та розвантаження, транспортування, сортування, складання та інших різноманітних застосувань.
  • Повторна точність позиціонування: ±0.05 мм
  • Розмах рук: 1538 мм
  • Вантажопідйомність: 6 кг

Технічні параметри

Модель
QJR6-1500
Номер осі 6
корисне навантаження 6kg
Повторіть позиціонування ± 0.05мм
Макс Армспан 1538mm
Діапазон руху J1 ± 168 °
J2 +159°, ﹣93°
J3 + 95°, - 125
J4 ± 185 °
J5 ± 115 °
J6 ± 360 °
Максимальна швидкість J1 234 ° / с
J2 234°с
J3 240 ° / с
J4 372 ° / с
J5 630 ° / с
J6 687 ° / с
Дозволений крутний момент J4 28Нм
J5 28Нм
J6 26.4N · м
Момент інерції J4 1.1 кг·м²
J5 1 кг·м²
J6 0.7 кг·м²
Маса тіла робота 170kg
Потужність 2.9кВА
джерело живлення Одна фаза 220 В ±10%
Кабінет Розмір 600 * 480 * 920mm
Кабінет Вага 95kg
Встановлення форми Монтується на землі/ на стелі
додаток Транспортування, збирання, сортування, завантаження та розвантаження тощо.
Логотип EVST
Огляд конфіденційності

Цей веб-сайт використовує файли cookie, щоб ми могли надати вам найкращий користувацький досвід. Інформація про файли cookie зберігається у вашому веб-переглядачі та виконує такі функції, як розпізнавання вас, коли ви повертаєтеся на наш веб-сайт і допомагаєте нашій команді зрозуміти, які розділи веб-сайту вам найцікавіші та корисні.