
Командою інженерів EVST · Останнє оновлення: 15 липня 2026 р.
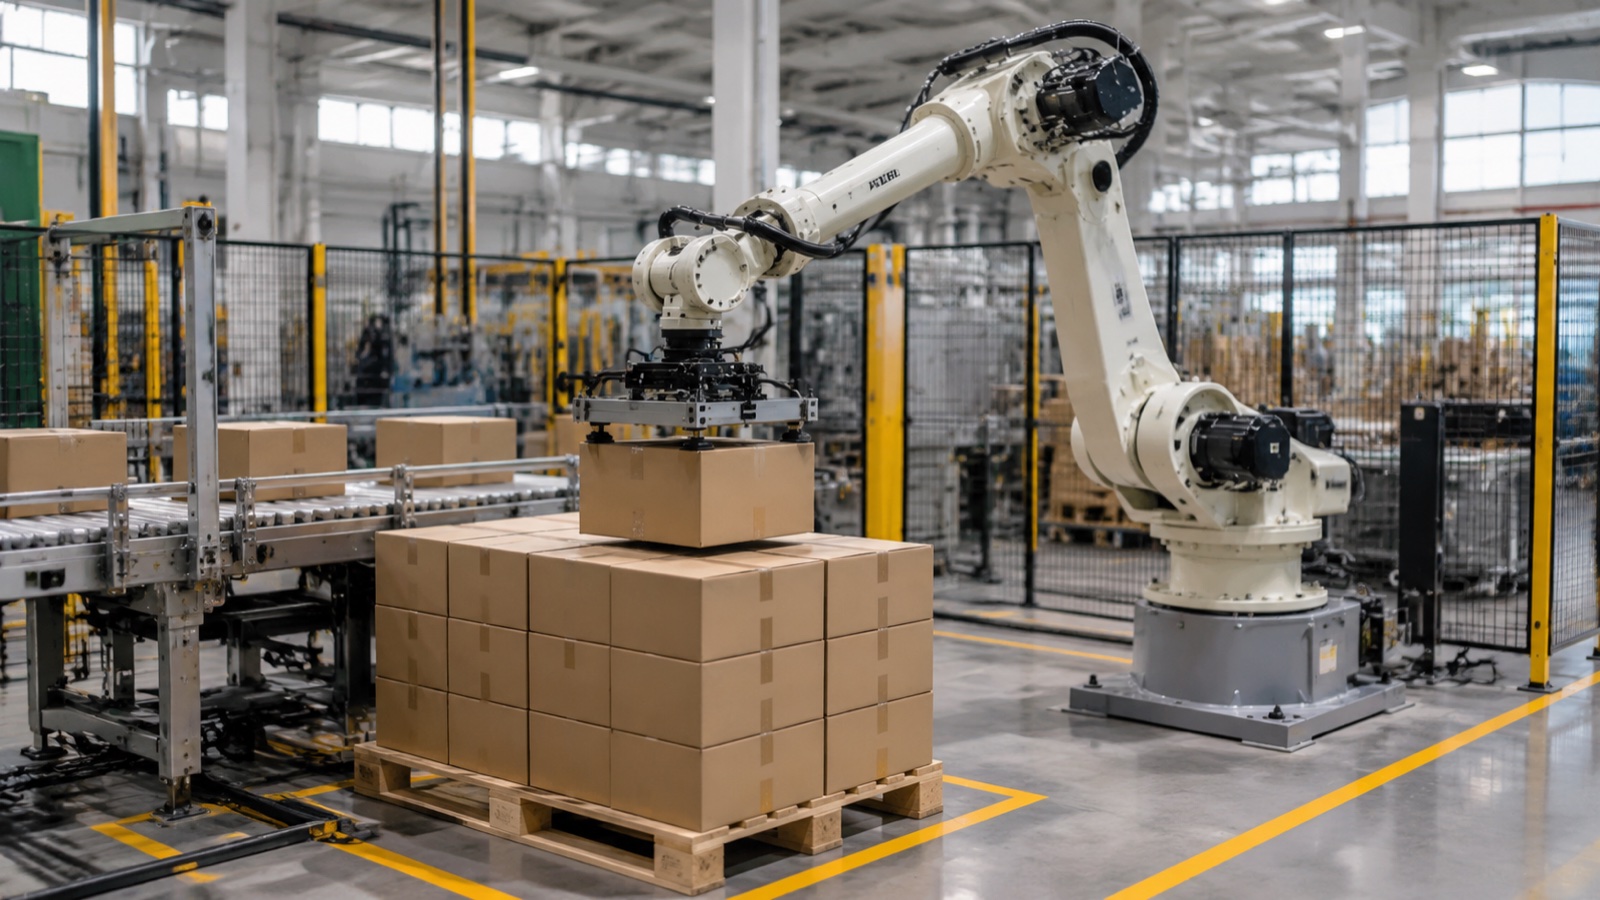
Робот для палетування — це автоматизована рука або спеціалізований механізм, який складає ящики, сумки або продукти на піддони за повторюваною схемою, замінюючи або допомагаючи ручному штабелюванню. У 2026 році в комерційному використанні використовуються чотири типи: палетизатори шарів/рядів, шестиосьові роботизовані палетизатори, коботи для колаборативного палетування та спеціалізовані 4-осьові роботи для палетування. Вибір між ними залежить від корисного навантаження, пропускної здатності, площі приміщення та кількості одиниць товару, які має обробляти лінія.
Що робить робот-палетизатор і як розвивалася ця категорія
В кінці пакувальної або фасувальної лінії готові коробки, пакети або лотки необхідно укласти на піддон у стабільному, готовому до транспортування шаблоні, перш ніж їх можна буде обгорнути та відправити. Виконання цього вручну є фізично повторюваною роботою, і це одне з перших завдань, яке виробники автоматизують, коли швидкість лінії або доступність робочої сили стають обмеженням. Робот-паллетизатор виконує цей етап укладання: вибір коробки або шару коробок та розміщення їх на піддоні відповідно до запрограмованого шаблону, цикл за циклом, з постійною точністю розміщення.
Згідно з даними IFR World Robotics, обробка матеріалів, включаючи палетування, постійно є однією з найбільших категорій застосування промислових роботів за кількістю встановлених одиниць, поряд зі зварюванням та складанням. Цей попит рухав обладнання для палетування одночасно у двох напрямках: спеціалізовані 4-осьові машини стали швидшими та компактнішими, тоді як шестиосьові маніпулятори та колаборативні роботи зайняли дедалі більшу частку ліній, яким потрібно перемикатися між кількома артикулами без повного механічного перемикання. Серед основних виробників, що працюють на ринку роботів для палетування, є FANUC, ABB, KUKA, Yaskawa та EVST, кожен з яких пропонує певну комбінацію спеціалізованих корпусів для палетування та шестиосьових маніпуляторів, налаштованих для палетування.
Цей посібник було вперше опубліковано у 2021 році, коли «кобот-палетизатор» ще був новою категорією, і більшість порад щодо покупки за замовчуванням зосереджувалися безпосередньо на шестиосьовому маніпуляторі. Така структура застаріла: колаборативне палетування перейшло від пілотних ліній до стандартних каталожних пропозицій більшості великих виробників, спеціалізовані 4-осьові машини скоротили розрив у продуктивності завдяки шестиосьовим маніпуляторам для роботи з одним SKU, а покупці все частіше починають процес вибору з корисного навантаження та кількості SKU, а не з одного типу робота за замовчуванням. Наведені нижче розділи відображають базовий рівень 2026 року, а не припущення 2021 року про те, що шестиосьовий маніпулятор є вибором за замовчуванням для кожної лінії палетування.
Типи роботів для палетування
Палетайзери шарів / рядів за рядами
Палетайзери шарів не є роботизованими манипуляторами у шестиосьовому сенсі. Це механічні, часто портальні або колонні системи, які збирають повний шар ящиків на формувальному столі, а потім одним рухом проштовхують або опускають готовий шар на стопку піддонів. Варіанти ряд за рядом будують один ряд за раз, а не повний шар. Обидва підходи жертвують гнучкістю заради пропускної здатності: вони чудово працюють на лініях з однією або невеликою кількістю SKU, що працюють з високими, стабільними обсягами, але зміна конфігурації шаблону або розміру ящиків зазвичай займає більше часу, ніж перепрограмування роботизованого манипулятора.
Шестиосьові роботизовані палетизатори
Шестиосьовий роботизований палетизатор використовує таку ж загальну архітектуру маніпулятора, як і зварювальний або робот для обробки матеріалів, оснащений інструментом на кінці маніпулятора для обробки ящиків або пакетів та програмним забезпеченням для палетування, спеціалізованим на траєкторії. Додаткові ступені свободи порівняно зі спеціалізованим 4-осьовим верстатом дозволяють маніпулятору обертати та орієнтувати ящик практично в будь-якій площині, що важливо на лініях, які змішують розміри, вагу або орієнтацію коробок в межах одного прогону або між кількома SKU на одній комірці. На практиці, комірки палетування, які змішують вагу коробок та орієнтацію коробок в межах одного прогону, як правило, надають перевагу шестиосьовим маніпуляторам над спеціалізованими 4-осьовими верстатами, оскільки додаткове обертання зап'ястя поглинає зміни орієнтації без перекваліфікації інструмента на кінці маніпулятора для кожного SKU.
Колаборативні палетувальні коботи
Коботи для колаборативного палетування застосовують конструкцію з обмеженням потужності та зусилля, визначену в серії ISO 10218, для завдань палетування, завдяки чому рука може працювати зі зниженою швидкістю поблизу людей без повнорозмірного каркасу безпеки в будь-якій конфігурації. Згідно з галузевими спостереженнями, колаборативні роботи розвивалися швидше в одиничному вираженні, ніж традиційні промислові роботи в застосуванні обробки матеріалів в останні роки, хоча вони все ще становлять меншість від загальної кількості установок для палетування. Коботи-палетизатори зазвичай працюють з меншим корисним навантаженням та пропускною здатністю, ніж спеціалізовані або шестиосьові машини, що робить їх придатними для ліній з меншим обсягом виробництва, кінцевих станцій зі змішаними SKU або об'єктів, де площа підлоги для повного захисту обмежена.
Спеціалізовані 4-осьові роботи для палетування
Спеціалізовані роботи для палетування спеціально створені для руху штабелювання та розміщення: обертання основи плюс три лінійні або майже лінійні осі переміщення, без повного зап'ястя, характерного для шестиосьового маніпулятора. Цей вужчий набір рухів дозволяє 4-осьовому верстату працювати швидше та обробляти важчі корисні навантаження на заданій площі, ніж універсальний шестиосьовий маніпулятор, який виконує ту саму роботу. Серія QJRB від EVST охоплює цю категорію в чотирьох класах корисного навантаження: QJRB15-1 приблизно 15 кг, QJRB30-1 приблизно 30 кг, QJRB180-1 приблизно 180 кг та QJRB800-1 приблизно 800 кг, що є корпусом з найбільшим корисним навантаженням на платформі QJAR. Ці машини зазвичай використовуються для ліній палетування напоїв, молочної промисловості, харчових продуктів, пива, нафтохімічної та фармацевтичної промисловості, де обсяг одного або двох SKU високий, а схема змінюється рідко.
Лінії палетування напоїв, молочних продуктів та заморожених продуктів додають змінну, яку не враховує лише стіл корисного навантаження: температуру навколишнього середовища. Деякі кінцеві комірки лінії розташовані поруч із зонами шокового охолодження або холодного зберігання, а інші працюють поруч із обладнанням для гарячого розливу або пастеризації на тому ж поверсі. Наприклад, лінія роботів EVST для екстремальних температур розрахована на робочий діапазон від -30°C до 80°C, але цей показник варто перевірити за опублікованою специфікацією будь-якого виробника, перш ніж визначати місце розташування комірки, оскільки не кожен промисловий або колаборативний робот на ринку розрахований на однаковий температурний діапазон.
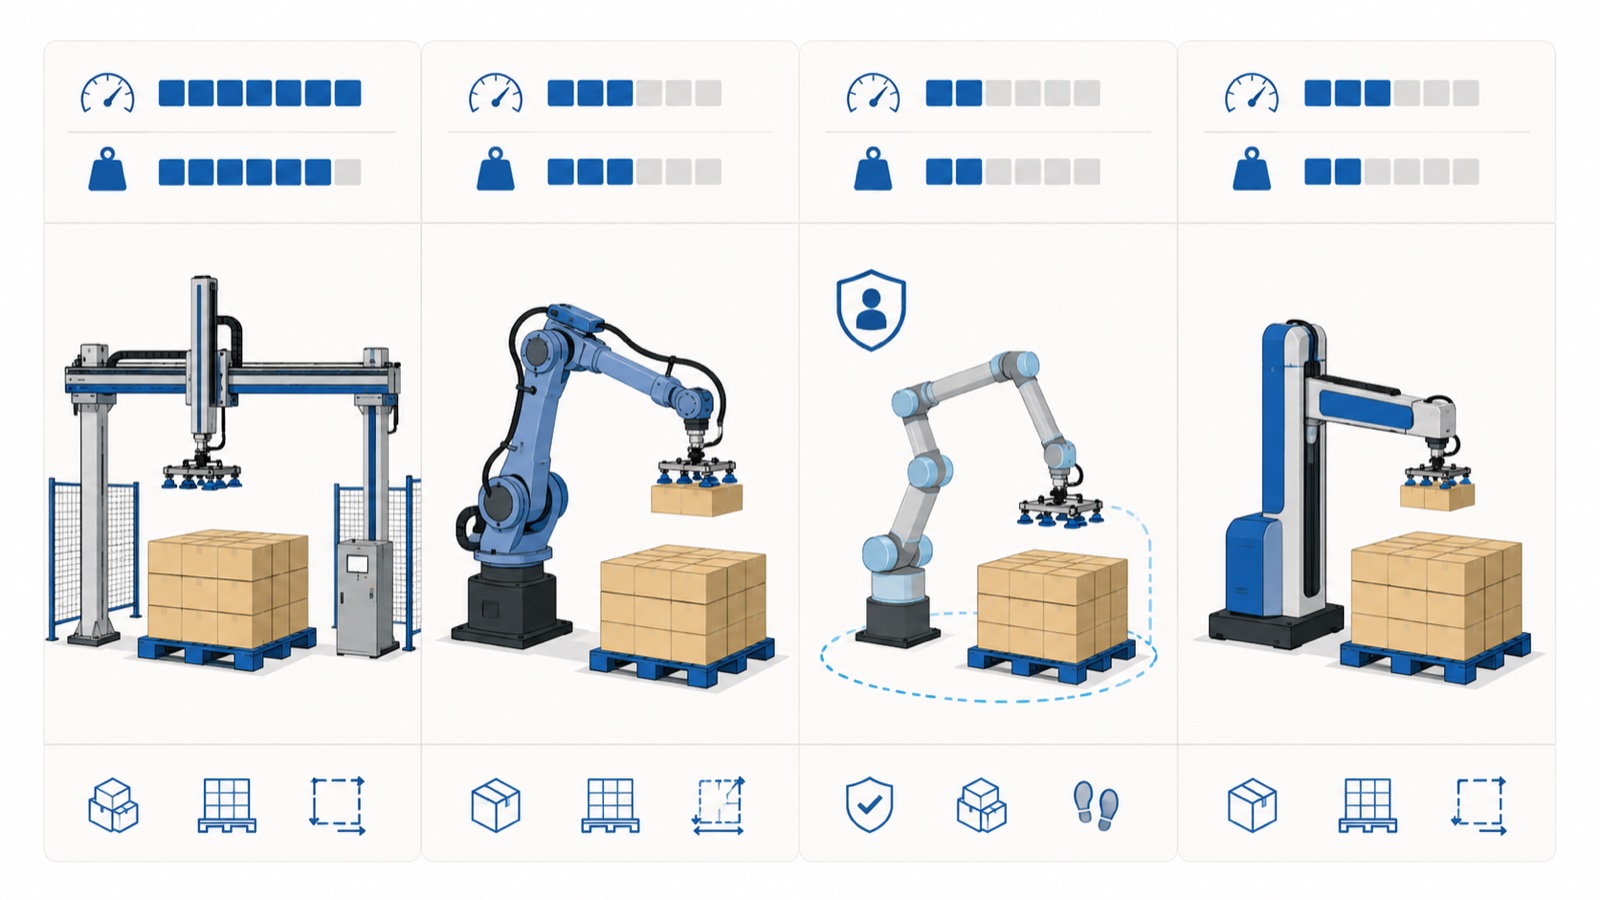
Порівняння типів роботів для палетування
| тип | Типове корисне навантаження | Відносна швидкість | Типовий варіант використання |
|---|---|---|---|
| Палетизатор шар за рядком | Важкий, багатошаровий (не розрахований на кожну руку) | Високо на одному візерунку | Один SKU, дуже високий стабільний обсяг |
| Шестиосьовий роботизований палетизатор | Охоплює від легкого до важкого, залежить від руки | Від середнього до високого | Змішані артикули, змінна орієнтація корпусів, багатозадачні комірки |
| Колаборативний кобот для палетування | Нижчий клас корисного навантаження | Від низького до середнього | Обмежена площа, змішані малообігові SKU, зони обмеженого контролю |
| Спеціалізований 4-осьовий палетизатор (наприклад, серія EVST QJRB) | від ~15 кг до ~800 кг по всій лінії | Високий, спеціально побудований цикл | Лінії з одним/двома артикулами, високою продуктивністю для напоїв, продуктів харчування та сипучих матеріалів |
Переваги роботизованого палетування
Перехід від ручного до роботизованого палетування базується на послідовному наборі операційних переваг, а не лише на скороченні робочої сили.
- Вища пропускна здатність. Роботизовані палетувальні комірки зазвичай працюють у кілька разів швидше, ніж ручні палетувальні станції, і цей фактор часто згадується як до 10 разів швидше в бенчмаркінгу обробки матеріалів. Спеціалізовані 4-осьові машини, такі як лінія QJRB, створені для повторюваної швидкості циклу виробництва упаковок за хвилину на лініях з одним або двома SKU.
- Зменшення ризику травмування. Повторюване підіймання та штабелювання є добре задокументованим джерелом травматизму під час ручного переміщення на складі та у виробництві; автоматизація цих рухів знімає це повторюване навантаження з операторів.
- Нижчі довгострокові експлуатаційні витрати. Після введення в експлуатацію комірки граничні витрати на палету в основному складаються з енергії та технічного обслуговування, що, як правило, вигідно відрізняється від витрат на постійну ручну працю протягом терміну служби обладнання. Повна розбивка витрат за сегментами корисного навантаження, включаючи компоненти капітальних витрат та терміни окупності, розглядається окремо в нашій Посібник з вартості та рентабельності інвестицій для роботизації палет.
- Менше випадків пошкодження продукції та піддонів. Запрограмована точність розміщення зменшує проблеми зі зминанням ящиків, перекісом та нависанням піддонів, які виникають під час ручного штабелювання в умовах обмеженого часу.
- Просте перепрограмування. Зокрема, шестиосьові та коботи-паллетайзери можуть змінювати схеми штабелювання за допомогою програмного забезпечення, а не механічної реконфігурації, скорочуючи час перемикання на лініях зі змішаними SKU.
- Адаптація до кількох продуктів. Одна роботизована комірка часто може палетувати ящики кількох розмірів і ваги в межах свого номінального корисного навантаження, тоді як палетизатор шарів зазвичай налаштований на одне сімейство шаблонів.
- Масштабованість. Додаткові палетувальні комірки можна додавати до лінії зростання без переробки всієї кінцевої схеми лінії, що важливо для виробників, які поетапно масштабують виробництво.
Що слід враховувати під час вибору робота для палетування
Вибір робота для палетування — це не стільки пошук найшвидшої машини за технічними характеристиками, скільки відповідність машини реальним умовам експлуатації лінії.
Надійність та робочий цикл. Палетувальні комірки часто працюють майже безперервно протягом кількох змін. Робот, призначений для епізодичного використання, не працюватиме так само довго, як той, що спроектований для тривалої роботи з високим циклом протягом багаторічного терміну служби. На практиці покупці, які оцінюють робочий цикл, повинні запитувати номінальний середній час напрацювання між відмовами виробника та клас робочого циклу для конкретної моделі, що розглядається, а не лише загальні дані з брошури про продуктову лінійку, оскільки спеціалізовані палетувальні корпуси та універсальні шестиосьові маніпулятори не завжди відповідають однаковому стандарту безперервної роботи.
Адаптація до змін у виробництві. Лінії рідко використовують однаковий набір артикулів протягом усього терміну служби робота. Шестиосьовий або коботний палетизатор, який можна перепрограмувати для нового розміру коробки за допомогою програмного забезпечення, замість того, щоб вимагати механічного переналаштування, захищає інвестиції в міру розвитку лінійок продуктів.
Багатоцільові можливості. Деяким підприємствам потрібен робот, який може виконувати палетування під час одного виробничого циклу та виконувати інше завдання з обробки матеріалів, таке як пакування коробок або депалетування, під час іншого. Така гнучкість звужує коло до шестиосьових рукояток з правильним радіусом дії та запасом корисного навантаження.
Технічна підтримка та реагування на виїзд. Зупинка палетувального відділення зупиняє кінець лінії, тому час реагування має таке ж значення, як і вимоги до часу безвідмовної роботи. Покупці повинні перевірити, чи пропонує постачальник послуги з введення в експлуатацію на місці та польове інженерне обслуговування у своєму регіоні, а не лише віддалену підтримку, оскільки палетувальний майстер у кінці поточної лінії не може чекати днями на відвантажену запасну частину або віддалену діагностику.
Якість піддонів та вантажів. Нестабільна якість піддонів, деформовані дошки, неоднорідні розміри та пошкоджені краї – одні з найчастіших причин дефектів штабелювання в автоматизованих лініях палетування. Визначення допуску піддонів разом із роботом є стандартним кроком у прикладній інженерії, а не другорядним.
Навчання операторів. Навіть добре специфікована комірка не працює належним чином, якщо оператори, які її обслуговують, не можуть налаштувати режими роботи, усунути несправності або виконати базове технічне обслуговування, не викликаючи сервісного інженера для кожної незначної зупинки.
Безпека та відповідність нормативним вимогам. Палетувальні комірки розташовані в межах тієї ж структури ISO 10218, яка загалом регулює промислових та колаборативних роботів. Згідно з ISO 13849-1, пов'язані з безпекою частини системи керування палетувальним коміркою зазвичай відносяться до архітектури категорії 3 або рівня продуктивності d, що означає, що один збій сам по собі не призводить до втрати функції безпеки. Покупці повинні підтвердити, що постачальник робота надає сертифікацію CE, SGS або TUV від третьої сторони та документацію з безпеки, підготовлену для валідації комірок на рівні інтегратора, а також, для автомобільних робіт наприкінці лінії, сертифікацію процесу IATF16949 на виробничій лінії.
Бюджет та доступність. Клас корисного навантаження, вимоги до пропускної здатності та гнучкість перепрограмування впливають на ціну, а час виконання замовлення залежить від виробника та регіону. Повний аналіз того, що впливає на ціноутворення роботів для палетування за сегментами корисного навантаження, а також те, як терміни окупності зазвичай порівнюються для різних типів роботів, дивіться у нашому спеціальному розділі. Посібник з вартості та рентабельності інвестицій для роботизації палет; ця стаття стосується вибору, а не ціни.
Вартість та рентабельність інвестицій у робота для палетування: короткий огляд
Ціноутворення на роботизовану комірку для палетування визначається класом корисного навантаження, складністю інструментів на кінці маніпулятора, захисними огорожами та обсягом інтеграції, а не лише корпусом робота. Як правило, сам робот зазвичай становить лише частину від загальної вартості встановленої комірки після додавання інструментів, конвеєра, захисних пристроїв та введення в експлуатацію. Терміни окупності автоматизованих комірок для палетування залежать від структури змінності та попередніх витрат на оплату праці, і їх слід моделювати на основі власної пропускної здатності та кількості персоналу об'єкта, а не на основі окремого показника галузі. Повну розбивку цін за сегментами корисного навантаження та приклад терміну окупності дивіться на нашому Вартість та рентабельність інвестицій роботів для палетування у 2026 році.
Поширені запитання
Скільки коштує робот-палетизатор?
Ціна на робота-палетизатора залежить від класу корисного навантаження, оснащення кінця важеля, захисних огороджень та обсягу інтеграції, тому корпус робота зазвичай є лише частиною загальної вартості встановлення. Повну розбивку цін за сегментами корисного навантаження та моделюванням періоду окупності дивіться на нашому сайті. Посібник з вартості та рентабельності інвестицій для роботизації палет.
Яке корисне навантаження потрібне роботу-паллетизатору?
Це залежить від ваги ящика або мішка та від того, чи обробляє робот окремі предмети чи цілі шари. Спеціалізована 4-осьова лінійка QJRB охоплює чотири класи корисного навантаження: приблизно 15 кг, 30 кг, 180 кг та 800 кг, тоді як шестиосьові та колаборативні палетайзери охоплюють легші та середні корисні навантаження залежно від обраної руки. Відправною точкою для визначення розміру є відповідність корисного навантаження найважчому ящику або шару в черзі з урахуванням власної ваги інструменту на кінці руки.
Яка різниця між роботизованим палетизатором та звичайним багатошаровим палетизатором?
Звичайний пошаровий або рядковий палетизатор — це механічна, часто портальна система, налаштована на один шаблон укладання, створена для дуже високого стаціонарного обсягу в одному або вузькому діапазоні SKU. Роботизований палетизатор, незалежно від того, чи є він шестиосьовим, колаборативним або спеціалізованим чотириосьовим, використовує програмовану руку, яка може змінювати шаблони, розміри ящиків та орієнтацію за допомогою програмного забезпечення, жертвуючи деякою піковою пропускною здатністю заради гнучкості у виробництві змішаних SKU.
Який робот краще підходить для палетування: 4-осьовий чи 6-осьовий?
Спеціалізовані 4-осьові роботи, такі як серія QJRB, спеціально створені для руху штабелювання та розміщення і зазвичай працюють швидше та обробляють важчі корисні навантаження для заданої площі на лініях з одним або двома SKU та великими обсягами виробництва. Шестиосьові маніпулятори додають шарнірне зчленування зап'ястя, що допомагає, коли коробки різняться за розміром, вагою або орієнтацією в межах одного циклу, або коли комірка має виконувати завдання, що виходить за рамки палетування. Жоден з них не є категорично кращим; правильний вибір залежить від того, скільки SKU працює на лінії та як часто змінюється схема.
Чи може колаборативний робот виконувати палетування без захисного огородження?
Згідно зі стандартами серії ISO 10218, система спільного палетування може працювати без повнорозмірного захисту лише після того, як оцінка ризиків на рівні застосування підтвердить, що конкретна комбінація робота, інструментів, деталі та завдання відповідає вимогам обмеження потужності та сили або іншій визнаній техніці спільної роботи. Це визначення приймається комірка за коміркою; сама по собі класифікація робота як кобота не усуває необхідності документованої оцінки ризиків.
Куди йти далі
Щоб дізнатися ширший контекст того, як палетування вписується в автоматизовану обробку матеріалів загалом, див. нашу посібник з роботизованого поводження з матеріалами: завантаження, сортування та переміщенняЩоб детальніше ознайомитися зі спеціалізованою 4-осьовою лінією палетування та вибрати клас корисного навантаження QJRB, див. Посібник з вибору 4-осьового робота для палетуванняДля застосувань у важкому діапазоні корисного навантаження, Посібник з купівлі промислового робота великої вантажопідйомності (серія QJAR/EVS 200-800 кг) охоплює розміри, що перевищують типові умови палетування. Щодо витрат та окупності цього рішення див. Вартість та рентабельність інвестицій роботів для палетування у 2026 році.
Роботизована платформа EVST охоплює повний спектр корисного навантаження, від колаборативних машин та машин класу SCARA до спеціалізованої 4-осьової лінії палетування QJRB та важчих шестиосьових маніпуляторів QJAR, що підтверджено сертифікатами CE, SGS та TUV від третіх сторін, а також мережею польових інженерів у понад 100 країнах. Компанія реалізувала понад 600 проектів автоматизації за сім років роботи та має патент, виданий Національним управлінням інтелектуальної власності Китаю, що охоплює її автоматизовану систему зіставлення проектів, що є сертифікатом, що підтримує інженерну та інтеграційну документацію, що лежить в основі поставок палетувальних комірок. Щоб отримати рекомендації щодо корисного навантаження або цінову пропозицію на інтеграцію наприкінці лінії, з командою можна зв'язатися через контактна сторінка.
Про автора: Команда інженерів EVST пише статті про промислову робототехніку та автоматизоване оброблення матеріалів для інженерів та керівників операцій, які оцінюють автоматизацію наприкінці виробничої лінії. Компанія EVST (EVS TECH CO., LTD), заснована в Ченду в 2018 році, реалізувала понад 600 проектів автоматизації та постачає продукцію до понад 100 країн, маючи сертифікат автомобільного класу IATF16949 та сертифікати CE / SGS / TUV від третіх сторін для своїх колаборативних роботів, промислових роботів QJAR, SCARA та сімейств продуктів delta.
Останнє оновлення: Липень 15, 2026