
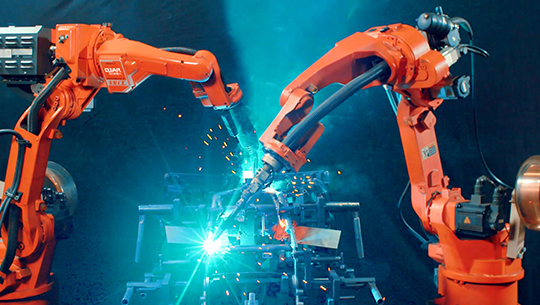
Bu makalede robotik kaynak endüstrisini (mobilya, spor salonu ekipmanları, Mühendislik makineleri, motosiklet parçaları, otomobil parçaları, eğlence ekipmanları) ve bazı gerçek durumları (motosiklet çerçeve kaynağı, forklift çerçeve kaynağı, havaalanı pist hafif alüminyum kaynağı, kapı) tanıtmak istiyoruz. çerçeve kaynağı, köknar hidrant braket kaynağı).
Otomasyon, kesinlikle üretim dünyasının gelecek neslini etkileyen en hayati faktörlerden biridir, metal robotik kaynak endüstrisi de bir istisna değildir. Manuel kaynak, 21. yüzyıl metal ürün üretiminde hala bir yere sahip olsa da, kaynak sürecini otomatikleştirmek için programlanabilir robotların kullanımı kesinlikle metal imalatının geleceğidir. ReportLinker FR'ye göre,
Küresel robotik kaynak pazarı büyüklüğü 5,450.5 yılında 2018 milyon dolar olarak değerlendirildi ve 10,784.4 yılına kadar 2026 milyon dolara ulaşması, 8.7 ile 2019 yılları arasında %2026'lik bir bileşik yıllık büyüme oranıyla büyümesi öngörülüyor.
Peki neden giderek daha fazla kaynak işi endüstriyel robotlar tarafından yapılıyor?
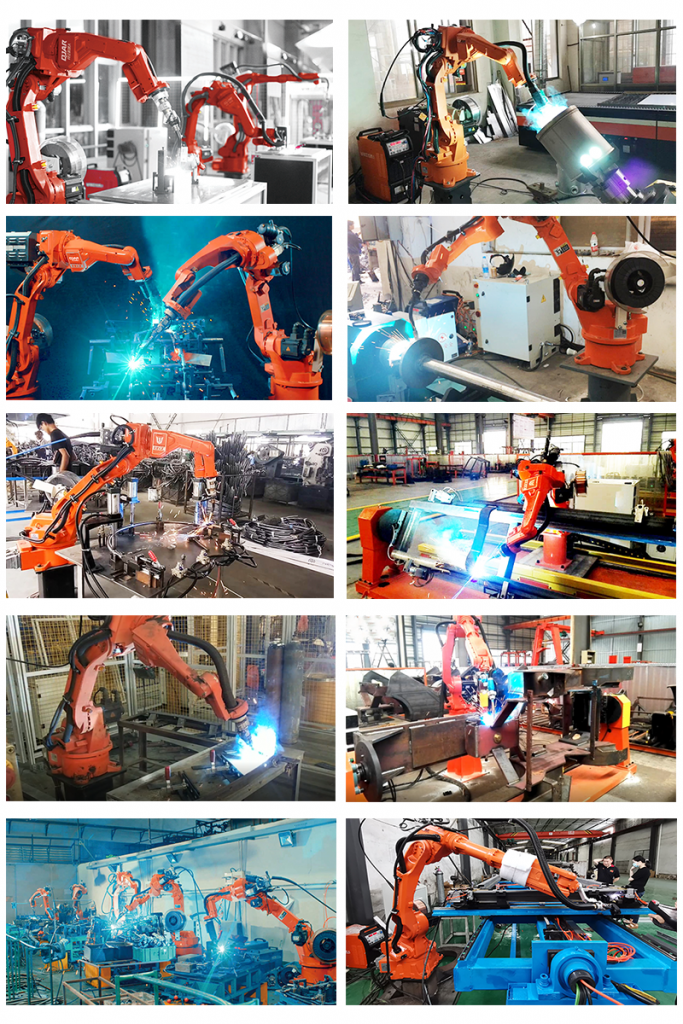
Burada kaynak hattınızı 6 eksenli kaynak robotuyla yükseltmeniz için bazı nedenler bulabiliriz:
1. Verimliliğin Artırılması
İnsan işçilerin molalara ve izinlere ihtiyacı varken, bir kaynak robotu 24/7 çok uzun süre kaynak işlemini gerçekleştirebilir, bu sayede kaynak robotu nihai ürün çıktısının çok üzerinde performans gösterebilir.
2. Güvenliği Artırma
Çoğu kaynak işlemi zehirli veya zararlı gaz üretecektir; kaynak robotu kullanmak, işçileri daha güvenli tutmak için kaynak senaryosundan uzak tutabilir. Bu arada robotik kaynak hücresinde çalışanların güvenliğini artırmak için güvenlik çitleri veya ışık perdeleri bulunacak.
3. Daha Doğru
Firmanız büyük miktarda sipariş aldığında kaynakçının çok uzun bir süre boyunca sürekli hareket etmesi gerekir, en vasıflı kaynakçı bile insan hatasından kaçınamaz. Ancak kaynak robotu bu siparişi daha yüksek bir doğrulukla tamamlayabilir çünkü robot yüksek düzeyde bir dikkati koruyabilir.
4. Daha Düşük Ürün Teslimat Maliyeti
Robot kullanmak, özellikle büyük adetli siparişlerde ürün teslimat maliyetinin daha düşük olmasını sağlayabilir. Çünkü robot, insan kaynakçıya göre daha uzun süre çalışabilir ve robot, insan kaynakçıya göre daha az arıza yapar.
Kaynak robotları birçok üretim sürecinde kullanılıyor; otomotiv sektörü bu alanda liderliğini sürdürüyor ancak mobilya, spor salonu ekipmanları, Mühendislik makineleri, motosiklet parçaları, otomobil parçaları, eğlence ekipmanları vb. gibi diğer alanlarda da istikrarlı bir büyüme var. .
Kaynak robotunun kullanıldığı bazı durumlara göz atalım:
1. Kapı Çerçevesi Kaynağı
Bu projede bir QJR6-3 kaynak robotu (2 metre erişim mesafesi), düşük sıçramalı robotik kaynak güç kaynağı, 3 eksenli yatay konumlayıcı (videoda gösterilen video devreye alma için tek eksenli bir konumlayıcıdır) kullanılmaktadır. Otomatik sıkma tertibatları, pnömatik bitmiş ürün kaldırma çubukları, takım uzunluğu ve genişlik ayarlama vidaları ile eklenmiştir. Komple kaynak hücresi, kapı çerçevesi kaynağını tamamen otomatik hale getirdi, üretim döngüsünü azalttı ve üretkenliği artırdı.

İşte bu projenin bazı özellikleri:
A. Takım uzunluğu/genişliği ayarı, onu farklı çerçeve boyutlarına uygun hale getirir.
B. İç taraf kaynağı ve düşük sıçrayan kaynak kaynağı, cilalama gerektirmez.
C. Çerçeve çok ince ise lazer kaynak kaynağına dönüşebilir.
D. Yüksek verimlilik, sistem çift robot hücresine dönüşebilir, maksimum çıktı: bir dakika/birim.
e. Kaldırma çubuğu bitmiş ürünlerin işlenmesini kolaylaştırır
2. Forklift Çerçeve Kaynağı
A. Bu projede QJR6-3 robotları kullanıldı. Robotun 6 kg'lık bir yükü, ± 0.05 mm'lik tekrarlı konumlandırma doğruluğu, 2001 mm'lik bir kol açıklığı ve geniş çalışma alanı vardır. Büyük ve büyük ürünlerin kaynağına uygundur. Karbon çeliği, paslanmaz çelik, alüminyum alaşımı ve diğer malzemelerin kaynağını gerçekleştirebilen Panasonic, fornix, Lincoln, Kenby, Altai, Meggie ve diğer ana kaynak makineleriyle kullanılabilir.

B. Projede kullanılan çift eksenli U şekilli pozisyoner ve tabanca temizleme istasyonu robot kontrol kabini tarafından kontrol edilmektedir. Kaynak işlemi sırasında robot ve pozisyoner, pozisyonerin kontrol kabini tarafından çalıştırılmasına gerek kalmadan koordineli bir şekilde hareket edebilir, bu da yerden tasarruf sağlar;
C. Pozisyonerin yer değiştirme fonksiyonu, kaynak dikişinin robotun ulaşamayacağı veya kaynak yapmaya elverişli olmadığı konumunu belirleyebilir. Kaynak işleminde kaynak yapılacak iş parçasının ideal kaynak pozisyonunu elde etmesini sağlayabilir. Kaynak tabancası, robotun kaynak aralığını genişleten ve kaynak kalitesi ve görünüm gereksinimlerini sağlayan en iyi kaynak duruşuyla kaynak yapabilir;
D. Her ürünün kaynağından sonra, torç temizleme istasyonu, kaynak tabancasının memesini ve iletken memesini korumak, kaynak tabancasının servis ömrünü uzatmak ve sarf malzemelerinin maliyetinden tasarruf etmek için kaynak tabancasının kaynak cürufunu otomatik olarak temizleyebilir. , iyi kaynak kalitesini koruyun ve kaynak verimliliğini artırın.
3. Motosiklet Çerçeve Kaynağı
Bu projede 21 adet QJRH4-1A kaynak robotu ve 6 adet QJRB20-1 taşıma robotu bulunmaktadır. Bu robotlar 3 motosiklet kaynak hattında yardımcı oldu ve 3 model motosikletin otomatik üretimini gerçekleştirdi. Bu motosiklet üretim hattında QJAR robotları üretkenliği büyük ölçüde artırdı ve işçilik maliyetlerinden tasarruf sağladı. QJAR robotları CE testini ve ISO 9001: 2015'i geçmiştir. Ürün kalitesini sağlamak için QJAR'ın çekme makinesi, lazer takip cihazı, kusur dedektörü, yuvarlanma test cihazı, yüksek-düşük sıcaklık testi gibi yüksek standartlı test makinelerinde maliyeti 10 milyon USD'dir. makine, dijital köprü, üç koordinatlı ölçüm makinesi, sertlik vb.

4. Trambolin Çerçeve Kaynağı
Güney Çin'deki bu eğlence ekipmanı fabrikasından yakın zamanda büyük bir bebek trambolini siparişi aldılar. Bu bebek trambolinin boru bükme, kesme, kaynaklama olmak üzere üç ana üretim süreci vardır. Geçmişte tüm eğlence ekipmanının kaynağı insan kaynakçı tarafından yapılıyordu; işletme sahibi, bu yeni trambolin kaynağı için insan kaynakçının yerine bazı yüksek teknolojili kaynak robotlarını kullanmaya karar verdi. Çerçeveler dairesel ark kaynağına ihtiyaç duyduğundan, kaynak robotu kullanmak, insan kaynakçıya göre daha esnek ve daha verimli olabilir ve robotik kaynakçı, döner ark kaynağı uygularken daha doğru sonuç verir. Kullanılan robot: QJARH4-1A kaynak robotu, MEGMEET kaynak gücü kaynak.
